— 4 —
物理基礎・物理
第1問
路面上を走る一輪車の運動を考えよう。図1—1のように,一輪車と搭乗者を,動力が内蔵された車輪が先端に付いた剛体棒としてモデル化する。この剛体棒は太さと密度が一様であり,その長さ,質量はそれぞれ , である。車輪の大きさと質量は考えなくてよい。ここでは,車輪と路面間にはたらく摩擦力は静止摩擦力のみとし,その静止摩擦係数を とする。この車輪付き剛体棒がすべらずに運動するとき,剛体棒は車輪と路面間の摩擦力を介して加速,減速する。重力加速度の大きさを とする。空気抵抗は無視してよい。
Ⅰ まず,剛体棒が水平面上で等加速度直線運動をする場合を考える。図1—1のように,剛体棒が進行方向に加速するとき,車輪と路面の間ですべらずに加速することができる加速度の大きさの最大値を求めよ。
— 5 —
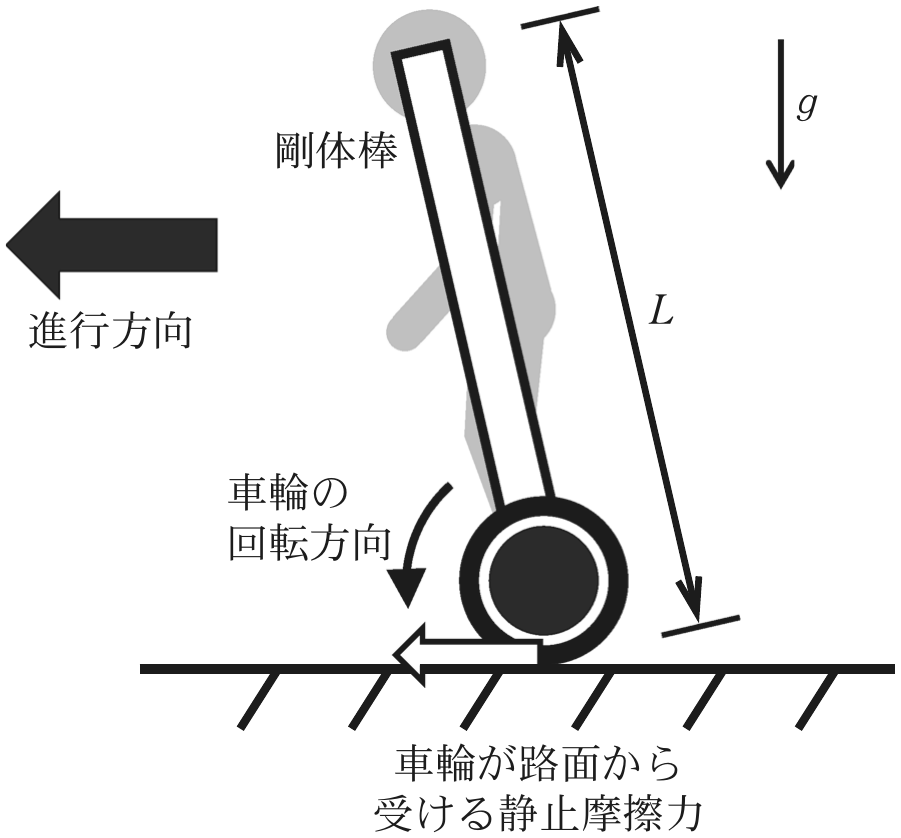 図1—1
— 6 —
Ⅱ 次に,図1—2のように剛体棒が水平な路面上で円運動をする場合を考える。図1—3は,図1—2中の剛体棒を進行方向の真後ろから見た図である。円運動の中心軸から車輪と路面の接触点までの水平距離を とする。ここで, であり,剛体棒が傾くことによる重心の円運動軌道の半径の変化は無視してよい。また,簡単のため剛体棒の進行方向への傾きは考えなくてよい。
(1) 図1—3において,剛体棒と水平面がなす角を とする。剛体棒が速さ で等速円運動をしている場合の を ,, のうち必要なものを用いて表せ。
(2) 前問Ⅱ(1)において,剛体棒がすべらずに等速円運動をすることができる速さの最大値を とする。 を求めよ。
(3) 速さ で等速円運動をしている状態から,半径 を保ったまま,剛体棒を進行方向に一定の加速度の大きさ でごく短時間のあいだ加速させる。このとき,車輪と路面の間にはたらく静止摩擦力の大きさを求めよ。ただし,車輪と路面間にすべりは生じていないものとする。
(4) 前問Ⅱ(3)において,剛体棒がすべることなく加速できる の最大値を求めよ。
— 7 —
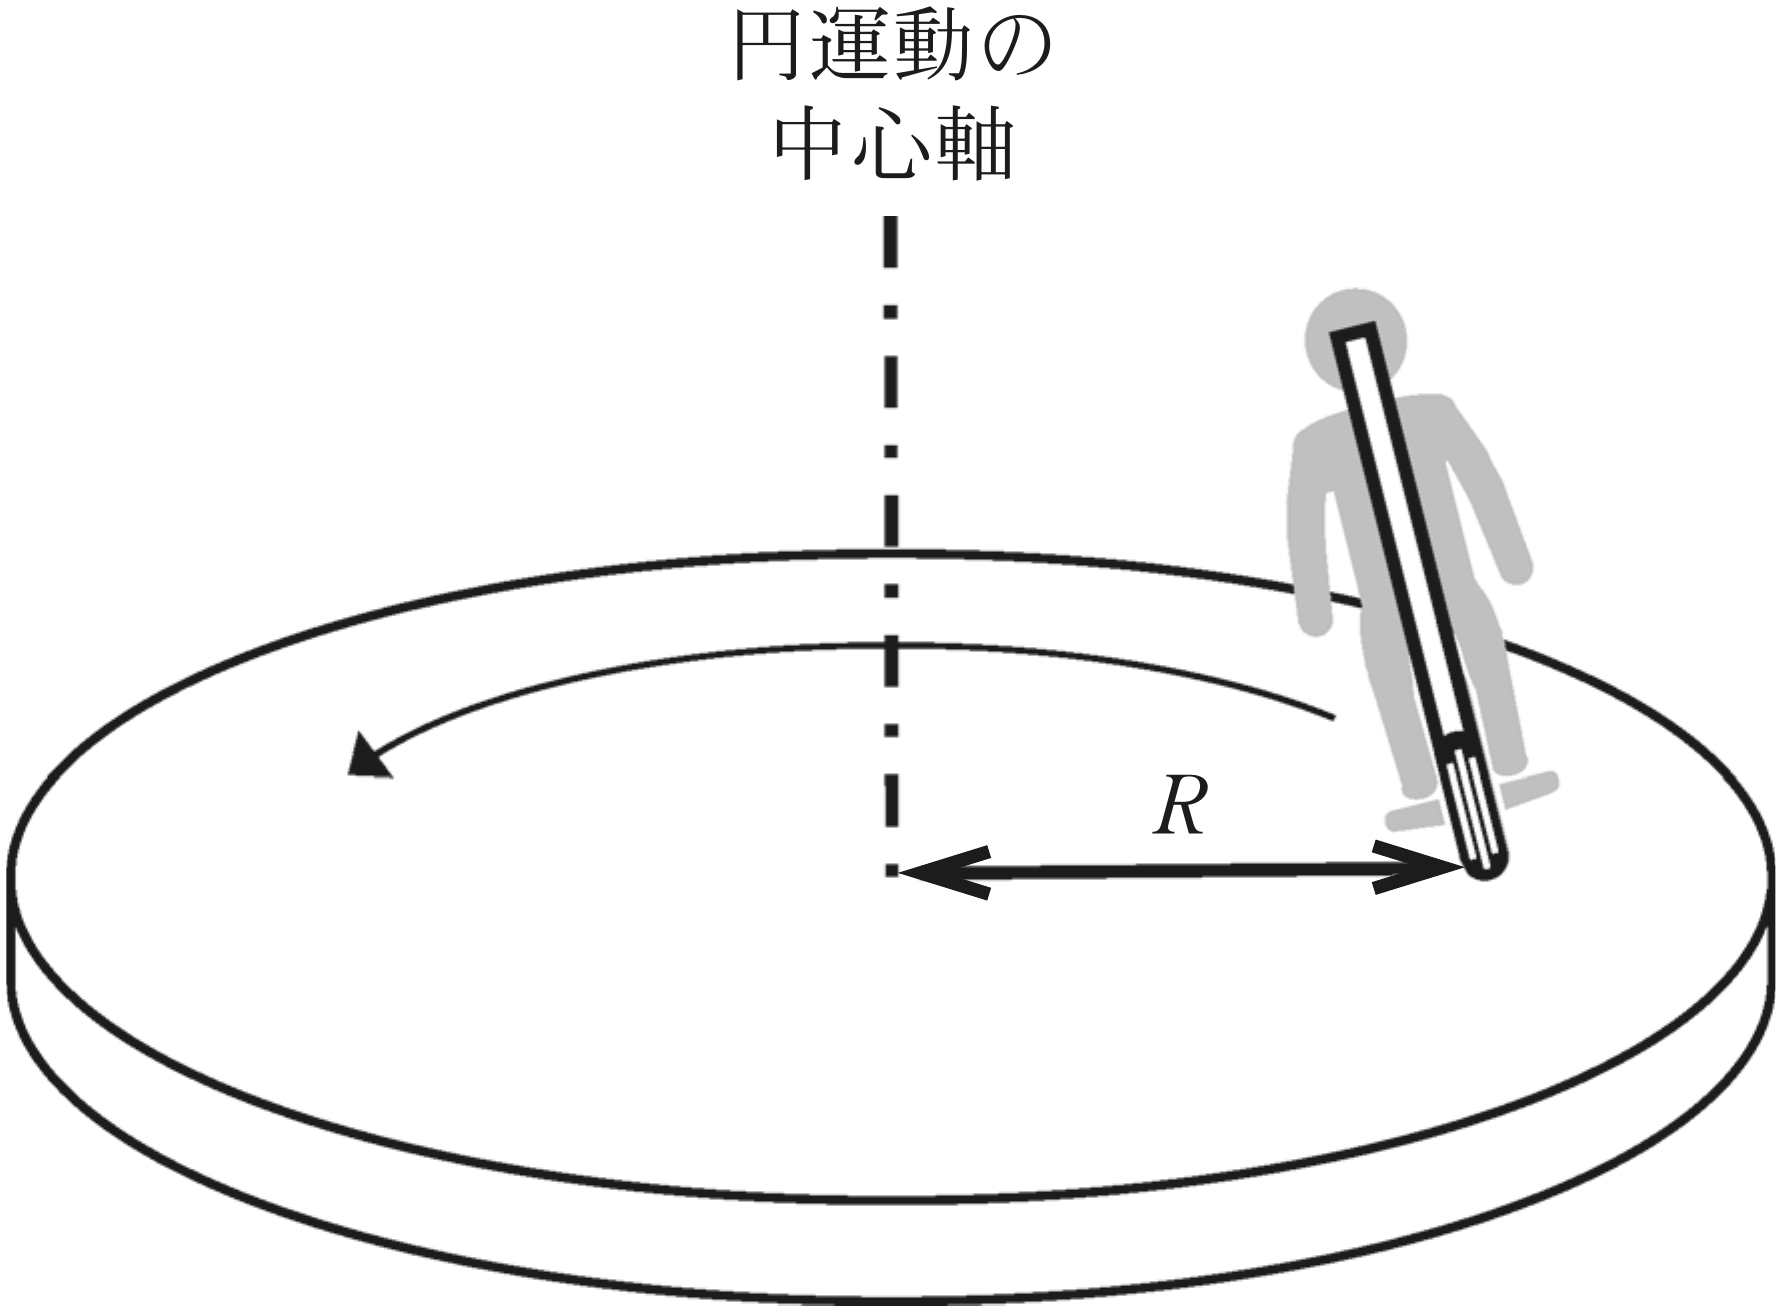 図1—2
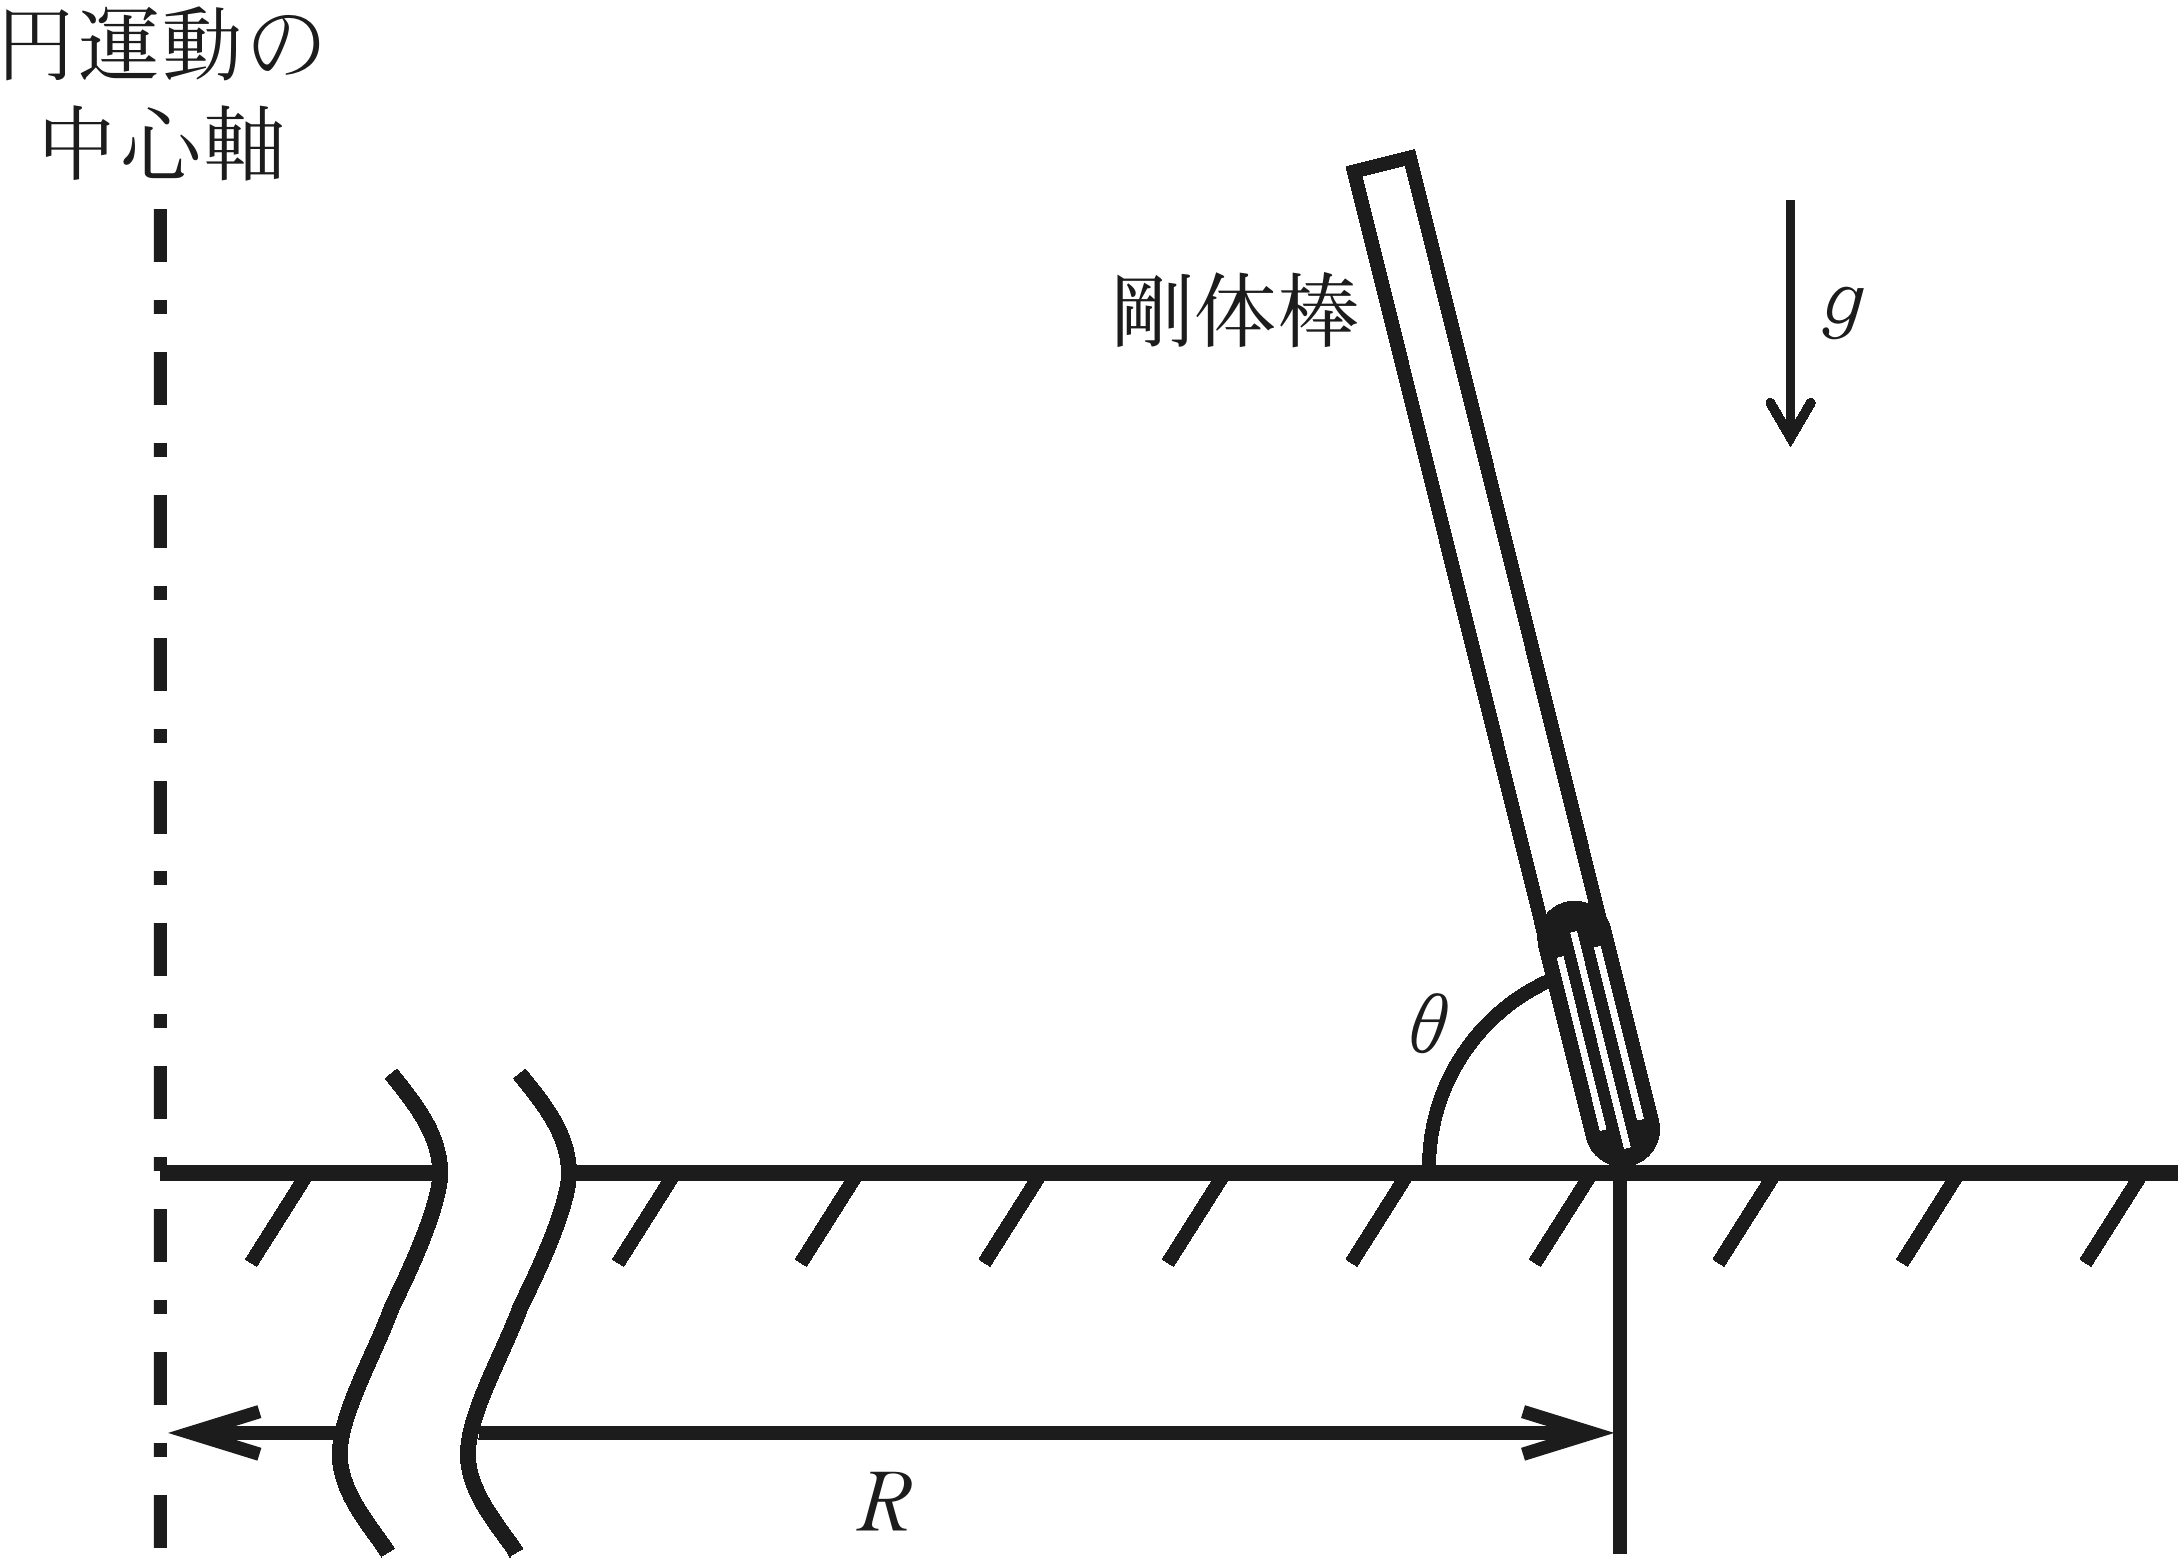 図1—3
— 8 —
Ⅲ 最後に,図1—4のように剛体棒がすりばち状の路面上を円運動する場合を考える。図1—5は,図1—4中の剛体棒を進行方向の真後ろから見た図である。路面と水平面のなす角を とする。また,設問Ⅱと同様に円運動の中心軸から剛体棒と路面の接触点までの水平距離を とする。 であり,剛体棒が傾くことによる重心の円運動軌道の半径の変化は無視してよい。また,簡単のため剛体棒の進行方向への傾きは考えなくてよい。
(1) 図1—5において,剛体棒と水平面がなす角を とする。剛体棒が速さ で等速円運動をしている場合の を ,,, のうち必要なものを用いて表せ。
(2) 剛体棒がすべらずに等速円運動をすることができる速さの最大値を とする。 を求めよ。ただし, とする。
(3) 高速道路のカーブや競輪のコースでは,外側が高くなるように勾配がついている。この理由について,設問Ⅱ(2)およびⅢ(2)の結果にもとづいて簡潔に述べよ。
— 9 —
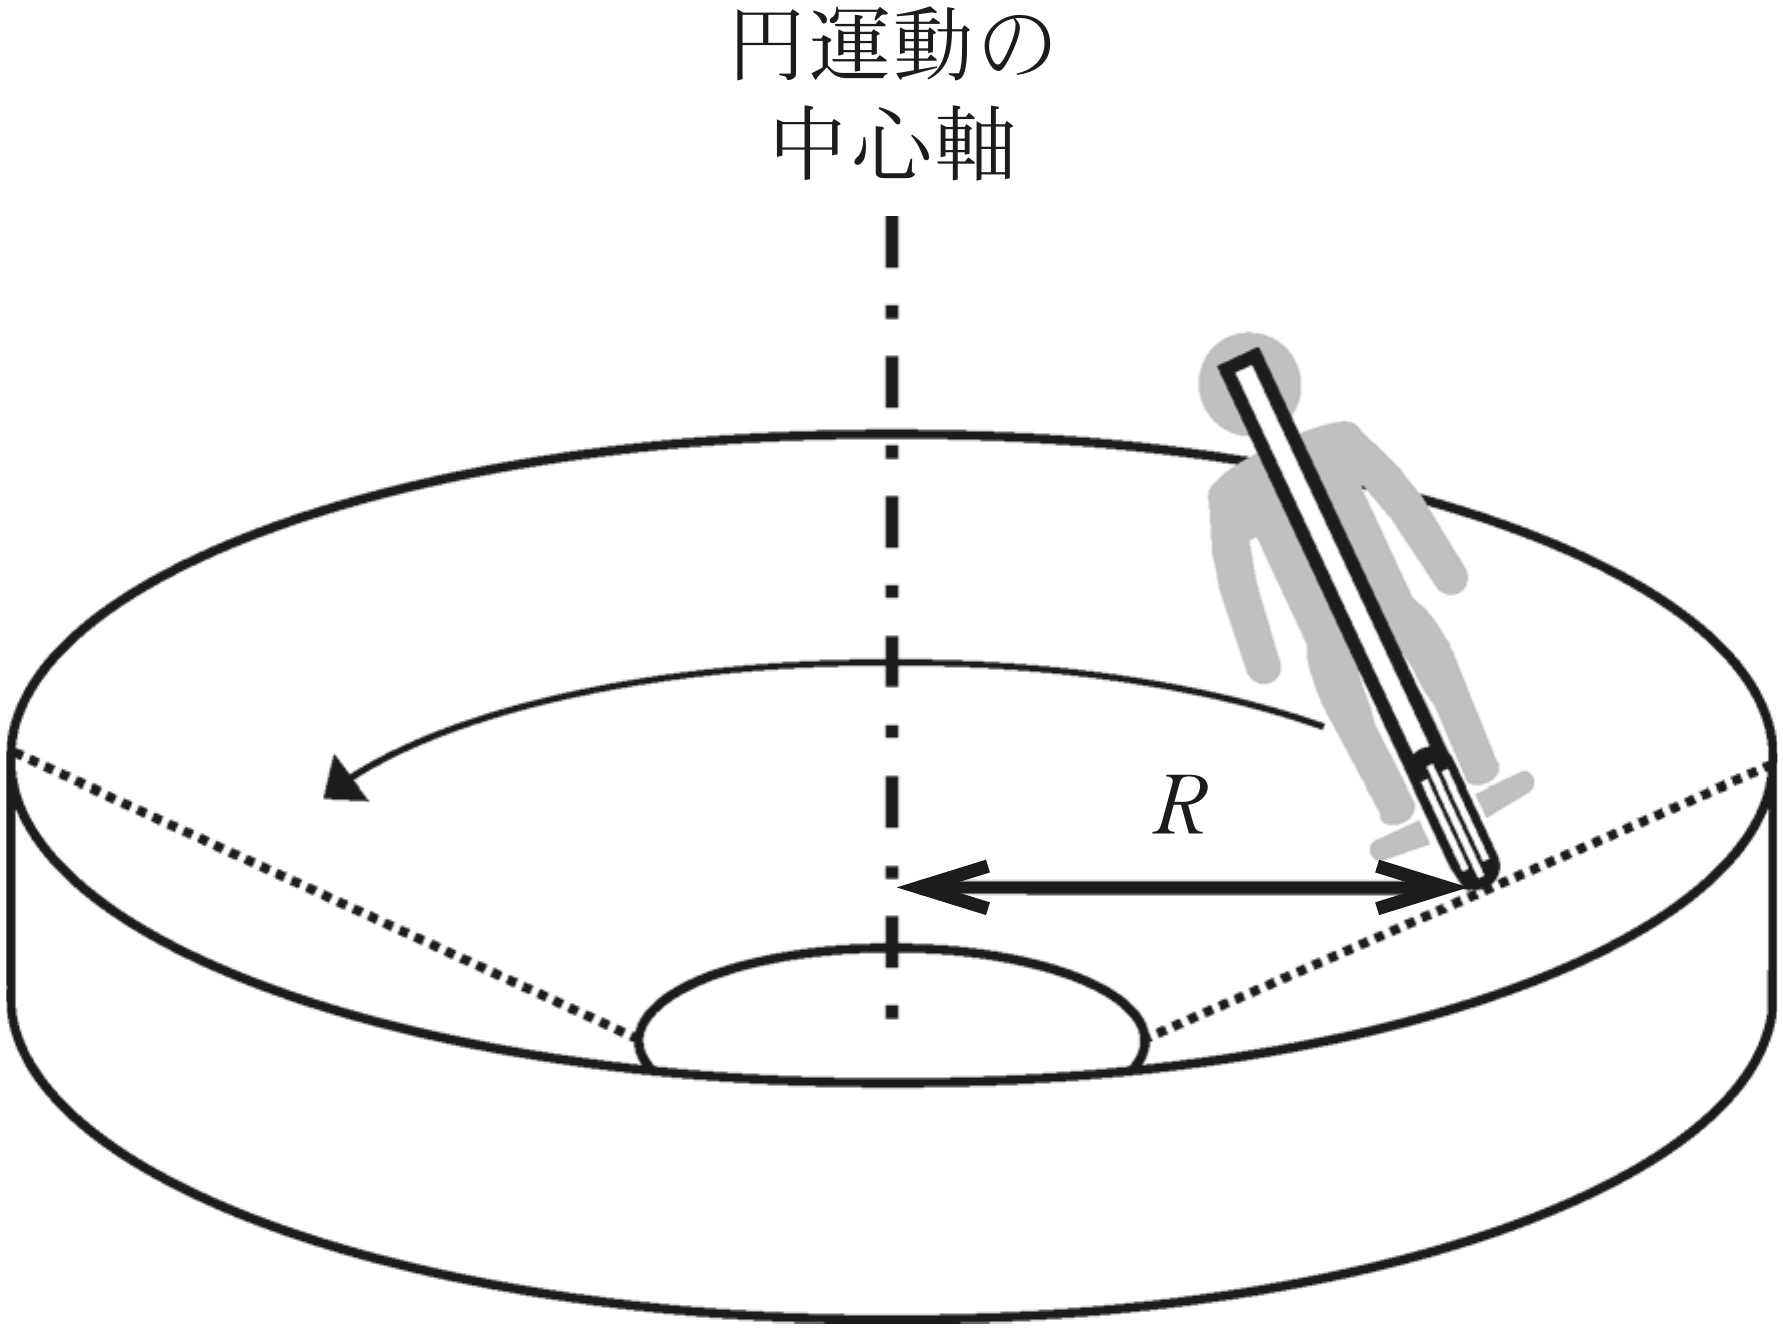 図1—4
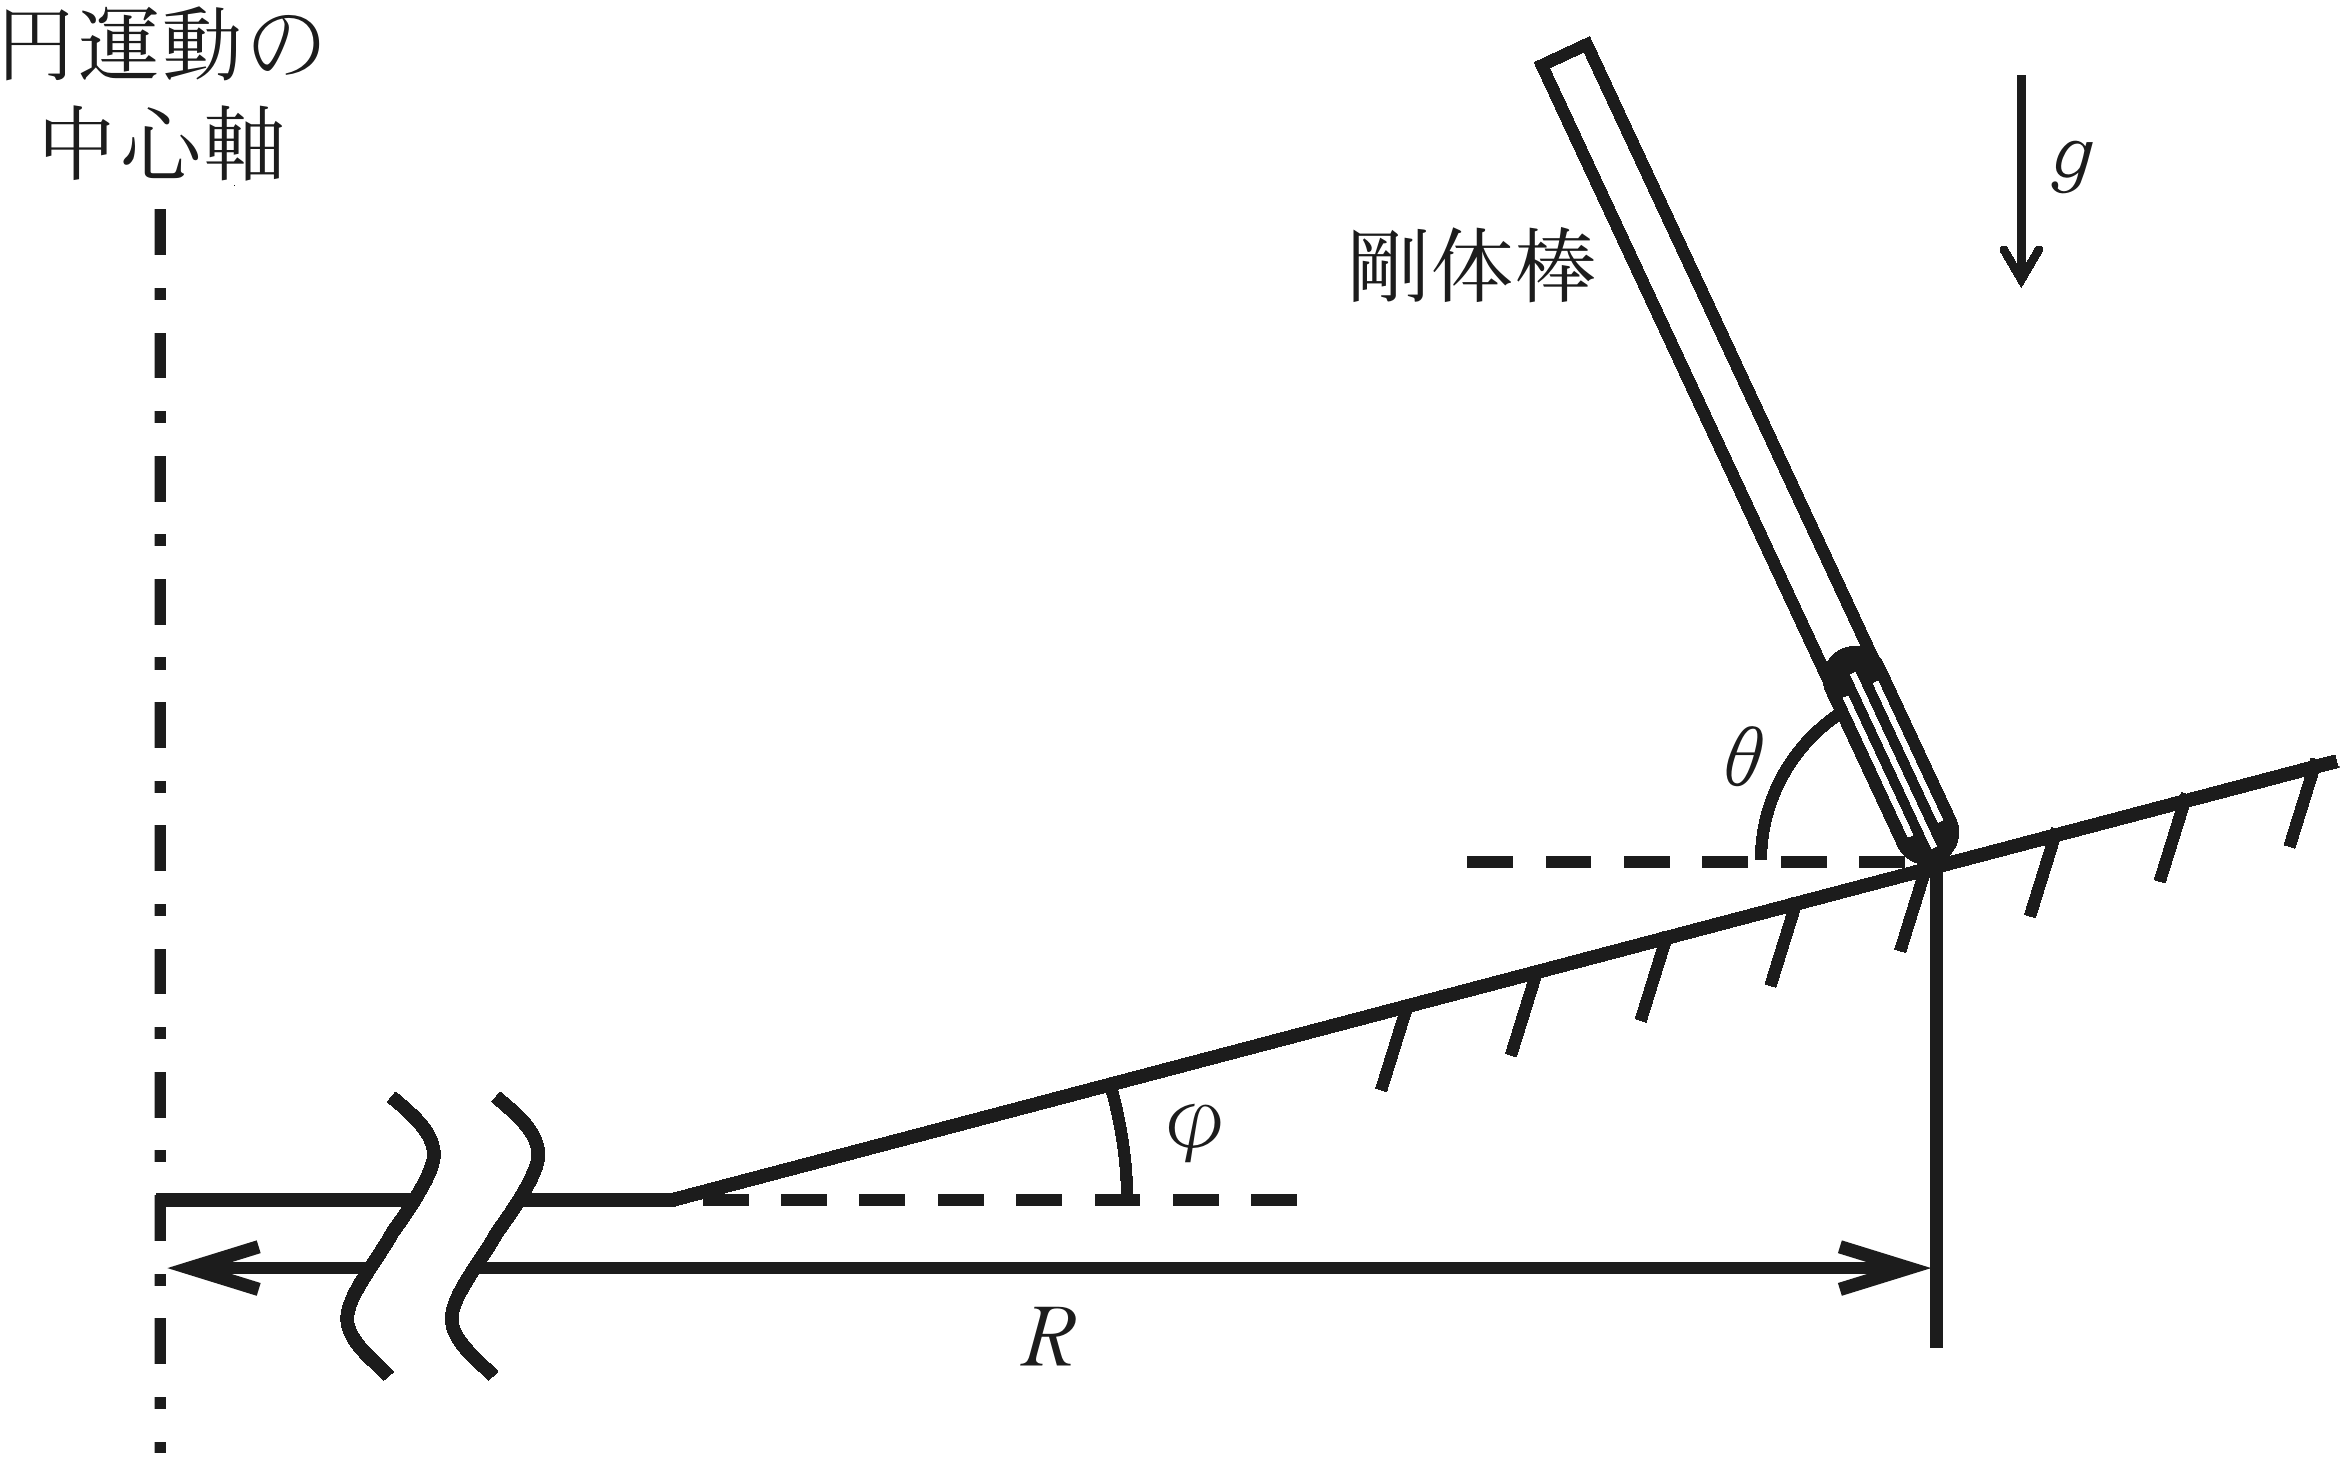 図1—5
— 10 —
第2問
図2—1のような,円形レール上を回転する導体棒を含む回路を考える。導体でできた半径 の円形レールが水平面上に設置され,中心点には導電性の回転軸が設置されている。それらの上には,質量をもつ導体棒が渡してある。導体棒は,その一端が回転軸で支持されており,もう一端を円形レールに接触させたまま水平面内で回転することができる。円形レールと回転軸は,それぞれ端子Pと端子Oで抵抗や切り替えスイッチ等に接続されている。抵抗の値は である。円形レール内には,磁束密度 の一様な磁場が,鉛直上向き(紙面の裏から表の向き)にかけられている。ただし,円形レールの太さや回転軸の大きさは無視できるものとする。導体棒は変形せず,円形レールと回転軸以外には接触しない。摩擦や空気抵抗,円形レールや導体棒の電気抵抗や接触抵抗,回路を流れる電流が作る磁場の影響は無視できるものとする。
Ⅰ スイッチを開放したまま導体棒を一定の角速度 で回転させたところ,端子Oと端子Pの間に起電力 が生じた。この起電力は,係数 を用いて と表される。微小な時間内に導体棒が横切る領域を貫く磁束を考え,係数 を , を用いて答えよ。符号は問わない。
Ⅱ 導体棒を静止した状態に戻したうえで,スイッチを端子Xに入れ,電圧 の直流電源に接続した。直流電源の内部抵抗は無視できるものとする。
(1) スイッチを端子Xに入れた直後に導体棒の回転軸周りにはたらく力のモーメントの大きさを ,,, を用いて表せ。符号は問わない。ただし,導体棒は太さが一定であり,一様な密度をもつものとする。
(2) その後,導体棒が回転軸の周りを回転し始めた。図2—1の(あ),(い)のどちら向きに回転したか答えよ。
(3) 十分時間が経過した後,導体棒は一定の角速度 で回転し続けた。この角速度 の大きさを ,,,, から必要なものを用いて表せ。符号は問わない。
— 11 —
Ⅲ 設問Ⅱ(3)のように導体棒が角速度 で回転している状態で,スイッチを端子Yに切り替え,容量 を持つコンデンサー1に接続する。導体棒の回転は徐々に緩やかになり,十分に時間が経過した後,一定の角速度 で回転し続けた。このとき,コンデンサー1に蓄えられているエネルギーを ,,,, から必要なものを用いて表せ。ただし,最初はコンデンサー1には電荷は蓄えられていなかったものとする。
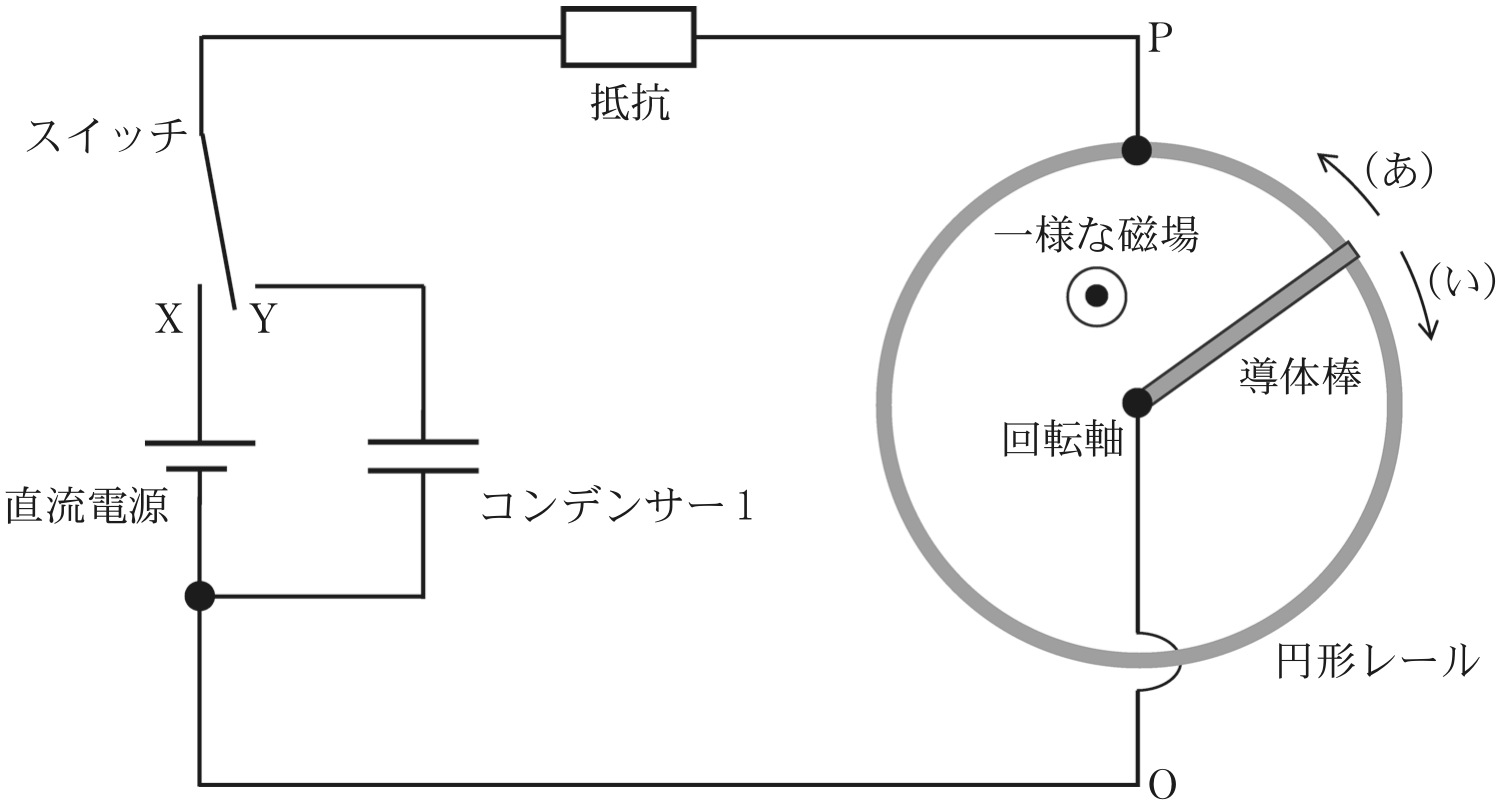 図2—1
— 12 —
Ⅳ 設問Ⅱ,Ⅲの操作の結果は,図2—2のように,端子O–P間の部分を仮想コンデンサー(コンデンサー2)とみなすことでも理解できる。コンデンサー2は実際のコンデンサーと同様の性質をもつ。つまり,端子間の電圧 ,仮想的な容量 と仮想的な電荷 の間の関係式,および蓄えられる静電エネルギーは,実際のコンデンサーと同じ式で表される。
(1) 物体が回転しているとき,その物体は回転による運動エネルギーをもつ。導体棒が一定の角速度 で回転しているとき,その運動エネルギーは,定数 を用いて と表すことができる。これに等しいエネルギーがコンデンサー2に静電エネルギーとして蓄えられていると解釈するとき, と を,それぞれ ,, を用いて表せ。
(2) 図2—2において設問Ⅱ,Ⅲと同じ操作を考える。すなわち,スイッチを端子Xに入れて十分時間が経過した後,スイッチを端子Yに切り替え,十分に時間を経過させる。この操作の結果,コンデンサー1に蓄えられているエネルギーを ,, を用いて表せ。ここで,スイッチを端子Yに切り替えた後,コンデンサー1とコンデンサー2に蓄えられる電荷の和は変化しないと考えてよい。
(3) 設問Ⅲと設問Ⅳ(2)の結果から,設問Ⅲの を ,,, を用いて表せ。
— 13 —
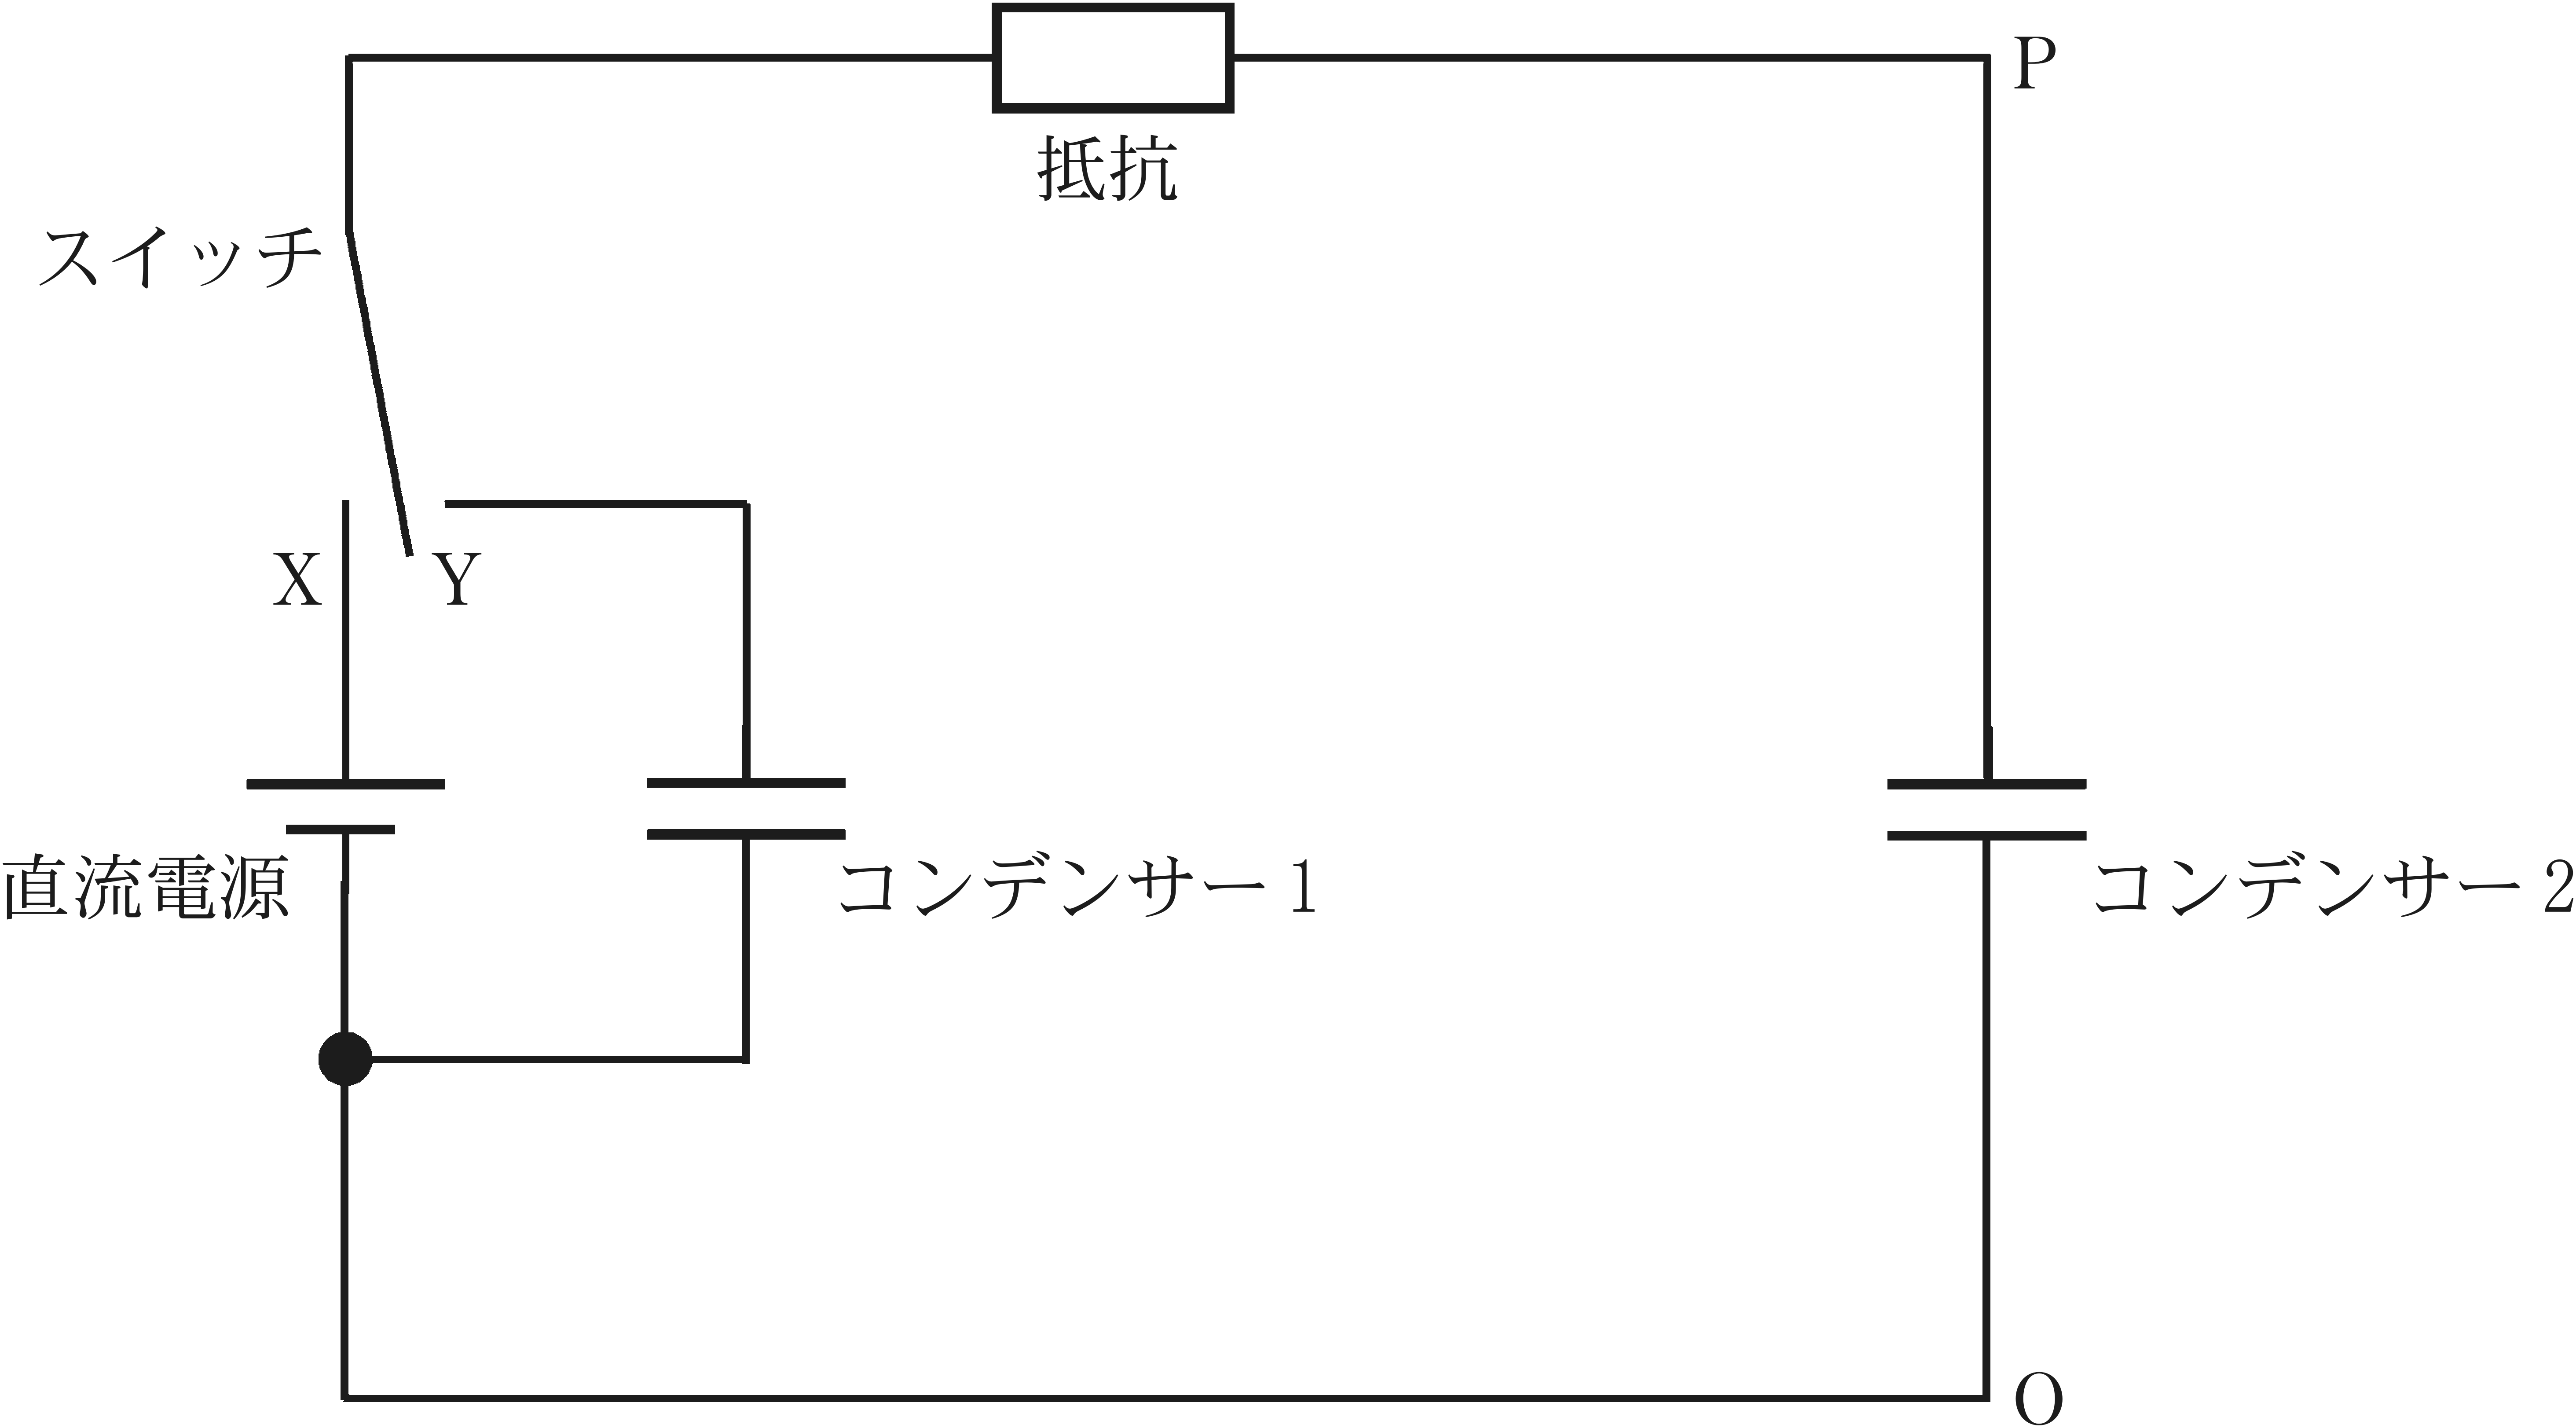 図2—2
— 14 —
第3問
レンズによって物体の実像をスクリーン上に投影することを考える。ただし,レンズの厚みは無視できるものとする。
Ⅰ ここでは光が進む様子を光線としてとらえよう。図3—1のように,焦点距離が の凸レンズ を用いて, に比べはるかに大きい距離 にある高さ の物体Aの像を,スクリーンSに投影することを考える。
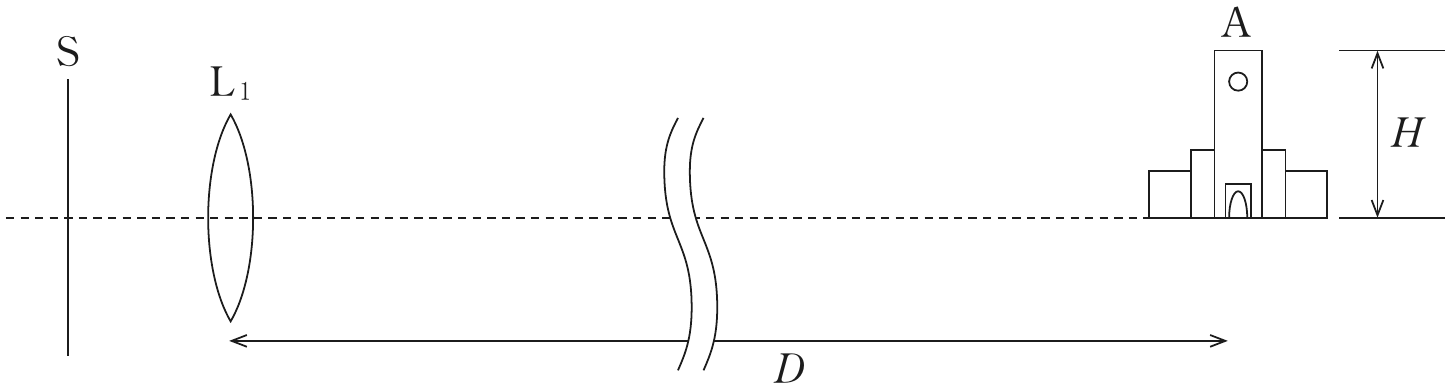 図3—1
(1) スクリーンに明瞭な像を投影するためには,レンズ とスクリーンSとの距離をレンズの焦点距離 と等しくすればよい。このことを,物体と実像とレンズの位置関係を表すレンズの式を用いて,簡潔に説明せよ。
— 15 —
(2) この結像について述べた下の文章の空欄(ア),(イ)に入る式と語の組み合わせとして最も適当なものを,下の表の(a)〜(f)のうちから一つ選べ。
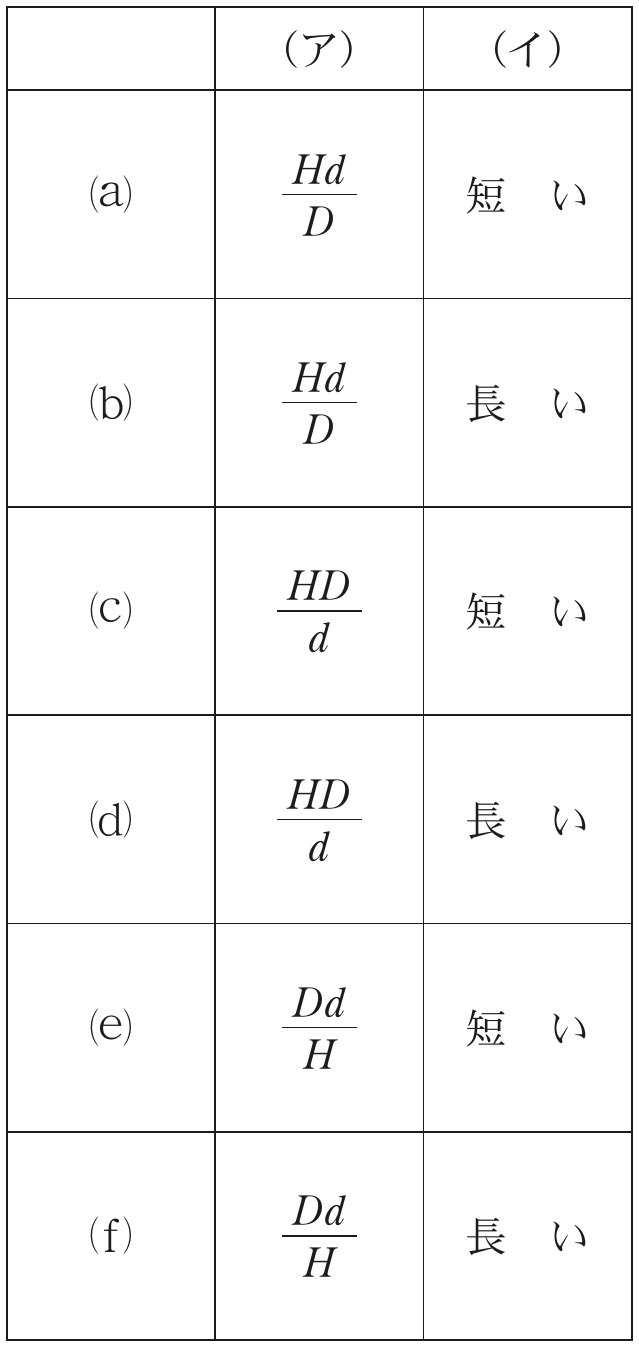
十分遠方の物体Aから発せられた光のうち,レンズ の中央を通る光は直進することに注意すると,スクリーンS上の像の高さ は ( ア )となる。これより,スクリーン上に物体の像をより大きく投影するためには,焦点距離が,より( イ )レンズを用いればよいことがわかる。
— 16 —
実際のカメラの望遠レンズ(十分遠方の物体の像を大きく投影するレンズ)の構成について考えよう。図3—2は凸レンズ と凹レンズ を用いて,図の右側の十分遠方に置かれた物体の明瞭な像をスクリーンSに投影する様子を示している。凸レンズ の焦点距離は であり,それぞれのレンズとスクリーンとの間の距離は図3—2に示すとおりである。
(3) 光軸に平行で,かつ光軸から距離 だけ離れて に入射する光線あに注目する。この光線は により屈折して の焦点 に向かうが,途中で により再び屈折して,スクリーンS上の位置 で光軸と交わる。このとき,レンズ の焦点距離を, を用いて表せ。また,この光線がスクリーンに達する際に光軸となす角 に対して, を , を用いて表せ。
(4) 図3—2で示したレンズ および による組み合わせレンズを,適切な位置に置いた単一の凸レンズに置き換えて,前問Ⅰ(3)で注目した光線あを光軸となす角度 で点 を通過させることを考える。このとき,この凸レンズの焦点距離を を用いて表せ。
(5) 実際に用いられる望遠レンズは,図3—2のようなレンズの構成となっていることが多い。単一の凸レンズを用いた場合と比較して,その利点を簡潔に述べよ。
— 17 —
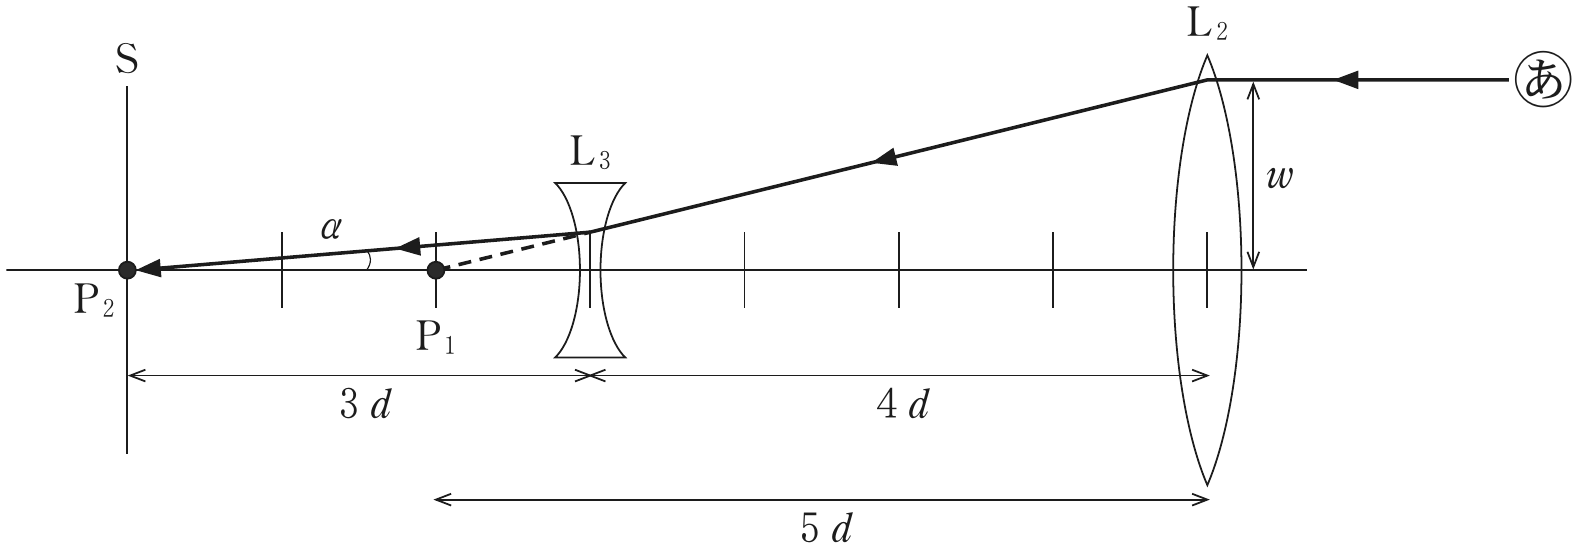 図3—2
— 18 —
Ⅱ 設問Ⅰでは光の伝わり方を光線で示したが,実際には光は波であるために物体上の一点から出た単色光をレンズで投影しても,像がわずかにぼやける(ボケが生じる)。光の波長を としてこのボケの大きさを考えよう。図3—3のように,1枚の凸レンズLによって十分に遠方にある物体の像をスクリーンSに投影する場合を考える。レンズLの半径は であり,焦点距離は である。図のように十分遠方に置かれた物体の光軸上の一点から発せられた光はLに平面波として入射するが,Lを通過した後は球面波となって焦点Oに集束してゆく。Lを通過した直後の波面Wは,焦点Oを中心とする半径 の球面と考えてよい。焦点Oを原点,光軸を 軸,スクリーンに沿って 軸をとる。以下では のとき, の近似式を用いてよい。
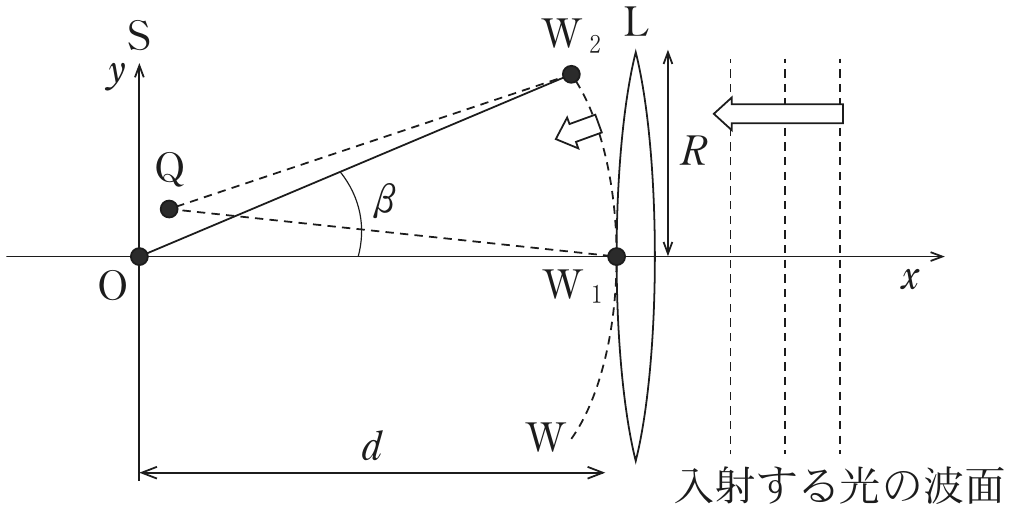 図3—3
(1) 図3—3に示されるように,波面W上のすべての点から焦点Oまでの距離は等しい。このため焦点Oには,レンズを通過した光はすべて同じ位相で到達し,点Oは明るくなる。一方,焦点Oの近傍の位置 では到達する際の光の位相は異なってくる。このとき波面W上にあるレンズの端近傍の点 から までの距離を ,レンズ中央部の点 から までの距離を とする。ここで角度 は直線 と光軸のなす角である。このとき光路差 を, を用いずに ,, のみで表せ。ただし であり,, とする。
— 19 —
(2) スクリーン上に点 があるとする。スクリーン上の像のボケの大きさは,前問Ⅱ(1)で求めた光路差が光の半波長 となるときの の 座標の値で与えられるものとする。このボケの大きさを,, を用いて表せ。
(3) 前問Ⅱ(2)で,,, のとき,ボケの大きさを求めよ。さらに物体とレンズ間の距離が であるとき,このスクリーン上でのボケの大きさは,物体上でどれくらいの大きさに対応するか求めよ。
(4) スクリーンを焦点Oから光軸に沿ってレンズLに近づけたときに,ほぼ明瞭な物体の像を結ぶことができるスクリーン位置の許容範囲を考えよう。この許容範囲は,点Qを 軸上で動かしたとき,設問Ⅱ(1)で求めた光路差 が光の半波長 と等しくなるまでの範囲と考えるものとする。点Qの座標を とするとき,この許容範囲を与える の値を,, を用いて表せ。
第1問 一輪車のカーブ(車輪つきの棒)
出題の意図(東大) 【一輪車にはたらく力と運動】力のモーメントや抗力、摩擦力、加速度運動にともなう慣性力などの力学における基礎的事項の理解と応用力を問いました。イメージしやすい現象ですが、はたらく力を見抜いて自力で解答方針を立てる思考力が必要となります。
答えは東大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方
一輪車と人を「下の端に車輪がついた、まっすぐな棒」と考える問題。棒がすべらず、しかも倒れずに走るには、次の2つがそろう必要がある。
力のつり合い(動きの式):車輪が路面から受ける力(垂直抗力 と静止摩擦力 )と重力で、重心の加速度が決まる。
回転のつり合い:棒の傾きが変わらないためには、重心のまわり(または車輪の接地点のまわり)で、力のモーメント(回そうとするはたらき)がつり合っていなければならない。加速している棒といっしょに動いて見ると、重心に「慣性力」(加速と逆向きの見かけの力)がはたらいていると考えられて、ふつうのつり合いの問題として解ける。
すべらない条件は、いつも「必要な静止摩擦力 」。
Ⅰ
水平に加速度 で進むとき、棒に横向きにはたらく力は車輪の静止摩擦力 だけ。運動方程式は
たて方向は動かないので 。すべらない条件 に入れると
棒の傾き(前に倒れこむ角度)は、この加速度に合わせて決まるだけで、最大値には効かない。
Ⅱ(1)
円運動する棒といっしょに回って見ると、重心に遠心力 (外向き)と重力 (下向き)がはたらき、車輪の接地点に垂直抗力 と静止摩擦力 (中心向き)がはたらいて、つり合っている。
接地点のまわりのモーメント:棒は内側(回る中心の側)に倒れていて、重心は接地点から高さ 、横に のところにある。重力は棒を内側へ倒そうとし、遠心力は外側へ起こそうとするので
これを整理すると答えになる。速さが大きいほど が小さい、つまり棒は内側へ深く倒れる。
Ⅱ(2)
必要な静止摩擦力は で、速さとともに大きくなる。すべらない条件 より
Ⅱ(3)
速さを上げるときは、摩擦力が2つの仕事を同時にしなければならない。
進む向きに加速させる分: 中心向きに曲げる分:
この2つは直角なので、摩擦力の大きさは三平方の定理で
Ⅱ(4)
すべらない条件 に前問の を入れると
曲がるのに摩擦の「枠」の一部を使っているので、まっすぐ走るとき(Ⅰの )より加速できる上限が小さくなる。 が に近づくと、加速に使える分は 0 に近づく。
Ⅲ(1)
回る棒から見ると、棒にはたらく力は「重力+遠心力」(重心にはたらく)と「路面からの力」(接地点にはたらく、垂直抗力と摩擦力を合わせたもの)の2つだけ。2つの力だけでつり合い、しかも棒が回らないためには、2つの力は同じ直線上にあって向きが反対でなければならない。
だから路面からの力は棒の向きにそっていて、重力+遠心力も棒の向きを向く。重力 と遠心力 の合力の傾きを見ると
路面の傾き は、この式に入ってこない。棒の傾きは、路面ではなく「重力と遠心力の合力の向き」だけで決まる。
Ⅲ(2)
路面からの力は棒の向き(鉛直から内側へ 傾いた向き)を向いている。一方、路面の垂直抗力の向き(路面に垂直)は、鉛直から内側へ 傾いている。この2つの向きのずれが、摩擦力と垂直抗力の比になる:
ここでの は向きつき(正=摩擦が坂の下向き=内向き、負=坂の上向き)で、すべらない条件は本当は 。速い側の上限を求めるので、使うのは正の側の (負の側は、遅すぎて内へずり落ちる限界になる)。ここで とおく( は「すべり出す角度」)と、条件は 。
これが最大の速さ を決める。条件 は、分母が正()であることを保証している。
答え
Ⅲ(3)
は角度が大きいほど大きいので、傾けた路面のほうが 。
外側を高くすると、曲がるのに必要な中心向きの力の一部を垂直抗力がになってくれるので、摩擦にたよる分が減る。その結果、同じ半径のカーブを、すべらずにより速く曲がれる。
答え( とおくと , )。外側を高くすると、すべらずに曲がれる速さの上限が上がるから
第2問 回る棒はコンデンサー
出題の意図(東大) 【電磁誘導とコンデンサ回路】回転体へのエネルギーの貯蓄と取り出しを念頭に、磁場中を円運動する導体棒を含む電気回路を題材としました。電磁誘導,電磁力,コンデンサに蓄積されるエネルギーなどを中心に電磁気学に関する理解と応用力を問いました。状況を正確に把握し、複雑な計算を行うことなく現象の本質を分析する能力を求めています。
答えは東大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方
磁場の中で、中心のまわりに回る導体の棒(半径 )を回路につなぐ問題。棒が回ると、棒の中に起電力(電池のような電圧)が生まれる。反対に、電流を流すと、棒は磁場から力を受けて回る。この「回る⇔電気」の2つの向きのやりとりが全体の筋。
最後のⅣでは、回っている棒を「電気をためるコンデンサー(仮想コンデンサー)」と見なおす。回転の運動エネルギーを、コンデンサーの静電エネルギーと読みかえるのがポイント。
Ⅰ
短い時間 のあいだに、棒は角度 だけ回り、おうぎ形の面積
を横切る。この面を貫く磁束は 。起電力は「1秒あたりに横切る磁束」なので
Ⅱ(1)
入れた直後は棒が止まっているので、棒の起電力は 0。回路の電流は 。
棒の中心から距離 の短い部分 は、磁場から の力を受け、回転軸のまわりのモーメントは 。棒全体で足しあわせると
力は棒にそって一様にかかるので、「全体の力 が真ん中 にかかる」と考えても同じ。 を入れると答えになる。
Ⅱ(2)
図の電源は、長い線(+極)がスイッチのX側につながっている。電流は X → 抵抗 → 端子P(レール)→ 棒のふちから中心へ → 端子O と流れる。
棒の中の電流の向き(外から中心へ)と、磁場の向き(紙の裏から表)から、力の向き(電流 × 磁場の向き)は、上から見て反時計回りに棒を押す向きになる。これが図の(あ)。
Ⅱ(3)
回り始めると、棒には起電力 が生まれ、電源の電圧 を打ち消す向きにはたらく。電流は
で、回るほど小さくなる。摩擦が無いので、角速度が一定になるのは力のモーメントが 0、つまり電流が 0 のとき:
Ⅲ
コンデンサーにつなぎかえると、回る棒の起電力で電流が流れてコンデンサーが充電される。この電流は棒にブレーキをかけるので、回転はゆっくりになる。
十分に時間がたつと電流は 0 になり、そのときは「棒の起電力 = コンデンサーの電圧」:
コンデンサーのエネルギーは なので、これに入れると答えになる。
Ⅳ(1)
仮想コンデンサーの電圧は、棒の起電力そのもの:。
よって 。電荷は で求まる。
「重い( が大きい)棒ほど、たくさん電気をためられるコンデンサー」になる、という読みかえ。
Ⅳ(2)
Xに入れて十分に時間がたつと、コンデンサー2(回る棒)は電源の電圧 まで充電されている:。
Yに切りかえると、空のコンデンサー1とコンデンサー2が抵抗を通してつながる。電荷の合計 は変わらず、最後は2つの電圧がそろう:
途中で抵抗に電流が流れるので、エネルギーの一部は熱になる。そのため「コンデンサー1の電気のエネルギー+棒の回るエネルギー」の合計は保存しない(抵抗で出た熱まで入れれば、エネルギーは保存している)。減った分=熱は 。切りかえの前後でそのまま保存するのは電荷のほう。
Ⅳ(3)
Ⅲでのコンデンサー1の電圧は 、Ⅳ(2)では 。同じ現象を2通りに見ただけなので
コンデンサー1が大きいほど( が大きいほど)棒はたくさん電気を吸い取られて、ゆっくりになる。
第3問 望遠レンズとボケ
出題の意図(東大) 【レンズによる結像と分解能】レンズに関する基本的な知識の理解と、これらを組み合わせて現象を追うための物理的思考力を問うています。光を光線として扱う幾何光学と、光を波として扱う波動光学の両面から問題設定して光の本質を分析する能力を求めています。
答えは東大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方
前半Ⅰは光を「まっすぐ進む線(光線)」として、望遠レンズのしくみを考える。後半Ⅱは光を「波」として、レンズで集めても1点にならずにぼやける大きさを考える。
レンズの式(物体までの距離 、像までの距離 、焦点距離 ):
凹レンズは を負、レンズの向こう側に集まろうとしている光(虚物体)は を負として同じ式が使える。
Ⅰ(1)
なので は に比べてとても小さく、ほぼ 0 とみなせる。すると 、つまり 。スクリーンを焦点の位置に置けばよい。
答えで なので ,
Ⅰ(2)
レンズの中心を通る光はまっすぐ進むので、物体の先端・レンズの中心・像の先端は一直線にならぶ。似た三角形の比から
像の大きさは焦点距離 に比例するので、大きく写すには焦点距離の長いレンズを使う。表の中でこの組み合わせは (b)。
Ⅰ(3)
図3—2の長さは、 から まで 、 からスクリーンまで 、 から焦点 まで 。
光線あは で曲がって に向かう。 の位置は の 手前なので、そこでの光線の高さは
から見ると、光は「 先の に集まろうとしている」ので虚物体 。それが 先の に集まる():
出ていく光線は、高さ から 進んで光軸に届くので
答えL の焦点距離 ,
Ⅰ(4)
1枚の凸レンズ(焦点距離 )に、光軸から の高さで平行に入った光は、焦点で光軸と交わる。そのときの角度は 。
これが Ⅰ(3) の と同じになるには 。
Ⅰ(5)
1枚の凸レンズで同じ大きさの像を写すには、レンズからスクリーンまで焦点距離 の長さが要る。
凸と凹の組み合わせなら、前のレンズからスクリーンまで で済む。焦点距離が長いのと同じ大きな像を、短い筒(半分以下の長さ)で写せるのが利点。
答え同じ焦点距離 (同じ大きさの像)を、長さ の短い組み合わせで得られる
Ⅱ(1)
レンズの中央 から まで:
レンズの端 から まで:
( は に比べてとても小さい( が に比べてとても小さい)ので落とす)。差をとると が消えて答えになる。
Ⅱ(2)
スクリーン上()では、光路差の大きさは 。これが半波長になるところがボケの大きさなので
レンズが大きい( が大きい)ほどボケは小さい。大きなレンズほど細かいところまで写せる理由がここにある。
Ⅱ(3)
なので、辺の比 5:12:13 の直角三角形から 。
物体上の大きさは、像の大きさの 倍(Ⅰ(2) の の逆)なので (約 0.65 mm)。
答え, 物体の上で
Ⅱ(4)
光軸上()では、光路差は 。スクリーンをレンズへ近づける向きが の正の向き。これが半波長になるまでが許される範囲なので
は小さいので、ボケの大きさ(横)よりずっと長い範囲(奥行き)が許される。これがピントの合う深さ(焦点深度)。
答え( の範囲)