— 4 —
物 理
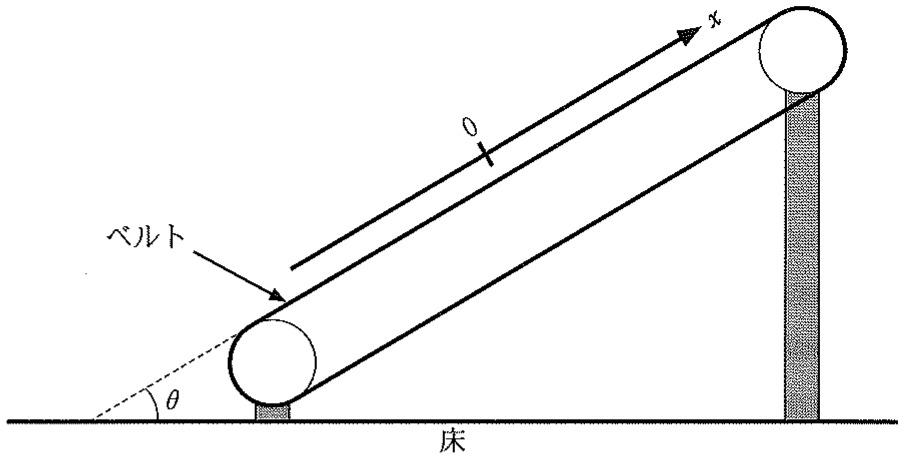
第1問 図1—1のように,十分に長いベルトをもつベルトコンベアをベルトと床とのなす角が θ ( 0 < θ < π 2 ) x x m μ μ ′ x x g
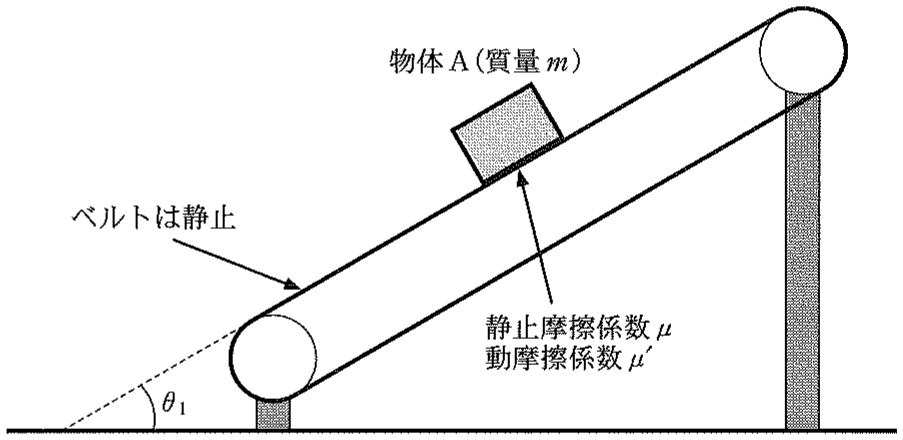
Ⅰ はじめに図1—2のように,θ = θ 1 x = 0 v 0 ( v 0 > 0 ) x = 0
(1) 物体Aが最高点に到達したときの x
(2) 物体Aが x = 0 μ ′ v 0 θ 1 m g
— 5 —
図1—1 図1—2 — 6 —
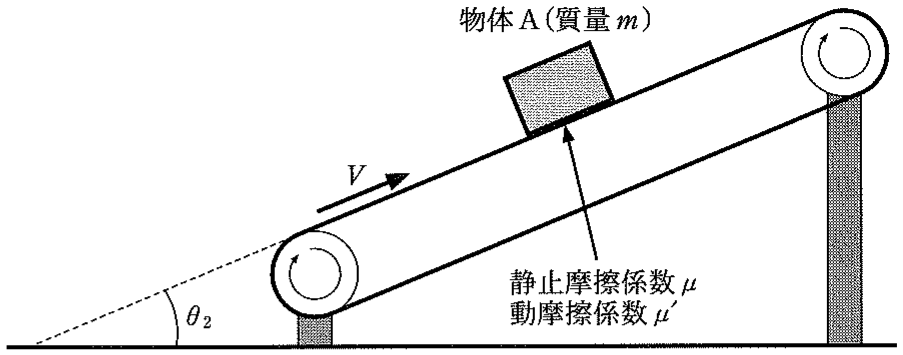
Ⅱ 次に,図1—3のように θ = θ 2 V ( V > 0 )
(1) 時刻 t = 0 0 t ( t > 0 )
(2) x = 0 − v 0 ( 0 < v 0 < V ) x = 0 x = 0
— 7 —
図1—3 — 8 —
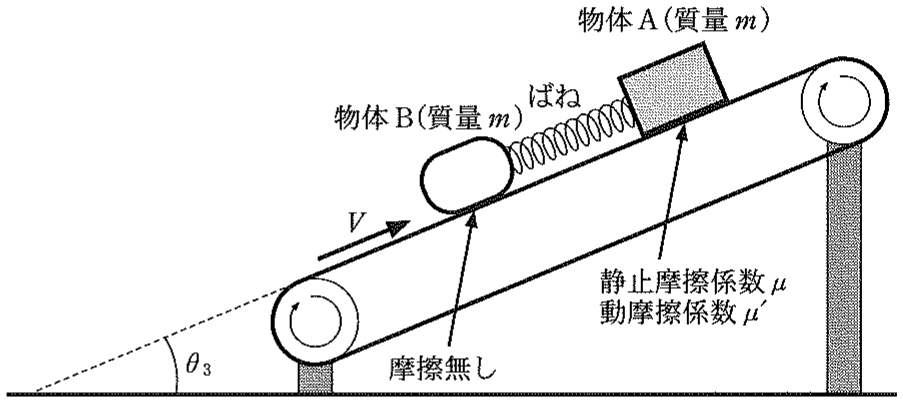
Ⅲ 図1—4のように θ = θ 3 k V ( V > 0 ) m
ばねを自然長から長さ d 0 0 x
(1) d 0 V θ 3 m g k
(2) μ ′ V θ 3 m g k
次に物体Bの速度を 0 V t = 0 t 1 ( t 1 > 0 ) v A v B
(3) 時刻 t ( 0 < t < t 1 ) v G = v A + v B 2 t V θ 3 m g k
(4) 時刻 t ( 0 < t < t 1 ) 0 < t < t 1 v B t 1 t V θ 3 m g k d 2 k d
— 9 —
時刻 t 1
(5) 時刻 t ( t > t 1 ) v B t V θ 3 m g k
(6) 物体Aがベルトに対して静止し続けるために μ V θ 3 m g k
図1—4 — 12 —
第2問 固体中に電荷が固定された物体をエレクトレットと呼ぶ。エレクトレットは振動のエネルギーを電気エネルギーとして取り出す振動発電などの分野で利用されている。以下では,電荷を帯びた金属板が誘電体中に固定された物体をエレクトレットのモデルとする。
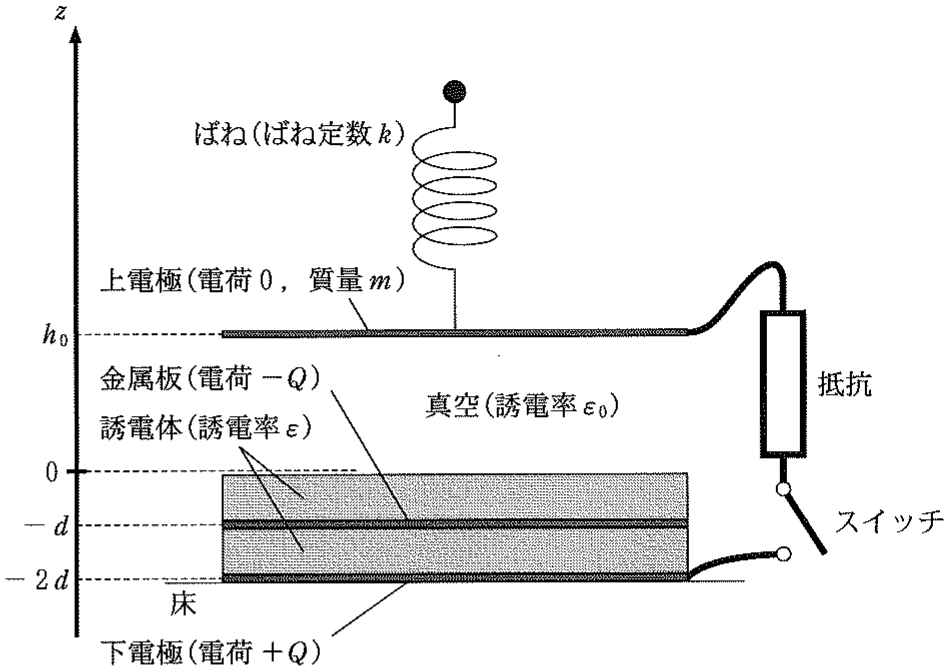
図2—1のような装置を考える。水平な床の上に幅と奥行きが L L 2 d L − Q ε k L m ε 0 g
上電極の位置を表すために,誘電体の上面からわずかに上の位置を z = 0 z z = 0
初期条件で,図2—1のようにスイッチは開いており,下電極は電荷 + Q z = h 0
これらの金属板で作られたコンデンサーを含む回路について,以下の設問に答えよ。ただし,金属板の面積は十分に大きく,端の効果は無視できるものとする。上電極につながれた導線は上電極の運動には影響しない。電荷の移動や金属板の振動に伴う電磁波の発生は無視できる。
— 13 —
図2—1 — 14 —
Ⅰ はじめ,図2—1に示したように下電極は + Q z = h 0
(1) 誘電体に埋め込まれた金属板の電位を求めよ。下電極を電位の基準(電位 0
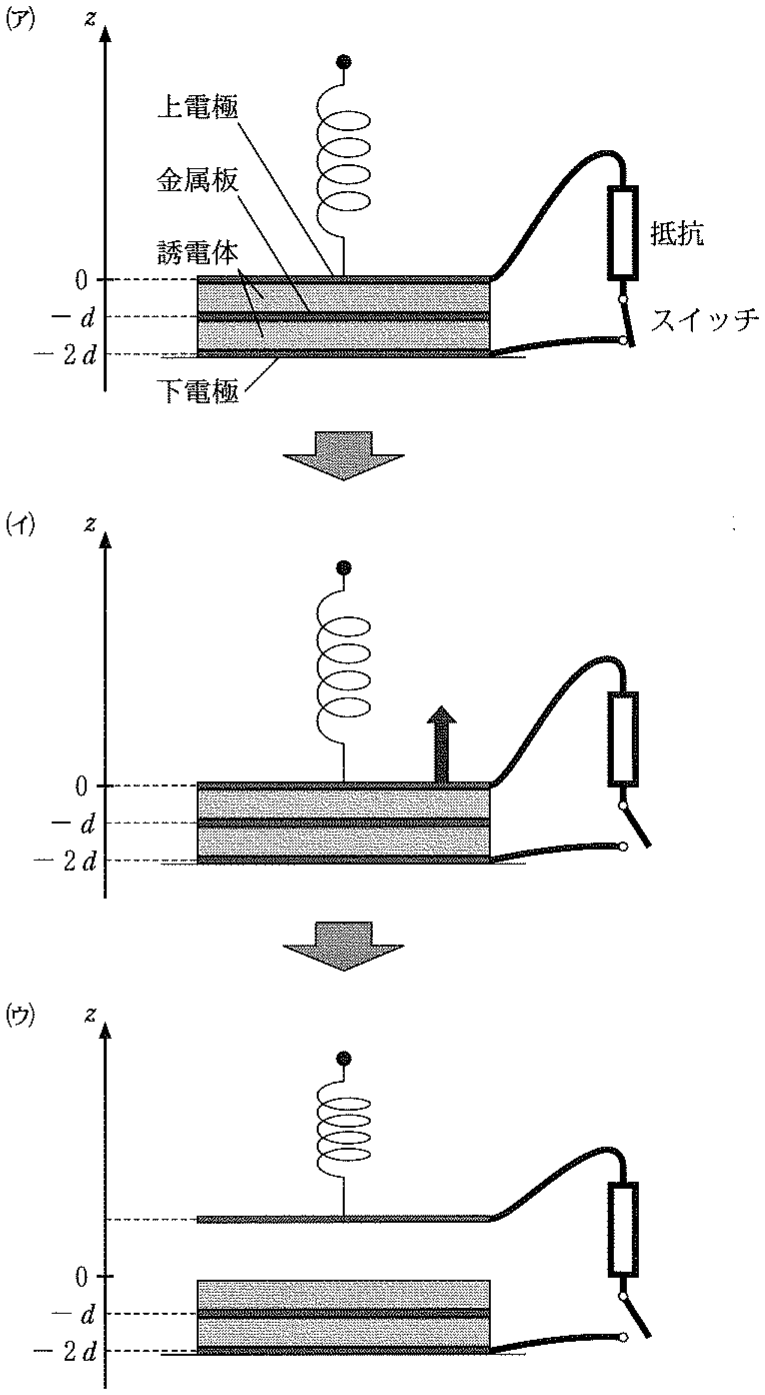
次に,図2—2(ア)のように,上電極を z = 0
(2) 上電極の電荷を求めよ。
続いて図2—2(イ)のように,スイッチを開いた後,上電極に外力を加え,ある位置までゆっくり移動させた。その位置で上電極を自由に動くようにしたところ,図2—2(ウ)のように静止したままであった。
(3) 上電極の z
(4) 上電極の電位を求めよ。下電極を電位の基準(電位 0
— 15 —
図2—2 — 16 —
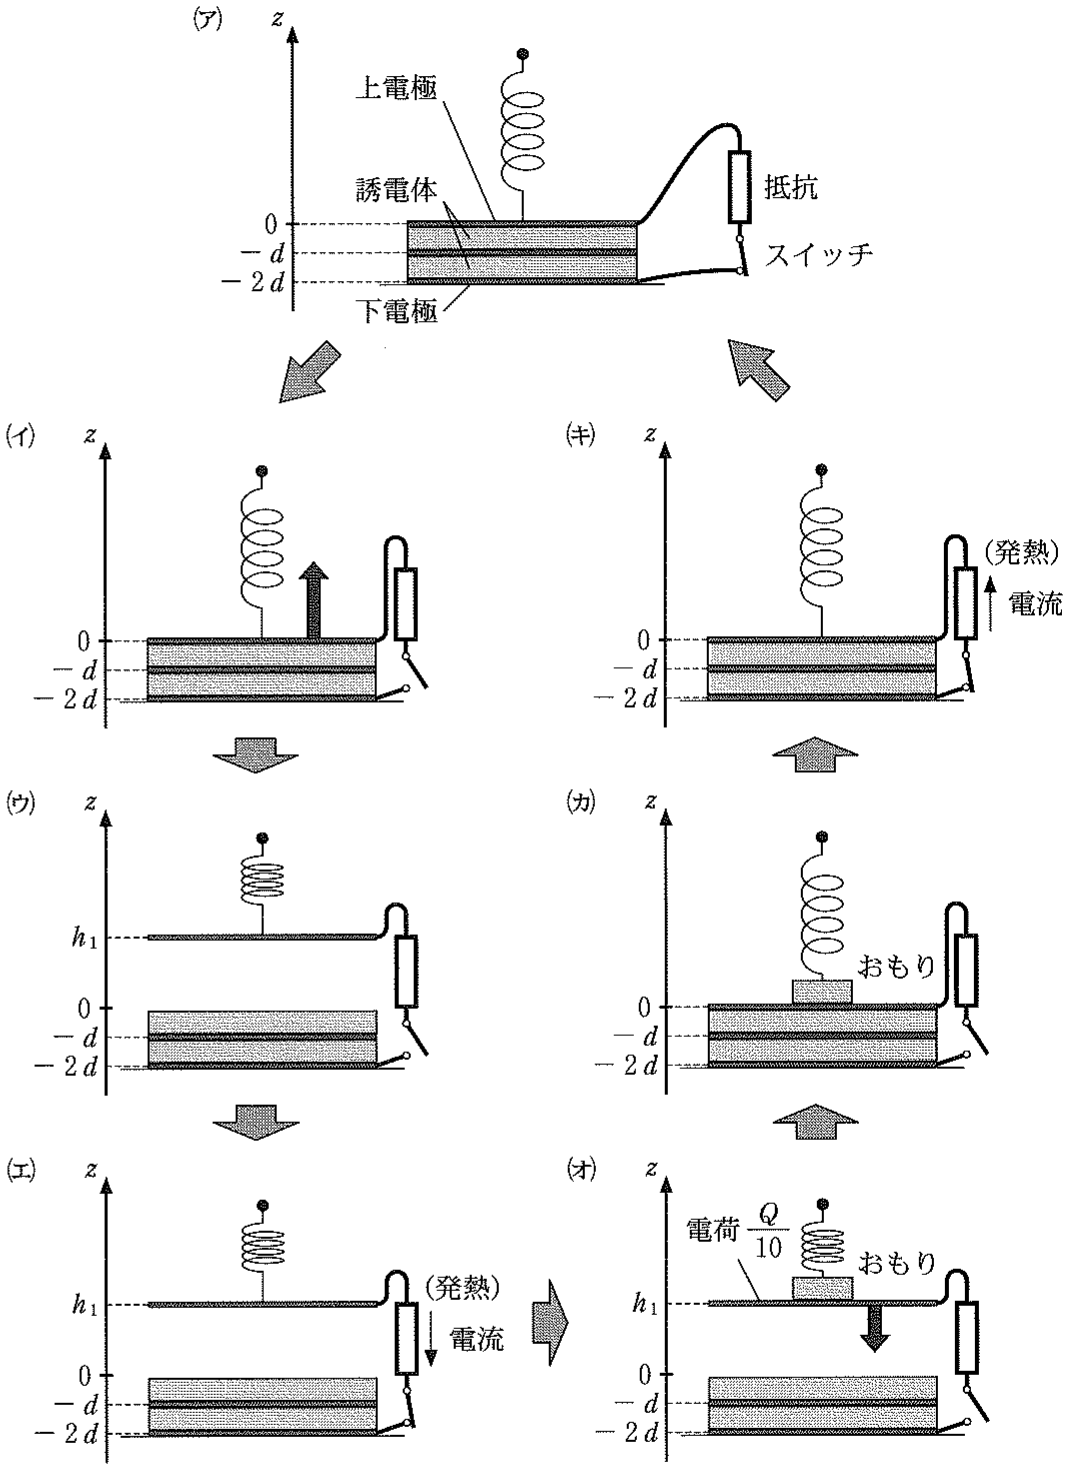
Ⅱ 次に,図2—3(ア)→(イ)→(ウ)→…→(キ)→(ア)で示される順に上電極を動かしながらスイッチを開閉したときの電荷の移動や抵抗の発熱を調べよう。
図2—3(ア)のように上電極を z = 0 z = h 1 0
(1) h 1
図2—3(エ)のようにスイッチを閉じたところ抵抗に電流が流れ発熱した。十分長い時間ののち発熱はやみ,上電極の電荷量が一定の値 Q 10
(2) スイッチを閉じている間の抵抗の発熱量の合計を,h 0 k h 1
図2—3(オ)のように上電極におもりをのせてスイッチを開き,上電極が自由に動くようにしたところ,上電極は下降を始め,誘電体に衝突することなく速度が 0 z = 0
(3) おもりの質量を求めよ。
図2—3(キ)のようにおもりを取り除いてスイッチを閉じたところ抵抗に電流が流れ発熱した。十分に長い時間の後に発熱はやみ,図2—3(ア)に示されるはじめの状態に戻った。
(4) 図2—3で示される1サイクルについて,抵抗の発熱量の合計を,h 0 k h 1
— 17 —
図2—3 — 20 —
第3問 音波に関する以下の設問に答えよ。空気中の音速を V
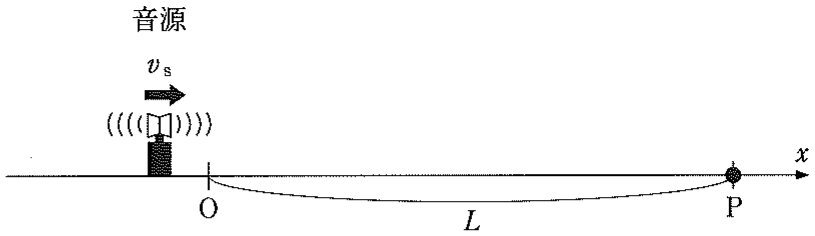
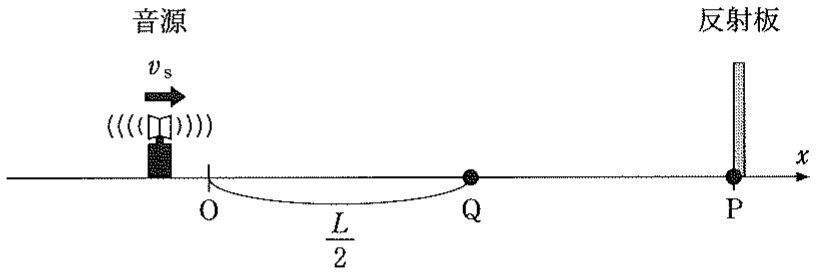
Ⅰ x v s ( v s < V ) x f 0 t = 0 x = 0
図3—1のように,x = L L > 0 t = 0 t 1
(1) 時刻 t 1 f 0 v s V L
(2) 点Pでの音波の位相が 2 π f 0 v s V L
続いて,図3—2のように,反射板を点Pに置く。音源から直接届く音波と反射板で反射されて届く音波の干渉によりうなりが生じる。
(3) 観測者が音源とともに運動する場合を考える。観測者と音源の距離は小さく,観測者は音源と同じ位置にいるとしてよい。音源が反射板に到達するまでの間に観測されるうなりの振動数(うなりの周期の逆数)を f 0 v s V L
(4) 観測者が x = L 2 f 0 v s V L
— 21 —
図3—1 図3—2 — 22 —
Ⅱ 音源から出る音波の振動数が時刻 t x
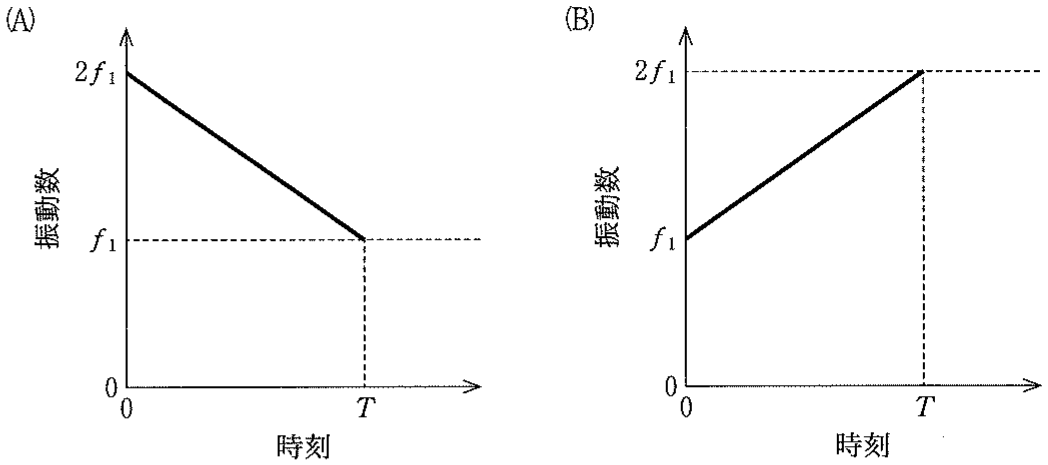
音源から,0 < t < T t ( 0 < t < T ) f 1 ( 2 − t T ) f 1 ( 1 + t T ) f 1 T 1 f 1
音源から直接届く音波と反射されて届く音波の干渉によるうなりを,音源のすぐ近くで観測する。観測を行う位置と音源の距離は十分小さく,無視できる。このうなりの観測を用いて,反射板の位置や速度を計測することを考える。なお,音源で発生する音波は,反射板で反射された後,音波の周期より十分長く T
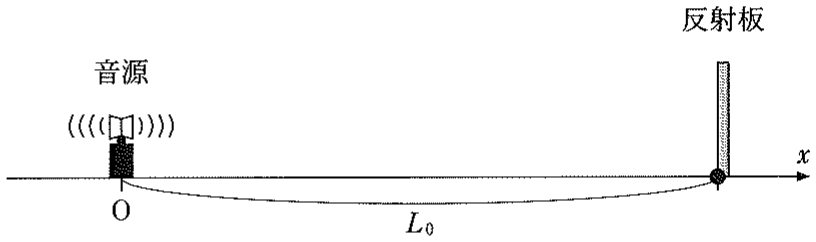
(1) 振動数が図3—3(A)のように時間変化する音波を音源から発生させる。図3—4のように反射板は位置 x = L 0 L 0 > 0 f h L 0 f h f 1 T V
— 23 —
図3—3 図3—4 — 24 —
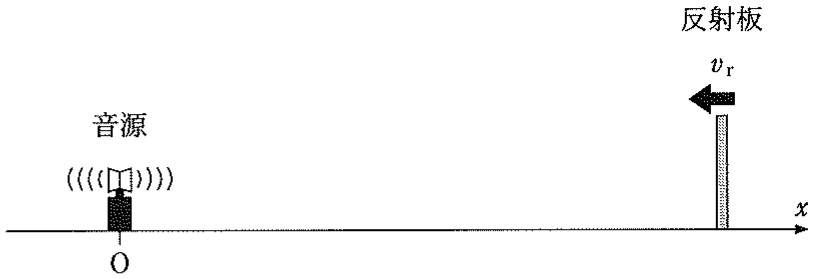
次に,図3—5のように反射板が音源に向かって一定の速さ v r t = 0 x = L 0 v r < L 0 4 T
(2) 振動数が図3—3(A)のように時間変化する音波を音源から発生させる。時刻 t = 0 x = L A t = t A 0 t = t A 0 f 1 T v r V L A
(3) 振動数が図3—3(B)のように時間変化する音波を音源から発生させる。時刻 t = t s x = L B t = t B 0 < t s < T 2 t = t B f 1 t s T v r V L B
(4) 振動数が図3—3(A)と図3—3(B)のように時間変化する音波を音源から同時に発生させる。振動数が図3—3(A)のように時間変化する音波とその反射波によるうなりの振動数を f h A f h B Δ f h = | f h A − f h B | f 1 T v r V
(5) 設問Ⅱ(4)における Δ f h v r Δ f h = 5.0 × 10 2 H z f 1 = 3.0 × 10 4 H z T = 0.60 s V = 3.4 × 10 2 m / s v r
— 25 —
図3—5
第1問 ベルトコンベアの上の物体とばね 出題の意図(東大) 【摩擦のある系における物体の運動】力学における保存則などの基本法則の理解を問いました。摩擦力、重力、バネによる力が働く系における物体の運動を状況に応じて正しく理解する論理的な思考力を求めています。ベルトコンベアという身の回りのものを題材にすることで、物理を身近に感じてもらうことも意図しています。
答えは東大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方 斜めに置いたベルトコンベアの上で、物体をすべらせる問題。座標 x m g sin θ
カギは摩擦力の向き 。動摩擦力は「ベルトに対して物体がすべる向き」と逆向きにはたらく。ベルトが止まっているか動いているかで、同じ「下にすべる物体」でも摩擦の向きが変わる。そして、物体がベルトと同じ速さになった瞬間、動摩擦から静止摩擦に切りかわり、運動の種類が変わる。
Ⅲでは2つの物体をばねでつなぐ。重心の運動 と重心から見た運動(単振動) に分けて考えるのが筋。途中で A がベルトに張りつくと、振動のしかたが変わる。
Ⅰ(1) 上っているあいだ、物体はベルトに対して上向きにすべるので、動摩擦力 μ ′ m g cos θ 1
a 1 = g ( sin θ 1 + μ ′ cos θ 1 )
一定の加速度で減速して止まるまでの距離は、v 0 2 = 2 a 1 x
Ⅰ(2) 一番上で止まったあと、物体は下向きにすべり出す(問題文の「再び x = 0 tan θ 1 > μ 上向き に変わる。加速度の大きさは
a 2 = g ( sin θ 1 − μ ′ cos θ 1 )
同じ距離 x a 1 a 2 v v 2 = 2 a 2 x v 0 2 = 2 a 1 x
v 2 v 0 2 = a 2 a 1
下向きに動いているので、速度は負。摩擦で力学的エネルギーが減った分だけ、戻る速さは v 0
答え − v 0 sin θ 1 − μ ′ cos θ 1 sin θ 1 + μ ′ cos θ 1
Ⅱ(1) ベルトは上向きに V 上向き 。物体が斜面を上り始めたことから、摩擦のほうが重力の斜面成分より大きい(μ ′ cos θ 2 > sin θ 2
a = g ( μ ′ cos θ 2 − sin θ 2 )
速度が V V m g sin θ 2 v = V t = V a
答え v = g ( μ ′ cos θ 2 − sin θ 2 ) t ( t ≤ V g ( μ ′ cos θ 2 − sin θ 2 ) ) , v = V (それ以後)
Ⅱ(2) 下向きに − v 0 v V a
一定の加速度の運動なので、行きと帰りは時間を逆にしたのと同じ形になり、同じ位置 x = 0 v 0 < V V
Ⅰ(ベルトが止まっている)では、下りと上りで摩擦の向きが逆になって速さが減ったが、ここでは摩擦の向きが変わらないので、速さが減らない。動くベルトの摩擦が、行きではブレーキ、帰りではアクセルとして同じだけはたらいている。
Ⅲ(1) 2つの物体は床に対して止まっている。B には摩擦がないので、B にはたらく斜面方向の力は、重力の成分 m g sin θ 3 k d 0
k d 0 = m g sin θ 3
Ⅲ(2) A は床に対して止まっているが、ベルトは上向きに動いているので、A はベルトに対して下向きにすべっている。だから A には動摩擦力 μ ′ m g cos θ 3
A にはたらく下向きの力は、重力の成分 m g sin θ 3 k d 0 = m g sin θ 3
μ ′ m g cos θ 3 = 2 m g sin θ 3
Ⅲ(3) A と B をひとまとめにして、重心の運動を考える。ばねの力は2つのあいだの内力なので、重心の運動には効かない。外から斜面方向にはたらく力は、重力の成分 2 m g sin θ 3 μ ′ m g cos θ 3
0 < t < t 1 2 m g sin θ 3
はじめの速度は v A = 0 v B = V v G = 0 + V 2
Ⅲ(4) 重心 G は一定の速度で動くので、G といっしょに動いて見ても慣性力ははたらかない。G から見ると、A と B は反対向きに同じだけ動く。
G から A・B までの距離がそれぞれ d 2 d 2 k d 2 k
ω = 2 k m
t = 0 d 0 V − V 2 = V 2 V 2 cos ω t V 2 v B
A は反対向きに動くので、v A = V 2 ( 1 − cos ω t ) V cos ω t = − 1
答え v B = V 2 ( 1 + cos 2 k m t ) , t 1 = π m 2 k
Ⅲ(5) t 1 V k
ω ′ = k m
で、Ⅲ(4) より遅くなる(2倍かたいばね → ふつうのばね)。
t = t 1 d 0 v B = V 2 ( 1 + cos π ) = 0 − V − V cos ω ′ ( t − t 1 ) V
Ⅲ(6) A がベルトに対して止まっているあいだ、A には静止摩擦力 f m g sin θ 3 f ≤ μ m g cos θ 3
ばねの伸びは、B の振動で d 0 V ω ′
A B = V m k
一番伸びたとき、ばねが A を下へ引く力は k ( d 0 + A B ) = m g sin θ 3 + V m k
f max = 2 m g sin θ 3 + V m k
一番縮んだときは f = 2 m g sin θ 3 − V m k f max f max μ m g cos θ 3 μ
第2問 電気を閉じこめた板(エレクトレット)で発電する 出題の意図(東大) 【コンデンサー電極に働く力とエネルギー】振動発電でのエネルギー変換はコンデンサーの電極に働くクーロン力や静電エネルギー、電気回路などの知識の組み合わせによって理解することができます。力学的な運動をする電極を含むコンデンサーという系全体を把握し、エネルギーの変化を分析する力を問うています。
答えは東大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方 下から順に、下電極(はじめ + Q 2 d − Q
使う考え方は、ガウスの法則 (広い板なら、電場はその面より下にある電荷の合計で決まる:真空中 E = q ε 0 L 2 E = q ε L 2 電位 = 電場 × 距離 の足し合わせ 。上電極にはたらく電気の力は「自分以外の電荷が作る電場 × 自分の電荷」で、板が広いので高さによらず一定になる。
もう1つの見どころは、上電極の電位が、上電極の電荷の1次式で(まっすぐに)変わる こと(エレクトレットの電荷による一定の分があるので「比例」ではないが、電位の変化分は電荷の変化分に比例する)。このおかげで、スイッチを閉じたときの熱が「電荷と電位のグラフの三角形の面積」で求まる。
Ⅰ(1) 上電極は電荷を持っていない。下電極(+ Q − Q + Q
E = Q ε L 2
まん中の板より上では、下にある電荷の合計が Q − Q = 0
電位は、電場の向きに進むと下がる。下電極(0)から上向きに d E d
Ⅰ(2) スイッチを閉じると、上電極と下電極は導線でつながって同じ電位になる。上電極の電荷を q Q − q Q
下から順に電場を求める。下電極とまん中の板のあいだは、下の電荷 Q − q Q − q ε L 2 ( Q − q ) − Q = − q q ε L 2
上電極の電位は、下電極から d d
− ( Q − q ) d ε L 2 + q d ε L 2 = 0
Ⅰ(3) スイッチを開いたので、上電極の電荷は Q 2 Q 2 − Q = − Q 2 Q 2 ε 0 L 2
F e = Q 2 × Q 4 ε 0 L 2 = Q 2 8 ε 0 L 2 ( 下向き )
電気の力が無いときは z = h 0 F e F e k
Ⅰ(4) Ⅰ(2) と同じく下から電位をたどる。下電極の電荷は Q 2 Q 2 d Q d 2 ε L 2 d 誘電体の上面はいつも電位 0 。
すきま(真空、厚さ z − Q 2 Q 2 ε 0 L 2
ϕ = Q 2 ε 0 L 2 z
Ⅱ(1) (ア) で z = 0 Q 2 F e
これはⅠ(3) で求めたつり合いの位置 z e z = 0 z = 0 2 z e
h 1 = 2 z e
Ⅱ(2) 上電極の電荷を q h 1
ϕ ( q ) = 1 L 2 { − Q d ε + q ( 2 d ε + h 1 ε 0 ) }
で、q まっすぐに 変わる(一定の分 − Q d ε L 2 q q = Q 10
抵抗の熱は、電荷が電位の差を下って移るときに失うエネルギー。電位が電荷の変化にまっすぐ比例して 0 まで下がっていくので、熱は「電荷と電位のグラフの三角形の面積」になる:
熱 = 1 2 × ( Q 2 − Q 10 ) × ϕ ( Q 2 )
ϕ ( Q 2 ) Q h 1 2 ε 0 L 2 h 0 k h 1
なお「Q 10 ϕ ( Q 10 ) = 0 ε h 1 = 8 ε 0 d
Ⅱ(3) 上電極の電荷は Q 10 Q 10 ε 0 L 2
F e ′ = Q 10 × Q / 10 2 ε 0 L 2 = Q 2 200 ε 0 L 2
おもり(質量 M h 1 z = 0 z = 0 h 1 F e − F e h 1 − F e h 1
これをおもりの重力と電気の力 F e ′
( M g + F e ′ ) h 1 = F e h 1
F e = Q 2 8 ε 0 L 2 F e ′ M
Ⅱ(4) 1周の熱は、(エ) の熱と (キ) の熱の合計。(キ) では、上電極は z = 0 Q 10 Q 2 z = 0 Q 10
ϕ = − 4 Q d 5 ε L 2
これも電荷の変化にまっすぐ比例して 0 まで変わるので、熱は三角形の面積 1 2 × 2 Q 5 × 4 Q d 5 ε L 2 d ε = h 1 8 ε 0 h 1
(エ) の熱と足すと答えになる。これは Ⅱ(3) のおもりが h 1 M g h 1
上がるときは電荷 Q 2 Q 10
第3問 動く音源・反射板・うなりで距離と速さを測る 出題の意図(東大) 【音波のドップラー効果とうなり】ドップラー効果とうなり現象を題材に、音波の伝搬・波の位相や重ね合わせについての基本的理解と、これらを適切に組み合わせて問題を整理し、論理的に思考する力を問うています。振動数が一定割合で時間変化する音波を用いて近接した物体の位置や速度を計測する仕組みを学ぶことで、物理現象と科学技術との関わりに目を向けてもらいたいとも考えています。
答えは東大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方 音のドップラー効果(音源や観測者が動くと、聞こえる音の高さが変わる)と、うなり(振動数が少しちがう2つの音が重なると、音の大きさが周期的に変わる。1秒あたりの回数は2つの振動数の差)の問題。
Ⅰは、動く音源が出す音を、止まった反射板ではね返す。「直接の音」と「はね返った音」の振動数の差がうなりになる。音源の前(進む向き)では波がつまって高く、後ろでは波がまばらで低い。
Ⅱは、止まった音源が、振動数がだんだん下がる音(A)や上がる音(B)を出す。はね返った音は「少し前に出した音」なので、直接の音と振動数がずれ、そのずれが距離に比例する。さらに反射板が動いていると、ドップラー効果の分が加わる。A と B を組み合わせると、距離の分が消えて速さだけが取り出せる(車の速度レーダーと同じ考え方)。
Ⅰ(1) 時刻 0 に原点で出た音は、時刻 t 1 = L V v s t 1
時刻 t 1 x = v s t 1 L − v s t 1 V
t 1 + L − v s t 1 V
Ⅰ(2) 位相が 2 π 1 f 0 v s f 0
λ = V − v s f 0
につまる。この波が速さ V λ V
Ⅰ(1) の答えとくらべてもよい。時刻 0 と t 1 ( V − v s ) L V 2 f 0 t 1 = f 0 L V
Ⅰ(3) 観測者は音源といっしょに動くので、音源から直接届く音は、ずっと音源のすぐそばで聞く音で、振動数は f 0
反射板で聞こえる音は、近づく音源の音なので f 0 V V − v s
f = f 0 V V − v s × V + v s V = f 0 V + v s V − v s
うなりの振動数は、f f 0 V − v s
Ⅰ(4) Q で止まって聞く。はね返った音は、止まった反射板から来るので、反射板で聞こえる音と同じ f 0 V V − v s
直接の音は、音源が Q より左(近づいてくる)あいだは f 0 V V − v s 同じ高さ 。だからうならない。音源が Q を通りすぎると、遠ざかる音源の音 f 0 V V + v s
f 0 V V − v s − f 0 V V + v s
答え 時刻 L 2 v s , 振動数 2 V v s V 2 − v s 2 f 0
Ⅱ(1) 反射板が止まっているとき、音が行って帰る時間は τ = 2 L 0 V τ
A の音は、振動数が1秒あたり f 1 T τ f 1 T τ
f h = f 1 T · 2 L 0 V
これを L 0
Ⅱ(2) 時刻 0 に出た音(振動数 2 f 1 L A t A 0 = 2 L A V
はね返った音の振動数:反射板は音源に近づいているので、反射板が聞く音は 2 f 1 V + v r V
2 f 1 V + v r V · V V − v r = 2 f 1 V + v r V − v r
直接の音:時刻 t A 0 ( 2 − t A 0 T ) f 1 = 2 f 1 − 2 L A V T f 1
うなりは2つの差。はね返った音のほうが高く、差は「ドップラー効果の分 2 f 1 2 v r V − v r 2 L A V T f 1
Ⅱ(3) Ⅱ(2) と同じ考え方。時刻 t s ( 1 + t s T ) f 1 V + v r V − v r
直接の音:時刻 t B = t s + 2 L B V ( 1 + t s T + 2 L B V T ) f 1
B は振動数が上がっていく音なので、こんどは「振動数が変わる分」は直接の音のほうを高くし、「ドップラー効果の分」ははね返った音のほうを高くする。2つが逆向きに効くので、うなりは差:
2 L B V T f 1 − ( 1 + t s T ) f 1 2 v r V − v r
条件 v r < L 0 4 T
答え { 2 L B V T − 2 v r V − v r ( 1 + t s T ) } f 1
Ⅱ(4) A と B を同時に出すと、同じ時刻に聞くはね返りの音は、同じ時刻に出て、同じ位置で反射した音。だから「行って帰る時間」の分(距離の分)は A と B で同じ大きさ 2 L V T f 1
ある時刻 t e ( 2 − t e T ) f 1 2 v r V − v r ( 1 + t e T ) f 1 2 v r V − v r t e
Δ f h = { ( 2 − t e T ) + ( 1 + t e T ) } f 1 2 v r V − v r
うなりの差は、距離にも時刻にもよらず、反射板の速さだけで決まる。
Ⅱ(5) Ⅱ(4) の式 Δ f h ( V − v r ) = 6 v r f 1 v r
v r = V Δ f h 6 f 1 + Δ f h
v r = 3.4 × 10 2 × 5.0 × 10 2 6 × 3.0 × 10 4 + 5.0 × 10 2 = 1.70 × 10 5 1.805 × 10 5
T Δ f h
答え v r = V Δ f h 6 f 1 + Δ f h ≈ 0.94 m / s