物 理 問 題
(解答はすべて物理解答用紙に記入すること)
第1問
〔1〕 ばねによって天井からつるされた小球の運動について考える。ただし,小球の大きさ,ばねの質量,および空気抵抗は無視できるものとする。また,ばねはフックの法則の成り立つ範囲で伸び縮みし,小球は天井にぶつかることはなかったものとする。重力加速度の大きさを とする。
I. 図 1 のように,小球がばねによって天井からつるされていた。ここで,ばねの自然の長さは ,ばね定数は である。また,小球の質量は である。
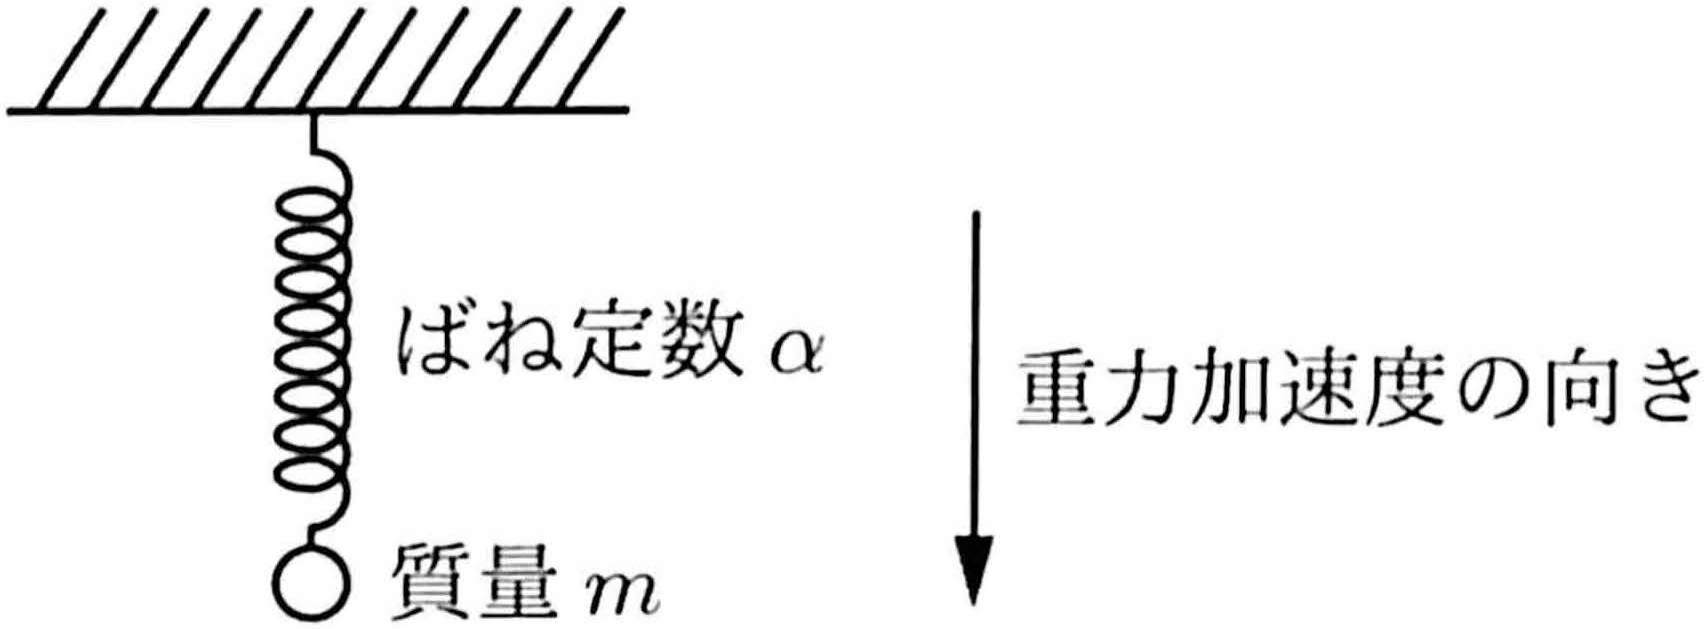
問 1 小球が運動せずに静止しているときのばねの長さ を求めよ。
問 2 運動せずに静止していた小球を,鉛直下向きに引いてから静かにはなしたところ,小球は振幅 の単振動を始めた。この単振動の周期 を求めよ。
問 3 問 2 の単振動において,小球が最も高い位置にあるときのばねの弾性力による位置エネルギーを ,小球が最も低い位置にあるときのばねの弾性力による位置エネルギーを とする。 を から必要なものを用いて表せ。
II. これ以降,I. の小球は質量 に加えて,電気量 をもつものとする。図 2 のように,I. の状況に加えて,それぞれ電気量 をもち,大きさの無視できる,粒子 A と粒子 B を固定した。ここで,鉛直上向きを正の向きとする 軸をとり,天井から鉛直下向きに だけ離れている位置を とする。粒子 A と粒子 B は, の水平線上にあり,かつ,ばねが天井に固定された点を通る鉛直方向の直線から,左右に距離 だけ離れていた。
小球は水平方向には動かず,鉛直方向に運動をしていた。以降,小球の位置を 座標で表す。クーロンの法則の比例定数を とする。
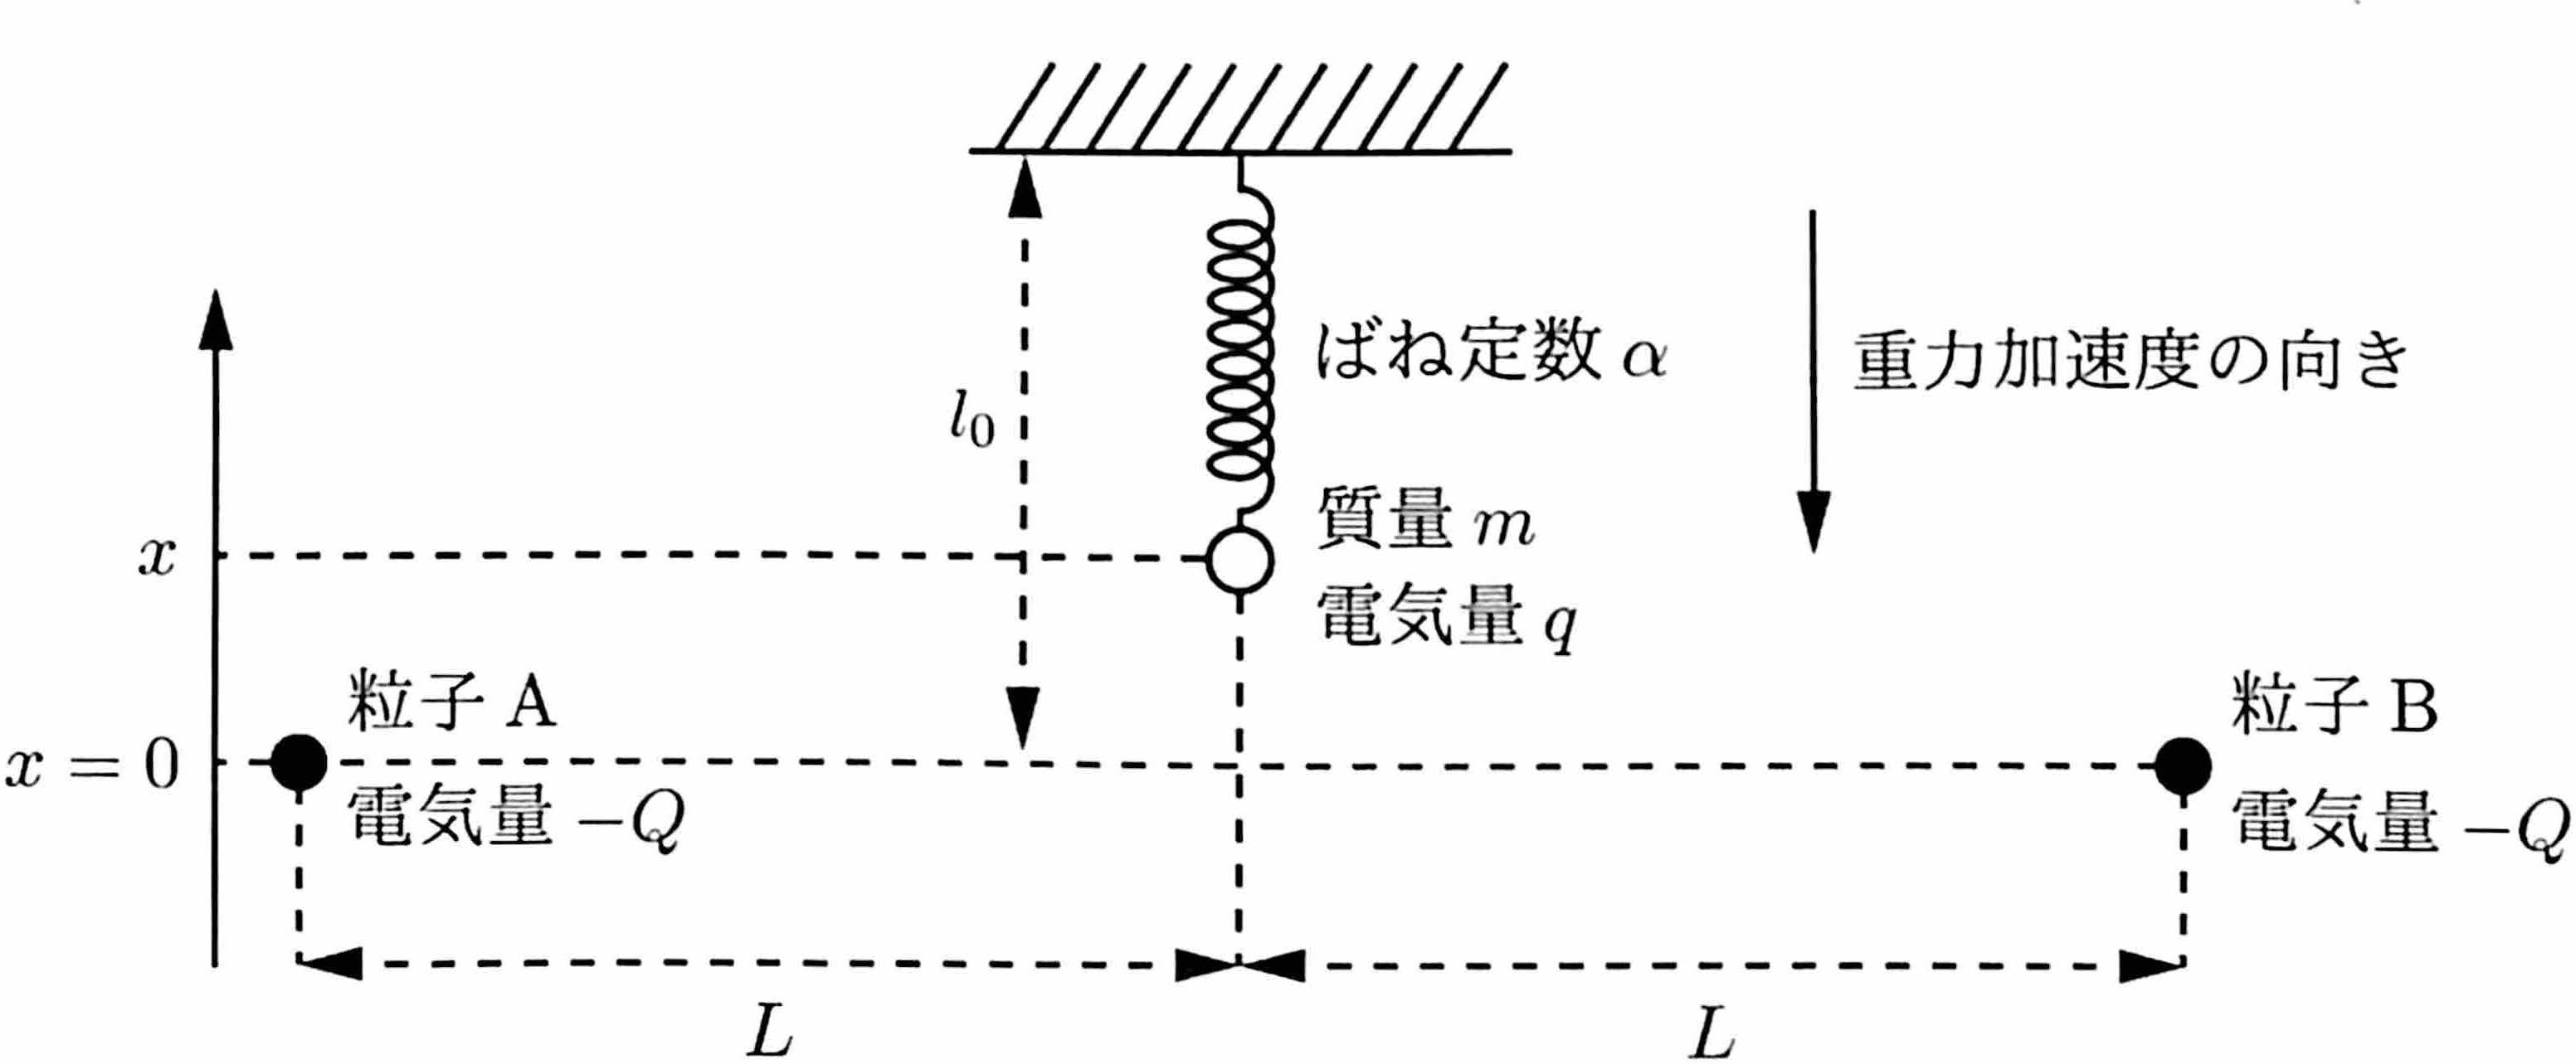
問 4 小球が位置 にあるとき,小球が粒子 A および粒子 B から受ける静電気力の合力の 成分 を求めよ。ただし, の正の向きは, 軸の正の向きにとる。
問 5 以降の設問において,小球の位置を とすると,小球は が よりも十分に小さい範囲で運動していたものとする。小球が位置 にあるとき,問 4 の結果を用いると,小球にはたらく全ての力の合力の 成分は と書ける。 を から必要なものを用いてそれぞれ表せ。ただし, の正の向きは, 軸の正の向きにとる。また, は より十分に大きいことから, と近似すること。
問 6 のときの小球の振動周期は,問 2 の単振動の周期 の 倍であった。また, のときの小球の振動周期は,問 2 の単振動の周期 の 倍であった。このとき, を を用いて表せ。
問 7 位置 まで鉛直上向きに小球を持ち上げた後,時刻 で静かにはなした。その後,小球がはじめて を通過する時刻を とする。時刻 における小球の速さ を,2 通りの方法で求めてみよう。以下の文章中の (a) 〜 (d) に入るべき式を,それぞれの空欄中に与えられた文字のうち必要なものを用いて表せ。
【方法 1】問 5 より,小球の運動方程式は,ばね定数 のばねからの弾性力のみを受けて単振動する小球の運動方程式と同じである。すると,この単振動におけるエネルギー保存則から, (a) { m, β, x₀, x₁ } と求められる。
【方法 2】ばね定数 のばねの弾性力,重力,静電気力,それぞれについての位置エネルギーを計算し,エネルギー保存則に基づいて を求めることもできる。まず,時刻 におけるばねの弾性力による位置エネルギーから,時刻 におけるばねの弾性力による位置エネルギーを引いて得られる差は (b) { α, x₀, x₁ } である。次に,時刻 における重力による位置エネルギーから,時刻 における重力による位置エネルギーを引いて得られる差は (c) { m, g, x₀, x₁ } である。そして,時刻 における小球にはたらく静電気力による位置エネルギーから,時刻 における小球にはたらく静電気力による位置エネルギーを引いて得られる差は (d) { k, q, Q, L, x₀, x₁ } である。ただし,ここでは, が より十分に大きいときに, と近似できることを用いた。
以上より,時刻 における小球の運動エネルギーは (b) + (c) + (d) である。これをもとに求めた速さ は,【方法 1】で求めた と一致する。
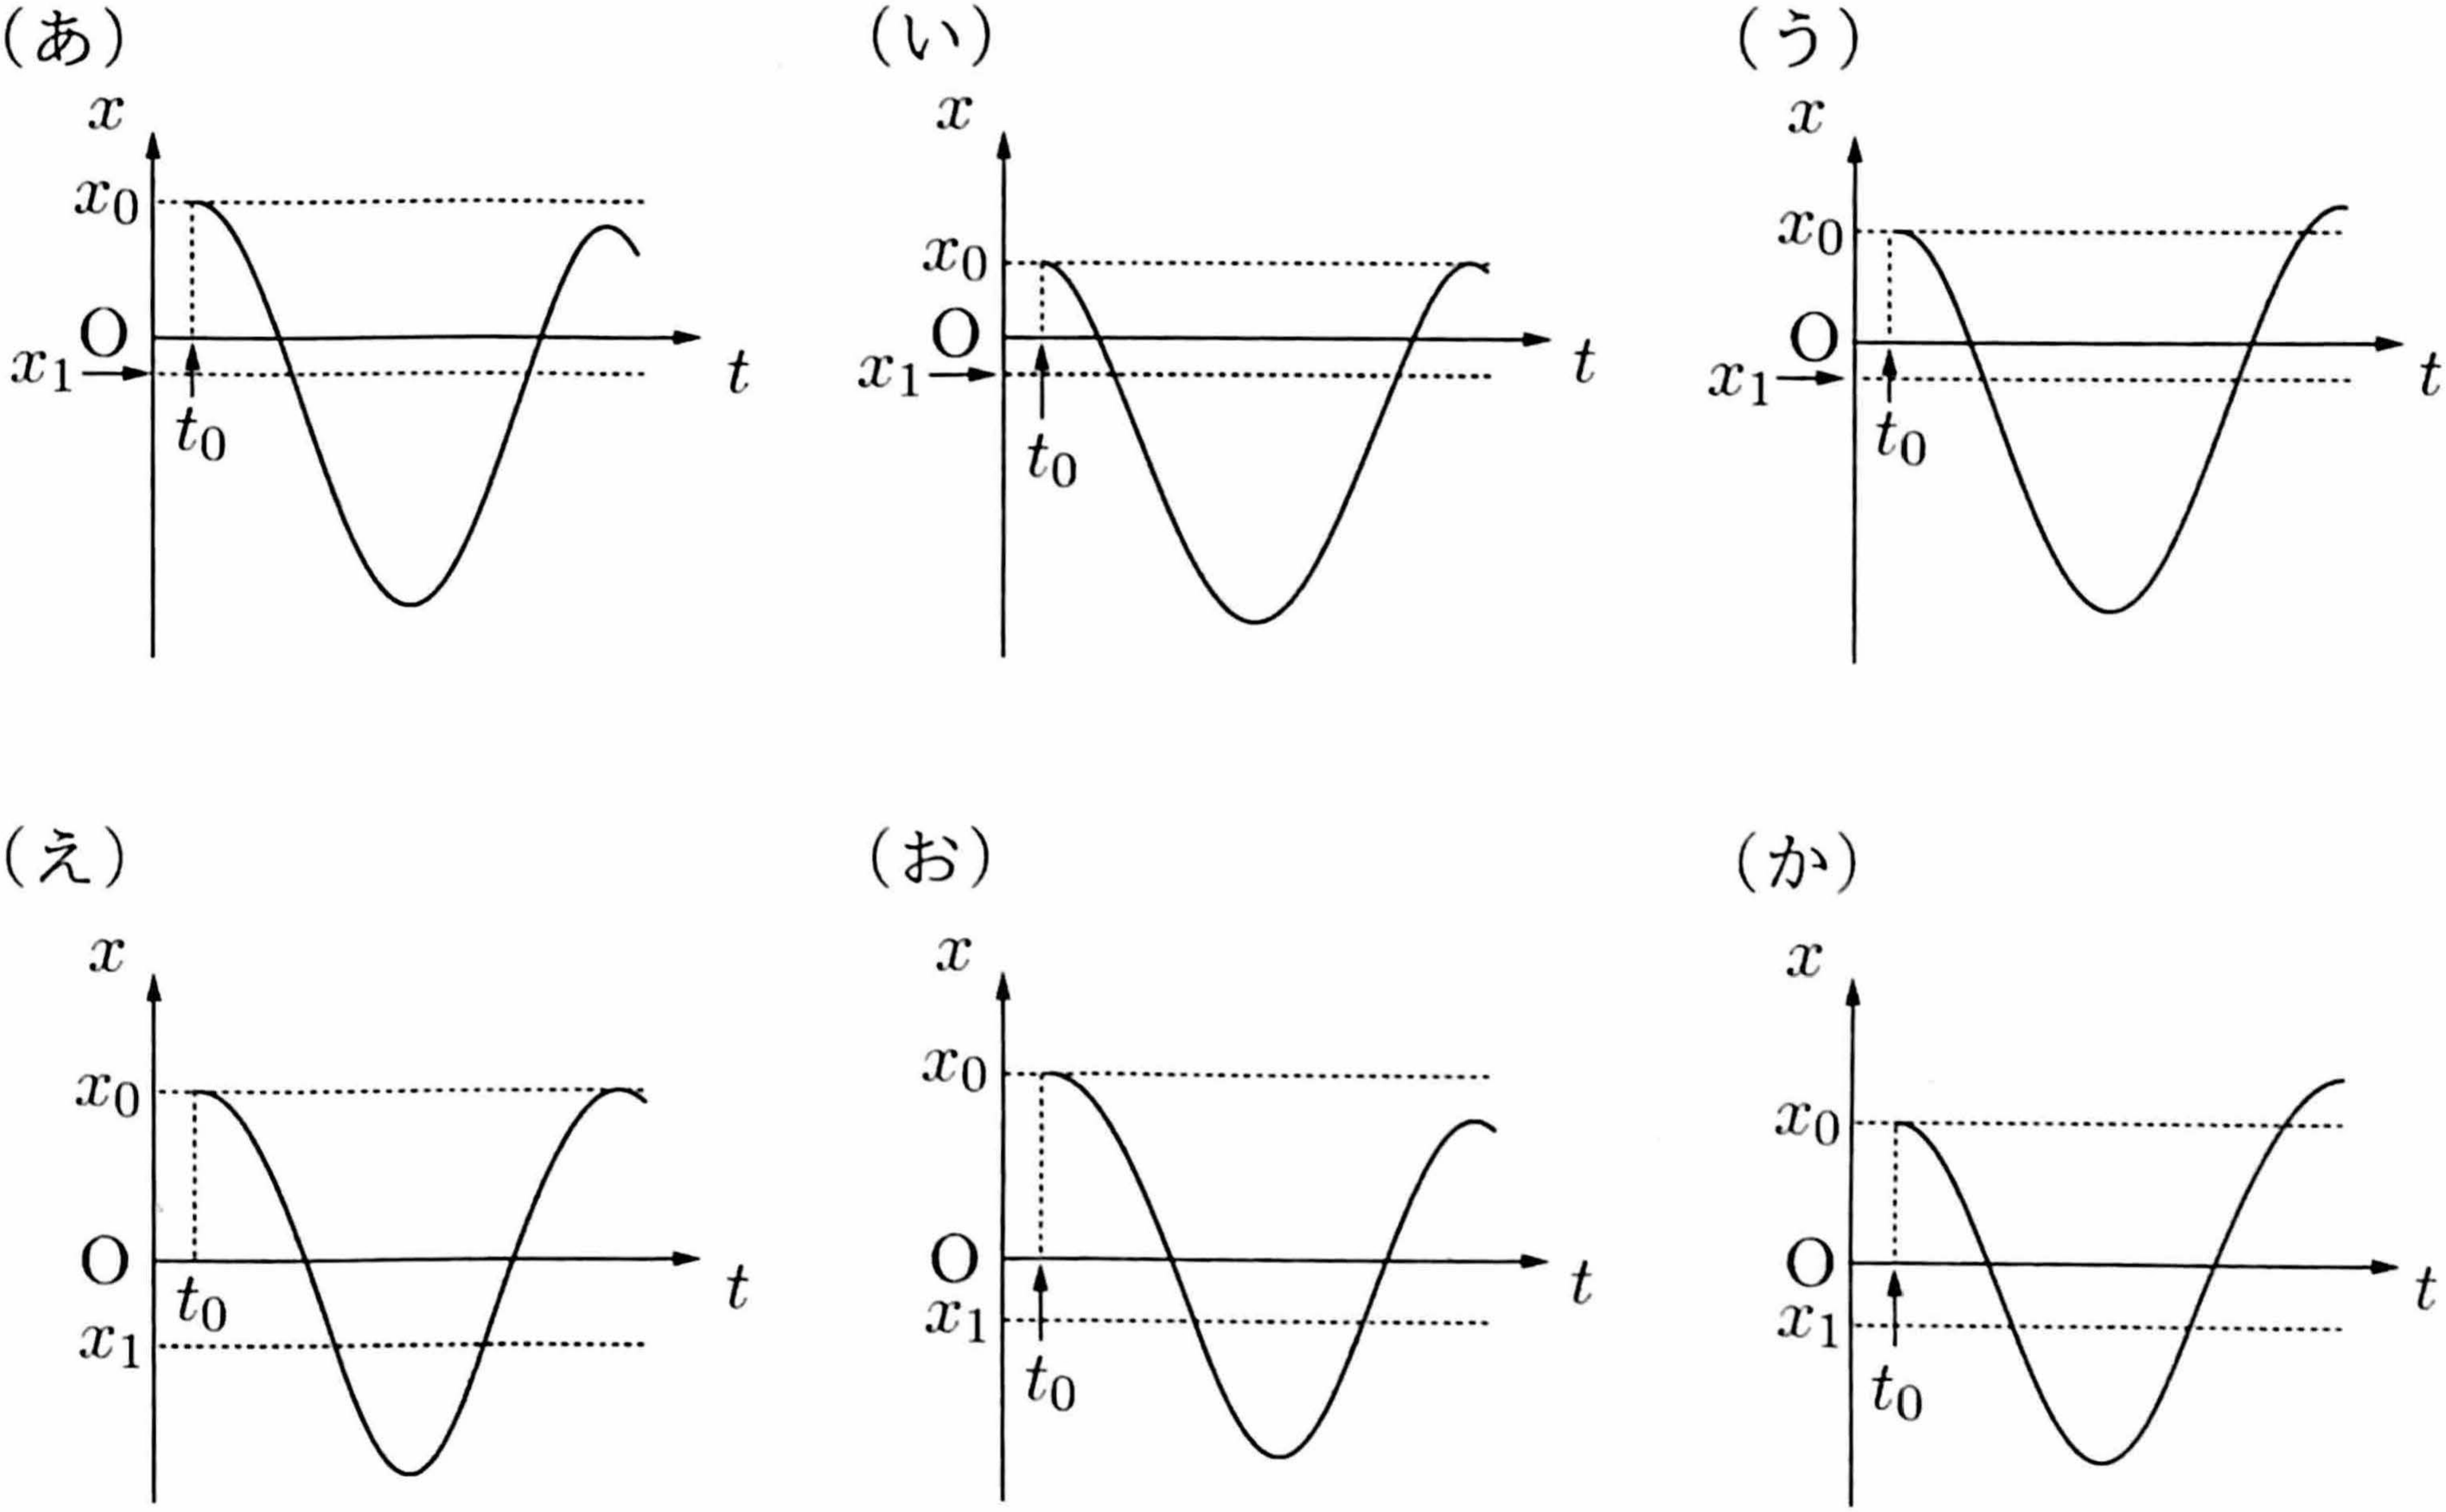
問 8 粒子 A と粒子 B の電気量を瞬間的に切り替えられるものとする。いま,位置 まで鉛直上向きに小球を持ち上げた後,時刻 で静かにはなした。その後,小球がはじめて を通過した瞬間に,粒子 A と粒子 B の電気量を から に切り替えた。それから小球は最下点に到達した後に上昇に転じ,ふたたび小球が を通過した瞬間に,粒子 A と粒子 B の電気量を から に切り替えた。小球の位置の時間変化を表すグラフとして最も適切なものを,図 3 の(あ)〜(か)から 1 つ選んで記号で答えよ。
ただし,電気量を切り替える瞬間の前後において,小球の速度は同じであるものとする。また,粒子 A と粒子 B の電気量が のときと のとき,どちらについてもそれぞれ,小球の運動は単振動とみなせるものとする。
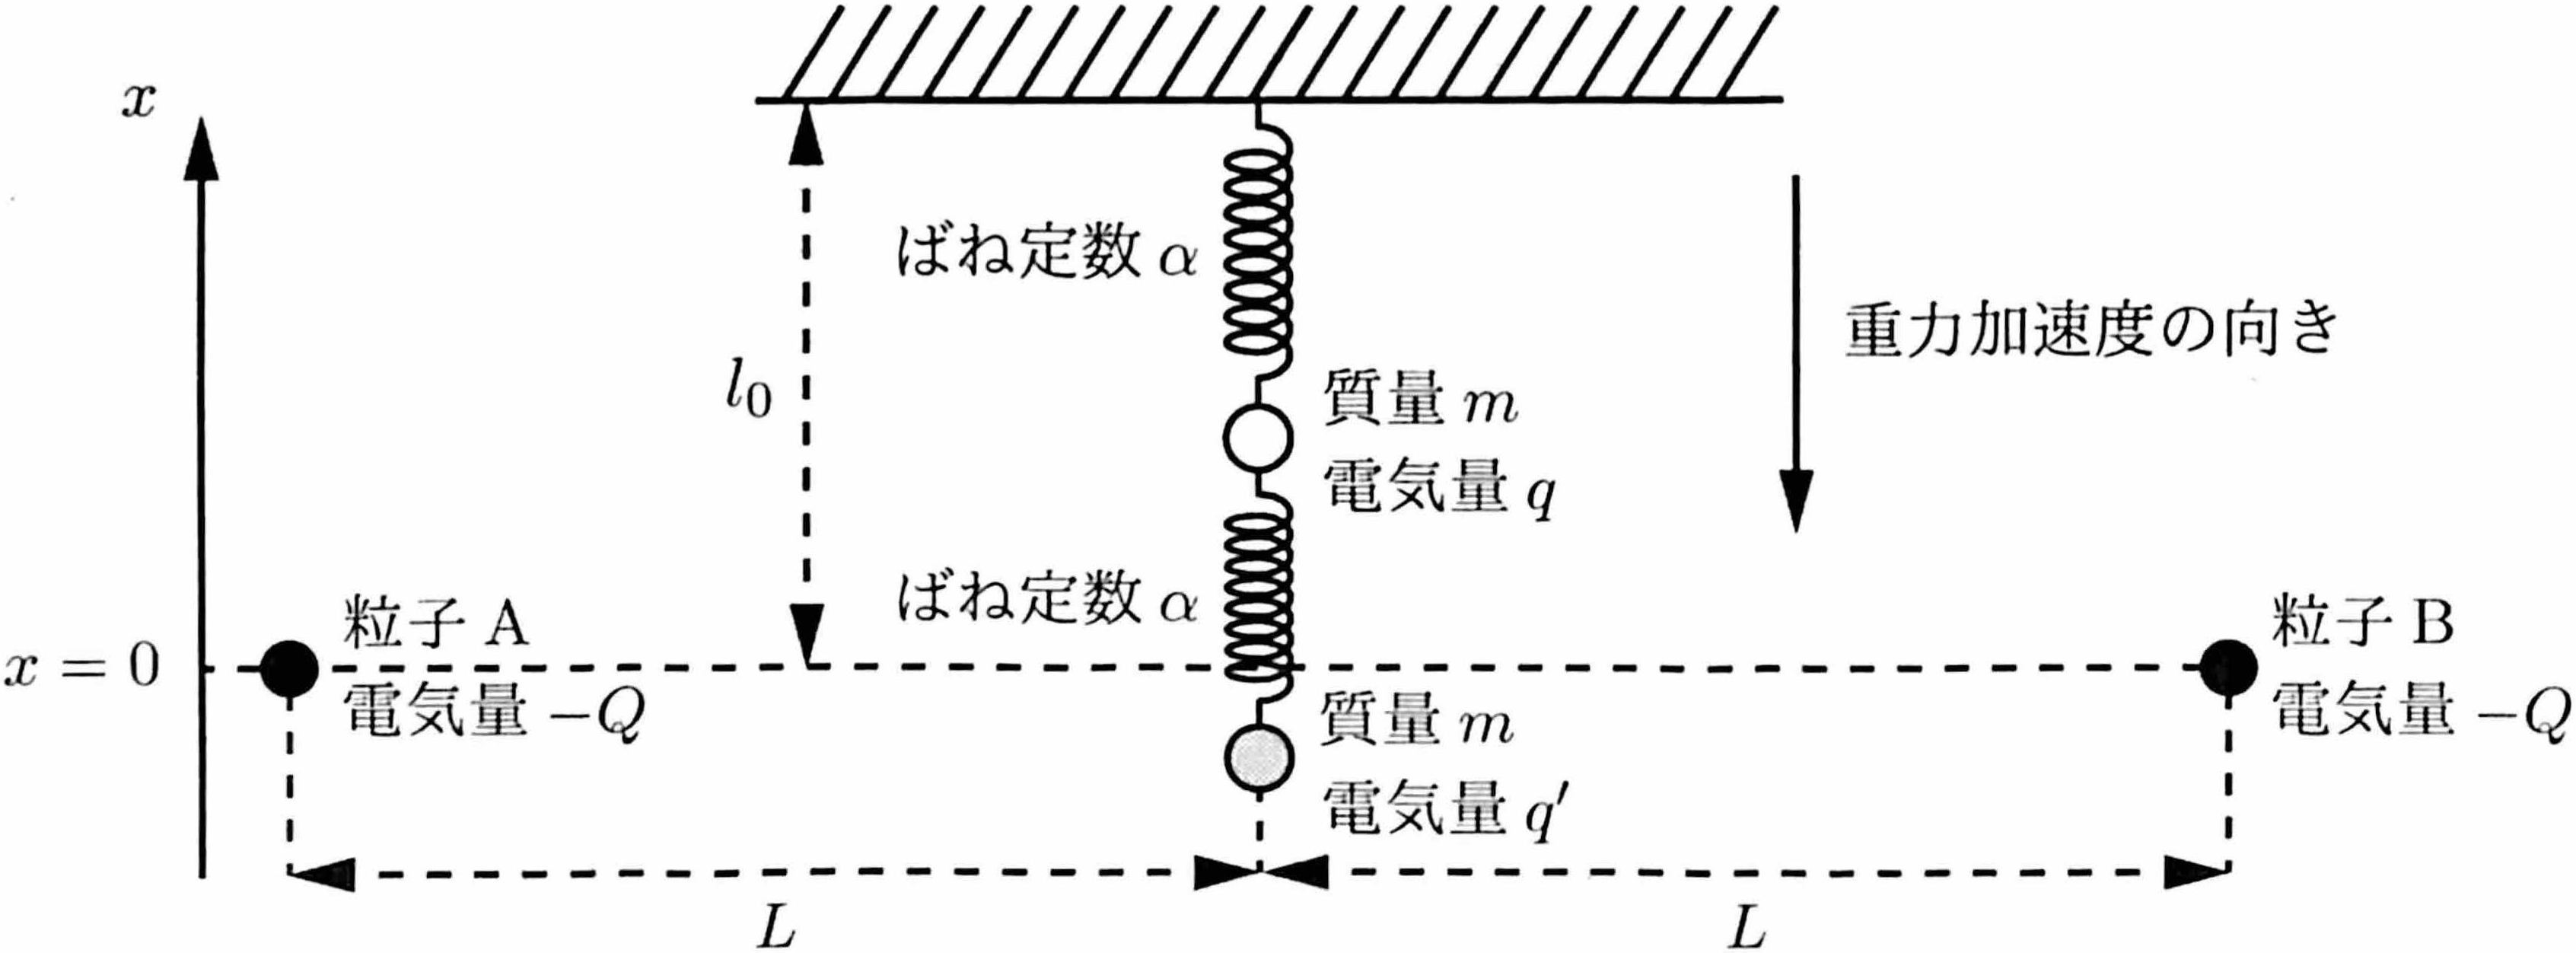
III. 図 4 のように,II. の状況に加えて,さらに電気量 をもつ質量 の小球を,自然の長さ ,ばね定数 の同じばねで,II. で考えた小球から鉛直方向につりさげた。そして 2 つの小球を鉛直下向きに引いて,静かにはなした。すると,2 つの小球が,小球間の距離を一定に保ちつつ,鉛直方向にそれぞれ単振動をする運動が実現された。この運動について考える。
ここで,II. と同様に,天井から鉛直下向きに だけ離れている位置を とする。上側の小球の位置を ,下側の小球の位置を とすると,小球は および が よりも十分に小さい範囲で運動したものとする。そのため,各小球の運動方程式において,問 5 と同様に および と近似してよい。
問 9 小球の振動周期 を ,および問 5 の のうち,必要なものを用いて表せ。
問 10 を を用いて表せ。
第2問
〔2〕 電流が流れている金属や半導体に磁場(磁界)をかけると,磁場に応じた電位差が生じる現象をホール効果とよぶ。このホール効果を利用して磁場を検知する磁場測定装置について考える。いま,図 1 に示す直方体の形をした半導体を考え,各辺に平行な 軸, 軸, 軸を定める。半導体の 軸方向の幅を , 軸方向の幅を , 軸方向の幅を とする。半導体のキャリアとしてはたらく電子や正孔は,電荷をもつ粒子として振る舞うと考える。キャリア 1 個の電気量の大きさを ,単位体積あたりのキャリアの数を とする。
I. まず,磁場測定装置を構築するにあたり,半導体の基本特性を調査したい。図 1 に示すように,特性が既知の磁石で半導体を挟むことを考える。磁石間には, 軸に平行で,大きさ の一様な磁束密度が生じている。半導体にはケイ素を用い,そこに不純物を添加してキャリアが正孔の p 型半導体,キャリアが電子の n 型半導体の 2 種類を用意し,いずれかを用いる。半導体側面に導線を接続し, 軸の正の向きに大きさ の電流を流す。
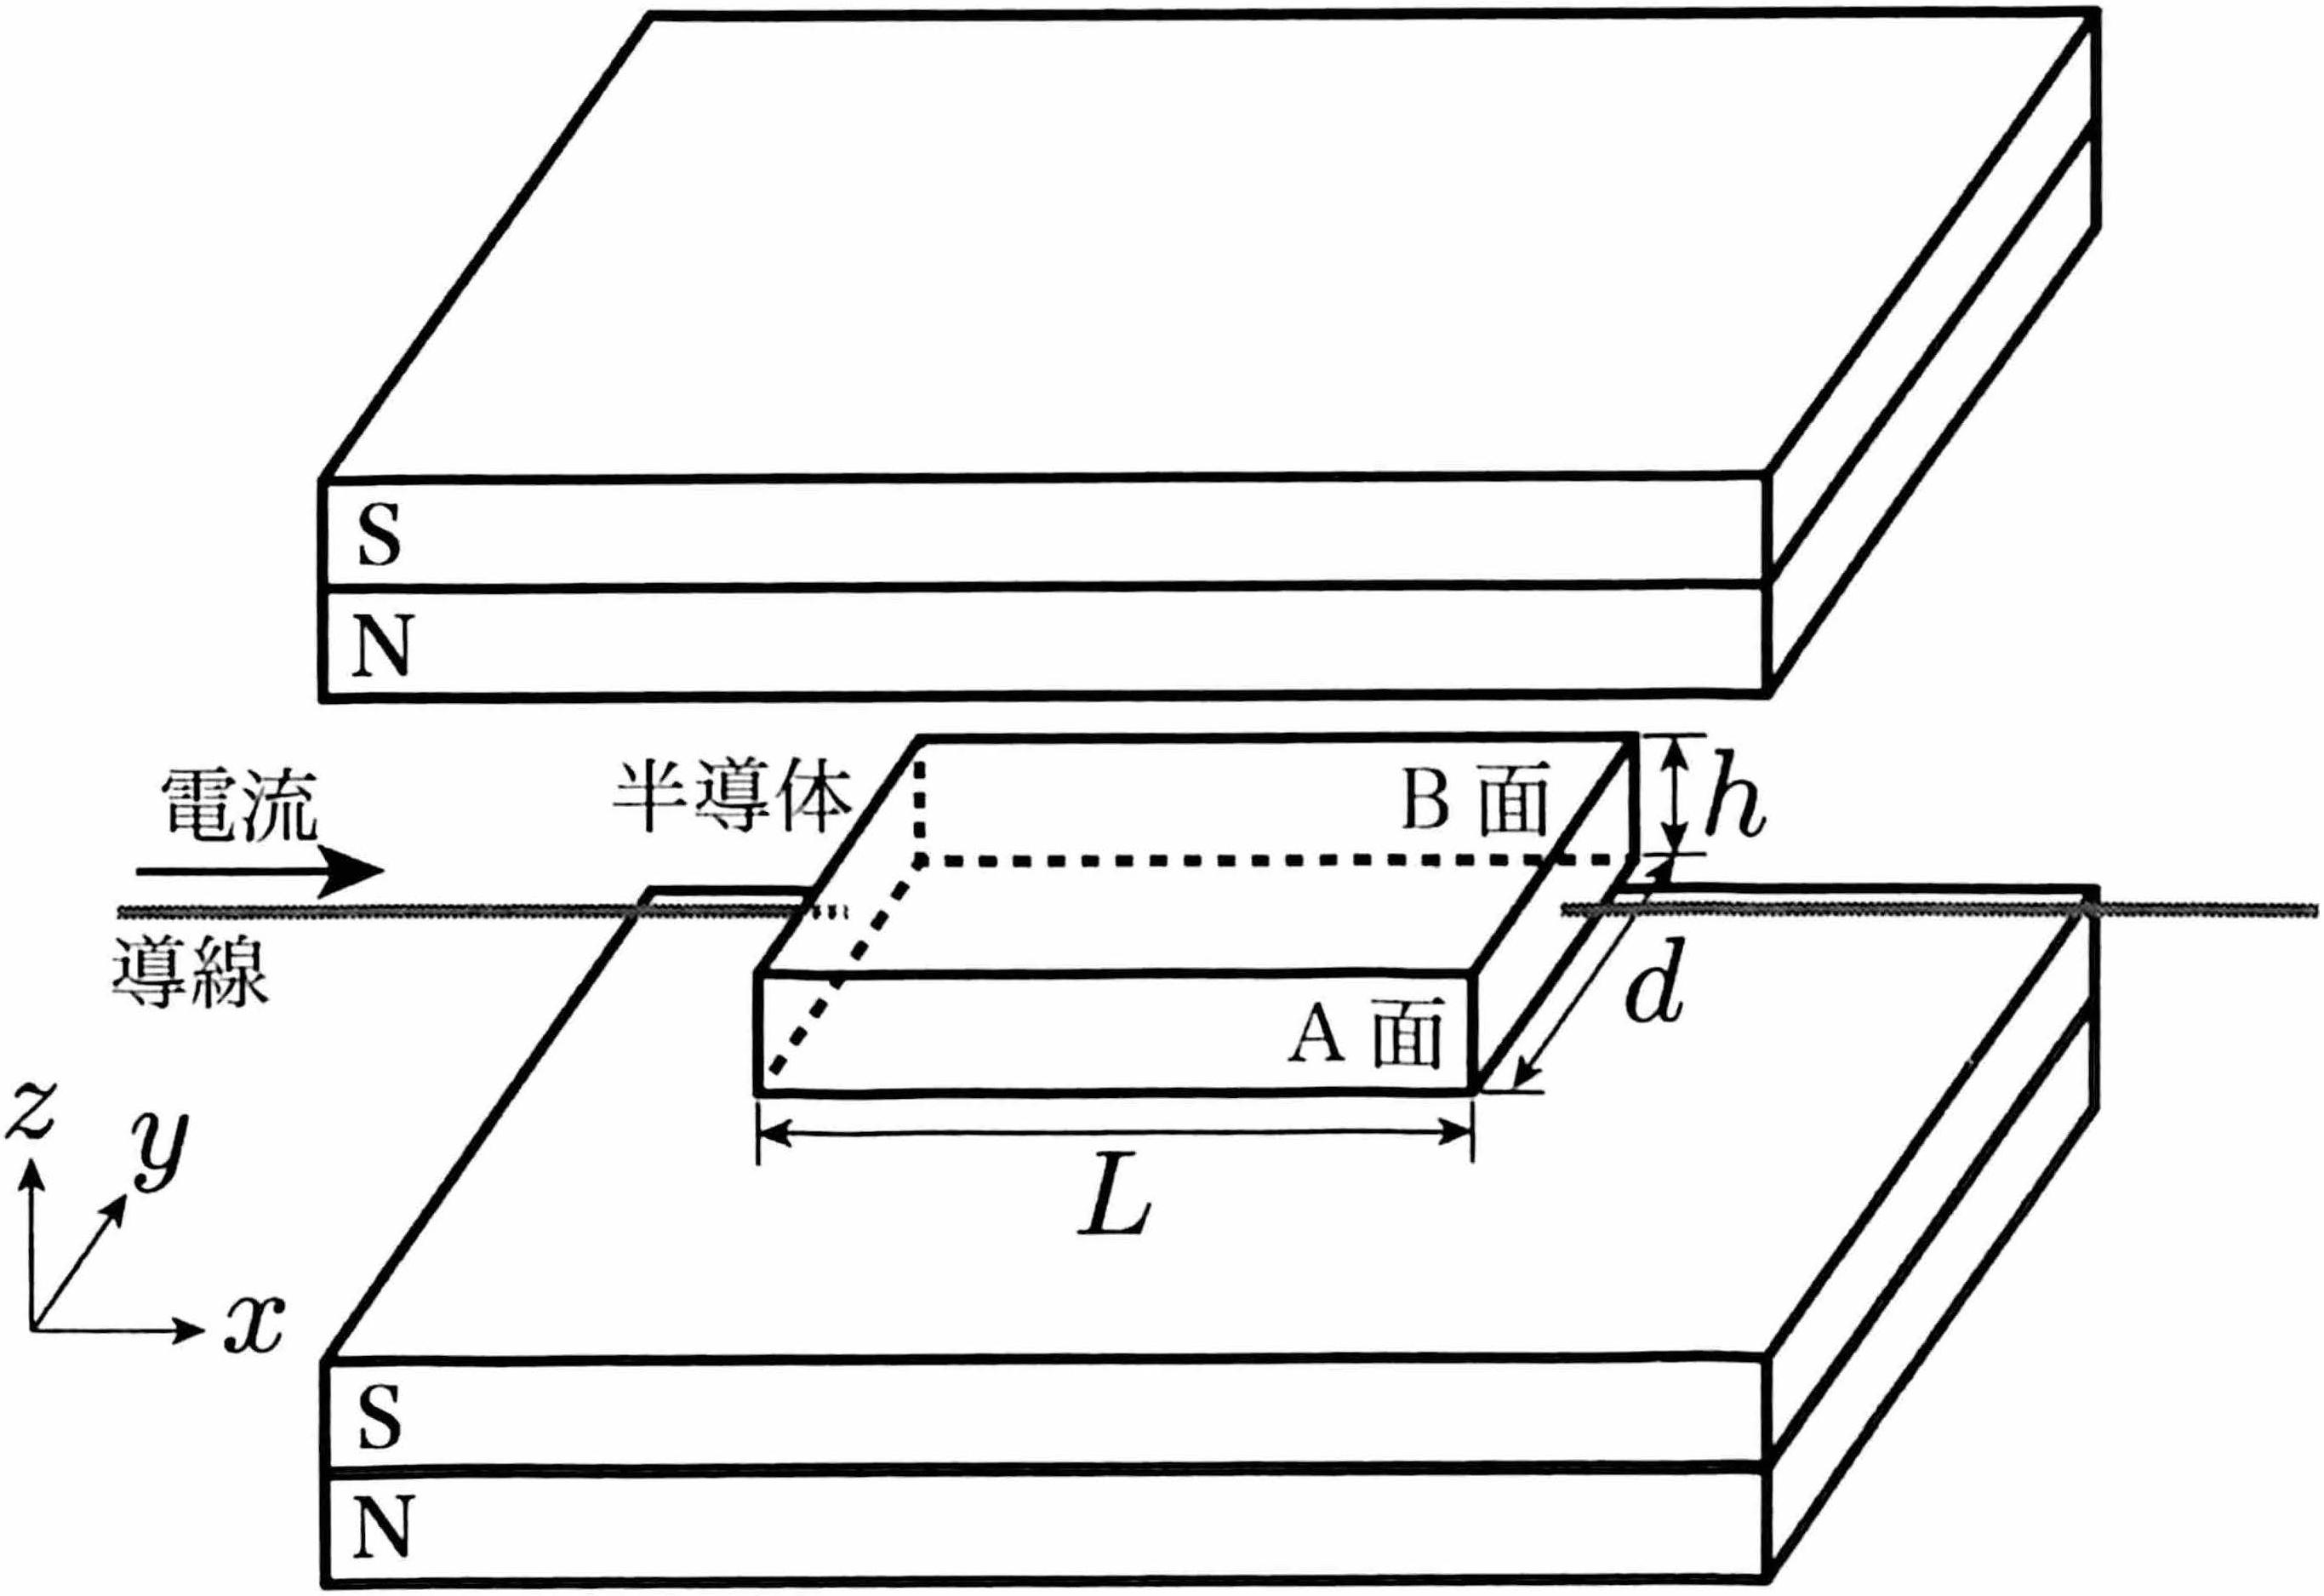
問 1 ケイ素(原子番号 14)の結晶に,アルミニウム(原子番号 13)またはリン(原子番号 15)を微量添加した半導体を作製したところ,電流が流れやすくなった。このときの半導体の種類として適切なものを,以下の(あ)〜(う)の中からそれぞれ 1 つ選んで記号で答えよ。
(あ)p 型半導体,(い)n 型半導体,(う)どちらでもない
問 2 次に,半導体中のキャリアの運動について考える。キャリアが受けるローレンツ力の大きさ を,キャリアの速さ の中から必要なものを用いて表せ。ただし,キャリアは磁場に垂直な平面内で運動しているものとする。
問 3 半導体中のキャリアは,ローレンツ力を受け A 面または B 面に蓄積され,A 面と B 面の間に電場が生じた。電流を流して十分に時間が経ったところ,この電場からキャリアが受ける力とローレンツ力がつりあい,これ以上キャリアの蓄積が進まなくなった。この際の A 面と B 面の間に生じた電場の大きさ を, の中から必要なものを用いて表せ。
問 4 半導体における単位体積あたりのキャリアの数 を,既知の量と測定可能な物理量で推定したい。測定可能な物理量は,A 面と B 面の間に生じる電圧の大きさ ,半導体を流れる電流の大きさ ,半導体の各軸方向の幅 である。また,磁束密度の大きさは で既知である。さらに,半導体中のキャリア 1 個の電気量の大きさ は,既知の物理定数である電気素量と等しい。 を, の中から必要なものを用いて表せ。
問 5 最後に,使用した半導体が p 型半導体か n 型半導体かを調べたい。A 面の電位 と B 面の電位 の大小関係と,使用した半導体の組み合わせとして適切なものを,以下の(え)〜(き)の中からすべて選んで記号で答えよ。
| | A 面,B 面の電位 | 半導体の種類 | |---|---|---| | (え) | | n 型半導体 | | (お) | | n 型半導体 | | (か) | | p 型半導体 | | (き) | | p 型半導体 |
II. 次に,I. で基本特性を明らかにした半導体のうち,p 型半導体を用いた磁場測定回路を図 2 のように構築した。電源を半導体両端につなげ,大きさ の電圧を加えた。半導体の A 面,B 面の間に生じる電位差は電圧計で測定した。なお,電圧計の内部抵抗は十分に大きく,回路への影響は無視できるものとする。また,電圧計のプラス端子を半導体の A 面,マイナス端子を B 面に接続した。図 2 で示す灰色面を半導体の正面とする。
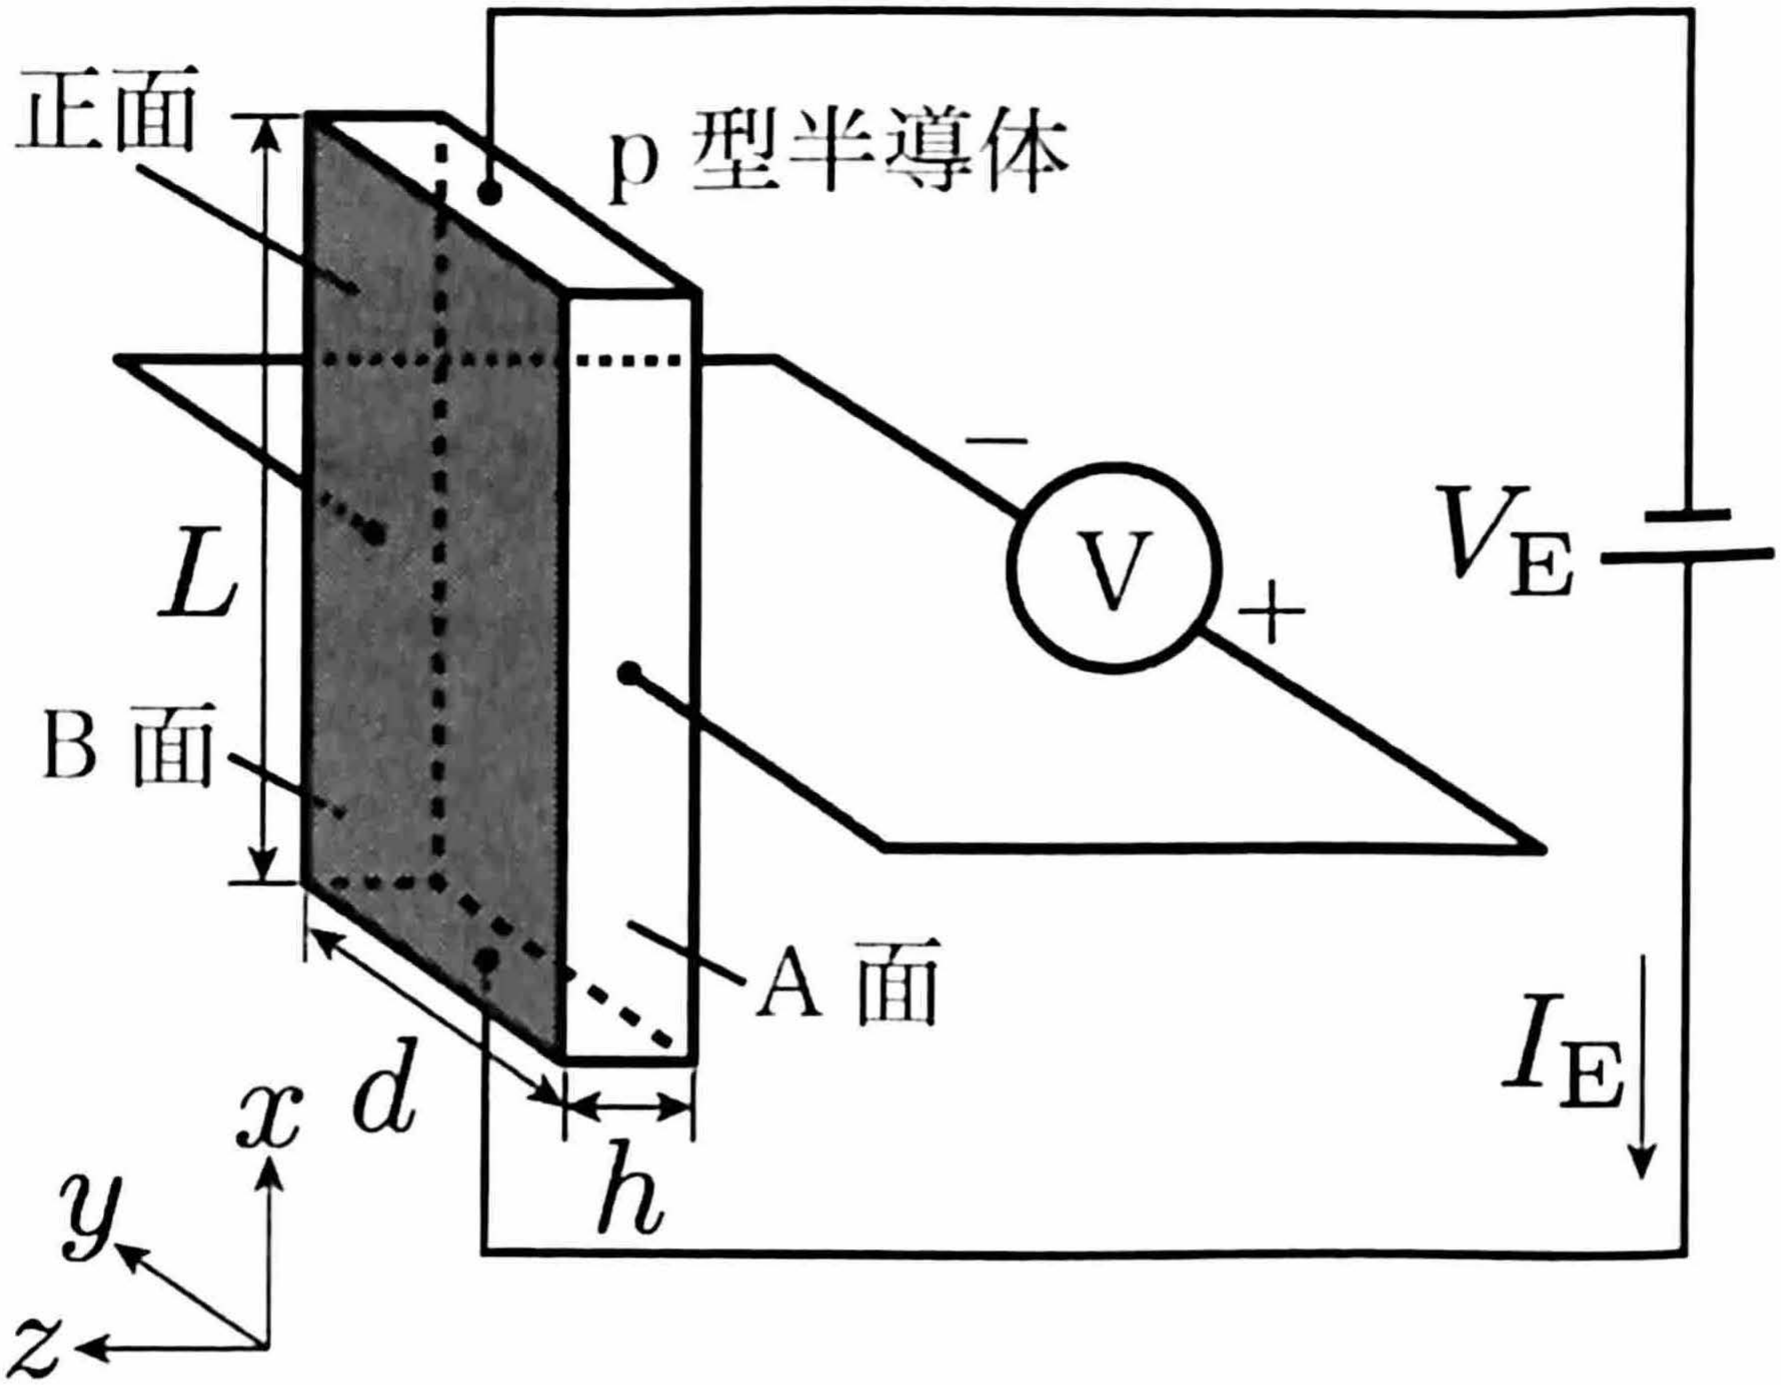
問 6 を加えたことで半導体内に一様な電場が生じた。この電場によって半導体中のキャリアが受ける力の大きさ を, の中から必要なものを用いて表せ。
問 7 電源電圧を加えた後,十分に時間が経ったときに,キャリアにはたらく抵抗力と がつりあい,キャリアは一定の速さ で移動するようになった。この抵抗力の大きさ は,比例定数 を用いて, で表されるものとする。この状況における を, の中から必要なものを用いて表せ。
問 8 内部抵抗が無視できる電流計で測定したところ,電源を流れる電流の大きさは であった。半導体の抵抗率 を, の中から必要なものを用いて表せ。
問 9 を, の中から必要なものを用いて表せ。
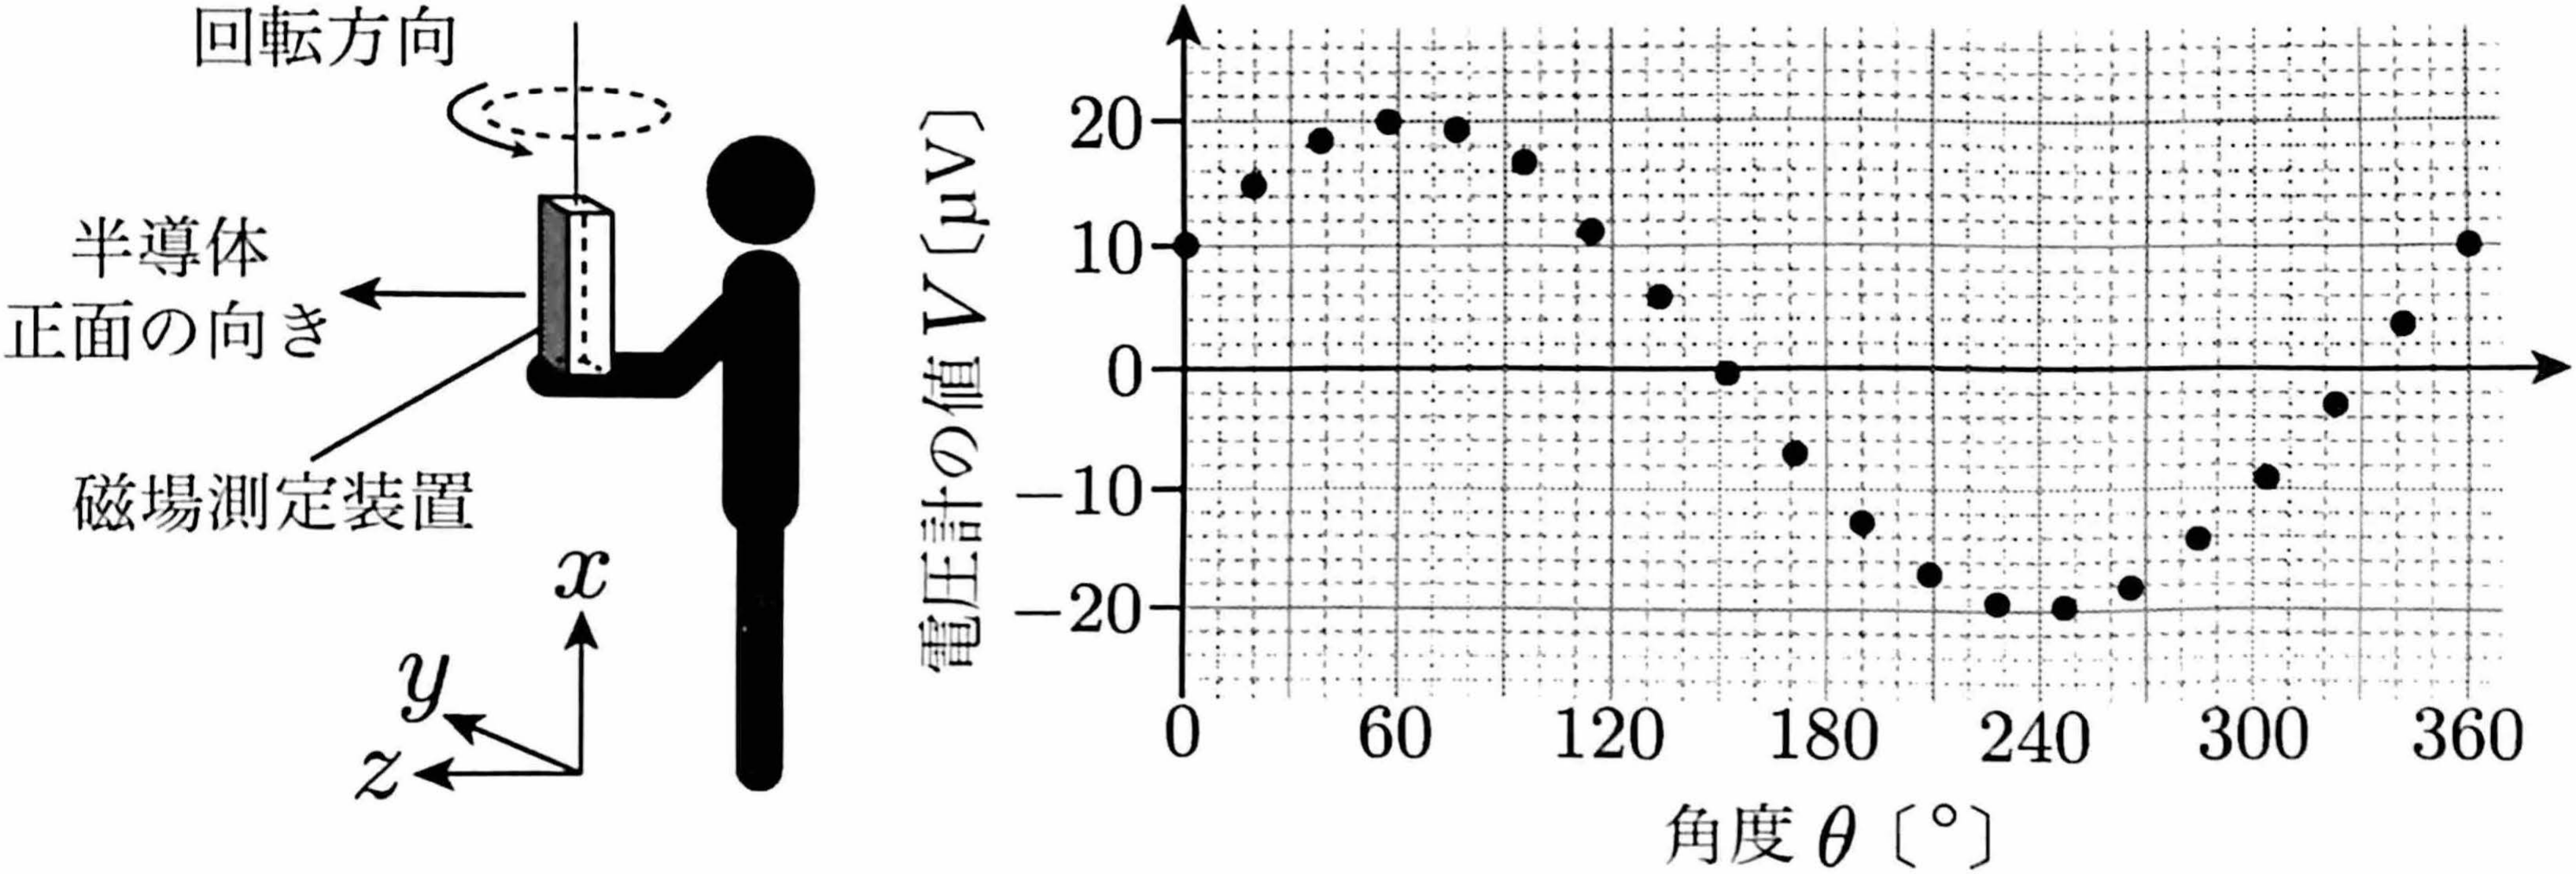
III. 地球は北極付近を S 極とし,南極付近を N 極とする巨大な磁石とみなすことができ,この巨大磁石によって地磁気が生じている。図 2 で示した磁場測定回路を用いて,大阪における地磁気を測定することを考える。図 3 に示すように,磁場測定回路全体を箱に入れた磁場測定装置を,図 2 の 軸の正の向きが鉛直上向きになるように保持した。このときの半導体正面の向き(半導体正面に垂直で,半導体の外側に向かう向き)を基準の向きとする。そして,半導体の中心を貫く鉛直方向の軸を回転軸として,上から見て反時計回りに,磁場測定装置を基準の向きに対して角度 だけ回転させた.その結果,半導体が地磁気を感知し,電圧計は角度 に応じて図 3 に示すような値を示した。ただし,A 面と B 面の間に生じる電位差には,キャリアが受けるローレンツ力のうち,図 2 の 軸方向の成分のみが寄与するものとする。
問 10 以下の文章の (a) に入るべき適切な数値を(く)〜(さ),(b) に入るべき適切な数値を(し)〜(て)の中からそれぞれ選んで記号で答えよ。
図 3 のグラフより,地球の S 極がある方角は (a) であると推定される。この方角を磁北と呼ぶ。一方,地球の自転軸の通る北極点の方角(真北)は,磁北からずれていることが知られている。国土地理院によると,大阪の場合,磁北は真北に対して西に約 7° ずれていることが知られている。このことから,地球の自転軸を基準とした真北,真西,真南,真東の方角がわかる。このうち,真東の方角は, (b) であると推定できる。
(a) の選択肢
(く)60°,(け)150°,(こ)240°,(さ)330°
(b) の選択肢
(し)53°,(す)67°,(せ)143°,(そ)157°,(た)233°,(ち)247°,(つ)323°,(て)337°
問 11 図 3 のグラフから推定される,地磁気の磁束密度の水平成分の大きさ は何 T か,有効数字 2 桁で求めよ。ただし,半導体の抵抗率は ,キャリア 1 個の電気量の大きさは C,単位体積あたりのキャリアの数は 個/m³,半導体の各軸方向の幅は m, m, m,電源電圧は V とする。
第3問
〔3〕 以下の A と B の両方の問題に解答せよ。なお A と B は独立した内容の問題である。
A. 1 モルの単原子分子理想気体(以下,気体とよぶ)の状態を,図 1 の圧力()–体積()グラフに示すように A → B → C → A の順にゆっくりと変化させた。A → B は体積 で一定の定積変化,B → C は体積 ,圧力 の状態 B から体積 ,圧力 の状態 C への圧力–体積グラフ上での直線的な変化,C → A は圧力 で一定の定圧変化である。ここで, は定数であり, とする。気体定数を とする。
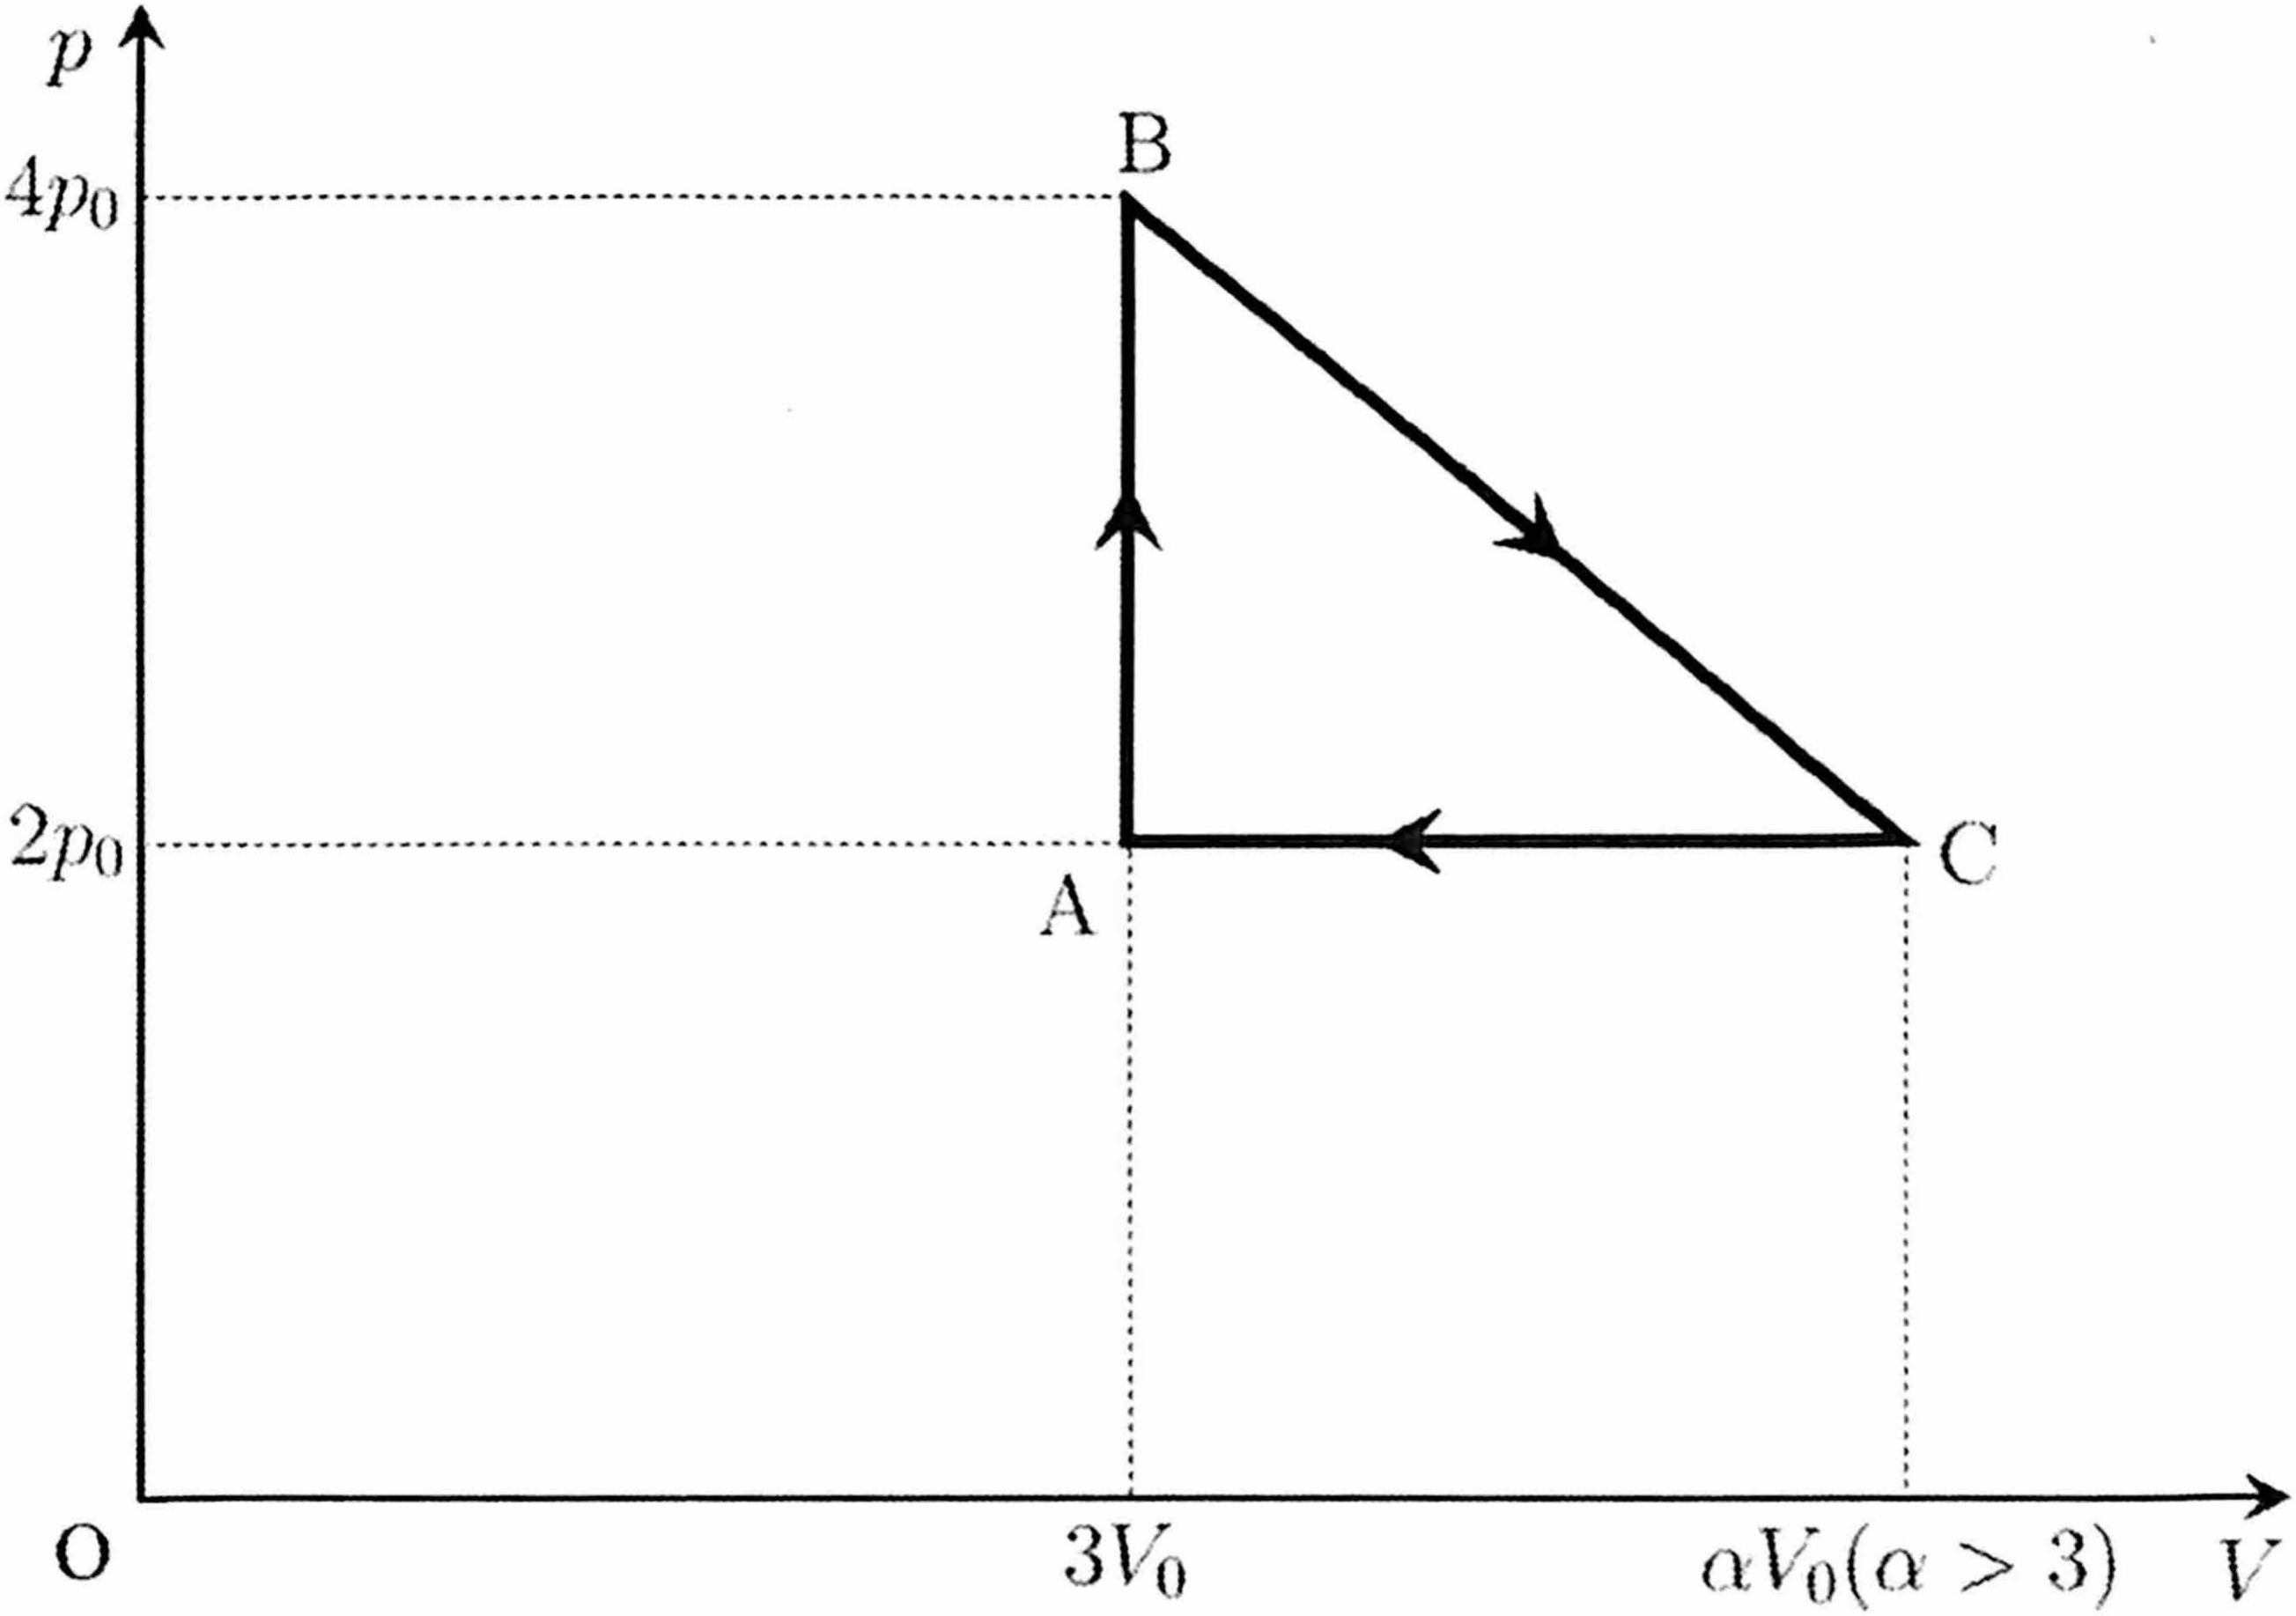
問 1 状態 A,B,C における気体のそれぞれの絶対温度 を, のうち必要なものを用いてそれぞれ表せ。
問 2 A → B の状態変化により気体が吸収した熱量 と気体の内部エネルギーの変化 を, のうち必要なものを用いてそれぞれ表せ。
問 3 図 1 の状態 B から状態 C にいたる変化の過程における気体の絶対温度 を,気体の体積 を用いて表すと,
となる。以上の空欄 (a) と (b) に入るべき適切な数式を, のうち必要なものを用いてそれぞれの解答欄に記入せよ。
また,この絶対温度と体積の関係から,状態 C の体積 の が,ある値 より小さい場合,状態 B から状態 C にいたる変化の過程で,つねに気体の絶対温度は低下する。逆に が より大きい場合,気体の絶対温度は上昇したのち低下する。この の値を求めよ。
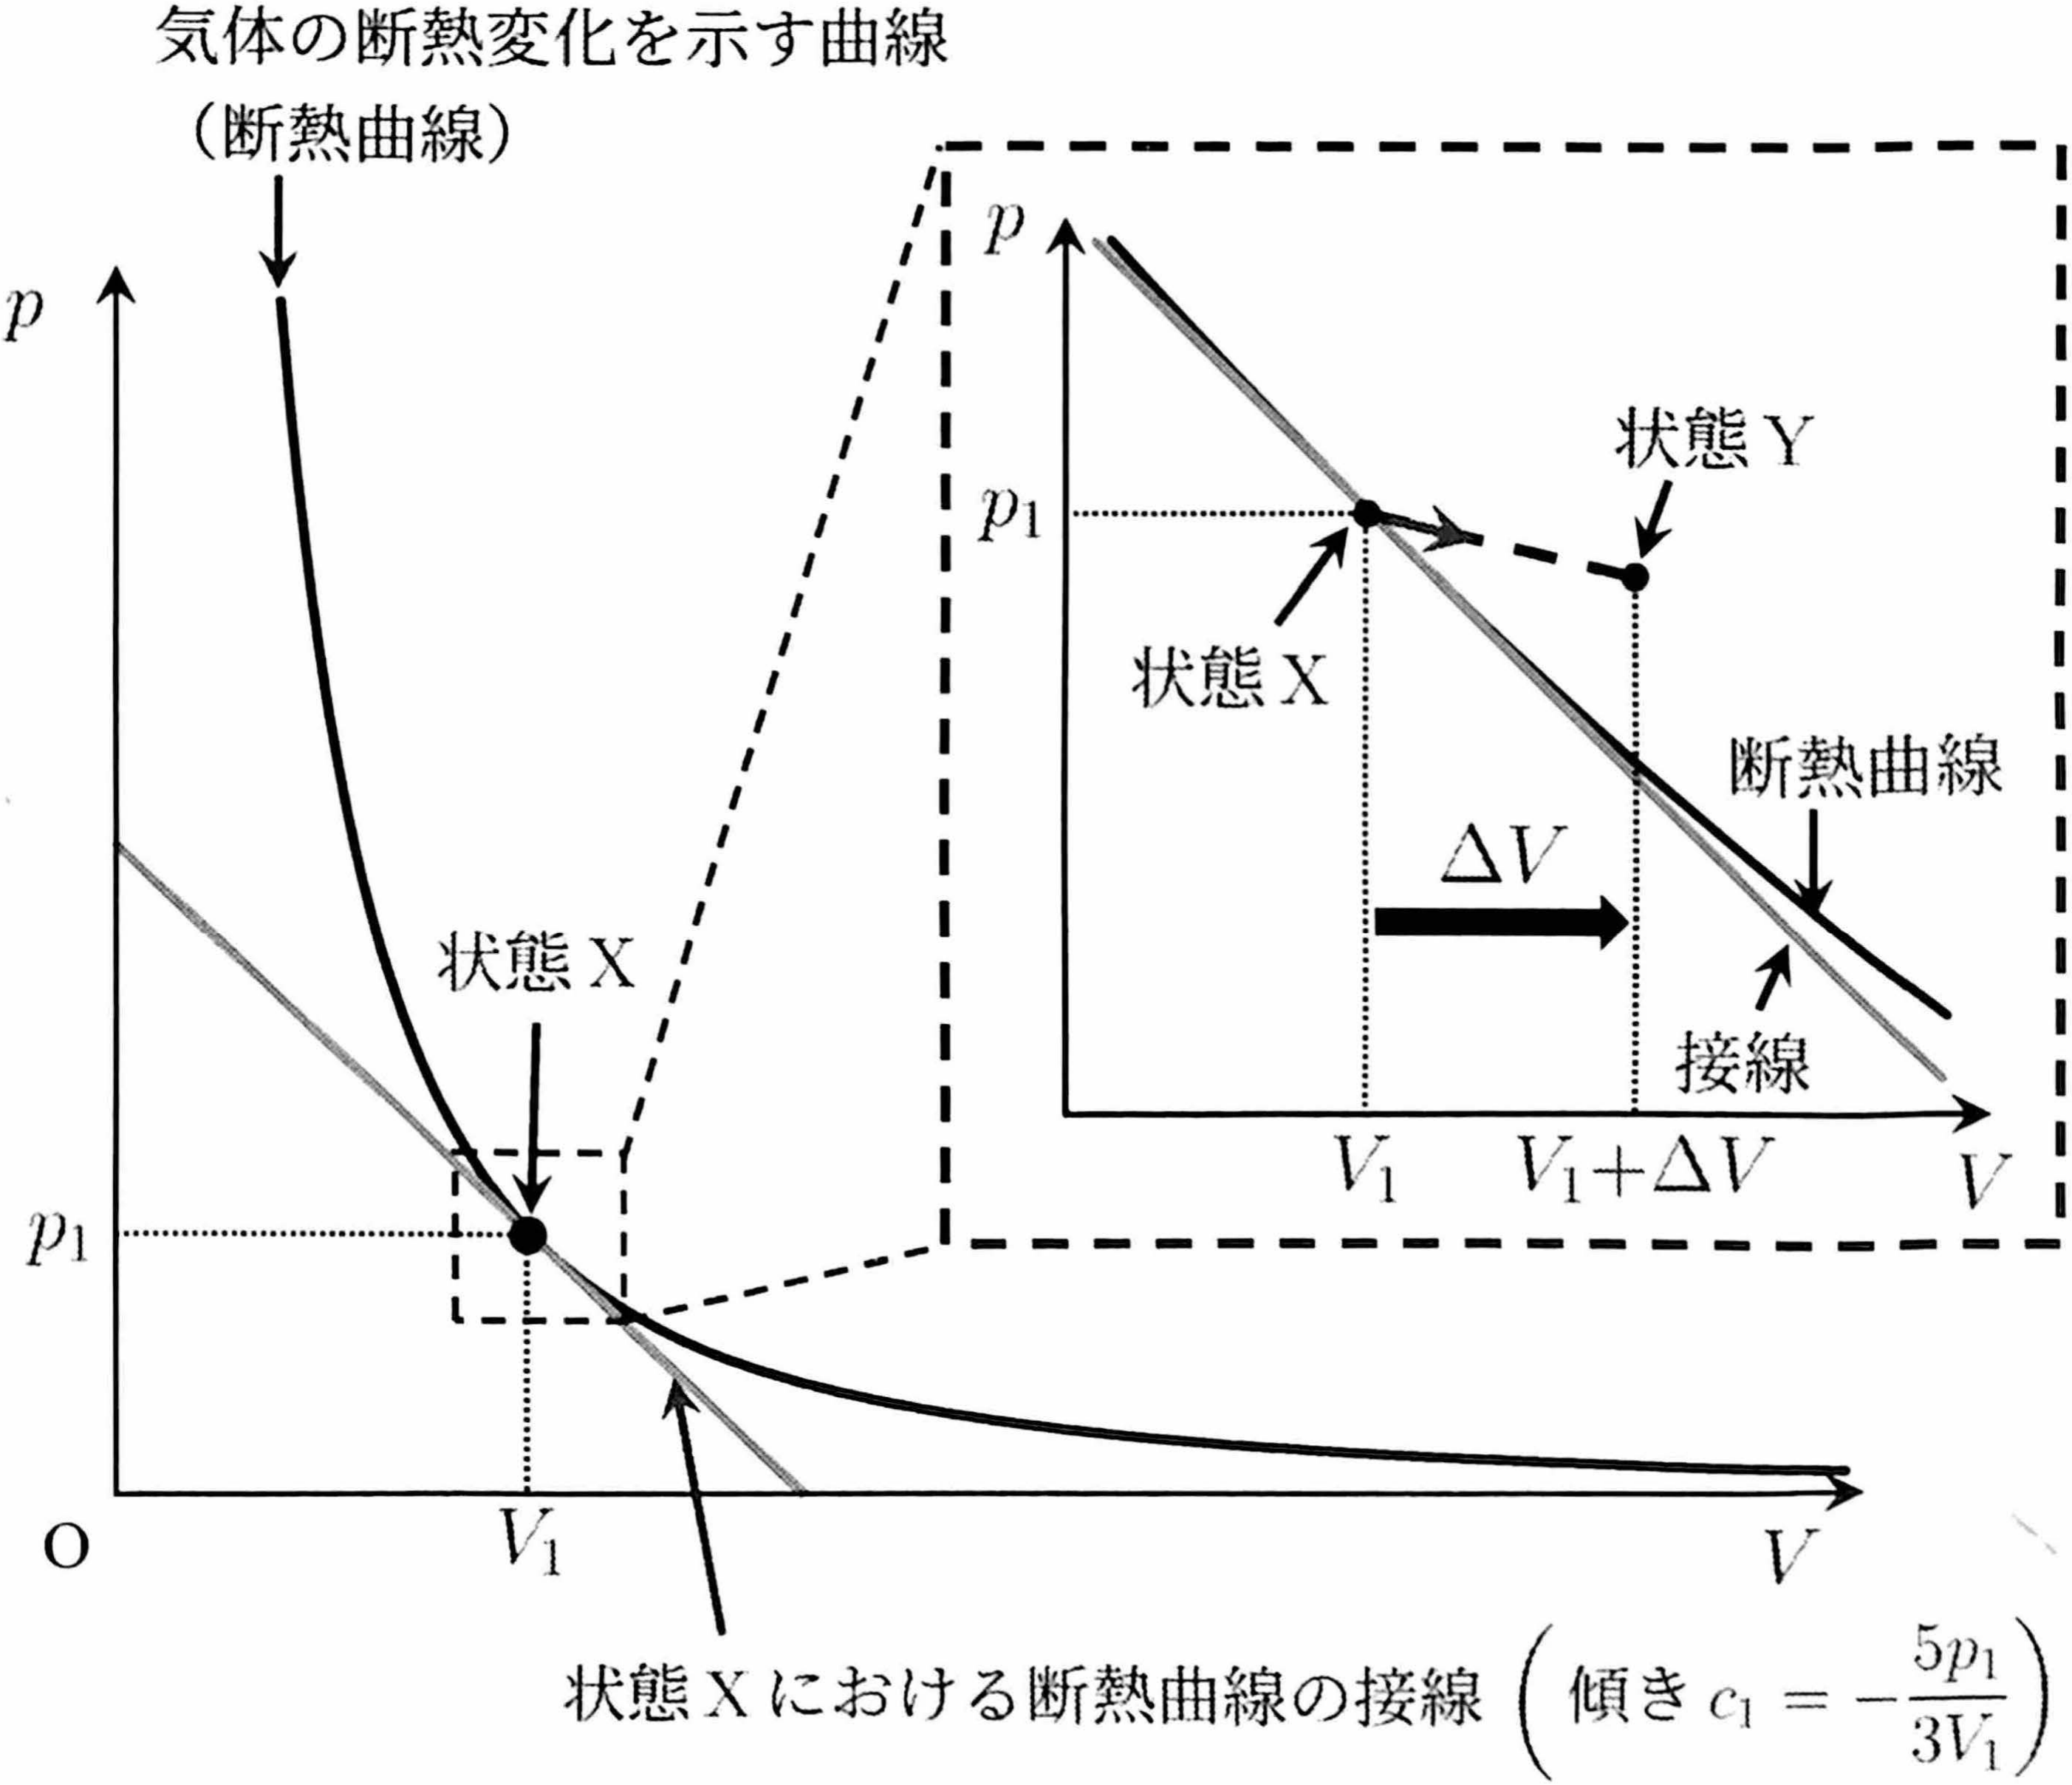
問 4 気体が断熱変化する場合には,図 2 の圧力()–体積()グラフにおける断熱変化を示す曲線(以下,断熱曲線とよぶ)に沿って気体の状態は変化する。この曲線上にある圧力 ,体積 の状態 X における断熱曲線の接線の傾き は と求められる。
ここで,図 2 の破線四角内に示される状態 X 付近の拡大図のように,体積膨張により微小体積 だけ異なり,ある圧力 をもつ状態 Y へ,状態 X から直線的に変化する場合を考える。 が限りなく 0 に近いとき,この 2 つの状態間を結ぶ線分 XY の傾き が, の場合には気体は熱を吸収し, の場合には気体は熱を放出する。
この関係をふまえると,図 1 の状態 B から状態 C にいたる変化の過程において,つねに気体が熱を吸収しながら状態変化するためには,状態 C の体積 の がある値 より大きい必要がある。逆に, が より小さい場合,変化の過程で熱の放出を伴う。この の値を求めよ。
問 5 状態 C の体積を とした場合,B → C の状態変化で気体が吸収した熱量 を, のうち必要なものを用いて表し,図 1 の A → B → C → A のサイクルで動作する熱機関の熱効率 の値を求めよ。
B. 絶対屈折率(屈折率)が で一定とみなせるガラスを用いて作ったレンズについて考える。
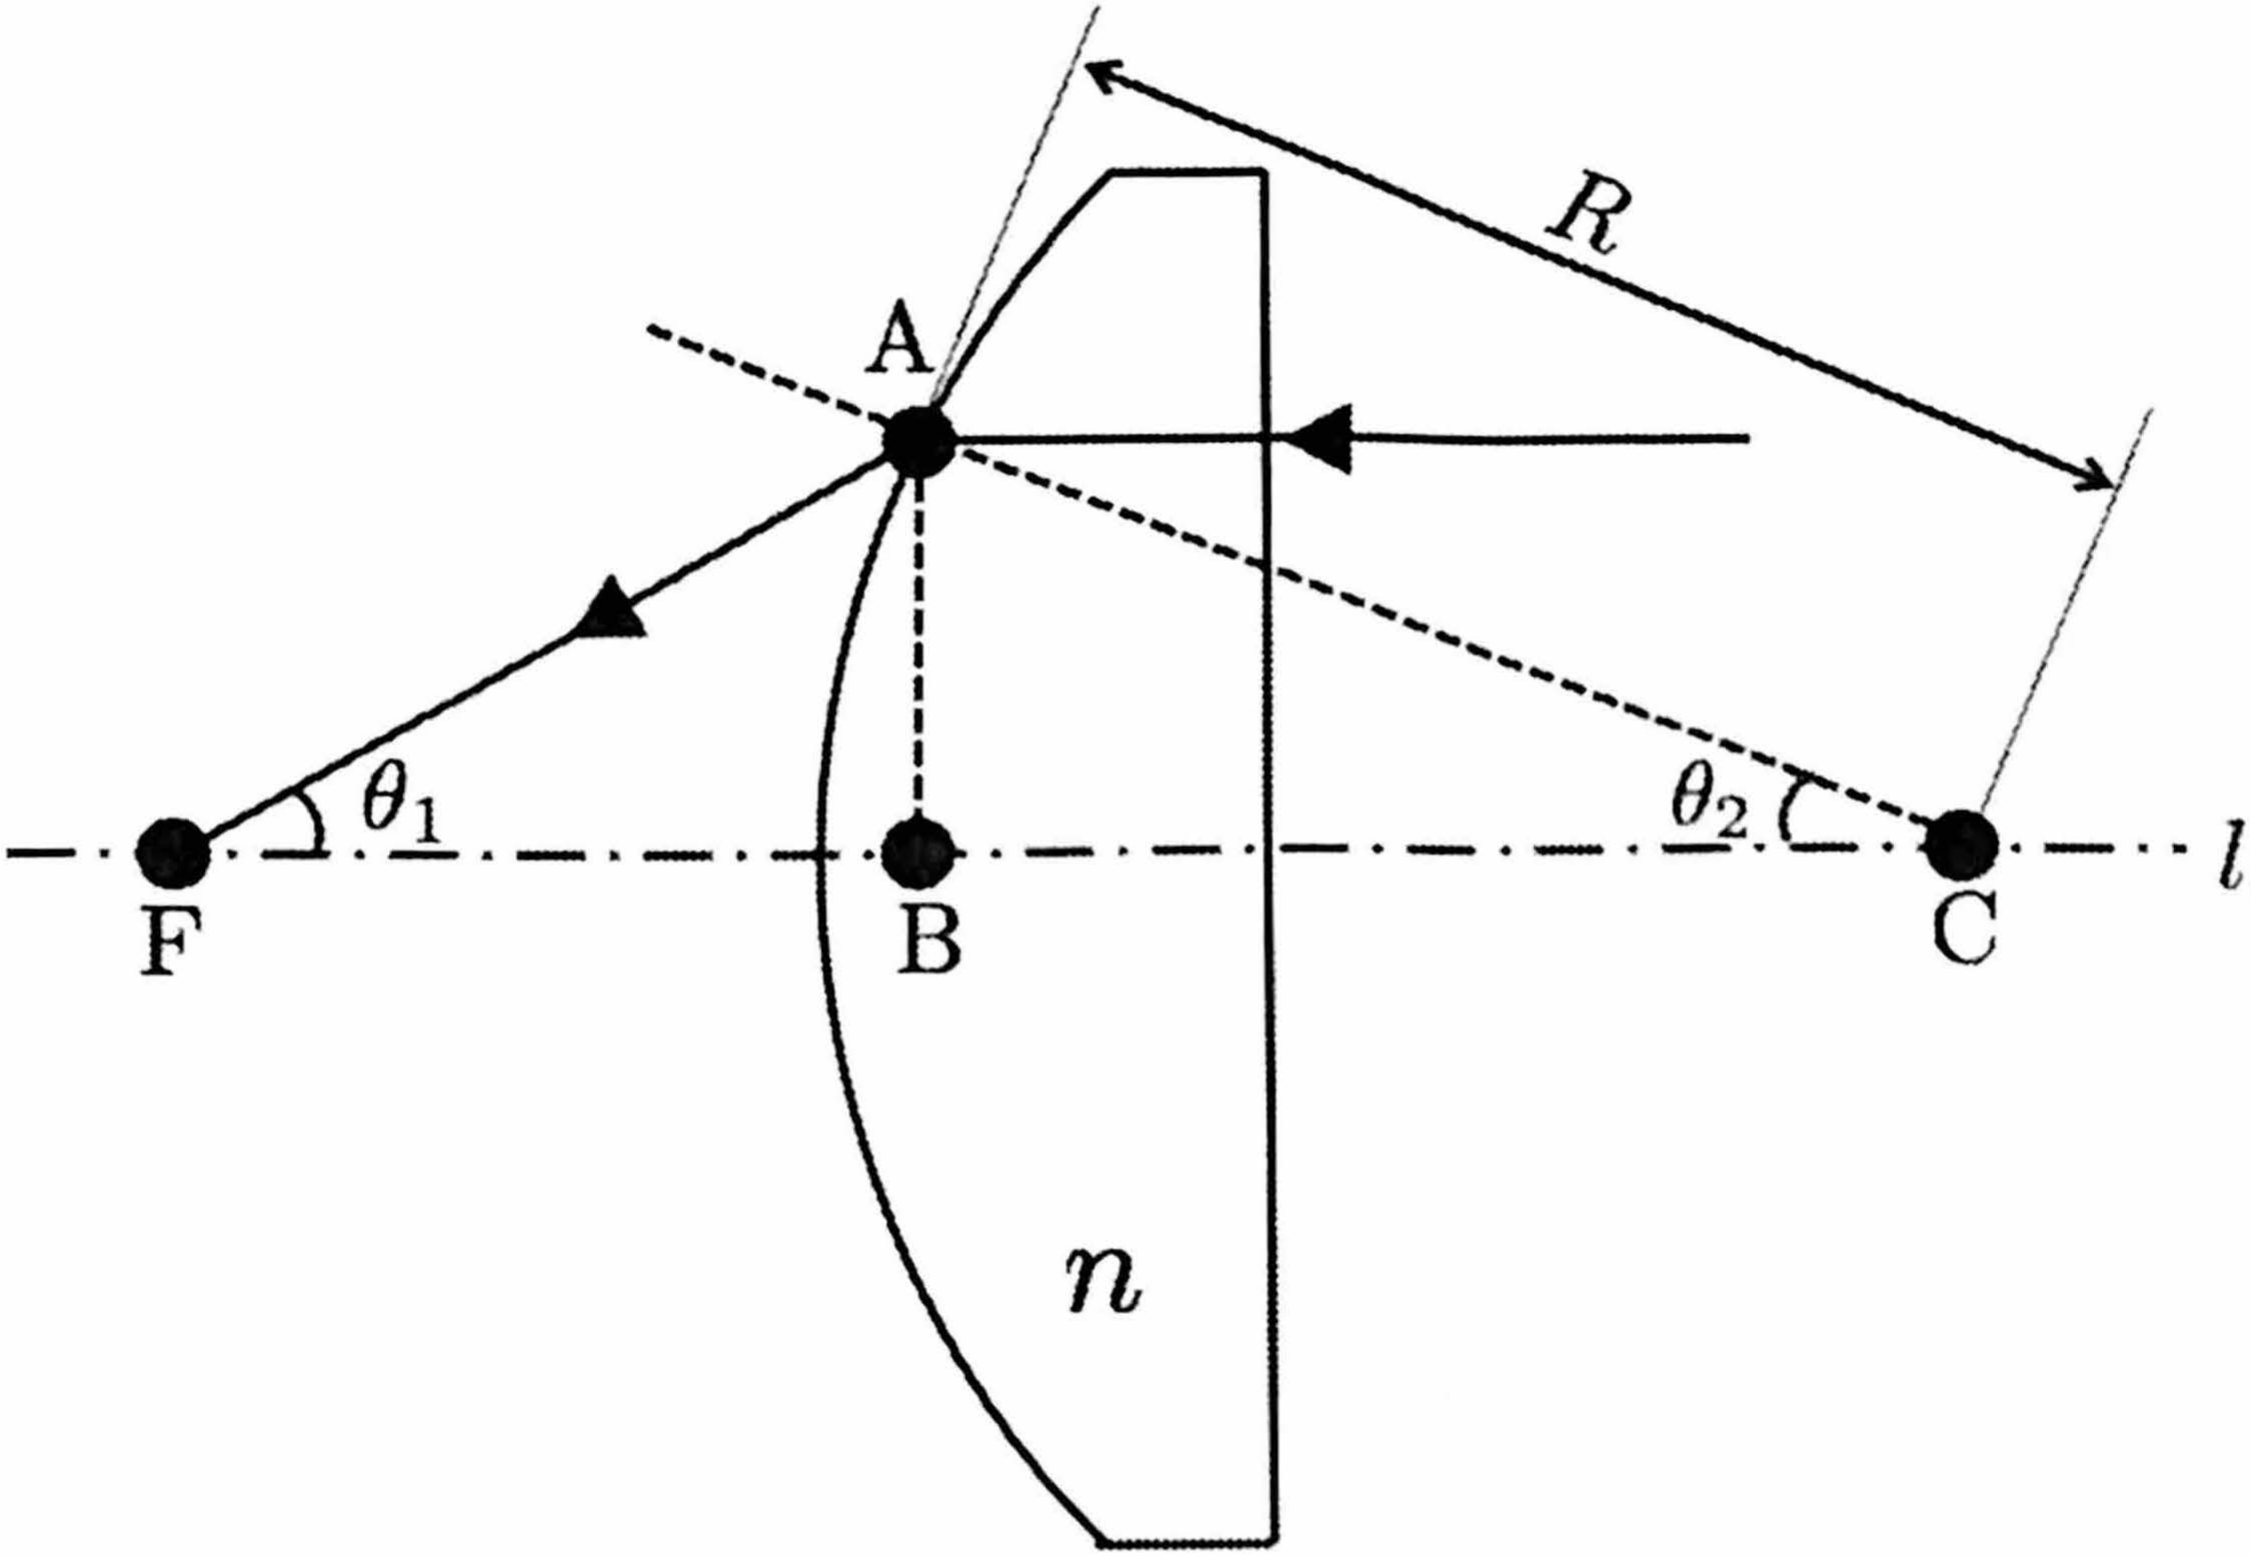
I. 図 1 にあるように,このレンズは,半径 の球状のガラスを,その中心 C を通る直線 に垂直な平面で切ったのち,直線 からの距離がある値以上の部分を切り落としたものである。直線 はレンズの光軸となる。
真空中において,図 1 のように,レンズの平らな面側から光軸に平行な光が入射し,レンズの曲がった面上の点 A で屈折して光軸上の点 F に到達した。いま,屈折光を表す直線 AF と光軸とのなす角を ,光軸と直線 AC のなす角を ,点 A を通り光軸と垂直に交わる直線と光軸との交点を B とおく。
問 6 以下の (a) 〜 (f) に入るべき適切な式を答えよ。
屈折の法則より,屈折率 は, を用いて (a) と表される。AB 間の距離 を, を用いて表すと (b) となる。また は,FB 間の距離 , を用いて (c) とも表される。これらの結果を組み合わせると, を用いて (d), (e) となる。したがって屈折率 は, を用いて (f) と表される。
以降では,レンズの厚さは に比べて十分に小さい(レンズが十分に薄い)ものとする。このとき は十分に小さい。
が十分に小さいとき ,, と近似できることを用いて,
が示せる。この結果より が十分に小さいときには,光軸に平行に入射した光は屈折点 A の位置によらず同一の焦点 F に集まる。またレンズが十分に薄いときには, はレンズの焦点距離 とみなせるので,
が成り立つ。
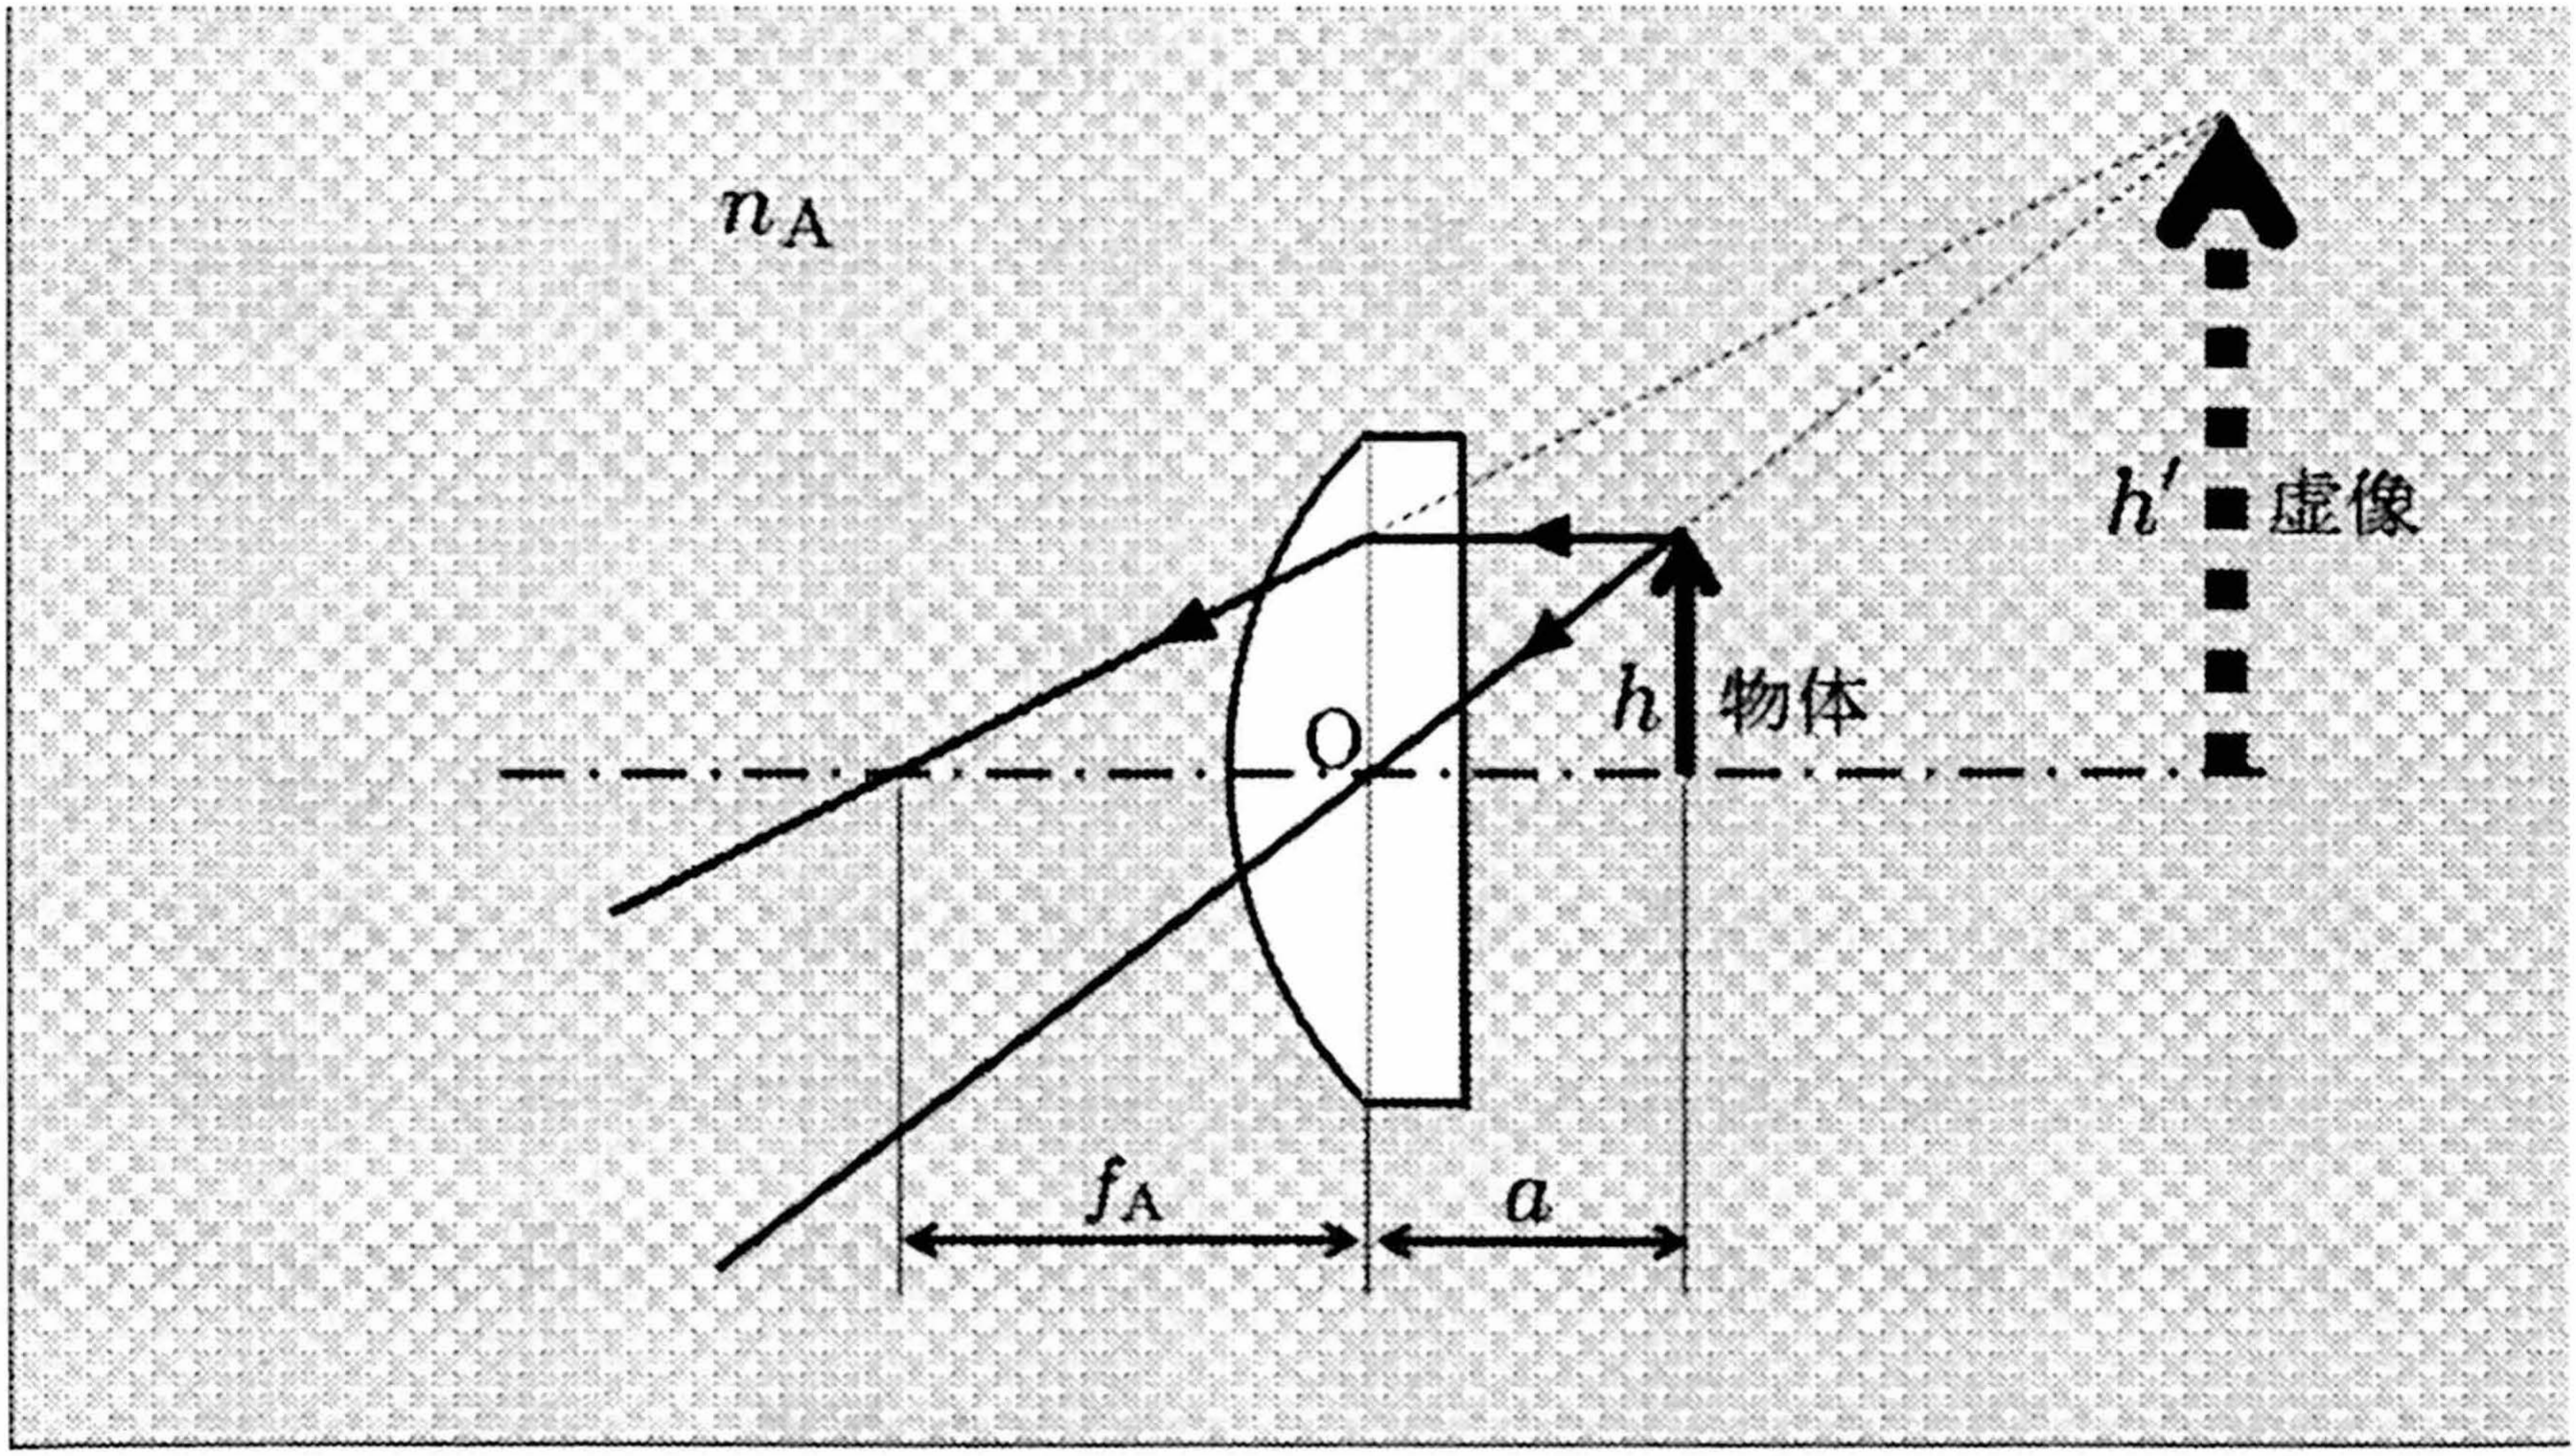
II. 次に,絶対屈折率(屈折率) の液体中において,I. で議論した十分に薄いレンズをつかって物体を観察する。図 2 にあるように,レンズ内部の光軸上のある点を O とおく。光軸にそって点 O から距離 だけ離れたところに長さ の物体を光軸に垂直に置く。
レンズを通る光は,レンズの平らな面と曲がった面でそれぞれ屈折しうるが,レンズが十分に薄いとして,図 2 の点 O を含む光軸に垂直な面のみで 1 回屈折するように簡略化して考えることとする。点 O を通る光は角度を変えずまっすぐ通り抜けるとみなしてよい。点 O と焦点の間の距離を焦点距離とみなしてよい。
問 7 液体中でのレンズの焦点距離 を, を用いて表せ。
問 8 のとき,図 2 のようにレンズを通して虚像が見えた。この虚像の長さ を, を用いて表せ。