物 理 (3 問題 100 点)
物理問題 Ⅰ
次の文章を読んで, に適した式または数値を,{ }からは適切なものを一つ選びその番号を,それぞれの解答欄に記入せよ。また,問 1〜問 4 では,指示に従って,解答を解答欄に記入せよ。設問においては,水平な床を高さの原点とし,床面の摩擦は無視できるものとする。斜面と床とのなす角は (90° 未満の正の角)であり,斜面が床と接する微小な部分は滑らかに水平な床に接続しているものとする。また,重力加速度の大きさを とし,空気抵抗は無視してよい。
(1) 図 1 のように,床の上に質量 の斜面状の台(斜面台と呼ぶ)を静止させ,斜面上の高さ の位置に質量 の物体 A を静かに置く。物体 A の大きさは無視できるものとする。物体 A は,斜面から床の上にすべり落ちたのち,水平運動に移行した。以下では,条件が異なる(a),(b),(c)の場合について,それぞれ考える。なお,物体 A の斜面から床への運動の変化はなめらかになされ,その際に全体の力学的エネルギーは保存されるものとする。また,速度については,右向きを正とし,符号にも注意せよ。
(a) 斜面台が床に固定されていて,物体 A と斜面との摩擦が無視できる場合を考える。物体 A にかかる合力の鉛直方向成分は,上向きを正とすると ア であり,物体 A が斜面に置かれてから床に到達するまでの時間は,イ である。
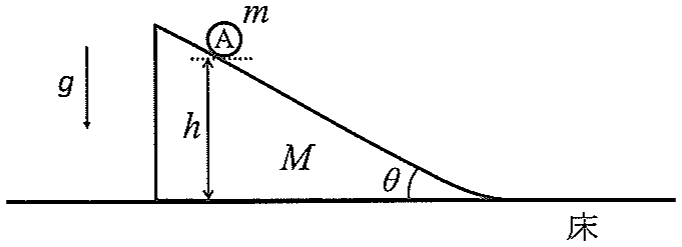
また,水平運動に移行したあとの物体 A の速さは,ウ になる。なお,斜面台の斜面から水平に移行する微小な部分の大きさは無視できるものとする。
(b) 斜面台が床に固定されておらず,物体 A と斜面に一定の動摩擦力がはたらく場合,静止した斜面台の上に物体 A を静かに置くと,物体 A は斜面をすべり落ちたのち,床の上で速度 の水平運動をおこなった。このとき,物体 A が離れたあとの斜面台の速度を とすると, エ である。なお,斜面台と床の摩擦は無視できるものとする。
(c) 斜面台が床に固定されておらず,物体 A と斜面との摩擦が無視できる場合,静止した斜面台の上に物体 A を静かに置くと,物体 A は斜面をすべり落ちたのち,床の上で速度 オ の水平運動をおこなう。このとき,物体 A が離れたあとの,斜面台の水平運動の速度は カ になる。なお,斜面台と床の摩擦は無視できるものとする。
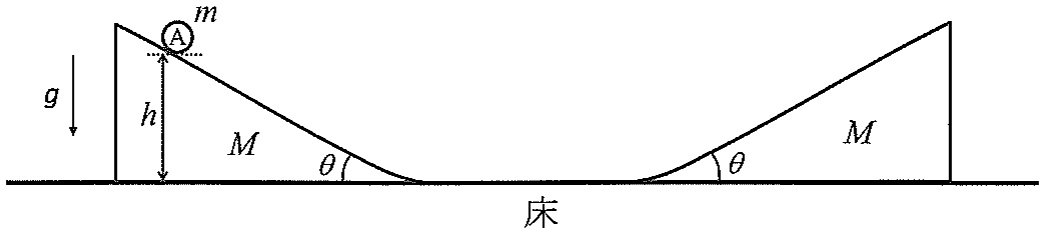
問 1 図 2 のように,質量 の同じ斜面台を逆向きにもう 1 つ配置する。2 つの斜面台は,いずれも摩擦なく床を左右にすべり,物体 A と斜面との摩擦も無視できるものとする。2 つの斜面台が静止した状態から,左側の斜面台の高さ の位置に,質量 の物体 A を静かに置くと,物体 A は右に移動し,右側の斜面台を登る。このとき物体 A は,右側の斜面台を最大でどの高さまで登るか。その高さ を,導出過程も含めて答えよ。なお,物体 A は右側の斜面台と接する際に,なめらかに登り,力学的エネルギーは保存されるものとする。
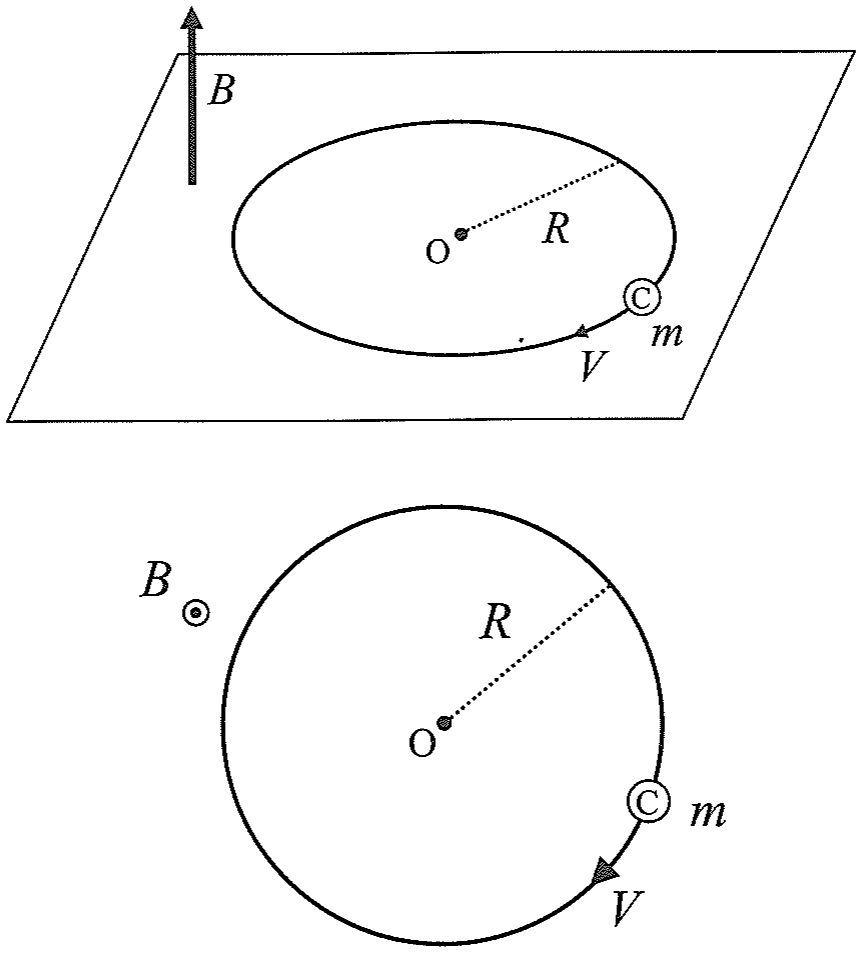
(2) 次に,図 3 のような,水平な床の上での,帯電した物体 C の磁場中の運動を考える。物体 C の大きさは無視できるものとする。なお,図 3 の下の図は,真上から見た図である。鉛直上向きに一様な磁束密度 の磁場の中で,質量 ,電荷 の物体 C は,上から見て時計回り,半径 の円運動をしている。電荷 は{キ:①正,②0,③負}であり,物体 C の速さを とすると,物体 C が磁場から受ける力の大きさは ク であり,これが向心力の大きさ ケ に一致することから, と の関係は, コ となる。
(3) 図 4 は,図 1 の斜面台と図 3 の水平面上の円運動を組み合わせ,真上から見た図である。(1)の(c)の状態のように,斜面台と床との摩擦も,物体 A と斜面との摩擦も無視できる場合を考える。物体 A(質量 )を斜面上の高さ の位置に静かに置くと,物体 A は斜面台(質量 )からすべり落ちたのち,速さ の水平運動をおこない,斜面台は反対の向きに一定の速さ の水平運動をおこなった。タイミングをうまく調整した結果,斜面台からすべり出た物体 A が,速さ で円運動中の物体 C(質量 )と点 P で正面衝突した。なお,磁場は,鉛直上向きに,十分広範囲に一様にかかっているものとする。以下,条件が異なる(a),(b)の場合について考える。
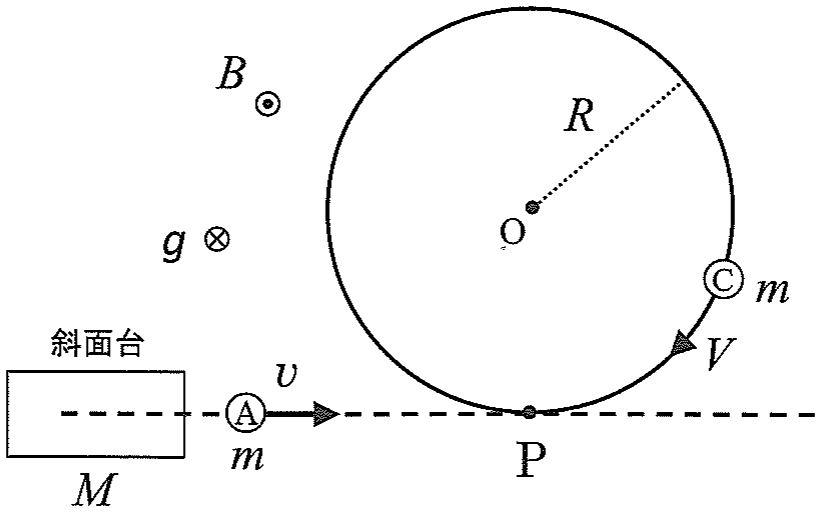
(a) 物体 A と物体 C が弾性衝突したのち,それぞれ,衝突直前と 180° 反対の向きにはね返った場合を考える。衝突直後の物体 A の速さを ,物体 C の速さを とする。なお,斜面台および物体 A の電荷は常に 0 であり,衝突過程で物体 C の電荷は変化しないものとする。この衝突ののち,物体 A は,左に進む斜面台(速さ )に追いついて斜面を最大 の高さまで登り,物体 C は半径 サ( で表すこと)の円運動をした。なお,物体 A は斜面台と接する際に,なめらかに登り,力学的エネルギーは保存され,また,物体 A は,斜面台を飛び越えないものとする。
問 2 衝突直後の物体 A の速さ と物体 C の速さ を,それぞれ,衝突前の速さ を用いて表せ。その導出過程も書くこと。
問 3 物体 A が斜面を登る高さ を, を用いて表せ。その導出過程も書くこと。
(b) 物体 A と物体 C が衝突後合体し物体 F となった場合を考える。物体 F の大きさは無視できるものとする。このとき衝突直後の物体 F の速度は,右向きを正とすると シ となる。物体 F の運動エネルギーは,衝突直前の物体 A と物体 C の運動エネルギーの総和の ス 倍となる。つまり,衝突前の運動エネルギーと比較して,{セ:①増加,②保存,③半分以上だが減少,④半分より減少}する。
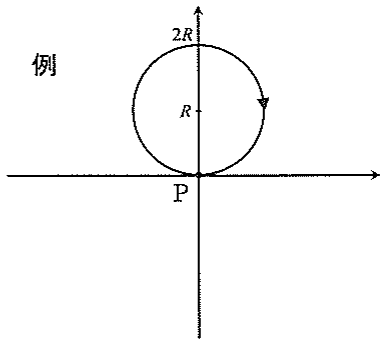
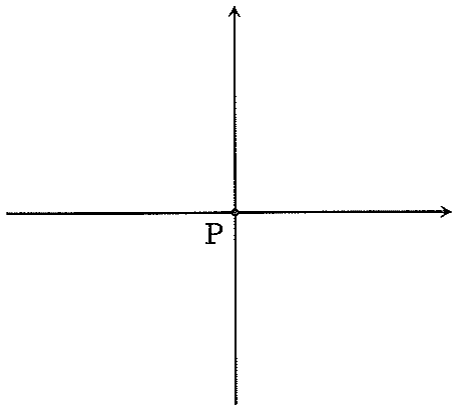
問 4 解答用紙に図 5 を描き写し, の場合の,真上から見た物体 F の軌道を図示し,運動の向きを矢印で示せ。なお,解答の際は,右の例(衝突前の物体 C の軌道の特徴を表した図)にならって,軌道の特徴がわかるように表すこと。
物理問題 Ⅱ
次の文章を読んで, に適した式または数値を,{ }からは適切なものを一つ選びその番号を,それぞれの解答欄に記入せよ。なお, はすでに で与えられたものと同じものを表す。また,問 1 では,指示にしたがって,解答を解答欄に記入せよ。重力は鉛直下向きにかかり,円周率を ,透磁率を とし,空気抵抗は無視できるものとする。微小な角度 [rad] に対して となることを必要に応じて利用せよ。
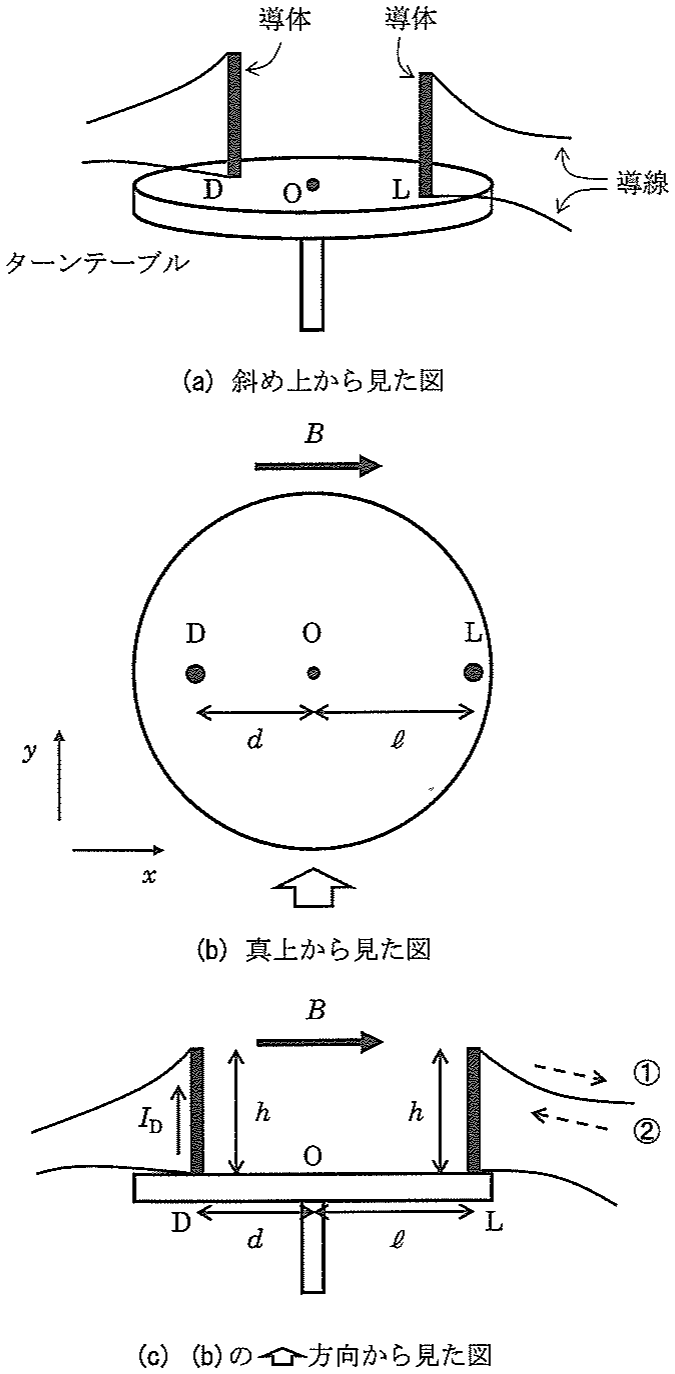
(1) 図 1 (a)のように,円形のターンテーブルを地面に水平に設置する。ターンテーブルの回転軸は中心の点 O を貫く鉛直方向にあり,回転させるときに摩擦力ははたらかないとする。また,ターンテーブルは絶縁体で作られており,その質量は無視できるものとする。ターンテーブル上の点 D と点 L に棒状の導体を鉛直上向きに固定した。図 1 (b)に示すように,点 D は点 O から の距離に,点 L は点 O から の距離にあり,線分 DL 上に点 O がある。これらの導体は導線によって外部電源につながれており,電流を流すことができる。また,棒状の導体は変形せず,太さは無視できるものとする。
次に,図 1 (b)のように地面上に固定された 軸と 軸をとり, 軸の正の向きに磁束密度 の一様な磁場を加えた。図 1 (b)の ⇧ で示す方向から見ると図 1 (c)のような位置関係になっており,導体の長さはいずれも である。ここで,点 D に固定した導体に,鉛直上向きに電流 を流すと,この導体には 軸の正の向きに大きさ イ の力がはたらく。図 1 (b)のように線分 DL が 軸に平行となるようにターンテーブルを静止させた状態から,電流 と同時に,点 L に固定した導体に電流 を流すと,ターンテーブルは回転せずに静止していた。このとき,点 L 上に固定した導体に流れる電流の向きは{ロ:①,②}であり, の大きさは ハ である。ここで,導線に流れる電流が作る磁場は無視でき,導線にはたらく力はターンテーブルの回転に寄与しないとする。
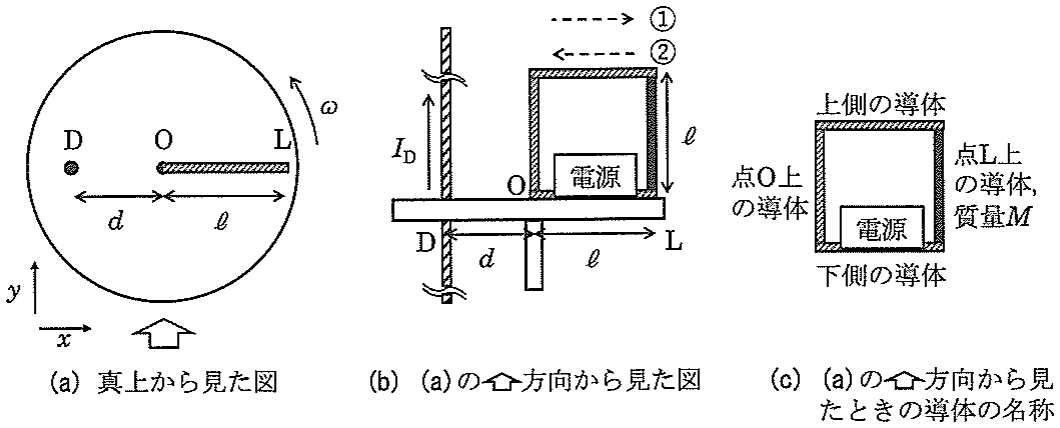
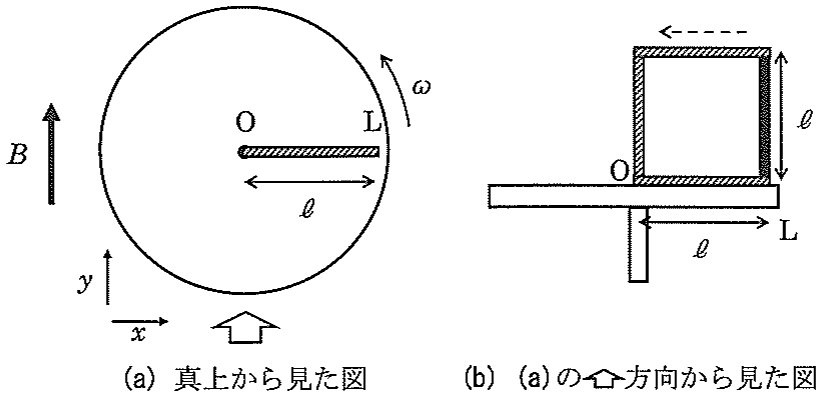
(2) 図 2 (a),(b)のように,(1)の状態から磁場を除き,点 D 上の導体を,ターンテーブルの上下に十分に長い棒状の導体に変更し,ターンテーブルと共に回るように固定した。この導体の質量および太さは無視できる。また,点 L 上の導体の代わりに一辺の長さが である導体で作られた正方形の枠を,ターンテーブルに垂直になるように線分 OL 上で固定した。図 2 (c)のように,点 L 上の導体の質量は であり,点 O 上の導体および上側と下側の導体の質量は無視できるものとする。また,正方形の導体の太さは無視でき,力を加えられたときにも正方形を保ち,倒れないものとする。正方形の導体には質量と大きさが無視できる電源により電流 が流れている。点 D に固定した導体に,図 2 (b)のように鉛直上向きに電流 を流すと,線分 DL 上には 軸の正の向きに磁場が生じる。磁束密度の大きさは点 O 上で ニ であり,点 L 上で ホ である。ここで,電流 が作る磁場は無視してよい。
次に,電流 および が流れている状態で,図 2 (a)で示すように正方形の導体を固定させたままターンテーブルを一定の角速度 で回転させた。このとき点 O 上と点 L 上に生じる磁束密度は,ターンテーブル上の観測者から見てそれぞれ ニ と ホ と同じであるとする。回転させた状態で,正方形の導体の固定を静かにはずしたところ,正方形の導体は線分 OL 上から動かず,ターンテーブルとともに角速度 で回転し続けた。ターンテーブルの表面はなめらかである。このとき,正方形の導体に流れる電流の向きは{ヘ:①,②}である。また, の大きさは ト である。
(3) 図 3 のように,(2)の状態から点 D 上の導体を取り除き, 軸の正の向きに磁束密度 の一様な磁場を作り,再び線分 OL 上の正方形の導体をターンテーブルに固定した。さらに,図 3 (a)のように,線分 OL を 軸方向から微小な角度 [rad]()だけ反時計回りに回した位置でターンテーブルを静止させた。正方形の導体に電流 を流すと,ターンテーブルは上から見て時計回りに動き始めた。このとき,正方形の導体には{チ:①,②}の向きに電流が流れており,正方形の導体の 4 辺のうち,点 L 上の導体には,リ の大きさの力がはたらく。ここで,電流 は電源により時間変化しないように調整されている。
動き始めたターンテーブルは,ある角度だけ時計回りに動いたあと,反時計回りに動きだす。点 L の 座標を変位 として表し,この運動を考える。 座標の原点を点 O の位置にとり,図 3 (a)のように 軸方向から微小角 だけ反時計回りに回した状態から動き始めた時刻を とする。点 L 上の導体にはたらく力の線分 OL に垂直な成分は,線分 OL と 軸のなす角が微小であるとき, 軸に平行と近似できる。つまり,この成分は,変位が のとき, 軸の方向を正として ヌ と書ける。 から線分 OL が 軸と初めて平行になる時刻までの間にこの力が導体に対してなす仕事の大きさは ル となる。また,ターンテーブルが初めて反時計回りに動き始める時刻を とすると, は ヲ と書ける。
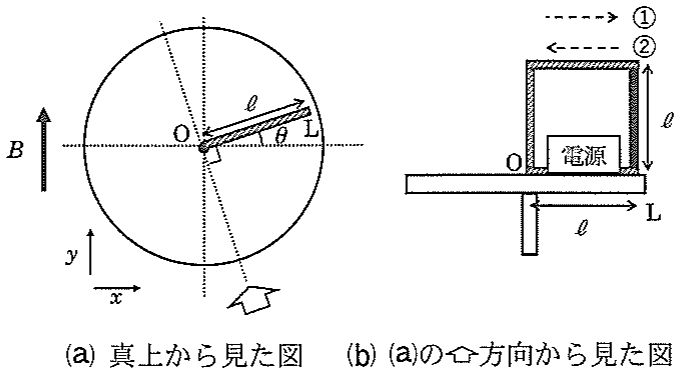
問 1 図 4 を解答欄に描き写し,変位 と時刻 の関係を実線で描け。グラフには から までの変位 を描くこと。また,最大と最小の変位 の値とそれらの値を取る時刻および となる時刻も示すこと。時刻は を用いて表してよい。
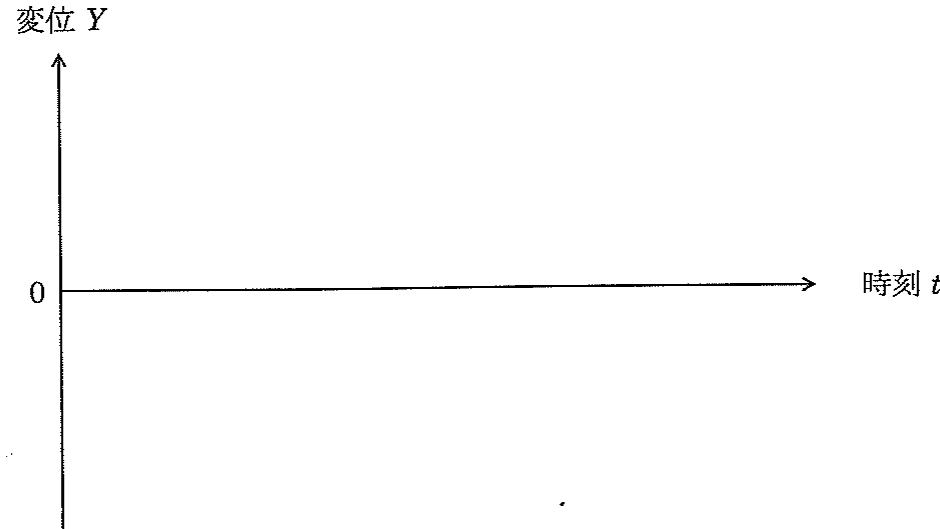
(4) 図 5 のように,(3)の状態から電源が接続された部分を取り除き,電源がない導体に置き換えたのちに,ターンテーブルを一定の角速度 で反時計回りに回転させた。図 5 (a)のように線分 OL が 軸に平行な状態の時刻を とし,任意の時刻 において正方形の導体に生じる電流を求める。点 L 上の導体が運動する速度の 軸成分の大きさは ワ である。この運動により正方形の導体には起電力が生じる。図 5 (b)で示す破線の矢印の向きに電流が流れるときを正の起電力とすると,時刻 における起電力を と書くとき, は カ となる。正方形の導体の全体での抵抗値を とすると,時刻 において流れる電流は となる。
次に, からターンテーブルを一周させるまでの間に導体で発生するジュール熱を考える。時刻 における電力は, のうち必要なものを用いて,ヨ と書ける。ここで, なので,ターンテーブルを一周させる間での電力の平均は ヨ となり,一周の間に導体で発生するジュール熱は, のうち必要なものを用いて タ と表される。
最後に,ターンテーブルを角速度 で回転させた状態から,回転させるために必要であった外力を静かに取り除いた。すると,ターンテーブルの角速度は{レ:①増加した,②変化しなかった,③減少した}。
物理問題 Ⅲ
次の文章を読んで, に適した式または数値を,{ }からは適切なものを一つ選びその番号を,それぞれの解答欄に記入せよ。なお, はすでに で与えられたものと同じものを表す。また,問 1〜問 3 では,指示にしたがって,解答をそれぞれの解答欄に記入せよ。ただし,気体定数を ,単原子分子理想気体の定積モル比熱を ,重力加速度の大きさを とする。
図 1 のように,断面積が で水平な可動壁を持つ固定された容器の中に, モルの単原子分子理想気体が入っている。質量が で厚さ の可動壁は,容器内にある上下のストッパーの間を滑らかに動く。上部に設置されたストッパーから測った可動壁上面までの距離を とする。可動壁が動き得る範囲は, であり,容器上面から上部ストッパーの間の長さは, である。可動壁を含め,容器の壁は全て断熱材でできており,容器内部には温度調節器が備えられている。温度調節器,ストッパー,容器の壁の厚さや体積は無視できるものとする。また,容器内の気体への重力の影響は無視できるものとする。
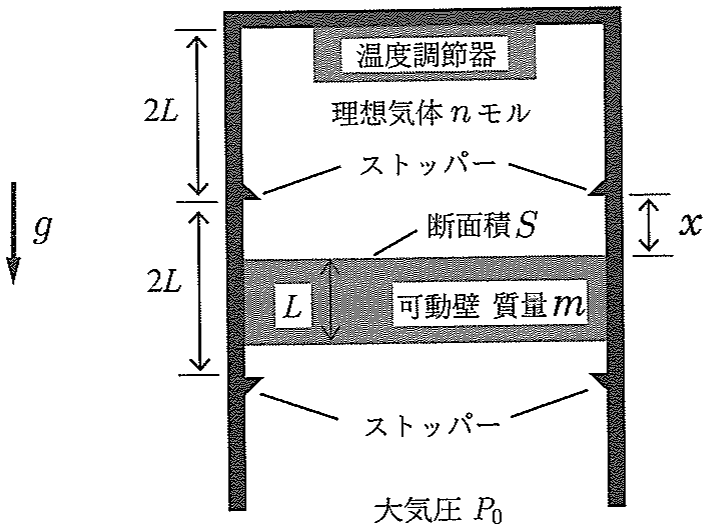
(1) 図 1 では,容器が気圧 の大気圧中にある。温度調節器によって容器内の気体の温度を に設定したとき,可動壁は, の範囲にあった。容器内の気体の圧力は気体の状態方程式を用いると, を用いて,あ と与えられる。 は,力のつり合いから,い となる。さらに温度をゆっくりと上昇させると,可動壁は,温度 で に達した。温度を上昇させる際に,気体が吸収する熱量は, を用いると,う となり,気体が外部にする仕事は, を用いて,え と求められる。
問 1 に達する温度 になった直後に,温度調節器のスイッチを切って,可動壁を鉛直上向きにゆっくりと押し上げる仕事により, とした。この過程では,[温度][体積]( は 1 より大きい定数)が一定になることが知られている。この過程で気体が外部からされる仕事を を用いて求めよ。その導出過程も書くこと。
(2) 次に,密度 の液体中に,容器上面と可動壁の水平を保ったまま,容器を図 2 のように固定した。液体の量は調節が可能であり,液面の位置を変化させることができる。液面は,上部ストッパーの位置から容器の上面の間に位置し,上部ストッパーから液面までの距離を とおくと, の範囲にあるようにする。大気圧は である。なお,容器下部には液体が通過する穴が空いており,可動壁が動いても液面の位置は変わらないものとする。
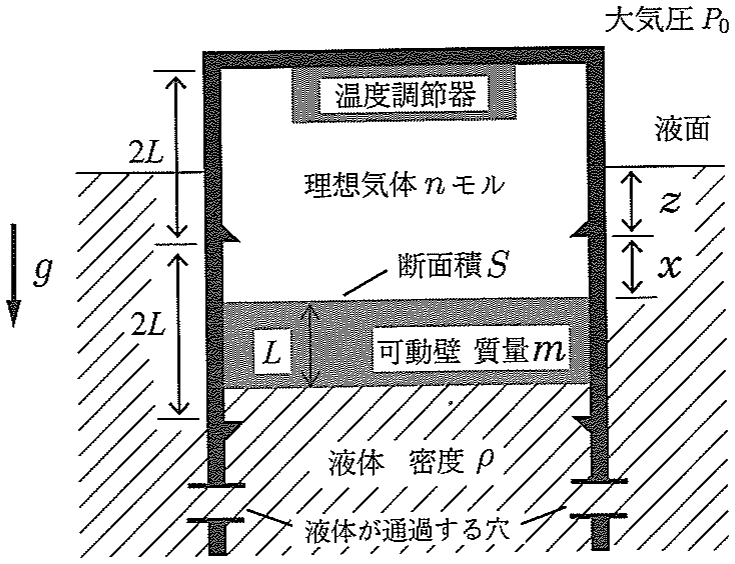
液面の位置,および可動壁の位置がそれぞれ であるとき,液体が可動壁におよぼす圧力は,お である。
可動壁の位置を固定して考えたとき,液体が可動壁におよぼす圧力が最も小さくなる液面の位置は, である。液面の位置を に設定しても,温度(正の絶対温度)を調節することにより,可動壁が上部ストッパーに行きつくことを可能にするためには,可動壁の質量を, か にする必要がある。この条件が満たされれば,任意の に対して,温度を調節することによって可動壁を の間で移動させることができる。
以下,条件 か が満たされているものとする。液面の位置を に設定し,温度調節器で温度を調節したところ,可動壁は, の範囲にあった。このことから,容器内の温度は, き より高く, く より低いことがわかる。容器内の温度を保ったまま液面を にゆっくり変化させると,可動壁は下降する。さらに で,温度を け 以下にすれば,可動壁は まで上昇する。
(3) 図 2 で,可動壁の質量が を満たすとき,以下の 4 つの過程からなるサイクルを考えてみよう。ただし, と はこの条件のもとでの き と く の値である。
[過程Ⅰ] 液面位置を に固定する。最初,容器内の温度を ,可動壁の位置を に設定し,それから容器内の温度をゆっくりと から まで上昇させる。この過程で可動壁の位置は から に移動した。
[過程Ⅱ] 温度を に固定して,液面位置をゆっくりと から に変化させる。その後,容器内の温度を からゆっくりと まで下降させる。この過程では,可動壁の位置は変わらず, のままであった。なお,温度を よりも低くすると,可動壁の位置は に移動する。
[過程Ⅲ] 液面位置を に固定し,温度を からさらに下降させて, とすると,可動壁の位置は に達した。
[過程Ⅳ] 温度を に固定して,液面位置を から にゆっくりと変化させる。その後,容器内の温度を からゆっくりと に変化させる。
問 2 図 3 を解答欄に描き写し,このサイクルにおける容器内の気体の圧力 と可動壁の位置 の関係をグラフに示せ。各過程がどの線上に位置するかを書き込み,状態変化の向きを示す矢印も記入せよ。また,過程Ⅰでの始点と終点の圧力をそれぞれ とし,過程Ⅲでの始点と終点の圧力をそれぞれ としたとき,それらの値を を用いて記せ。
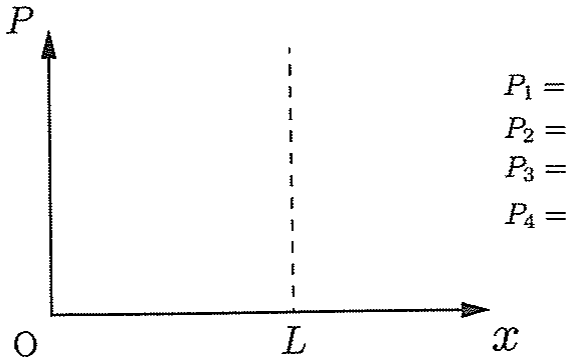
過程Ⅰ,Ⅱ,Ⅲ,Ⅳで気体が外部にする仕事をそれぞれ, とおき,これらを のうち必要なものを用いて表すと, こ, さ, し, す と求まる。また,吸熱する過程は,{せ:①過程Ⅰ,②過程Ⅱ,③過程Ⅲ,④過程Ⅳ,⑤過程Ⅰと過程Ⅱ,⑥過程Ⅰと過程Ⅲ,⑦過程Ⅰと過程Ⅳ,⑧過程Ⅱと過程Ⅲ,⑨過程Ⅱと過程Ⅳ,⑩過程Ⅲと過程Ⅳ}である。
問 3 吸熱する過程での全吸熱量と気体が外部にする正味の仕事を求め,また,このサイクルの熱効率を求めよ。