— 4 —
物 理
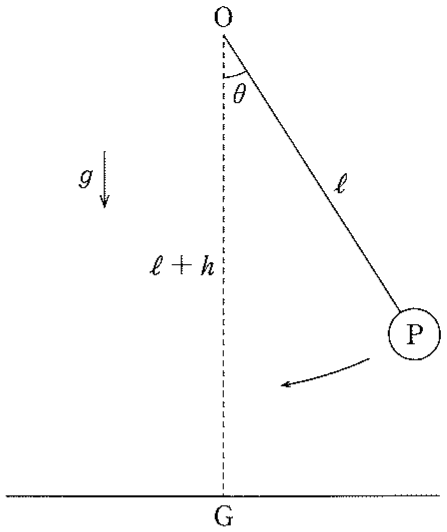
第1問 図1—1に示すようなブランコの運動について考えてみよう。ブランコの支点をOとする。ブランコに乗っている人を質量 m ℓ ℓ + h ∠ G O P θ θ g
Ⅰ 以下の文章の ア ~ ウ にあてはまる式を,それぞれ直後の括弧内の文字を用いて表せ。
質点Pが θ = θ 0 0 ア ( ℓ , θ 0 , m , g ) θ u イ ( u , ℓ , θ , m , g ) u = ウ ( ℓ , θ 0 , θ , g )
— 5 —
図1—1 — 6 —
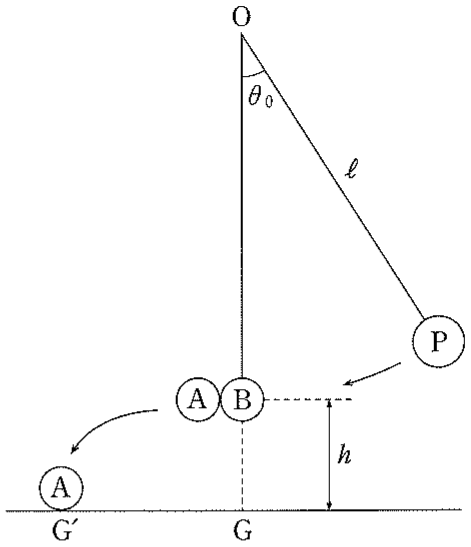
Ⅱ ブランコに二人が乗った場合を考えよう。質量 m A m B θ = θ 0 θ = 0 v A θ = 0 G ′
(1) Aが飛び降りる直前の質点Pの速さを v 0 v A v 0 m A m B
(2) 距離 G G ′ ℓ h θ 0 m A m B ℓ = 2.0 m h = 0.30 m cos θ 0 = 0.85 m A = m B G G ′
— 7 —
図1—2 — 8 —
Ⅲ ブランコをこぐことを考えよう。ブランコに乗った人が運動の途中で立ち上がったりしゃがみこんだりすることで,ブランコの振れ幅が変化していく。
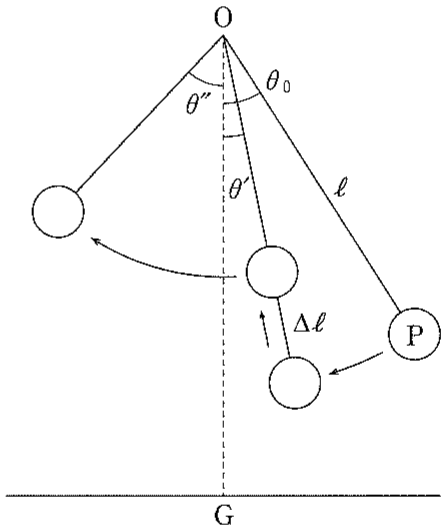
まず図1—3に示すように,人がブランコで一度だけ立ち上がることを以下のように考える。質量 m θ = θ 0 ( θ 0 > 0 ) θ = θ ′ ℓ ℓ − Δ ℓ ( Δ ℓ > 0 ) v v ′ ℓ − Δ ℓ θ = − θ ″ ( θ ″ > 0 ) θ cos θ ≒ 1 − θ 2 2
(1) ( θ ″ ) 2 v ′ ℓ Δ ℓ θ ′ g
OPの長さが変化する前後に関して以下のように考えることができる。長さOPの変化が十分速ければ,瞬間的にOP方向の強い力が働いたと考えられる。Oを中心とした座標系で考えると,この力は中心力なので,面積速度が長さOPの変化の前後で一定であるとしてよい。つまり,1 2 ( ℓ − Δ ℓ ) v ′ = 1 2 ℓ v
(2) ( θ ″ ) 2 ℓ Δ ℓ θ 0 θ ′
(3) θ ″ θ ′ θ ″ ℓ Δ ℓ θ 0
次に,人が何度も立ち上がったりしゃがみこんだりしてブランコをこぐことを,以下のようなサイクルとして考えてみよう。n C n ( n ≧ 1 )
「θ = θ n − 1 ℓ θ = 0 ℓ ℓ − Δ ℓ ℓ − Δ ℓ θ = − θ n θ = θ n θ = θ n ℓ − Δ ℓ ℓ
— 9 —
1回目のサイクルを始める前,質点Pは θ = θ 0 ( θ 0 > 0 ) ℓ C 1 C 2 C 3
(4) n θ n ℓ Δ ℓ θ 0 n
(5) Δ ℓ ℓ = 0.1 N θ N ≧ 2 θ 0 N log 10 0.9 ≒ − 0.046 log 10 2 ≒ 0.30
図1—3 — 12 —
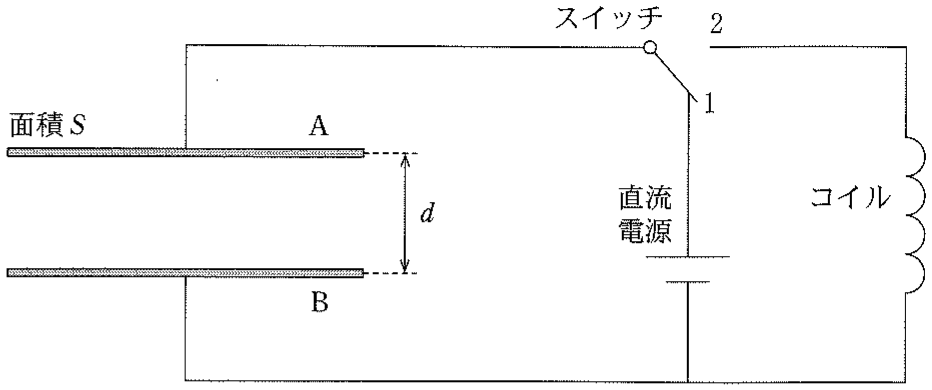
第2問 面積 S d d ϵ
Ⅰ 図2—1のように,スイッチを1につなぎ,板Aと板Bの間に直流電圧 V ( V > 0 ) Q − Q Q = C 0 V
(1) C 0 S d ϵ
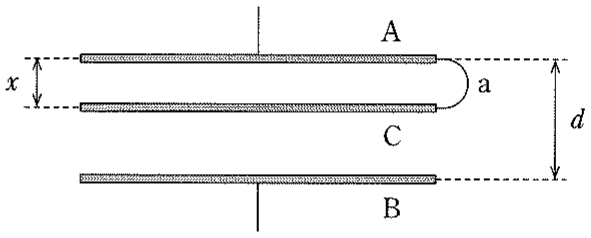
(2) 板A,Bと同じ形状をもつ面積 S x ( x > d 4 )
(3) 外力を加え,板Cをゆっくりと板Aに近づけて板Aと板Cの距離を d 4 W W W 0
— 13 —
図2—1 図2—2 — 14 —
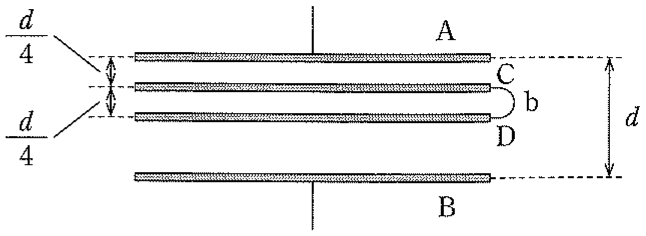
Ⅱ 設問Ⅰ(3)の状態から,板A,B,Cと同じ形状をもつ面積 S d 4
(1) 板Aに蓄えられた電荷は Q 1 = ア C 0 V − Q 2 = − イ C 0 V ア ,イ に入る数を答えよ。
(2) その後,直流電源の電圧を α ( α > 0 ) α V V 1 V 2
— 15 —
図2—3 — 16 —
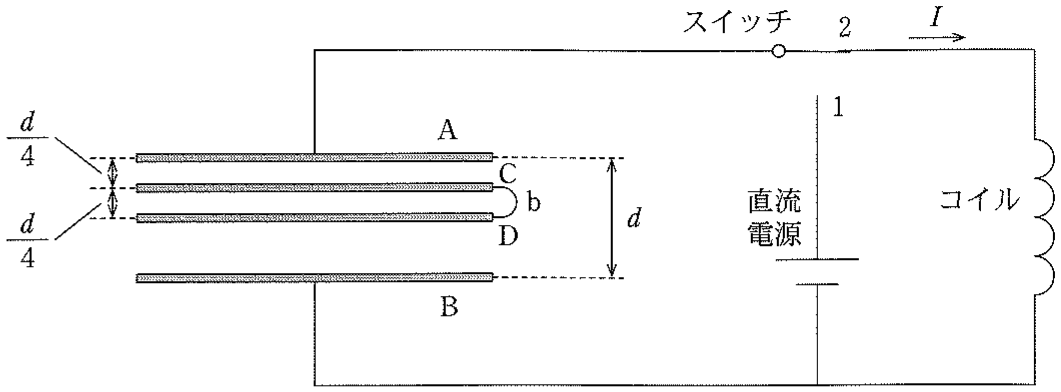
Ⅲ 設問Ⅱ(2)の状態から,時刻 t = 0 I 0 sin ( 2 π t T ) I L 2 V
(1) T L C 0
(2) t = 0 I 0 T V L Δ t Δ I = I 0 Δ t ( 2 π T ) cos ( 2 π t T )
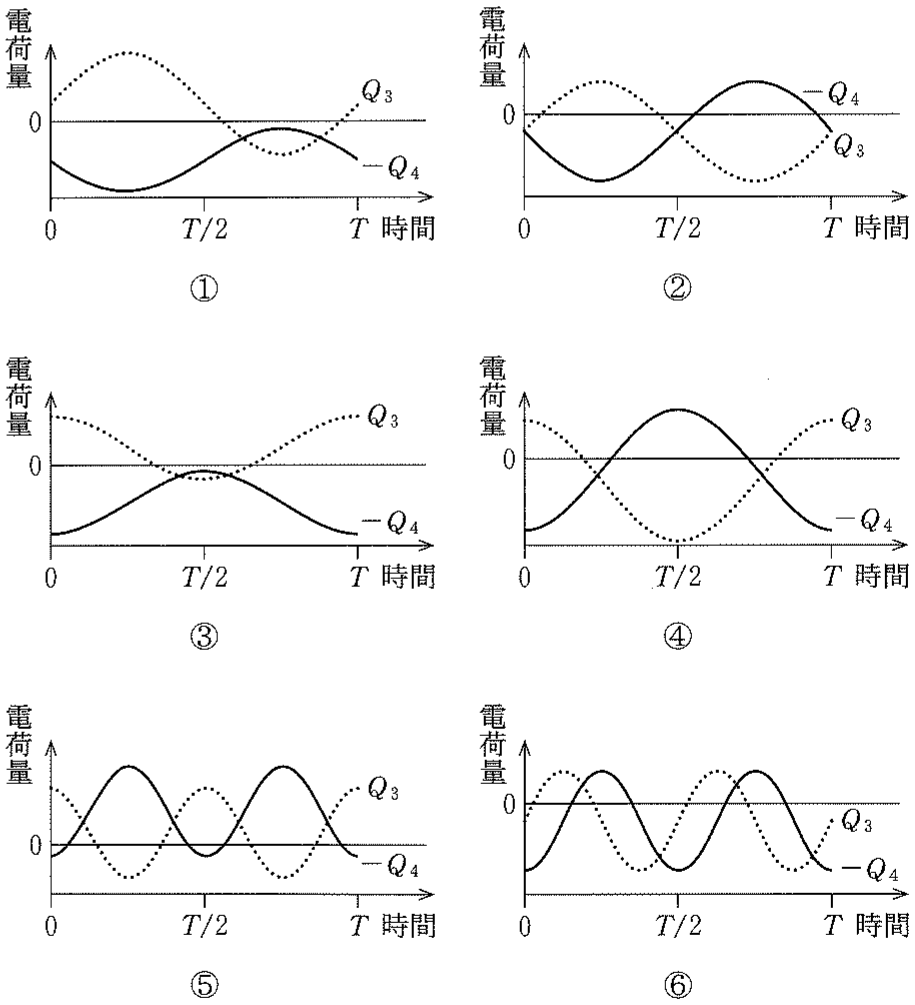
(3) 板A,Bの電荷をそれぞれ Q 3 − Q 4 t = T 4 Q 3 = ウ Q 4 ウ に入る数を答えよ。また,Q 3 = 0 t ′ T t ′ < T
(4) 板A,C,D,Bからなるコンデンサーに蓄えられる静電エネルギーが,t = 0 E 1 t = T 4 E 2 E 1 E 2 C 0 V Δ E = E 2 − E 1 Δ E I 0 V T
直流電源の電圧が α V ( α > 0 )
(5) ある α Q 3 − Q 4 Q 3 − Q 4
— 17 —
図2—4 図2—5 — 20 —
第3問 2018年のノーベル物理学賞は,「レーザー物理学分野における画期的な発明」に対して授与され,そのうちの1つは光ピンセット技術に関するものであった。光ピンセットとは,レーザー光で微小な粒子等を捕捉する技術である。本問では,光が微粒子に及ぼす力を考察することで,光で微粒子が捕捉できることを確認してみよう。
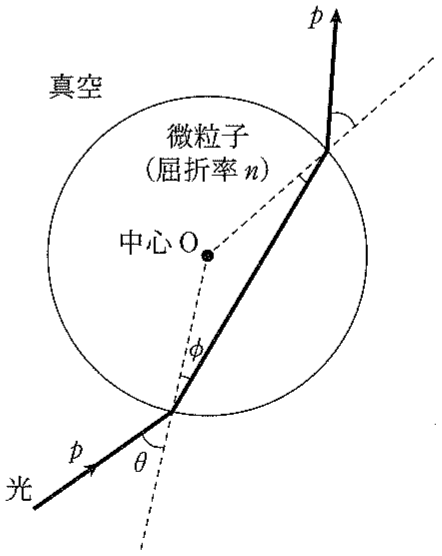
以下,図3—1に例を示すように,真空中に屈折率 n ( n > 1 )
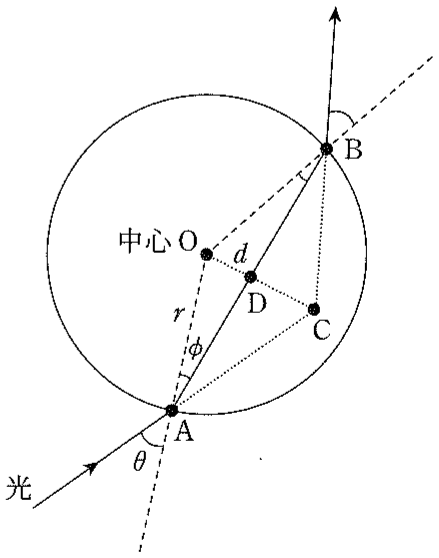
Ⅰ 図3—1に示すように,真空中の微粒子を光線が通過している。微粒子の中心Oは光線と同一平面内にある。微粒子は固定されており,動かない。図3—2に示すように,光線が微粒子に入射する点を点A,微粒子から射出する点を点Bとする。入射前の光線を延長した直線と,射出後の光線を延長した直線の交点を点Cとする。線分ABと線分OCの交点を点Dとする。以下の設問に答えよ。
(1) 光が微粒子に入射する際の入射角を θ ϕ sin θ n sin ϕ
(2) 光線中を同じ方向に流れる光子の集まりがもつ,エネルギーの総量 E p p = E c c Q Δ t p Q Δ t c n
— 21 —
(3) 図3—1に示すように,微粒子に入射する前の光子と,微粒子から射出した光子は,運動量の大きさは変わらないが,向きは変化している。時間 Δ t Δ p p θ ϕ
(4) この微粒子が光から受ける力の大きさ f Q c θ ϕ
(5) 図3—2に示すように,OD間の距離を d r θ ϕ f Q c n r d δ sin δ ≒ tan δ ≒ δ cos δ ≒ 1
図3—1 図3—2 (文字や補助線等を除き図3—1と同じ図である。) — 22 —
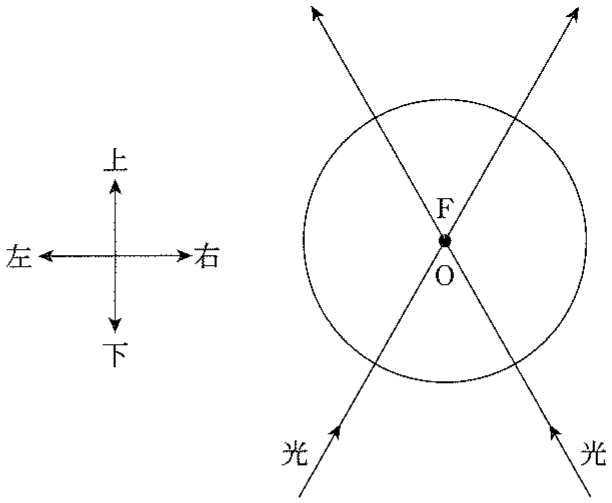
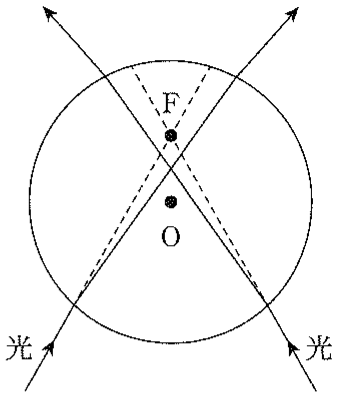
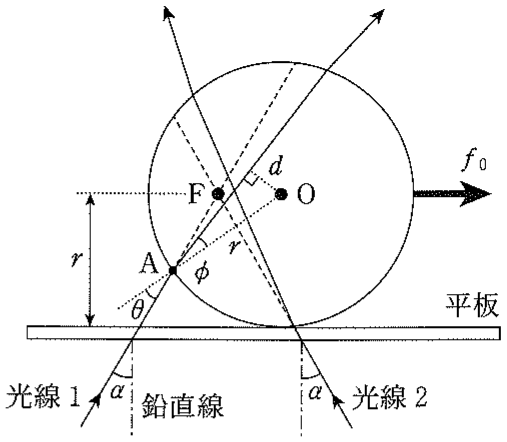
Ⅱ 図3—3,図3—4に示すように,強度(単位時間あたりのエネルギー)の等しい2本の光線が点Fで交わるよう光路を調整したうえで,設問Ⅰと同じ微粒子を,それぞれ異なる位置に置いた。いずれの図においても,入射光が鉛直線(上下方向)となす角度は2本の光線で等しく,2本の光線と微粒子の中心Oは同一平面内にある。微粒子は固定されており,動かない。以下の設問に答えよ。力の向きについては,設問の指示に従って,力が働く場合は図3—3の左側に図示した上下左右のいずれかを解答し,力が働かない場合は「力は働かない」と答えること。
(1) 図3—3に示すように,微粒子の中心Oが点Fと一致しているとき,微粒子が2本の光から受ける合力の向きとして最も適切なものを「上」「下」「左」「右」「力は働かない」から選択せよ。
(2) 図3—4に示すように,微粒子の中心Oが点Fの下にあるとき,微粒子が2本の光から受ける合力の向きとして最も適切なものを「上」「下」「左」「右」「力は働かない」から選択せよ。点Fは微粒子の内部にあり,OF間の距離は十分小さいものとする。
(3) 設問Ⅱ(2)において,OF間の距離を Δ y f ′ Δ y r Δ y Δ y
ア:f ′ Δ y
イ:f ′ Δ y
ウ:f ′ ( Δ y ) 2
エ:f ′ Δ y
— 23 —
図3—3 図3—4 — 24 —
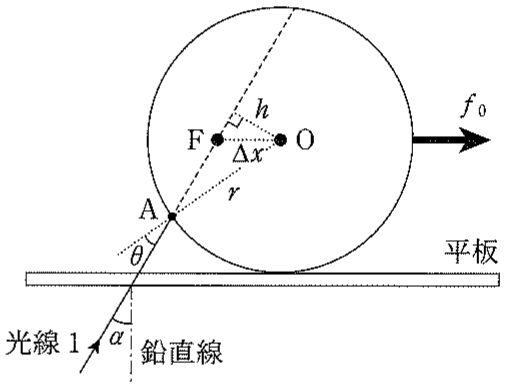
Ⅲ 図3—5に示すように,水平に置かれた薄い透明な平板の上方,高さ r r f 0 Δ x α θ ϕ
(1) 図3—5に示すように,光線1が微粒子に入射する点を点Aとし,微粒子の中心Oから微粒子内の光線1の上に降ろした垂線の長さを d h h d Δ x n α
(2) ここで用いた2本の光線は,それぞれ,単位時間あたり Q θ ϕ f ′ Q c n r α Δ x θ ϕ α ± ( θ − ϕ ) ≒ α
(3) n = 1.5 r = 10 μ m ( = 1 × 10 − 5 m ) Q = 5 m W ( = 5 × 10 − 3 J / s ) α = 45 ∘ Δ x = 1 μ m ( = 1 × 10 − 6 m ) f 0 c = 3 × 10 8 m / s α Δ x
— 25 —
図3—5 図3—6 (文字や補助線等を除き図3—5と同じ図である。)
第1問 ブランコ ― 飛び降りる・立ってこぐ 出題の意図(東大) 【物体の運動】物体の運動に関する基本的な理解、さまざまな保存則の理解を問うています。ブランコの運動を題材にとり、物理法則を適切に用いる柔軟な思考力を求めています。また身近な現象に物理法則を適用し定量的に理解する力も問いました。
答えは東大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方 ブランコを「支点 O から長さ ℓ 力学的エネルギーの保存 、運動量の保存 (飛び降りる瞬間)、そして面積速度の保存 (立ち上がる瞬間)。
Ⅰは基本のふり子。Ⅱは2人で乗って、一番下で1人が飛び降りる。Ⅲが本題で、「ブランコをこぐ」とはどういうことかを考える。一番下で立ち上がると、糸が急に短くなり、支点のまわりの面積速度(角運動量)は変わらないので、速さがふえる。人の足が仕事をして、ブランコにエネルギーを足しているのがこぐことの正体。
Ⅲでは角度が小さいとして cos θ ≈ 1 − θ 2 2
Ⅰ ア 支点 O を位置エネルギーの基準(0)にする。角度 θ 0 ℓ cos θ 0 − m g ℓ cos θ 0
Ⅰ イ 角度 θ ℓ cos θ u 1 2 m u 2 − m g ℓ cos θ
Ⅰ ウ 糸の張力はいつも運動の向きに垂直で仕事をしないので、力学的エネルギーは保存する。アとイを等しいとおくと
1 2 m u 2 = m g ℓ ( cos θ − cos θ 0 )
これを u θ = 0
Ⅱ(1) A が飛び降りる瞬間は、A が B(ブランコ)をける力は内力なので、2人の水平方向の運動量の合計は変わらない(糸の張力は一番下では真上向きで、水平方向の力にならない)。
飛び降りる前は2人いっしょに v 0 v A
( m A + m B ) v 0 = m A v A + m B × 0
2人分の運動量を A がひとりで持っていくので、A は v 0
Ⅱ(2) 飛び降りる直前の速さは、Ⅰ ウで θ = 0 v 0 = 2 g ℓ ( 1 − cos θ 0 )
A は高さ h ( ℓ + h ) − ℓ = h 2 h g G G ′
G G ′ = v A 2 h g = m A + m B m A 2 g ℓ ( 1 − cos θ 0 ) 2 h g
数値は m A = m B m A + m B m A = 2 ℓ h ( 1 − cos θ 0 ) = 2.0 × 0.30 × 0.15 = 0.090 0.30
答え G G ′ = 2 ( m A + m B ) m A ℓ h ( 1 − cos θ 0 ) , G G ′ = 1.2 m
Ⅲ(1) 立ち上がった直後(角度 θ ′ ℓ − Δ ℓ v ′ − θ ″
1 2 m v ′ 2 − m g ( ℓ − Δ ℓ ) cos θ ′ = − m g ( ℓ − Δ ℓ ) cos θ ″
cos θ ≈ 1 − θ 2 2 cos θ ′ − cos θ ″ ≈ ( θ ″ ) 2 − ( θ ′ ) 2 2
v ′ 2 = g ( ℓ − Δ ℓ ) { ( θ ″ ) 2 − ( θ ′ ) 2 }
これを ( θ ″ ) 2
Ⅲ(2) 立ち上がる直前の速さ v ℓ θ 0 θ ′
v 2 = g ℓ { θ 0 2 − ( θ ′ ) 2 }
面積速度が一定という式 ( ℓ − Δ ℓ ) v ′ = ℓ v v ′ = ℓ ℓ − Δ ℓ v
v ′ 2 g ( ℓ − Δ ℓ ) = ℓ 2 ( ℓ − Δ ℓ ) 2 · g ℓ { θ 0 2 − ( θ ′ ) 2 } g ( ℓ − Δ ℓ )
答え ( θ ″ ) 2 = ( θ ′ ) 2 + ( ℓ ℓ − Δ ℓ ) 3 { θ 0 2 − ( θ ′ ) 2 }
Ⅲ(3) Ⅲ(2) の式を ( θ ′ ) 2
( θ ″ ) 2 = ( ℓ ℓ − Δ ℓ ) 3 θ 0 2 − { ( ℓ ℓ − Δ ℓ ) 3 − 1 } ( θ ′ ) 2
ℓ ℓ − Δ ℓ > 1 ( θ ′ ) 2 ( θ ′ ) 2 θ ″ θ ′ = 0 一番下で立ち上がる とき。
一番下は一番速いところなので、面積速度一定で速さをふやす効果が一番大きい。止まりかけの端で立っても、速さはほとんどふえない。
Ⅲ(4) θ n − 1 ℓ θ = 0 ( ℓ ℓ − Δ ℓ ) 3 / 2 θ n ℓ − Δ ℓ θ n
そこでしゃがむが、止まっている瞬間なので速さは 0 のまま、角度も θ n ( ℓ ℓ − Δ ℓ ) 3 / 2 n n
Ⅲ(5) Ⅲ(4) から θ N θ 0 = ( 1 0.9 ) 3 N / 2 ≥ 2
3 N 2 × ( − log 10 0.9 ) ≥ log 10 2
3 2 N × 0.046 ≥ 0.30 ⟹ N ≥ 4.35
N
答え N = 5 ( 3 2 N × 0.046 ≥ 0.30 より N ≥ 4.35 )
第2問 板を差しこんだコンデンサーとコイル 出題の意図(東大) 【電荷分布と電気振動】静電気の基本的な性質の理解と、状況変化に応じた電荷移動やエネルギー収支について全体を俯瞰して把握する応用力を問うています。電気振動については電荷の振動の中心がゼロではないため、特徴的な時刻における電荷分布を注意深く考察する必要があります。
東大の解答例(選ぶ問題だけ) Ⅱ(1):ア 0 イ 2 Ⅲ(3):ウ −2 下の答えと全部一致
答えは東大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方 平行な金属板 A・B のあいだに、金属板 C・D を差しこんでいくコンデンサーの問題。使う考え方は、導線でつながった板は同じ電位 、電場のあるすきまは、それだけでコンデンサー(電気容量は「誘電率 × 面積 ÷ すきま」) 、そしてエネルギーの収支(外力の仕事+電源の仕事=静電エネルギーのふえた分) 。
A と同じ電位の板がすきまをふさぐと、そのすきまには電場が無くなる。だから「電場のあるすきまはどこか」を見れば、容量もエネルギーもすぐ出る。
Ⅱで導線をはずすと、C と D はまわりから切りはなされ、電荷が閉じこめられる 。Ⅲでコイルにつなぐと電気振動が起きるが、閉じこめた電荷が「電池を1こ入れた」のと同じはたらきをして、ゆれの真ん中が 0 からずれる。
Ⅰ(1) 平行板コンデンサーの電気容量は、面積に比例し、すきまに反比例する:「誘電率 × 面積 ÷ すきま」。板のあいだの電場は V d ϵ S × V d C 0 V
Ⅰ(2) C は導線で A とつながっているので、A と C は同じ電位。だから A と C のすきまには電場が無く、電荷もたまらない。電場があるのは C と B のすきま(間隔 d − x V
このすきまの電気容量は ϵ S d − x
1 2 · ϵ S d − x V 2
Ⅰ(3) C を A に近づけると、C と B のすきまは d − x 3 d 4 広がる (x > d 4 V
容量は C 0 d d − x 4 3 C 0
Δ U = 1 2 C 0 V 2 ( 4 3 − d d − x )
電源の仕事は「電圧 × 送り出した電荷」で W 0 = V Δ Q = C 0 V 2 ( 4 3 − d d − x ) = 2 Δ U W 0
エネルギーの収支 W + W 0 = Δ U W = Δ U − W 0 = − Δ U W W W 0 x
答え W = 4 x − d 6 ( d − x ) C 0 V 2 , W = − 1 2 W 0
Ⅱ(1) D を差しこんで C とつなぐと、A・C・D はすべて同じ電位(導線 a と b でつながっている)。電場があるのは D と B のすきまだけで、その間隔は d − d 4 − d 4 = d 2
A と C のすきまには電場が無いので、A の電荷は 0。B の電荷は、D と B のすきまのコンデンサー(容量 ϵ S d / 2 = 2 C 0 V − 2 C 0 V
このあと導線 a をはずすと、C と D はまわりから切りはなされ、C と D の電荷の合計 + 2 C 0 V
Ⅱ(2) A の電荷を q
A と C のあいだ(間隔 d 4 4 C 0 q q 4 C 0
D と B のあいだ(間隔 d 2 2 C 0 q 2 C 0 V q + 2 C 0 V 2 C 0
q 4 C 0 + q + 2 C 0 V 2 C 0 = α V
これを解くと q = 4 3 ( α − 1 ) C 0 V V 1 V 2 α = 1 V 1 = 0
Ⅲ(1) コイルにつなぐと、A と B のあいだの電気容量は、2つのすきまを直列につないだもの:
1 C = 1 4 C 0 + 1 2 C 0 ⟹ C = 4 3 C 0
(間隔 d 4 + d 2 = 3 d 4
閉じこめた電荷は、電圧に一定の値を足すだけで、ゆれの速さには効かない。だから周期は、ふつうの電気振動と同じ T = 2 π L C
Ⅲ(2) t = 0 2 V 2 V
コイルの電圧は L Δ I Δ t t = 0 Δ I Δ t = I 0 2 π T
L · I 0 2 π T = 2 V
Ⅲ(3) Ⅱ(2) と同じ考え方で、A の電荷が Q 3
Q 3 4 C 0 + Q 3 + 2 C 0 V 2 C 0 = 3 Q 3 4 C 0 + V
電流が一番大きい t = T 4 sin Q 3 = − 4 3 C 0 V − ( Q 3 + 2 C 0 V ) Q 4 = Q 3 + 2 C 0 V = 2 3 C 0 V
Q 3 − 4 3 C 0 V T t = 0 Q 3 = 4 3 C 0 V α = 2 8 3 C 0 V
Q 3 = − 4 3 C 0 V + 8 3 C 0 V cos 2 π t T
Q 3 = 0 cos 2 π t T = 1 2 0 < t < T
Ⅲ(4) E = Q 3 2 2 · 4 C 0 + ( Q 3 + 2 C 0 V ) 2 2 · 2 C 0
t = 0 Q 3 = 4 3 C 0 V t = T 4 Q 3 = − 4 3 C 0 V E 1 E 2
t = T 4 I 0 1 2 L I 0 2 I 0 = V T π L T 2 = 16 π 2 L C 0 3 1 2 L I 0 2 E 1 − E 2
答え E 1 = 3 C 0 V 2 , E 2 = 1 3 C 0 V 2 , Δ E = − 1 2 L I 0 2
Ⅲ(5) 電源の電圧が α V Q 3 3 Q 3 4 C 0 + V − 4 3 C 0 V α t = 0 Q 3 = 4 3 ( α − 1 ) C 0 V Q 3 T
− Q 4 = − ( Q 3 + 2 C 0 V ) Q 3 2 C 0 V − 2 3 C 0 V Q 3
「どちらも周期 T Q 3 − Q 4 0 T
第3問 光ピンセット ― 光で小さな粒をつかむ 出題の意図(東大) 【光の性質と光が及ぼす力】光による微粒子の捕捉という一見非自明な物理現象に対しても、その全体像を把握し、光の屈折、光子のエネルギーと運動量、運動量変化と力積の関係など、さまざまな法則を適切に組み合わせることで、現象を正確に理解する能力を問うています。本問を通して、こうした現象が実在すること、科学技術の基盤に物理学の基本原理があることを実感してもらうことで、基礎物理学と科学技術の両面に関心を深めてもらうことも願っています。なお、設問Ⅱ(3)については、正確な導出には設問Ⅲと類似の計算が必要ですが、点 O と点 F の上下の関係に応じて f' がどう変わるべきかを考察すれば正答でき、数式と現象を結び付けて考える力を試しています。
東大の解答例(選ぶ問題だけ) Ⅱ(1):力は働かない Ⅱ(2):上 Ⅱ(3):イ 下の答えと全部一致
答えは東大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方 光ピンセット(レーザー光で小さな粒をつかむ技術)のしくみを考える問題。光は運動量を持つ光子の流れで、粒を通りぬけるときに屈折して向きが変わる。光の運動量が変わった分だけ、粒は反対向きの力積を受ける(作用・反作用)。
使う考え方は、屈折の法則 、光の運動量 p = E c 、運動量の変化と力の関係 。屈折率が 1 より大きい粒は、凸レンズのように光を中心側へ曲げるので、その反作用で粒は「光の通り道の側」へ引き寄せられる。
Ⅱ・Ⅲでは、2本の光を1点 F で交わらせる。粒の中心が F からずれると、ずれを戻す向きの力がはたらき、ずれに比例する。つまり粒は、ばねでつながれたように F のそばにつかまえられる。
Ⅰ(1) 真空(屈折率 1)から屈折率 n 1 × sin θ = n sin ϕ
Ⅰ(2) 光源は1秒あたり Q Δ t E = Q Δ t p = E c n
Ⅰ(3) 光は、入るとき(点 A)に θ − ϕ θ − ϕ 2 ( θ − ϕ )
運動量の大きさ p 2 ( θ − ϕ )
Δ p = 2 p sin 2 ( θ − ϕ ) 2
入る光と出る光は直線 OC について対称なので、運動量の変化は OC の向き。光は中心 O の側へ曲がるので、向きは C から O へ。
答え Δ p = 2 p sin ( θ − ϕ ) , 向き:C から O
Ⅰ(4) 粒が光から受ける力積は、光の運動量の変化と大きさが同じで向きが逆。だから力の向きは O から C(光の通り道の側)。
力の大きさは、1秒あたりの力積なので Δ p Δ t
f = 2 Q Δ t sin ( θ − ϕ ) c Δ t
答え f = 2 Q c sin ( θ − ϕ ) , 向き:O から C
Ⅰ(5) 粒の中を通る光(弦 AB)と中心 O の距離が d ϕ d = r sin ϕ ≈ r ϕ
sin ( θ − ϕ ) ≈ θ − ϕ ≈ ( n − 1 ) ϕ ≈ ( n − 1 ) d r
これを Ⅰ(4) に入れると答えになる。力は、光の通り道が中心からずれている距離 d
Ⅱ(1) 中心 O が F と一致しているとき、2本の光はどちらも粒の中心を通る。中心を通る光は、球の面にまっすぐ(入射角 0 で)入って出るので、曲がらない。
光の向きが変わらないので運動量も変わらず、粒は力を受けない。ここがつり合いの位置になる。
Ⅱ(2) O が F の少し下にあると、2本の光は O の少し上(F のあたり)を通る。Ⅰ(4) から、それぞれの光は粒を「O から光の通り道の側」へ引く。どちらの光も O より上側を通っているので、2つの力はどちらも上向きの成分を持つ。
2本の光は左右対称に入っているので、左右の成分は打ち消し合い、上向きの成分だけが残る。だから合力は上向き、つまり F のほうへ引きもどす向き。
Ⅱ(3) O から各光線までの距離 d Δ y α Δ y sin α d
だから f ′ Δ y
Ⅲ(1) h α Δ x Δ x α Δ x Δ x cos α
d h r sin θ d r sin ϕ sin θ = n sin ϕ
d = r sin ϕ = r sin θ n = h n
Ⅲ(2) 1本の光の力は、Ⅰ(5) より 2 Q ( n − 1 ) d c r d = Δ x cos α n
この力は光線にほぼ垂直で、光線は鉛直から α α cos α
f ′ = 2 × 2 Q ( n − 1 ) c r · Δ x cos α n × cos α
cos α α
Ⅲ(3) 粒は止まっているので、外から引く力 f 0 f ′ f 0 = f ′
f 0 = 4 × 5 × 10 − 3 × 0.5 × 1 × 10 − 6 × 1 2 1.5 × 3 × 10 8 × 1 × 10 − 5
5 mW という弱い光でも、およそピコニュートン(10 − 12
答え f 0 = 1 × 10 − 12 N ( 1.1 × 10 − 12 )