— 4 —
物 理
第1問 以下のような仮想的な不安定原子核Xを考える。Xの質量は ,電気量は正の値 である。Xの半減期は で,図1—1に示すように自発的に二つの原子核AとBに分裂する。Aの質量は ,Bの質量は である。分裂の際の質量欠損は であるが,これは と比べて十分小さいので,Xの質量はAとBの質量の和で近似されている。分裂後の電気量はAもBも共に である。これらの原子核の運動について考えよう。
ただし,原子核は真空中を運動しており,重力は無視できる。原子核の速さは真空中の光速 に比べて十分遅い。原子核は質点として扱い,量子的な波動性は無視できる。個々の原子核は以下の問題文で与えられる電場や磁場による力だけを受け,他の原子核が作る電場や電流に伴う力は無視できる。加速度運動に伴う電磁波放射も無視できる。
— 5 —
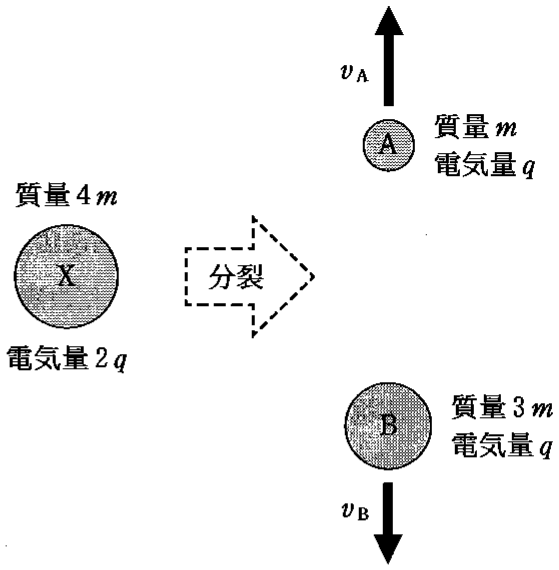 図1—1
— 6 —
Ⅰ 多数の原子核Xを作り,それらが分裂する前に,特定の運動エネルギーをもつものだけを集めることを考える。図1—2のように,座標原点にある標的素材に中性子線ビームを照射し,核反応を起こすことで,多数のXが作られる。これらのXは の領域に様々な速さで,様々な方向に飛び出す。 の領域に紙面に垂直に裏から表の向きに磁束密度 の一様な磁場をかける。 軸に沿って紙面に垂直な壁を設け, 軸上に原点から距離 だけ離れた位置に小窓を開ける。壁に衝突することなく,壁面に垂直に小窓を通過する原子核だけを集める。以下の設問に答えよ。ただし,標的素材や小窓の大きさは長さ と比べて十分小さい。
(1) 小窓から集められる個々のXの運動エネルギーを ,,, を用いて表せ。
(2) Xが分裂する前に,なるべく効率よくXを集めたい。原点で生成され,小窓を通る軌道に入ったXのうち,分裂前に小窓を通過する割合が 以上になるために必要な磁束密度 の下限値を ,,,, の中から必要なものを用いて表せ。ここで収集されたXは十分多数で, とする。
(3) 集めたXを電場で減速させ,静止させた。図1—1のように,この後,Xは分裂する。分裂の際に,AとB以外の粒子や放射線は放出されず,質量欠損に対応するエネルギーがAとBの運動エネルギーとなる。このときのAとBのそれぞれの速さ および を ,, を用いて表せ。
— 7 —
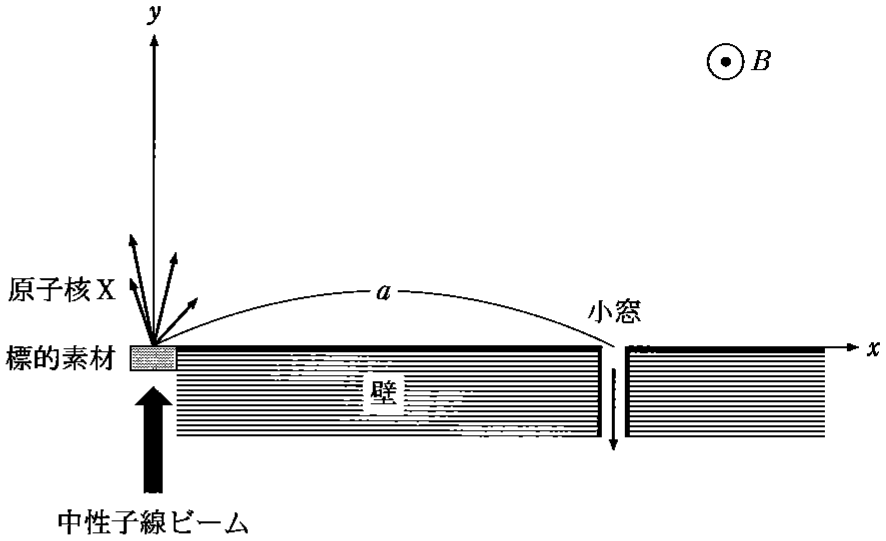 図1—2
— 8 —
Ⅱ 次に,図1—3に示す実験を考える。原子核Xを座標原点に,初速 で次々と注入する。ここでは の領域だけに, 軸正の向きの一様な電場 がかけられており,Xは 軸に沿って加速していく。 には検出器があり,原子核の運動エネルギーと電気量,質量を測ることができる。電場 は, となるように調整されている。ここで は,設問Ⅰ(3)におけるAの速さ(図1—1参照)であり,定数である。
Xの一部は検出器に入る前に様々な地点で分裂し,AとBを放つ。原子核の運動する面を 平面にとり,以下では紙面垂直方向の速度は とする。分裂時のXと同じ速さで 軸に沿って運動する観測者の系をX静止系と呼ぶ。X静止系では,分裂直後にAは速さ で全ての方向に等しい確率で飛び出す。X静止系での分裂直後のAの速度ベクトルが, 軸となす角度を とする。このとき,分裂直後のX静止系でのAの 方向の速度は と表せる。以下の設問に答えよ。
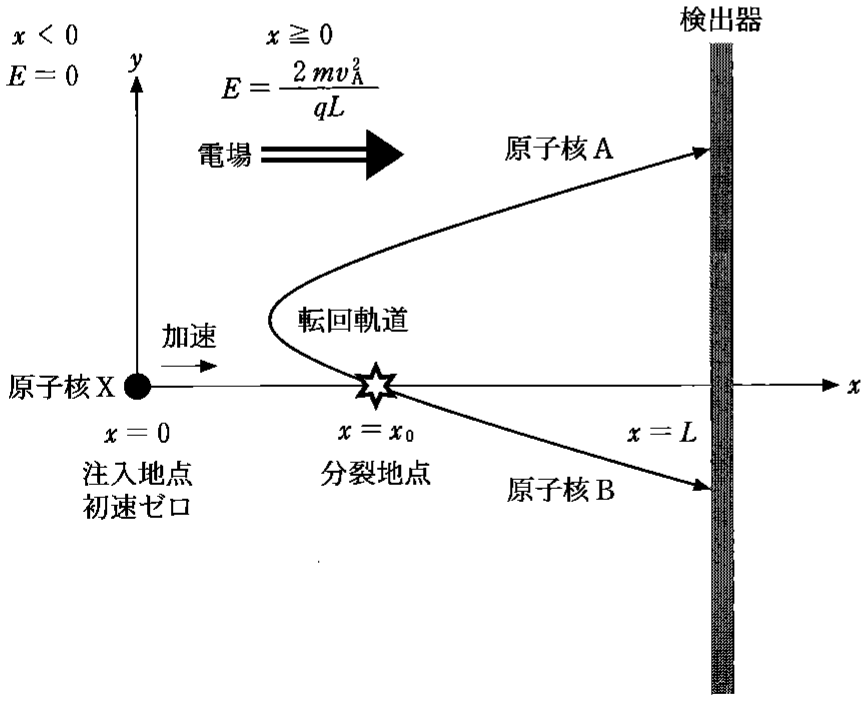 図1—3
— 9 —
(1) 図1—3にあるように,Xの分裂で生じたAの中には,一度検出器から遠ざかる方向に飛んだ後,転回して検出器に入るものがある。このような軌道を転回軌道と呼ぶ。Aが転回軌道をたどった上で,検出器に入射する条件を求めよう。以下の文の ア から カ に入る式を答えよ。以下の文中で指定された文字に加え,, の中から必要なものを用いよ。
分裂時のXの検出器に対する速さを と表すと,分裂地点 の関数として ア と書ける。また,注入されてから まで移動する時間は, の代わりに を用いて,イ と表せる。
転回軌道に入るためには,Aの初速度の 成分は負である必要があるので, に対して, で表せる条件, ウ が得られる。この条件から,そもそも エ では転回軌道が実現しないことがわかる。Aが後方に飛んだ場合, の領域に入ると,検出器に到達することはない。これを避けるための条件は, を用いて オ と表せる。 カ のときには,Aは によらず の領域に入ることはない。
(2) 検出器に入ったAのうち,検出器の 軸上の点で検出されたものだけに着目する。測定される運動エネルギーの取りうる範囲を , を用いて表せ。
(3) Xの注入を繰り返し,十分多数のAが検出された。検出されたAのうち,運動エネルギーが よりも小さい原子核の数の割合は,Xの半減期 が と比べてはるかに短い場合と,逆にはるかに長い場合で,どちらが多くなると期待されるか,理由と共に答えよ。
— 12 —
第2問 質量を精密に測定する装置について考えよう。
Ⅰ 図2—1のように,滑らかに回転する軽い滑車に,半径 ,質量 の円盤が,質量の無視できる糸と吊り具で水平につり下げられている。円盤の側面には導線が水平方向に 回巻かれている。導線の巻き方向は,上から見たときに端子 を始点として時計回りである。滑車の反対側には質量 のおもりがつり下げられている。円盤の厚さは十分に小さいものとする。
円盤の上下には図2—2のように,二つの円形の永久磁石をN極同士が向かい合うように壁に固定する。鉛直方向下向きに 軸をとり,二つの磁石の中間点を とする。円盤は,はじめ に配置されており,水平を保ちながら 方向にのみ運動する。円盤が動く範囲では,図2—3のように円盤の半径方向を向いた放射状の磁場が永久磁石により作られ,導線の位置での磁束密度の大きさは一定の値 である。この磁場は円盤に巻かれた導線のみに作用するものとする。
この装置は真空中に置かれている。重力加速度は ,真空中の光速は とする。円盤が動く速さは よりも十分に小さい。糸の伸縮はない。導線の質量,太さ,抵抗,自己インダクタンスは無視する。また,円盤に巻かれていない部分の導線は,円盤の運動に影響しない。以下の設問に答えよ。
(1) おもりを鉛直方向に動かすことで,円盤を 軸正の向きに一定の速さ で動かした。端子 を基準とした端子 の電位 を,,,, を用いて表せ。
— 13 —
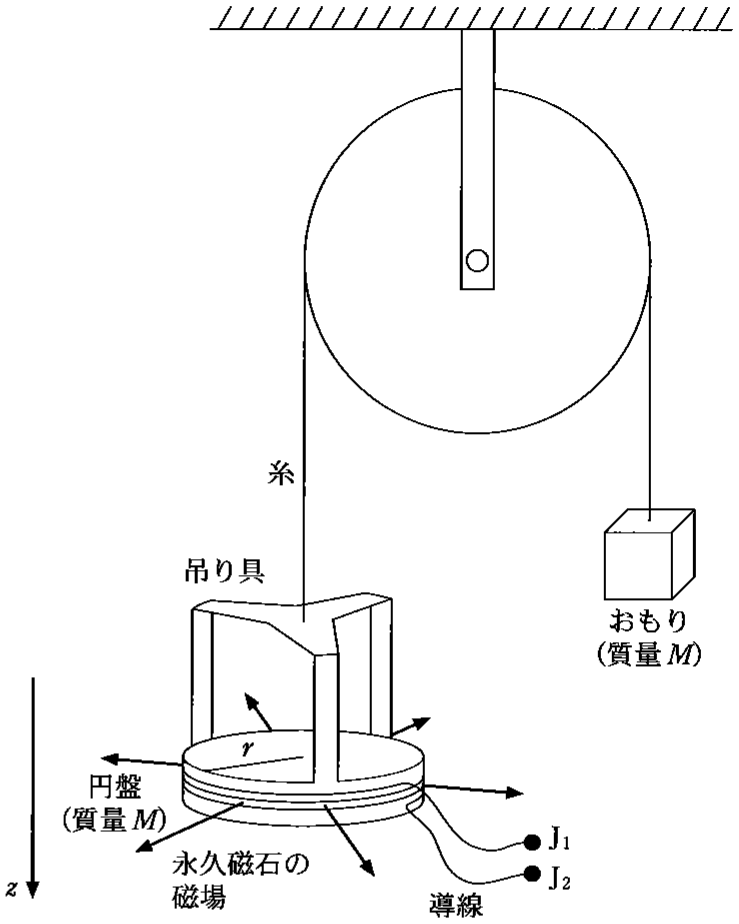 図2—1
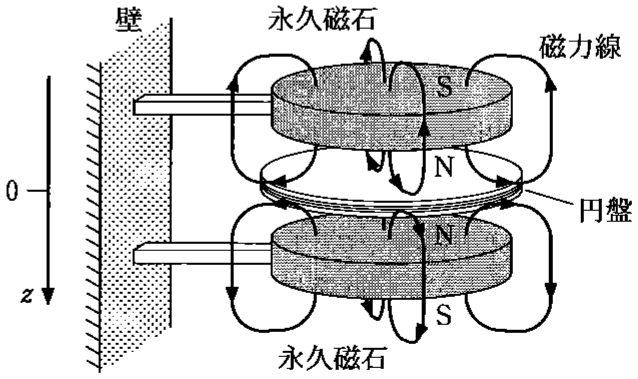 図2—2
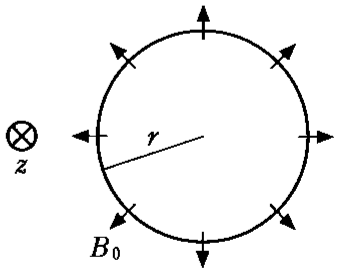 図2—3
— 14 —
図2—4のように,円盤の位置を精密に測定し電気信号に変換するため,この装置にはレーザー干渉計が組み込まれている。レーザー光源を出た周波数 の光は,ハーフミラーで一部が反射し,一部は透過する。ハーフミラーで反射した光は円盤に取り付けた鏡 で反射し,ハーフミラーを透過した光は壁に固定された鏡 で反射する。, で反射した光は,ハーフミラーで重ね合わされ光検出器に向かう。光の経路は真空中にある。このとき,円盤の位置 が変化すると,検出される光の強さが干渉により変化する。光検出器からは,検出した光の強さに比例した電圧 が出力される。この電圧は, と を正の定数として と表すことができる。鏡 の質量は無視できる。
(2) と を用いて を表せ。
図2—4の回路に含まれる可変電源は,光検出器の出力電圧を入力すると,正の増幅率を として なる電圧を出力する。抵抗値 の抵抗に生じる電圧降下を,内部抵抗の十分大きな電圧計によって測定する。可変電源の出力電圧は,-端子を基準とした+端子の電位である。
いま,円盤の位置を に戻し,静止させた。スイッチを閉じると円盤は静止を続けた。次に,円盤の上に質量 の物体を静かに置くと,物体と円盤は一体となって鉛直下向きに運動を始めた。
(3) 円盤をつり下げている糸の張力を ,物体の速度を とする。一体となって運動する物体と円盤にはたらく力の合力を,,,,,,,,,,,,, のうち必要なものを用いて表せ。
が十分大きい値であったため,物体と円盤は一体のまま非常に小さな振幅で上下に運動し,時間とともにその振幅は減衰した。時間が経過してほぼ静止したと見なせるときの円盤の位置を ,電圧計の測定値の絶対値を とする。
— 15 —
(4) と を ,,,,,,,, のうち必要なものを用いて表せ。ただし, が十分に小さいため,近似式 を用いてもよい。
(5) 設問Ⅰ(1)の結果とあわせて,物体の質量 を ,,,, を用いて表せ。
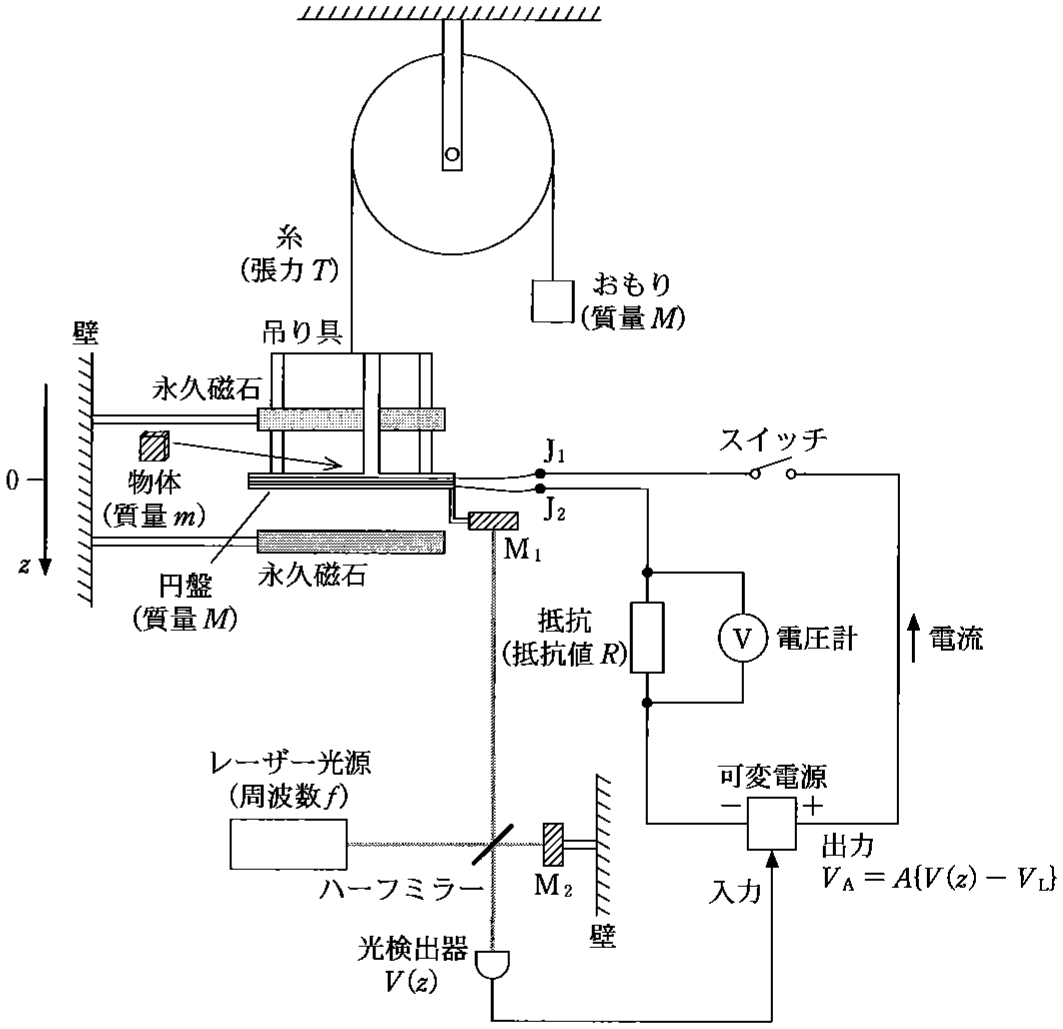 図2—4
— 16 —
Ⅱ 質量 の測定に用いた抵抗の抵抗値 を精密に決めることを考えよう。
金属や半導体に電流を流し,その電流の向きと垂直に磁場をかけると,ホール効果によって電流と磁場に垂直な方向に電位差が生じる。このような電子部品をホール素子と呼ぶ。ホール効果のうち,量子ホール効果という特殊な場合には,生じた電位差と電流の比 の値は厳密に決まっており,抵抗値の基準となる。
を基準として未知の抵抗値 を測定するため,図2—5に示す回路を用いる。ホール素子には,紙面に垂直で裏から表に向かう磁場がかけられており, から の向きに電流 を流すと, を基準とした の電位は となる。 を基準とした の電位 を内部抵抗の十分大きな電圧計で測定し,正の大きな増幅率 をもつ可変電源に入力する。可変電源は電圧 を出力し,抵抗値 の抵抗に接続されている。ホール素子は, と の間に有限の抵抗値をもつ。可変電源の出力電圧は,-端子を基準とした+端子の電位である。
ソレノイド1,2,3は比透磁率1の一つの円筒に巻かれており,単位長さあたりの巻数はそれぞれ ,, である。ソレノイド2と3は同じ向きに,ソレノイド1はそれらとは逆向きに巻かれている。電源1,電源2,可変電源から流れる電流をそれぞれ ,, とし,それぞれがソレノイド1,2,3に流れている。 と は電源に内蔵された電流計で測定している。ソレノイドの導線の抵抗は無視できる。以下の設問に答えよ。
(1) を基準とした の電位 とソレノイド内部の磁場 の大きさを,,,,,,,, のうち必要なものを用いてそれぞれ表せ。
(2) 以下の記述について,ア と イ にあてはまる式を,,,,,,, のうち必要なものを用いて表せ。
磁気センサーでソレノイド内部の磁場 を測定し, となるように電源1の電圧により を調整した。このとき, ア イ と表すことができる。増幅率 が大きいので,近似式 ア が得られる。
— 17 —
ソレノイドの巻数をうまく選ぶことで,電流の測定誤差に比べて抵抗値 の測定誤差を相対的に小さくすることができる。量子ホール効果での は,物理定数であるプランク定数 ,電気素量 と自然数 を用いて と表せる。ここでは,, の素子を用いる。いま,測定したい抵抗値 は 程度であることが測定前にわかっている。測定誤差を小さくするために, が と近い値となり, が小さくなるように巻数の比を選び, とした。
(3) 電流 と の測定値と真の値,および抵抗値 の真の値を表2—1に示す。電流の相対誤差は10%程度である。, の測定値と設問Ⅱ(2)で得た近似式から,抵抗値 の測定値を有効数字3桁で求めよ。また,この抵抗測定の相対誤差は何%か,有効数字1桁で答えよ。
表2—1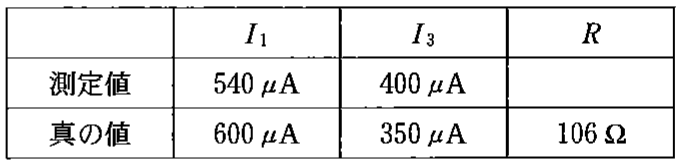
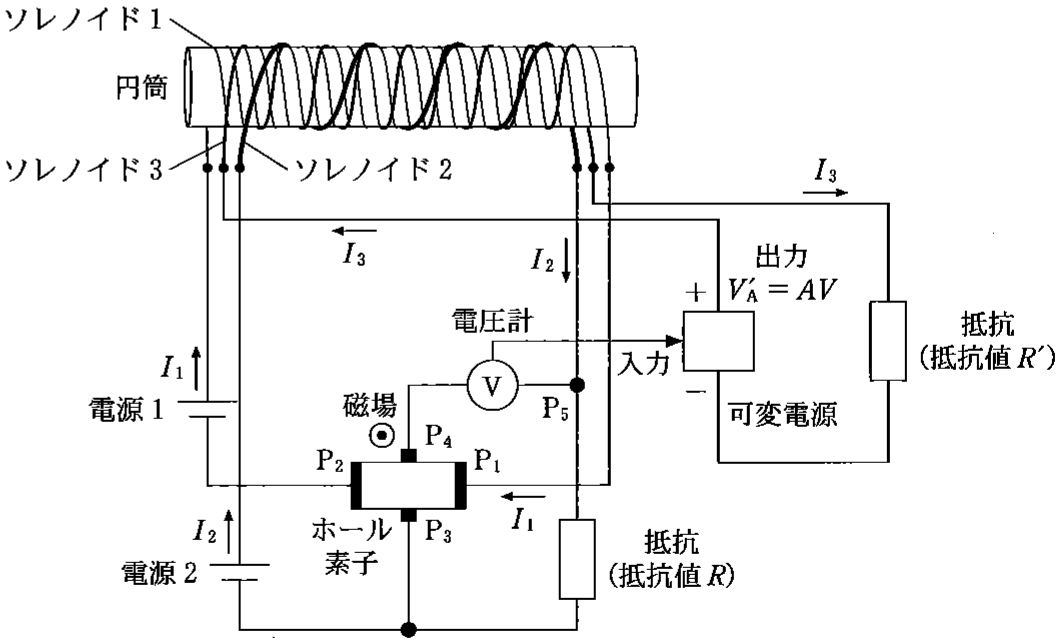 図2—5
— 20 —
第3問 ゴムひもを伸ばすと,元の長さに戻ろうとする復元力がはたらく。一方でゴム膜を伸ばして広げると,その面積を小さくしようとする力がはたらく。この力を膜張力と呼ぶ。十分小さい面積 だけゴム膜を広げるのに必要な仕事 は
で与えられる。ここで は[力/長さ]の次元を持ち,膜張力の大きさを特徴づける正の係数である。ゴム膜でできた風船を膨らませると,膜張力により風船の内圧は外気圧よりも高くなる。外気圧は で常に一定とする。重力を無視し,風船は常に球形を保ち破裂しないものとして,以下の設問に答えよ。
Ⅰ 図3—1のように半径 の風船とシリンダーが接続されている。シリンダーには滑らかに動くピストンがついており,はじめピストンはストッパーの位置で静止している。風船とシリンダー内は液体で満たされており,液体の圧力 は一様で,液体の体積は一定とする。ゴム膜の厚みを無視し,係数 は一定とする。
(1) ピストンをゆっくりと動かし風船を膨らませたところ,図3—1のように半径が長さ だけ大きくなった。ピストンを動かすのに要した仕事を ,,, を用いて表せ。ただし, は十分小さく, の二次以上の項は無視してよい。
(2) 設問Ⅰ(1)で風船を膨らませたときに,風船の表面積を大きくするのに要した仕事を ,, を用いて表せ。ただし, は十分小さく, の二次以上の項は無視してよい。
(3) を ,, を用いて表せ。ただし,ピストンを介してなされる仕事は,全て風船の表面積を大きくするのに要する仕事に変換されるものとする。
— 21 —
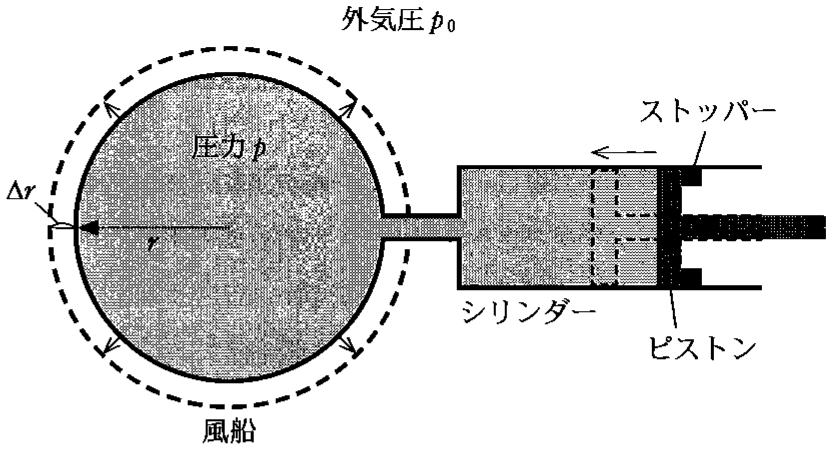 図3—1
— 22 —
Ⅱ 図3—2のように,小さな弁がついた細い管の両端に係数 の風船がついており,中には同じ温度の理想気体が封入され,気体の温度は常に一定に保たれている。最初,弁は閉じており,風船の半径はそれぞれ , である。管内と弁の体積,ゴム膜の厚みを無視し,係数 は一定とする。また,風船がしぼみきった場合,風船の半径は無視できるほど小さくなるものとする。
(1) の場合に弁を開いて起こる変化について,空欄 ア と イ に入る最も適切な語句を選択肢①~④から選べ。また,下線部についての理由を簡潔に答えよ。
弁を開くと気体は管を通り,半径の ア 風船からもう一方の風船に移る。十分時間が経った後の風船は,片方が半径 で,イ 。
① 大きい
② 小さい
③ 他方も半径 になる
④ 他方はしぼみきっている
(2) を ,, および,設問Ⅱ(1)で与えられた を用いて表せ。
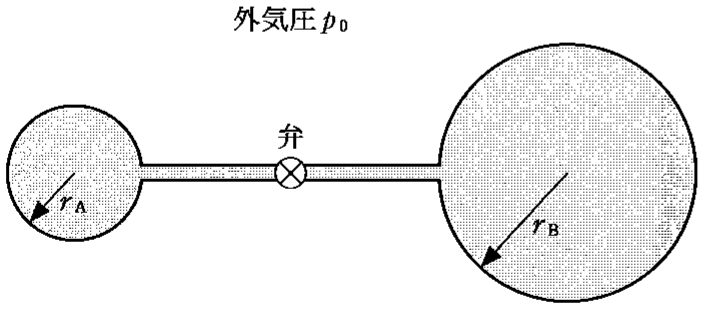 図3—2
— 24 —
Ⅲ 実際の風船では,膜張力の大きさを特徴づける係数 は一定ではなく,半径 の関数として変化する。以下の設問では,風船の係数 は関係式
に従うと仮定する。ここで と は正の定数であり,温度によって変化しないものとする。風船の半径は常に より大きいものとする。
(1) 図3—3のように,理想気体が封入され,風船の半径がどちらも の場合を考える。弁を開いて片方の風船を手でわずかにしぼませた後,手を放したところ,風船の大きさは変化し,半径が異なる二つの風船となった。 が満たすべき条件を答えよ。ただし,気体の温度は一定に保たれているとする。
(2) 設問Ⅲ(1)で十分時間が経った後,弁を開いたまま,二つの風船内の気体の温度をゆっくりとわずかに上げた。風船の内圧は高くなったか,低くなったか,理由と共に答えよ。必要ならば,図を用いてよい。
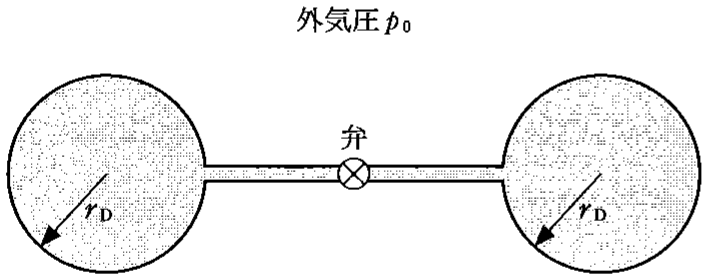 図3—3
— 25 —
(3) 設問Ⅲ(2)で十分時間が経った後,今度は風船内の気体の温度をゆっくりと下げた。二つの風船の半径を温度の関数として図示するとき,最も適切なものを図3—4の①~⑥から一つ選べ。
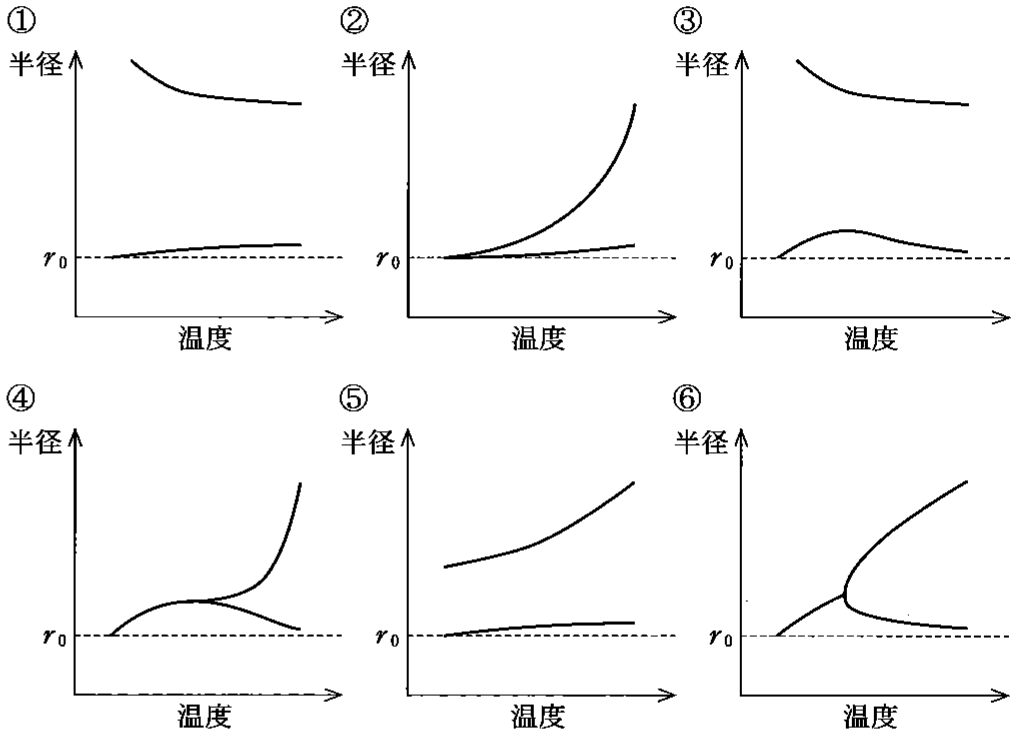 図3—4
第1問 分裂する原子核を、磁場で選んで電場で飛ばす
出題の意図(東大) 【電磁場中の原子核の運動】原子核の運動と分裂を題材として、保存則や運動方程式を使いこなす能力を問うています。物理の基本法則に立ち返って、初期条件などの問題設定の整理をし、論理的に思考する力を求めています。等加速度運動及び速度の合成則といった基本的知識を組み合わせて、問題を解決する力を試しています。
答えは東大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方
半減期 で分裂する原子核 X(質量 、電気 )が、A(質量 、電気 )と B(質量 、電気 )に分かれる。Ⅰは磁場で X をえらんで集める話、Ⅱは電場で X を加速し、途中で分かれた A を検出器で受ける話。
使う考え方は、磁場の中の円運動(ローレンツ力が向心力になる。1周の時間は速さによらない)、半減期(時間 たって残っている割合は )、分裂での運動量とエネルギーの保存、そして一様な電場の中の等加速度運動。
Ⅱでは「X といっしょに動く人から見た A の速度」に X の速度を足して、検出器から見た A の速度を出す。後ろ向きに飛んだ A も、電場に押しもどされて U ターンして検出器に届くことがある(転回軌道)。どこで分裂したかで、検出されるエネルギーが変わる。
Ⅰ(1)
X は磁場の中で等速円運動をする。原点から出て、壁に垂直に小窓を通るには、原点と小窓を直径の両端とする半円をえがけばよい。だから半径は 。
運動エネルギー に入れると答えになる。
Ⅰ(2)
小窓までは半円なので、かかる時間は円運動の周期の半分:
この時間は速さによらない(速い X は大きな円を回るだけ)。
そのあいだ分裂しない割合は 。これが 以上になる条件は
を入れて について解くと答えになる。窓までの時間を短くするには、磁場を強くするしかない。
答え
Ⅰ(3)
止まっていた X が分裂するので、分裂後の運動量の合計は 0。A と B は反対向きに飛び
質量欠損 に対応するエネルギー が、2つの運動エネルギーになる:
を入れると となり、、そして が求まる。運動量が同じ大きさなので、軽い A がエネルギーの を持っていく。
Ⅱ(1)
ア・イ:X(電気 、質量 )の加速度は ( の値を入れた)。初速 0 から まで加速すると なので が決まる。時間は「速さ ÷ 加速度」で 。
ウ・エ:検出器から見た分裂直後の A の速度の 成分は、X の速度に X から見た速度を足して 。転回するには、これが負でなければならない。 は より小さくなれないので、 が必要で、これは にあたる。 が より先では、X が速すぎて、真後ろに出しても A は前に進んでしまう。
オ:A(電気 、質量 )は電場で 向きに加速度 を受ける。後ろ向きの速さ で出た A が止まるまでに進む距離は
これが より短ければ、 に出る前に転回できる:。負の側を取って整理するとオの条件。
カ:オの右辺 が 以下なら、どの向きでも条件を満たす。 を に直すとカ。
答えアイウエオカ
Ⅱ(2)
検出器の 軸上で検出されるのは、 方向の速度が 0 の A、つまり真前()か真後ろ()に出た A だけ。
検出器でのエネルギーは、分裂直後の運動エネルギーに、 から までの電場の仕事 を足したもの:
真前(+)なら 、真後ろ(−)なら 。
分裂の場所は 、つまり 。真前は で 、 で一番大きく 、 では なので、範囲は から ()。真後ろは に逃げないために (Ⅱ(1) のカ)が要り、そこで 、 が大きいほど小さくなって で に近づく。
答え(真後ろに出た), (真前に出た)
Ⅱ(3)
Ⅱ(2) の式で、 になるのは真後ろに出た A で
つまり で分裂したものだけ。真前に出た A は、いつも 以上。
X が ()まで行くのにかかる時間は、Ⅱ(1) のイから 。半減期 がこれよりはるかに短いと、ほとんどの X は注入してすぐ()に分裂してしまい、 の先まで生き残る X はほぼ無い。逆に がはるかに長いと、分裂する時刻が(検出器に着くまでの間で)ほぼ一様に散らばる。場所は で時刻の2乗に比例するので、場所で見ると一様ではなく の小さい側が濃い( に比例)が、それでも の先で分裂するものが あり、十分多い。
だから、エネルギーが より小さい A の割合は、 が長いほうが多い。(ここでは検出器を「x 軸の近くの、小さいが幅のある範囲」と考えている。幅を 0 に近づけた極限では、検出器のすぐ手前で分裂したものが効いて、割合は によらず に近づくという特別な振る舞いがある。)
答え/ の方が多い。より小さくなるのは/ で真後ろに出ただけ(/ / )。が短いとは注入してすぐ()に分かれるので、そこまで行けない
第2問 電気で重さをはかる ― キッブルばかりと量子ホール抵抗
出題の意図(東大) 【ローレンツ力と電気回路】キログラムの定義に用いられるワット天秤(キッブル天秤)は、誘導起電力、ローレンツ力、電気回路の組み合わせによって理解することができます。これを題材として、電気と磁気の現象を基礎に立ち返って把握・分析する力を問うています。
答えは東大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方
電気で質量をはかる装置(キッブルばかり)の問題。滑車でつりあわせた円盤にコイルを巻き、放射状(円盤の中心から外向き)の磁場の中に置く。
Ⅰは2段がまえ。まず円盤を一定の速さで動かして、コイルに生まれる起電力 をはかる(動くと電圧が出る)。次に物体をのせ、コイルに電流を流して重さを押し返し、止まったときの抵抗の電圧 をはかる(電流を流すと力が出る)。どちらも「磁場の強さ × コイルの長さ」が入っているので、2つをかけ合わせると、磁石の強さや巻き数を知らなくても質量が出る。
Ⅱは、そのとき使う抵抗 の値を、量子ホール効果の抵抗 (物理定数で決まる、正確な基準の抵抗)とくらべて決める話。ソレノイドの巻き数の比を使って「綱引き」をさせ、磁場が 0 になるようにすることで、電流の測定の誤差が にほとんど効かないようにしている。
Ⅰ(1)
導線は磁場(半径方向)に垂直で、円盤が下に動くと、導線は磁場を横切る。1巻きの長さは 、それが 回なので、全部の長さは 。長さ の導線が磁場 に垂直に速さ で動くと、起電力は 。
向き:磁場は外向き、円盤は下向きに動くので、導線の中の正の電荷は「速度 × 磁場」の向き、上から見て時計回りに押される。導線は から上から見て時計回りに巻かれているので、電荷は の側へ押され、 のほうが高い電位になる。
Ⅰ(2)
円盤が だけ下がると、鏡 (図2-4 でハーフミラーの上にあり、下向きに光を返す)がハーフミラーに近づくので、 で反射する光の道のりは、行きと帰りで 短くなる。2つの光の道のりの差が波長 変わるごとに、明るさは1回くり返す。
だから、明るさ(電圧 )がくり返す の間隔は 。 の周期は なので
Ⅰ(3)
下向きを正として、物体と円盤(質量 )にはたらく力は、重力 (下)、糸の張力 (上)、コイルの電流が磁場から受ける力。
回路の電流は、可変電源の電圧 と、コイルが速度 で動いて生まれる起電力 (Ⅰ(1) と同じ)の和を、抵抗 で割ったもの:
この電流が磁場から受ける力は で、向きは上向き(円盤が下がるほど押し返す向き。起電力の分は動きをさまたげるブレーキ)。これを重力と張力に合わせると答えになる。
答え(下向きを正)
Ⅰ(4)
ほぼ止まったときは 、加速度も 0。おもり(質量 )も止まっているので張力は 。Ⅰ(3) の合力が 0 になるので
これを について解く。 が大きいほど、ほんの少し下がっただけで重さを支えられる。
電圧計の値は、抵抗を流れる電流 × 。止まっているときの電流は、重さ を支える力 から決まるので
は や によらず、「重さを支える電流」だけで決まる。
答え,
Ⅰ(5)
Ⅰ(1) の と、Ⅰ(4) の をかけると、わかりにくい量 が消える:
これを について解くと答えになる。磁石の強さ・巻き数・半径をはからなくても、電圧・抵抗・速さ・重力加速度だけで質量が決まる。
Ⅱ(1)
を基準にした の電位は、 を通って2つに分けて足す。 から へはホール電圧で 上がる。図2—5では、 から下へ抵抗 を通ると、 とつながった下の点に着く。電源2の電流 はこの を上( の側)から下へ流れるので、 は より だけ高い。
ソレノイドの中の磁場は、それぞれ「1 m あたりの巻数 × 電流」の足し合わせ。ソレノイド2と3は同じ向き、1は逆向きに巻かれているので、1の分だけ引き算になる:
答え,
Ⅱ(2)
にしたので、、つまり
また、可変電源は を出し、それが抵抗 に流す電流が なので 。Ⅱ(1) の とあわせて
両辺を で割り、 を入れると、 の付かない部分がア、 の係数がイ。
Ⅱ(3)
巻数の比から 、。表2—1の測定値は 、(真の値は と )。測定値の比 を近似式に入れる:
これを計算すると の測定値が出る。真の値 とくらべて、差を真の値で割ったのが相対誤差。
電流の比は真の値からおよそ3割もずれているのに、 のずれは数%で済む。 がすでに にほぼ等しく、電流の比は「その差の分」(ここでは1割に満たない部分)にしか効かないからだ。
第3問 つないだ2つの風船 ― 小さい方がしぼむ・温めると内圧が下がる
出題の意図(東大) 【風船の熱力学】熱力学における仕事や気体の状態方程式に関する基礎的理解と、現象を物理法則に基づき深く理解し状況変化の本質を見抜く高い洞察力を問うています。風船という身の回りのものを題材にすることで、物理を身近に感じてもらうことも意図しています。
東大の解答例(選ぶ問題だけ) Ⅱ(1):ア ② イ ④ Ⅲ(3):⑥ 下の答えと全部一致
答えは東大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方
ゴム膜の風船は、膜が面積を小さくしようとする力(膜張力)のせいで、中の圧力が外より高い。その差を、仕事とエネルギーの関係から求めるのがⅠ。
Ⅱ・Ⅲは、2つの風船を管でつなぐ話。気体は圧力の高いほうから低いほうへ流れる。半径が小さいほど中の圧力が高いので、小さい風船から大きい風船へ気体が移り、小さいほうはしぼむとさらに圧力が上がって止まらない。これが「つないだ2つの風船は小さいほうがしぼむ」という、直感とずれる結果の理由。
Ⅲでは、本物の風船のように膜張力が半径で変わる。すると「中の圧力と半径」のグラフは山の形になり、山の両側(上り坂と下り坂)のどちらにいるかで、風船のふるまいがまったく変わる。温めると中の圧力が下がる、という意外な結果も、この山の形から出てくる。
Ⅰ(1)
ピストンは、中の液体を圧力 で押し返され、外からは大気に で押されている。だからピストンをゆっくり押すのに要る仕事は「圧力の差 × 押しこんだ体積」。
液体の体積は変わらないので、押しこんだ体積は風船のふくらんだ体積と同じ。半径が から になると、ふえた体積は、表面積 に厚さ をかけたもの( の2乗以上は無視)。
Ⅰ(2)
膜を広げるのに要る仕事は、問題文の に入れればよい。
Ⅰ(3)
ピストンの仕事がすべて膜を広げる仕事になるので、Ⅰ(1) と Ⅰ(2) を等しいとおく:
これを について解くと答えになる。風船を半分に切って、切り口を引く膜の力 と、中から押す力 のつり合いを考えても同じ式が出る。
中の圧力は外より だけ高く、半径が小さいほど高い。
Ⅱ(1)
Ⅰ(3) の結果から、中の圧力は で、半径が小さい A のほうが高い。弁を開くと、気体は圧力の高い小さい風船 A から、大きい風船 B へ流れる。
A は気体を失ってしぼむが、しぼむと半径が小さくなって、中の圧力はさらに上がる。B はふくらんで圧力が下がる。圧力の差は広がる一方なので、流れは止まらず、A はしぼみきるまで気体を出しつづける。最後は大きい風船が1つ(半径 )だけ残る。
同じ大きさでつないでも、ほんの少しのずれで同じことが起きる(不安定なつり合い)。
答えア ②(小さい)、イ ④(他方はしぼみきっている)。理由:中の圧力は/ で、半径が小さいほど高い。気体は圧力の高い小さい風船から大きい風船へ移り、小さい方はしぼむほどさらに圧力が上がるので、止まらない
Ⅱ(2)
温度は一定で、気体の量(モル数)は変わらない。理想気体では がモル数に比例するので、はじめの2つの の和が、最後の1つの に等しい:
答え
Ⅲ(1)
で微分すると で、 で 0。つまり圧力の差は、 でてっぺんになる山の形(その手前は上り坂、先は下り坂)。
同じ半径 の2つの片方を少ししぼませたとき、下り坂()にいれば、しぼんだほうは圧力が上がり、気体はさらに出ていく。これはⅡと同じで、半径がちがう2つに分かれていく。上り坂()なら、しぼんだほうは圧力が下がり、気体が流れこんで元にもどる。
だから、分かれるための条件は が山のてっぺんより大きいこと。
Ⅲ(2)
分かれたあとは、2つの圧力は同じ で、小さいほう(半径 )は山の上り坂、大きいほう()は下り坂にいる。この状態は、少し気体を動かしても元にもどる(安定)。
温めると、 の右辺がふえる。左辺を と書くと、 を少し下げたとき、上り坂の小さいほうは少し縮み、下り坂の大きいほうはふくらむ。分かれた状態が安定であるという条件を式にすると、ちょうど「大きいほうのふくらみが勝って、 を下げると がふえる()」と同じになる。
だから、温めて をふやすには、 が下がらなければならない。温めると大きいほうの風船が下り坂を下るようにふくらみ、中の圧力は低くなる。ふつうの気体は温めると圧力が上がるので、ここが直感とずれる所。
答え低くなった。つはで、小さい方はの上り坂(/ )、大きい方は下り坂にいる。温めるとを満たすように大きい方がふくらみ、下り坂を下るのでが下がる(安定な状態では/ 、)
Ⅲ(3)
こんどは冷やすので、Ⅲ(2) と逆に が減り、 は上がる。上り坂の小さいほうは が上がるとふくらみ、下り坂の大きいほうは縮む。2つの半径はだんだん近づいていく。
2つは、山のてっぺん で合わさる。合わさる手前では、半径の差が急に縮み、グラフは合わさる点でたてに立つ形になる。合わさったあとは2つが同じ半径のまま上り坂の側にいて、冷やすとふつうの風船と同じように、2つそろってしぼんでいく。
「小さいほうは太り、大きいほうはやせて、てっぺんの半径で1本になり、そのあと1本のまま小さくなる」形の図が⑥(横軸は温度なので、冷やすと左へ進む)。①・③・⑤は2本が最後まで合わさらず、②は2本が まで下がってそこで出会うだけ。④は1本が途中で2本に分かれるが、分かれ目でなめらかに(横に寝たまま)分かれていて、合わさる点でたてに立つ形になっていない。