— 1 —
物 理 (3 問題 100 点)
物理問題 Ⅰ
次の文章を読んで, に適した式または数値を,それぞれの解答欄に記入せよ。なお, はすでに で与えられたものと同じものを表す。また,問 1,問 2 では,指示にしたがって,解答をそれぞれの解答欄に記入せよ。ただし,円周率を ,重力加速度を とする。空気の抵抗は無視できるものとする。
(1) 図 1 のように,質量が無視できる固い棒の下端に,質量が で小さい球形のおもりを取り付けた振り子について考える。棒は上端の固定点 R を支点として,R を含む鉛直面内を滑らかに回転する。固定点からおもりの重心(棒の下端)までの距離を ,円周に沿った最下点 O からのおもりの変位を (右向きを正),鉛直軸からの棒の回転角を (反時計回りを正,単位はラジアン)とする。 は十分に小さく,とくにことわりのない限り , と近似する。
おもりの円周方向の加速度を (右向きを正)とするとき,おもりの円周方向の運動方程式は を用いて
と表せる。振り子は単振動し,その角振動数は イ である。
振動中のある時刻において,おもりの円周方向の速度 (右向きを正)が で,変位が であった。ここで, の近似を用いると, でのおもりの高さを位置エネルギーの基準としたときの力学的エネルギーは, を用いて ウ と表せる。ウ の力学的エネルギーより, となったときのおもりの円周方向の速さは エ である。また,この単振動における変位 の振幅は オ である。
— 2 —
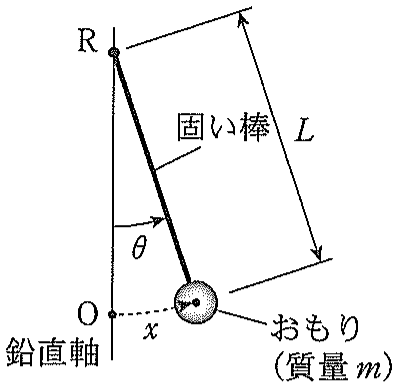 図1
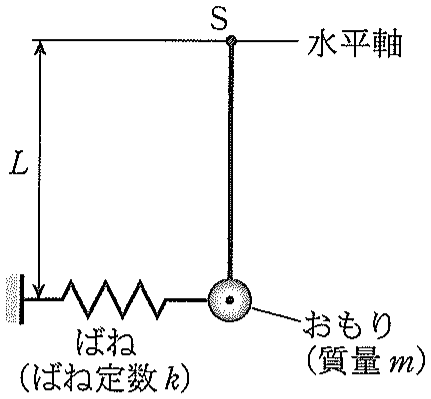 図2
次に,図 2 のように,図 1 の振り子のおもりに,質量が無視できるばねを水平に取り付けた。ばねは十分に長く,ばねが傾くことによる,ばねの伸び,および復元力の大きさと方向への影響は無視できる。ばね定数を とし,ばねは,棒の回転角が のとき自然長である。 は十分に小さいため,ばねの伸び は で近似する。
図 2 の振り子と図 1 の振り子を図 3 のように並べて配置する。それぞれの振り子は固定点 S,R を支点として同一平面内を回転し,棒 A,B の回転角がともに 0 のとき,おもり A とおもり B がちょうど接するものとする。おもり A,B の最下点からの円周に沿った変位を (右向きを正)とする。また,おもりどうしの反発係数を 1 とする。
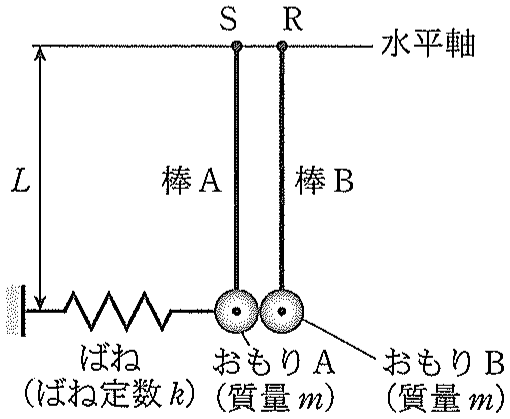 図3
— 3 —
問 1 図 3 の位置からおもり B のみを右向きに持ち上げて静かに離し,時刻 において左向きに速さ でおもり A に衝突させた。 の関係が成り立つとき,図 4 を解答欄に描き写して,2 つのおもりが で 3 回衝突するまでのおもり A,B の円周方向の変位 と時刻 の関係を,それぞれ実線および点線で描け。グラフには,それぞれのおもりの変位の振幅とおもりが衝突する時刻を, を用いずに示せ。それらの導出過程も記述せよ。
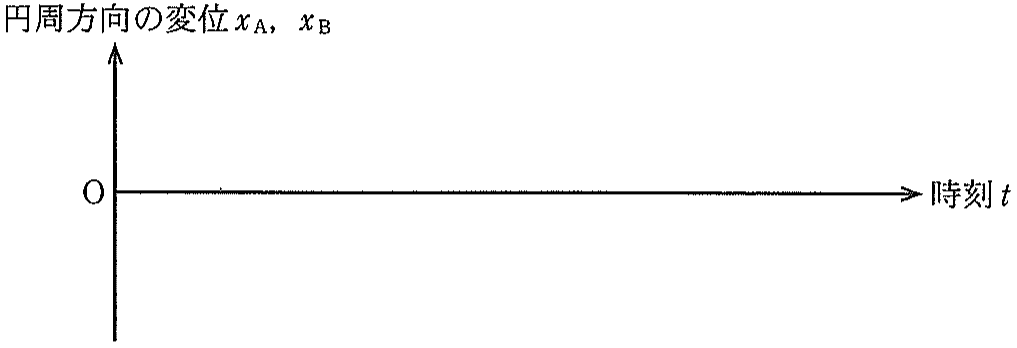 図4
— 4 —
図 2 の振り子において,図 5 のように,ばねの位置を固定点 S から距離 の位置に変更した。おもりの円周方向の変位が のとき,ばねの伸びは カ である。
ここで,おもりにはたらく力を理解するため,振り子の運動中におもりと棒の間にはたらく力を考える。図 6 のように,おもりから棒の下端に作用する力の円周方向成分を (右向きを正)とする。ばねと棒の質量は無視できるため,棒にはたらく力の点 S まわりのモーメントのつりあいが,静止しているときと同様に成り立つ。したがって, は を用いて キ と表せる。図 5 のばね付き振り子において,棒からおもりには図 6 の の反作用がはたらき,おもりの円周方向の運動方程式は次のように表すことができる。
このばね付き振り子は単振動し,その角振動数は ク である。
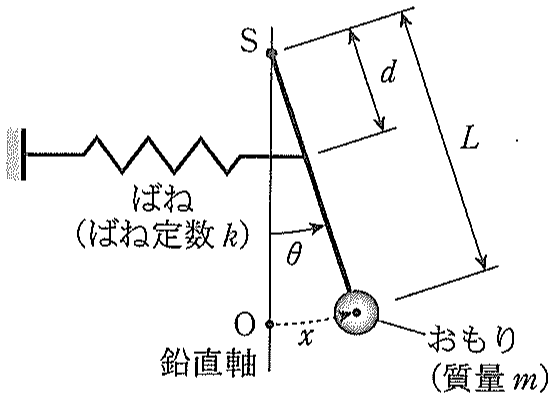 図5
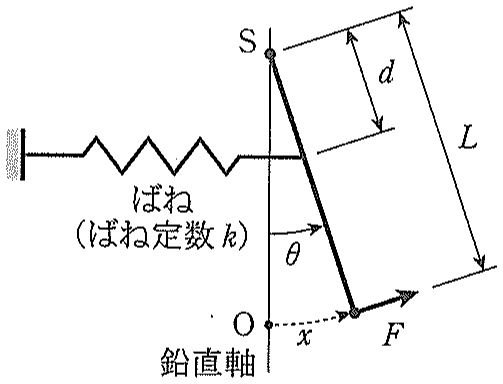 図6
— 5 —
(2) 図 7 のように,図 1 の振り子 2 つをそれぞれ固定点 R,S で支持し,質量が無視できるばねを,固定点から距離 の位置に取り付けた。ばねは十分に長く,ばねが傾くことによる,ばねの伸び,および復元力の大きさと方向への影響は無視できる。ばね定数を とし,ばねは,棒 C,D の回転角 がともに 0 のとき自然長である。, は十分に小さく,,,, と近似する。
おもり C,D の最下点からの円周に沿った変位を (右向きを正)とすると,ばねの伸び は ケ と表せる。おもり C,D の円周方向の加速度を (右向きを正)とすると,おもり C,D の円周方向の運動方程式は, を用いて次式で表される。
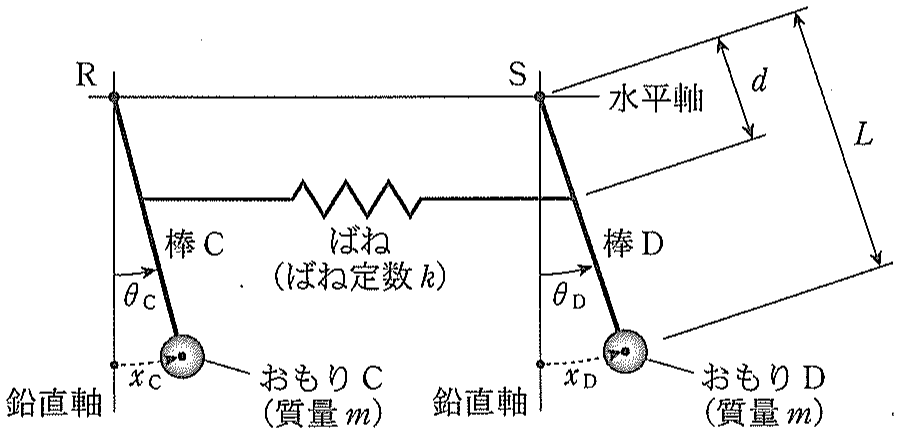 図7
— 6 —
2 つの振り子が同じ角振動数 で単振動する特別な状態を考えるとき,次式が成り立つ。
上式を運動方程式に代入し,
を用いると,2 種類の角振動数 イ および シ が得られる。2 つの振り子が同じ角振動数 で単振動するとき, ス であり,同じ角振動数 で単振動するとき, セ である。
問 2 一般には,図 7 のおもり C,D の変位 は,上記で考えた 2 種類の単振動の重ね合わせで表すことができる。ここでは の関係が成り立つ場合を考える。 で静止しているおもり C,D に対して,時刻 においておもり D のみに右向きに初速度 を与えたとき,ばねの伸び は,図 8 のように の 2 倍の角振動数で周期的に増減を繰り返した。このとき, の値を求めよ。導出過程も示せ。
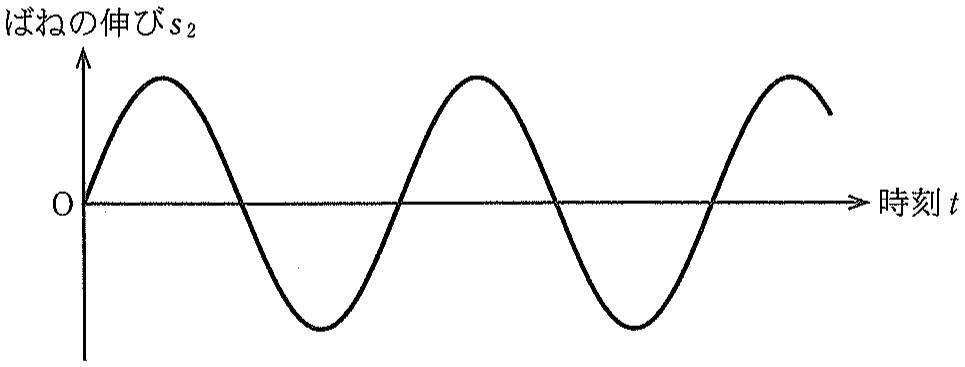 図8
— 7 —
物理問題 Ⅱ
次の文章を読んで, に適した式または数値を,{ }からは適切なものを一つ選びその番号を,それぞれの解答欄に記入せよ。なお, はすでに で与えられたものと同じものを表す。また,問 1〜問 3 では,指示にしたがって,解答をそれぞれの解答欄に記入せよ。ただし,円周率を とする。
真空中の時間変化しない磁場内での荷電粒子の運動を考えよう。荷電粒子の運動によって生じる電場と磁場の影響,および重力の影響は無視してよい。
(1) 図 1 のように, 軸上に置かれた十分に長い直線状の導線に, 軸の正の向きに強さ の定常電流が流れている場合を考える。真空の透磁率を とすると,この電流がつくる磁束密度の大きさは, 軸から距離 離れた点で イ となる。 平面上の , の領域に,正方形の 1 巻きコイルを置く。図 1 に示すように,各辺は 軸あるいは 軸に平行である。ただし,コイルの自己インダクタンスは無視できるものとする。コイルが 軸の正の向きに一定の速さで動くとき,誘導電流は{ロ:①図の 1 の向きに流れる,②図の 2 の向きに流れる,③流れない}。また,コイルが 軸の正の向きに一定の速さで動くとき,誘導電流は{ハ:①図の 1 の向きに流れる,②図の 2 の向きに流れる,③流れない}。
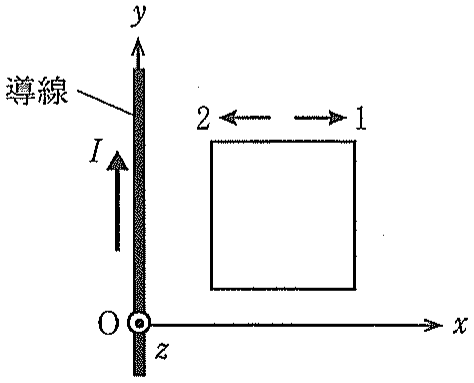 図1
— 8 —
(2) 次に,非一様な磁場中での荷電粒子の運動を考えよう。荷電粒子の大きさは無視でき,その質量は ,電荷は とする。簡単のため,図 2 に示すようなモデルで考える。磁場は 軸の負の向きにかかっており,その磁束密度の大きさは,ある に対して, で , で とする。ただし と は正の定数で, である。また,粒子が で定められる平面を通過するとき,その軌道は滑らかにつながり,速さは変化しないとする。
時刻 で ,, にある荷電粒子が, 軸の正の向きに速さ で運動をはじめた。荷電粒子はまず, の領域においてローレンツ力により 平面内で等速円運動する。 での円軌道の半径は ニ となる。荷電粒子が ではじめて に到達するまでにかかる時間 は, のうち必要なものを用いて ホ と書ける。その後,粒子は においても等速円運動する。 からふたたび に到達するまでの時間を とし, を運動の周期とする。
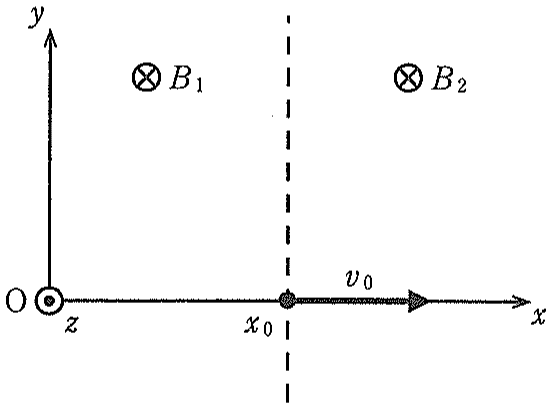 図2
問 1 時刻 から時刻 までの荷電粒子の 平面内での軌道を描き,時刻 ,, における位置を示せ。また,時刻 での位置を始点とし, での位置を終点とするベクトルについて,その大きさを答えよ。このベクトルで表される移動をドリフトとよぶ。
— 9 —
問 1 で考察したドリフトについて,その平均の速さを求めよう。磁束密度の大きさを正の定数 および を用いて , と与える。運動の周期 を のうち必要なものを用いて書くと ヘ となる。ドリフトの平均の速さは,ドリフトを表すベクトルの大きさを周期で割ることによって求められ, のうち必要なものを用いて ト と書ける。一般に,一様でない磁場がある場合にこのようなドリフトが生じ,これは磁場勾配ドリフトとよばれる。
次に,図 3 のように,粒子が時刻 で ,, にあり, 平面内で 軸に対する角度が の方向に速さ で運動をはじめる場合を考える。
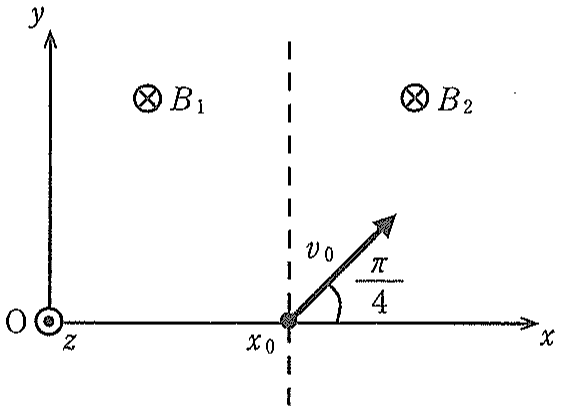 図3
問 2 から, で 2 回目に に達するときまでの粒子の軌道として最も適当なものを図 4 の①〜⑧のうちから選び,番号を答えよ。
— 10 —
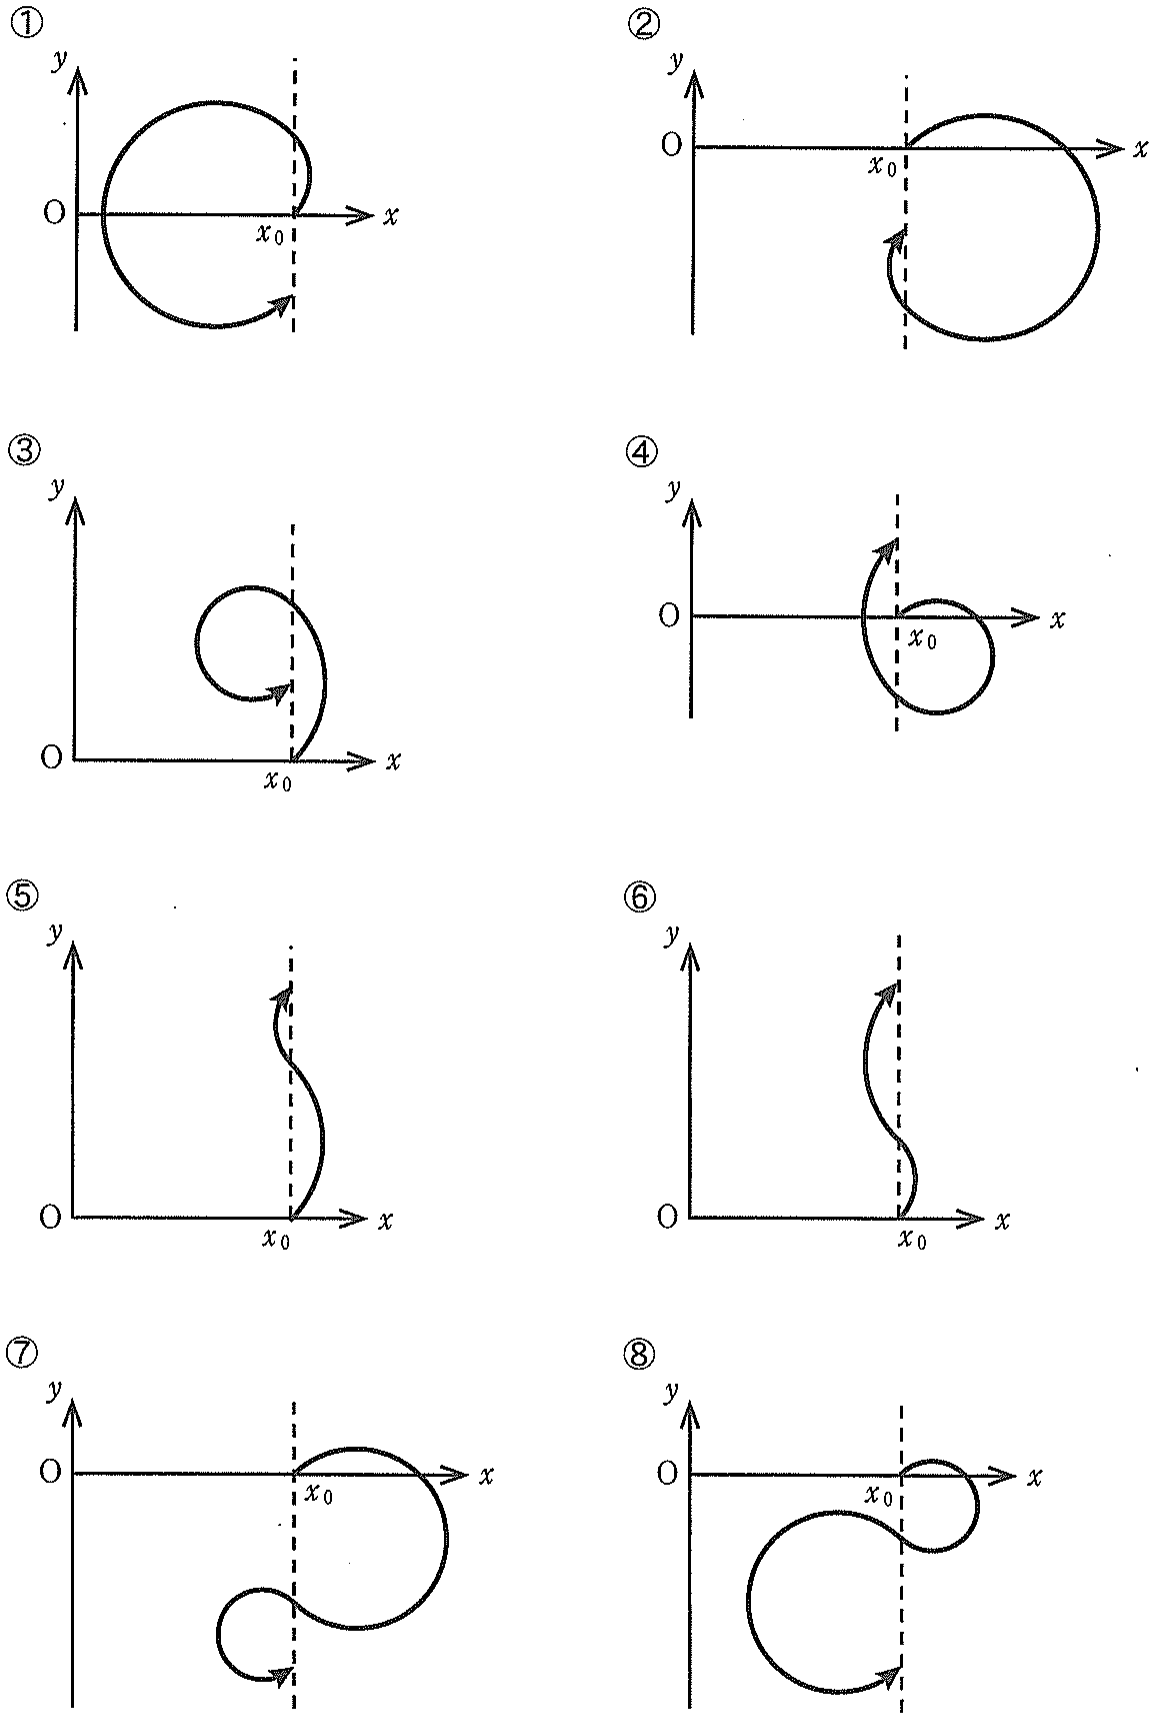 図4
— 11 —
(3) 次に,一様な磁場のもとで,ローレンツ力に加えて外力が荷電粒子にはたらく場合を考えよう。荷電粒子は質量 ,電荷 をもち,大きさは無視できるとする。図 5 のように, 軸の負の向きの一様な磁場があり,磁束密度の大きさを正の定数 とする。さらに,粒子には 軸の正の向きに大きさ の一様な保存力である外力が作用する。磁場および外力はいずれも時間変動しない。
このとき,荷電粒子は 軸方向には一定の範囲で周期的に振動する。運動中のある時刻で粒子が, が最小値 となる位置にあり速さ をもっていたとすると, が最大値 となる位置まで移動したときの速さ は,この間に外力がした仕事 が正であるため より大きくなる。その後 にもどったとき,粒子の速さは に比べて{チ:①大きくなる,②小さくなる,③変化しない}。
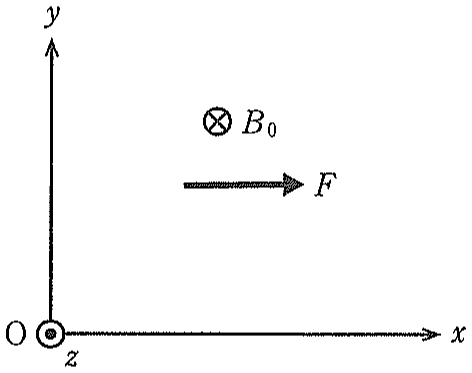 図5
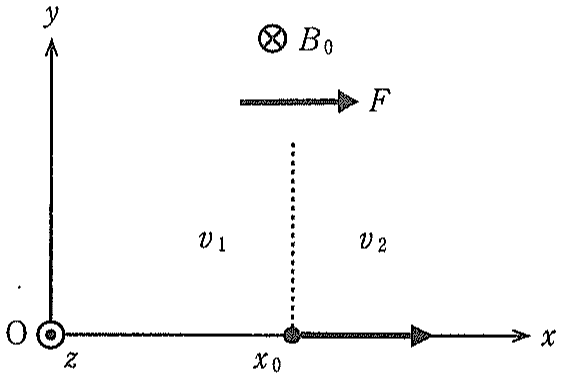 図6
ローレンツ力に対して外力が十分に弱いとき,荷電粒子の運動の等速円運動からのずれはわずかである。以下では,図 6 のように,(2)と同様に の領域と の領域に分け,この粒子の運動を, 平面内のそれぞれの領域で,異なる速さで等速円運動するモデルで考察する。
荷電粒子は磁場によるローレンツ力をうけ, で速さ , で速さ の等速円運動を行うとする。ここで, である。外力により と の差が生じ,それ以外には外力による運動への影響はないと仮定する。また, で粒子の軌道は滑らかにつながるとする。ただし,解答に および は用いないこと。
— 12 —
時刻 で ,, にある荷電粒子が 軸の正の向きに速さ で等速円運動をはじめた。 における等速円運動の円の半径は リ となり,時刻 で 2 回目に に達するまでの時間 は ヌ となる。時刻 での粒子の位置を始点, での位置を終点とするベクトルがこの場合のドリフトを表す。このベクトルの向きから, 軸の負の向きの磁場および 軸の正の向きの外力によって{ル:① 軸の正,② 軸の正,③ 軸の負,④ 軸の負}の向きにドリフトを生じることがわかる。このドリフトの平均の速さは,そのベクトルの大きさを周期 で割り, を用いずに ヲ と求められる。このモデルでは, と の各領域における円軌道の半径をそれぞれ とすると,粒子が 軸方向に と の間を移動する。 と の違いによる運動エネルギーの差が と等しいとすると,ヲ は, のうち必要なものを用いて ワ と表すことができる。
問 3 一様な外力が強さ の電場による力の場合, として,ワ のドリフトの平均の速さを求めよ。また,時刻 から までの荷電粒子の 平面内での軌道を描け。さらに,同じグラフに電荷が の場合の軌道を 2 周期分描け。ただし,どちらも において上の条件で運動をはじめるものとする。それぞれの軌道に電荷の値を明記し,始点と終点の違いがわかるように描くこと。
ここでは簡単なモデルによって考察したが,正確なドリフトの速さは ワ の定数倍であり,このような簡単なモデルでも,ドリフトの特性を得ることができる。
— 13 —
物理問題 Ⅲ
次の文章を読んで, に適した式または数値を,{ }からは適切なものを一つ選びその番号を,それぞれの解答欄に記入せよ。なお, はすでに で与えられたものと同じものを表す。また,問 1 では,指示にしたがって,解答を解答欄に記入せよ。ただし,円周率を とする。
物質中を光が進むときのふるまいを考え,それを応用した光ファイバーなどについて考察しよう。以下では空気の屈折率を 1 とする。
(1) 図 1 のように屈折率が の物質 A と屈折率が の物質 B が平らな面で接しており, とする。A から B へ光が入射したとき,境界面の法線に対する角度として,入射角 ,反射角 ,屈折角 を定める。 あ であり, の関係は い となる。 がある値 より大きいとき,光は境界面で全反射される。 と の関係は う である。
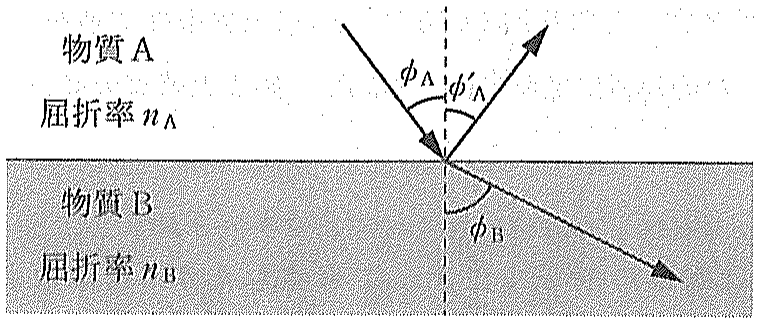 図1
— 14 —
(2) 光ファイバーは,図 2 (a)のように屈折率の異なるガラスを同軸状の細線にしたものである。中心部分をコア,外側部分をクラッドとよぶ。コアとクラッドの屈折率をそれぞれ , とする。また,コアの軸を含む平面内を進む光を考える。
屈折率の関係が{え:①,②,③}で,さらにコア内で光の進む方向と光ファイバーの軸方向のなす角度 がある角度 より小さければ,図 2 (b)のように光はコアとクラッドの境界で全反射される。(1)での議論をふまえると, と および の関係は お となる。このように光がコアとクラッドの境界面で全反射されるためには,光ファイバーの端面において空気中からコアに光が入射する際に,軸方向に対する光の入射角 がある条件を満たす必要がある。その条件を, を用いて表すと,か となる。ただし,光ファイバーの端面はその軸方向に対して垂直であるとし,端面においてコアの軸上から入射する光を考えよ。
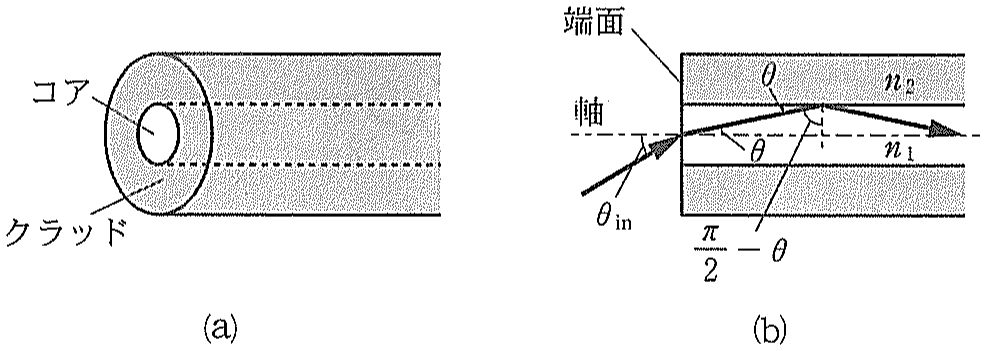 図2
— 15 —
(3) 入射した光が光ファイバー中を進むためには,(2)の条件だけでは不十分である。それを考察しよう。
コアの軸を含む平面内を進む光を考える。図 3 のように,コア中の光の波長を とし,光の進行方向とコアの軸方向のなす角度を とする。このとき,径方向の波面間の距離を とすると, き となっている。したがって,径方向には波長が の波が生じているとみなせる。
半径 のコア内で光が弱まらずに進んでいくとき,径方向には定在波が形成されている。ここでは,議論を簡単にするため,自然数 に対し,コアの直径が の 倍であればそのような定在波が形成されるとする。このとき, を用いて, く と表せる。
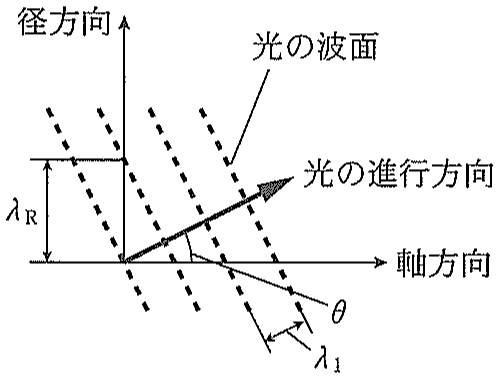 図3
実際に光ファイバーを使う際には,空気中での波長が の光をレンズ等で集光してコアに入射させるため,光はさまざまな で入射し,入射直後の は連続的な値を持ち得る。そのうち く を満たすとびとびの値の を持つ光だけがコア内を進むことができる。 で特徴づけられるこの光をモードとよぶ。一方,ある のモードについて, がある値 より大きいとき,このモードはコアとクラッドの境界で全反射できず伝わらなくなる。 を を用いて表すと, け となる。ここで, の関係を用いよ。 が を満たすとき,コア内を伝わる光は のモードのみとなる。下限 はカットオフ波長とよばれ, を用いて こ と表せる。
— 16 —
(4) 以下では, のモードだけが伝わる場合を考える。コア内の波長が の光は,図 4 のような波の合成の結果,軸方向と垂直な波面をもつ波とみなせる。また, が小さい場合を考え,合成された光の波長は と等しいとする。
図 5 のように,光ファイバーのコアに,光を散乱する構造を周期的に軸方向に導入したものを考える。これをファイバー・ブラッグ・グレーティング(FBG)という。この構造の周期を とすると,FBG は間隔 の回折格子のようにはたらく。すなわち,入射した光のごく一部が散乱されて入射側へと返っていくが,たがいに 離れた位置からの散乱光が強め合うとき強い光が返っていき,図 5 の検出器で検出することができる。軸方向に返っていく光が強め合う条件から,検出できる光の最も長い波長は, を用いて さ と表すことができる。検出器が検出するのは空気中の波長であることに注意せよ。以下では強め合って返っていく光のうち波長が さ の光を考え,これを反射光とよぶ。
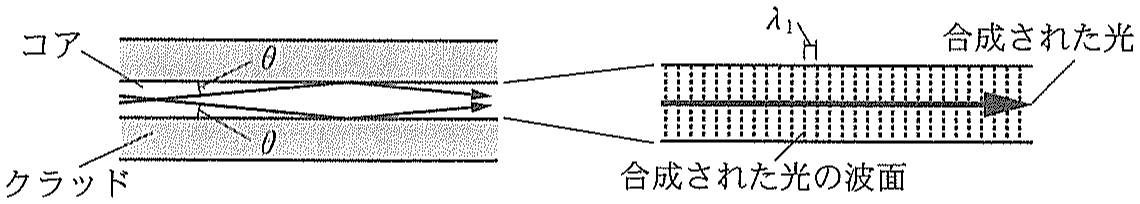 図4
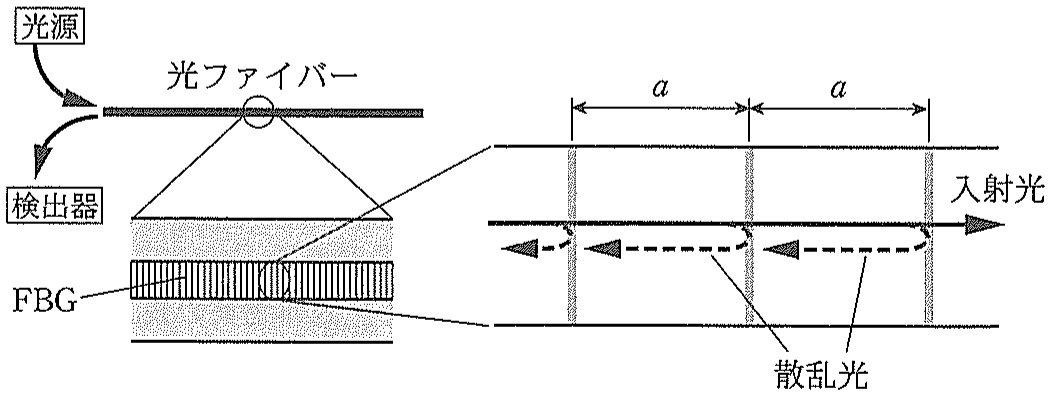 図5
— 17 —
(5) FBG を含む光ファイバーの一部分を考える。これが長さ の状態から とくらべて十分に小さい量 だけ一様に伸縮し,長さが になると,FBG の周期も から に変化する。この場合, の関係は し である。また,この周期の変化により,FBG からの反射光の波長も から に変化する。光の波長は高感度に計測できるため,FBG は微小な伸縮を検出するセンサーとして利用できる。ここで, を定数として, とおく。 は,伸縮にともなう FBG 内のコアの屈折率の微小な変化の影響などを含んだ係数である。
を決定するため, の光ファイバーに波長が 1500 nm 付近の連続スペクトルの光を導入し,FBG を含む部分の長さを から変化させながら,FBG からの反射光の強度と波長の関係を空気中で測定した。すると,図 6 の結果が得られた。この結果から係数 は有効数字 1 桁で す と求めることができる。
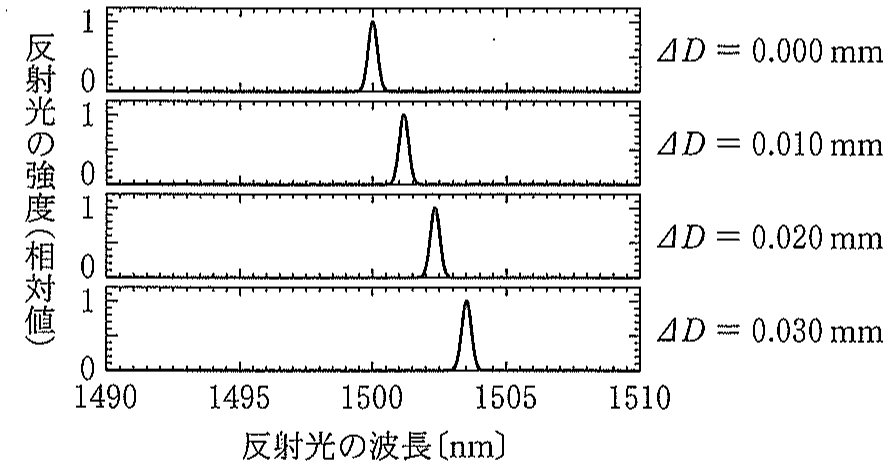 図6
FBG の応用例の一つに,熱膨張測定がある。固体物質の長さを ,絶対温度を とすると,多くの物質は室温付近において という関係を示す。係数 は線膨張率, は室温に近い基準温度, は での長さである。
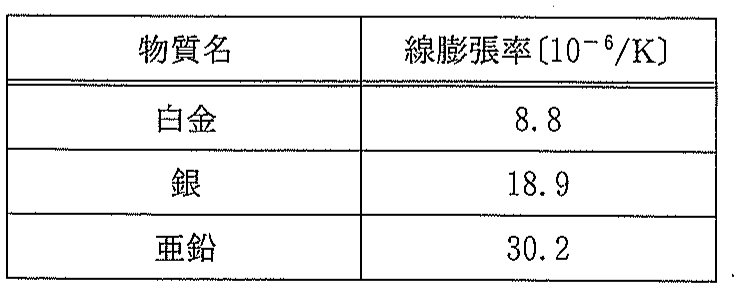
上述の FBG を,長さ の固体物質 X の試料に図 7 (a)のように貼り付けた。X は一様に熱膨張し,光ファイバーは X の熱膨張に完全に追随して伸縮すると仮定する。また,温度変化による の変化は微小である。FBG に空気中での波長が 1500 nm 付近の連続スペクトルの光を導入すると,基準温度において 1500.00 nm の光が反射され,温度を変えながら反射光の空気中での波長の変化を測定した結果,図 7 (b)が得られた。ただし,試料の熱膨張以外に起因する波長の変化は差し引いてある。表 1 は X の候補物質とそれらの線膨張率である。
— 18 —
問 1 実験結果と の値を用い,X が表 1 のどの物質かを推定せよ。議論の過程も示せ。
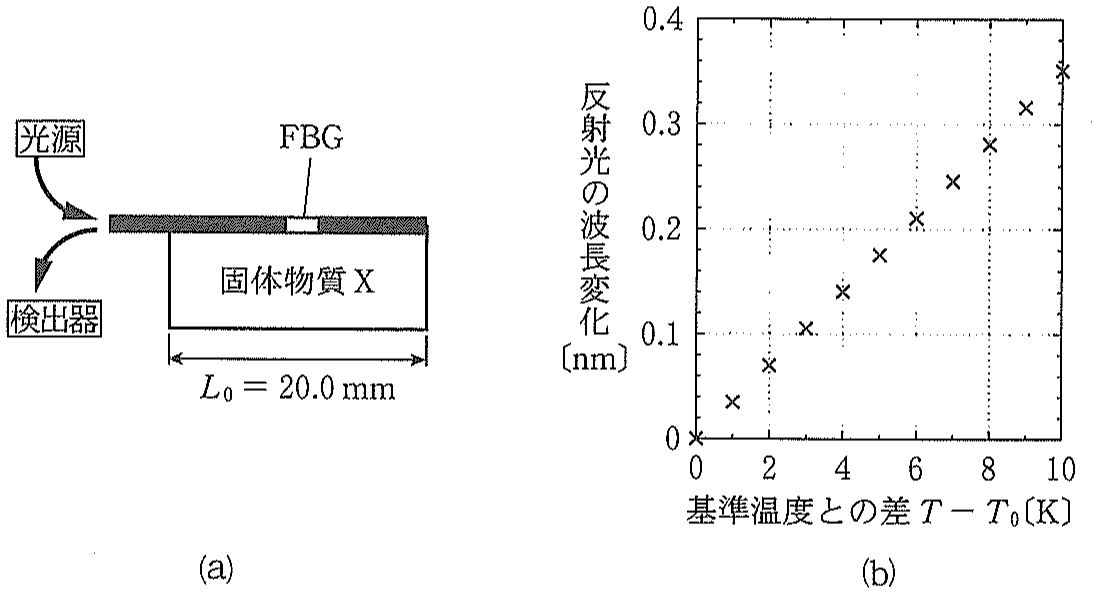 図7
表1
第1問 ばね付き振り子とふつうの振り子:交互に止まる
出題意図(京大) 振り子を題材にして、おもりにはたらく復元力や力学的エネルギー、振り子の周期、振動の様子などを問う問題である。固い棒に小さい球を取り付けた単振り子、それにばねを取り付けた単振り子、ばねによって連結された2つの振り子といった3種類の振り子について、重力による復元力とばねによる復元力を用いておもりの運動方程式を導出でき、おもりの運動やばねの伸びなどの状況を理解する能力を問うている。
京大の解答例との答え合わせ 京大はこの問題の解答例を出していない(出題の意図だけを公表している)
答えは京大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方
小さな振れの振り子は、円周方向の変位 に比例する復元力 で単振動する。そこにばねが加わると復元力がふえて速くゆれる。2 つの振り子をばねでつなぐと、「同じ向きにゆれる」「逆向きにゆれる」の 2 種類の特別な振動(基準振動)がある。
(1) ア〜オ
重力の円周方向の成分は ()。
高さは なので、力学的エネルギーは (ウ)。 ではこれがすべて運動エネルギーで、速さ (エ)。振幅は の所で がエネルギーと等しいので (オ)。
答えア イ ウ エ オ
問1
A はばね付きなので、復元力は 。 では で、角振動数は (B の 2 倍、周期は半分)。
同じ質量で反発係数 1 の衝突では、速度が入れかわる。
- :B(左向き )が A に当たり、B は止まり、A が左向き で動き出す。A は左側を振幅 で半周期()かけて往復し、右向き で にもどる。 - :止まっている B に当たり、A が止まって B が右向き 。B は右側を振幅 で半周期()往復する。 - :B が左向きで A に当たり、また A が左へ。 - :3 回目の衝突。
グラフは、(実線)が 〜 と 〜(単位 )で下向きの半波(振幅 )、(点線)が 〜 で上向きの半波(振幅 )、ほかの時間は 0。
答えA の角振動数 、B は 。衝突で速度が入れかわる。 で A が左へ 、B は止まる → A は振幅 で左側を半周期往復し、 で B に当たって止まる → B が右へ振幅 で半周期、 で衝突 → A が再び左へ、 で 3 回目の衝突。, の半周期の正弦波が交互に並ぶグラフ
カ〜ク
ばねは支点から の所なので、伸びは (カ)。棒は質量が無いので、支点 S のまわりのモーメントがつり合う:、(キ)。おもりには がはたらくので、復元力は 、角振動数は (ク)。てこのように、ばねが支点に近いほど効きにくい。
答えカ キ ク
(2) ケ〜サ
ばねの所の横の変位は と なので、伸びは (ケ)。キ と同じく、おもりの位置に換算した力は 。伸びると C は右(+)に、D は左(−)に引かれる:
答えケ コ サ
(2) シ〜セ
2 式を足すと について :角振動数 (ばねが伸び縮みしない、同じ向きのゆれ)。引くと について :
だけでゆれるときは 、つまり (ス 1)。 だけのときは 、(セ )。
問2
なので、ばねの伸びは の振動だけでゆれる( の振動は入らない)。図 8 から、その角振動数が の 2 倍。
を入れると 、。よって 。
答え( は の振動だけを含む。図 8 から 、 より )
第2問 磁場の強さがちがう所をまたぐと、粒子は横へずれていく
出題意図(京大) 磁場勾配がある場合や、一様磁場に加えて保存力である外力がはたらく場合の荷電粒子のドリフト運動を考察する問題である。ローレンツ力による等速円運動や外力による仕事などの基礎的な理解と、これらを通じて粒子の平均的な移動であるドリフト運動を導出する応用力を問うている。
京大の解答例との答え合わせ 京大はこの問題の解答例を出していない(出題の意図だけを公表している)
答えは京大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方
一様な磁場の中の荷電粒子は等速円運動をする(半径 、周期 )。磁場の強さがちがう 2 つの領域をまたぐと、半円の大きさが左右でちがうので、1 周してももとの点にもどらず、少しずつずれていく。これをドリフトとよぶ。外力で速さが左右でちがう場合も、半径がちがうので同じしくみでずれる。
(1) イ〜ハ
直線電流のまわりの磁束密度は (イ)。コイルが 方向(電流と平行)に動いても、各点の磁場は変わらず、磁束は変わらない:③(ロ)。 方向に遠ざかると磁束(向きは )がへるので、それをおぎなう 向きの磁場をつくる向き、つまり から見て時計回り=図の 1 の向き:①(ハ)。
(2) ニ・ホ
では磁束密度 なので半径 (ニ)。 軸の正の向きに出発すると、ローレンツ力 は 向きで、反時計回りに半円をえがいて にもどる。かかる時間は半周期 (ホ)。
問1
で に 向きで着く。 では半径 ( なので )の半円を反時計回りに、中心 でえがき、 で に 向きで着く。
軌道は「右に大きな半円、左に小さな半円」をつなぎ、1 周期で の正の向きに
答え軌道:, から右へ出て、 で中心 , の半円(反時計回り)をえがき で , 、次に で中心 , の半円をえがき で , ()。ドリフトの大きさ
ヘ・ト
(ヘ)。ずれは なので、平均の速さは (ト)。
問2
の向きに出発すると、円の中心は速度の左側( の方向)に はなれた所で、 より左にある。だから に出ているのは円の 1/4 だけで、短い弧をえがいて の向きで にもどる。
次の の円も中心は左( の方向)にあり、こんどは 3/4 周の大きなループをえがいて、 の向きで にもどる。そこは最初に戻った点より 下。この形は ③。
(3) チ〜ル
外力は保存力なので、同じ にもどれば外力の仕事は 0。磁場は仕事をしない。よって速さは変わらない:③(チ)。
の半径は (リ)。半周期は速さによらず なので、2 回目に に着くまで (ヌ)。(2) と同じく右の半円の方が大きい()ので、 の正の向きにずれる:②(ル)。外力 、磁場 のとき、ずれは の向き。
ヲ・ワ
ずれは なので、平均の速さは (ヲ)。
で割って 。よって (ワ)。
問3
を入れると 。電荷 によらない。
電荷 では、 は同じで、半径はどちらも半分、周期も半分。1 周期のずれも半分になるが、時間 の間に 2 周期まわるので、同じ時間で同じ所に着く。グラフは、電荷 の大きな半円 2 つ(1 周期)と、電荷 の半分の大きさの半円 4 つ(2 周期)が、同じ出発点から同じ終点に向かう形。
本当のドリフトの速さは で、モデルの値の 倍(定数倍)になる。
答え(電荷によらない)。軌道:電荷 は から右に半径 の半円で上へ、左に半径 の半円で下へもどり、出発点より の正の向きに ずれた所で終わる。電荷 は半径がどちらも半分の半円を 2 周期くり返し、同じ時間 で同じ終点に着く
第3問 光ファイバー:全反射と、とびとびのモードと、伸びをはかるセンサー
出題意図(京大) 光ファイバーを題材として、物質中を進む光が全反射する条件や、光がコアの中を強め合って進む条件などを、光や波動に関する知見から導出する能力を、前半で問うている。後半では、光ファイバーの応用例として、回折格子と同じはたらきをする構造をコアのなかに設けたファイバー・ブラッグ・グレーティング(FBG)センサーや、それを用いた物質の熱膨張率の計測について取り上げ、検出原理や実験状況を複合的に理解する能力や、計測結果のグラフを正確に読み取って特性量を定量的に計算する能力を問うている。
京大の解答例との答え合わせ 京大はこの問題の解答例を出していない(出題の意図だけを公表している)
答えは京大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方
光ファイバーは、屈折率の大きいコアを小さいクラッドで包み、境界で全反射させて光を閉じこめる。さらに、コアの中を斜めに進む光は径方向に定在波をつくり、決まった角度(モード)だけが進める。後半は、周期的な構造で特定の波長だけが反射されることを使って、長さの変化(伸び・熱膨張)を光の波長ではかる。
(1) あ〜う
反射の法則で反射角=入射角:(あ)。屈折の法則 から (い)。屈折角が になる入射角が臨界角で、(う)。
(2) え〜か
全反射は屈折率の大きい側から小さい側へ進むときだけ起こるので、(え ①)。
コアの中で軸と をなす光は、境界に入射角 で当たる。全反射の条件 、つまり 。境目の は で
端面での屈折 と から (か)。
答ええ ①お か
(3) き〜こ
波面の間隔は進行方向に 。径方向(軸に垂直)に測ると、図 3 のように (き)。
直径 が の 倍: から (く)。
モード が伝わるのは :。よって (け)。 だけにするには で、
波長が長いほど、またコアが細いほど、伝わるモードはへる。
答えき く け こ
(4) さ
はなれた 2 か所で散乱されて戻る光の道のりの差は往復で 。コアの中の波長 の整数倍なら強め合う:。一番長い波長は で (さ)。
(5) し・す
一様に伸びるので、FBG の周期も同じ割合で伸びる:(し)。
図 6 では ()ごとに山が約 ずれている()。よって (す)。
問1
X が熱膨張すると FBG も同じ割合で伸びる:。だから
図 7 はほぼ原点を通る直線で、 で約 。
表 1 で一番近いのは亜鉛()。銀なら で約 、白金なら約 で、図 7 と合わない。 を使わずに計算すると となり、判断をまちがえやすい所。
答え亜鉛。。図 7 は で約 なので / 。表 1 で一番近いのは亜鉛()。銀なら で約 、白金なら約 で合わない