物 理 (3 問題 100 点)
物理問題 Ⅰ
次の文章を読んで, に適した式または数値を,それぞれの解答欄に記入せよ。なお, はすでに で与えられたものと同じものを表す。また,問 1,問 2 では,指示にしたがって,解答をそれぞれの解答欄に記入せよ。ただし,円周率は とする。
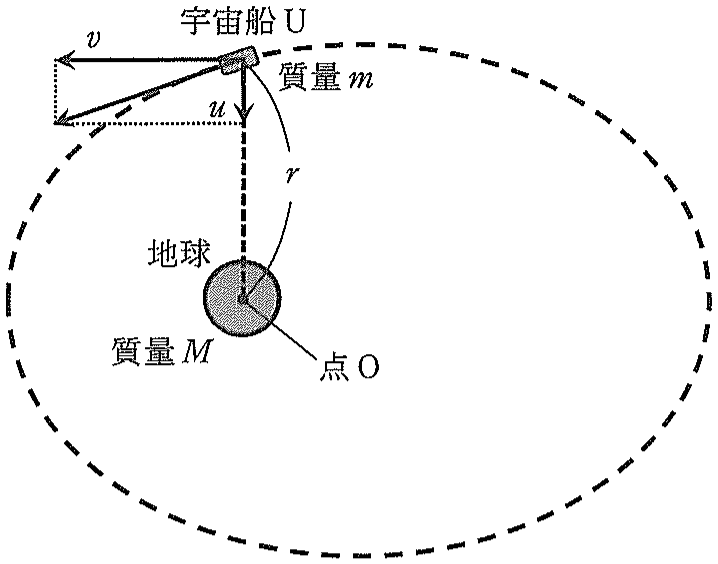
(1) 図 1 のように点 O を中心とする質量 の地球のまわりを,地球より十分小さい質量 の宇宙船 U が楕円軌道でまわっている。宇宙船 U から点 O に向かう方向の速さを ,それと垂直な方向の速さを ,宇宙船 U と点 O 間の距離を とし,宇宙船 U には点 O に向かう方向の万有引力のみがはたらくものとする。このとき,宇宙船 U の運動エネルギーは で表すと ア であり,さらに,位置エネルギーは無限遠方を 0 として万有引力定数 および で表すと イ である。宇宙船 U の力学的エネルギーを負の一定値 とすると
と表すことができる。ここで,ケプラーの第 2 法則(面積速度一定の法則)が成り立つことから面積速度を一定の値 として, を含む項をまとめた関数 を を用いて表すと ウ である。宇宙船 U が楕円軌道を運動する間, は 0 を最小値とする有限の範囲を変化する。したがって, となる の範囲が,宇宙船 U と点 O 間の距離が変化する範囲を表す。
問 1 関数 の概形はどのようになるか。 を横軸, を縦軸として特に と のときの振る舞いがわかるようにグラフに描け。このとき,地球を大きさが無視できる質量 の質点とみなせ。また,横軸,縦軸に 0 以外の値を記入する必要はない。
(2) 図 2 のように,宇宙船 U の軌道が半径 の円軌道とみなせる場合を考える。この は以下で常に一定値をとり,したがって,(1)の と異なることに注意せよ。このとき,宇宙船 U の速さを ,軌道を一周する周期を とする。周期 を で表すと エ である。
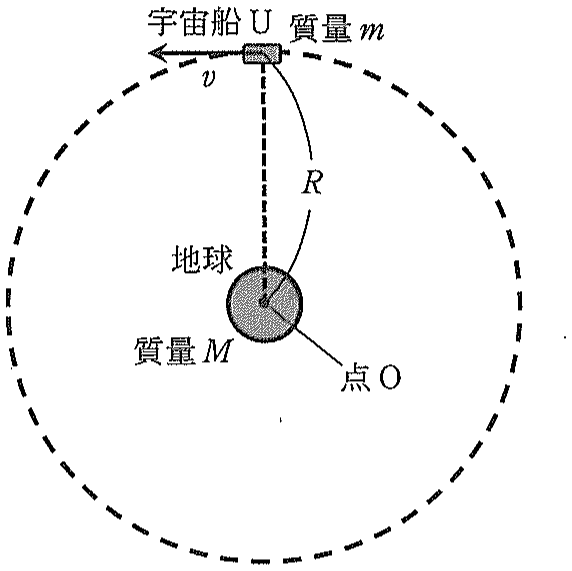
次に,宇宙船 U に,点 O に向かう方向(半径方向)に十分弱い力が外部から瞬間的に加わった場合を考える。すると,宇宙船 U は元の円軌道とはわずかに異なる軌道をたどり始める。この後の運動を以下のように考察しよう。宇宙船 U の半径方向の位置が内向きを正として だけ内側にずれた点,すなわち点 O から距離 の点での,半径方向に垂直な方向の速さを とし, と はそれぞれ と に比べ常に十分に小さいとする。瞬間的な外力により宇宙船 U の運動エネルギーはわずかに増加するが,半径方向の力であるためケプラーの第 2 法則はこの間,常に成立する。これより, に比例する項を無視すると, を用いて オ と表せる。
位置が元の円軌道の半径 から だけ内側にずれたことで,宇宙船 U にはたらく力がどのように変化するか求めよう。以下では, が 1 より十分小さいときに成り立つ近似式 ,( は実数)を用いよ。まず,万有引力の大きさの増分を に比例する形で を用いて表すと
である。一方,遠心力は半径 ,速さ の円運動と同様に考えることができる。これより,遠心力の大きさの増分を に比例する形で を用いて表すと
である。以上より,内向きを正とする合力の増分が に比例する形で を用いて
と求まる。したがって,この力は宇宙船 U の半径方向の位置のずれを元に戻す復元力としてはたらく。この力が引き起こす加速度を内向きを正として と定義すると,半径方向の運動方程式は ク となる。以上の議論は が負,つまり宇宙船 U の位置が半径 から外側にずれた場合にも成立する。よって,上記の運動方程式から宇宙船 U は半径方向の微小変位 について単振動することがわかる。この微小な振動運動の周期を とすると,宇宙船 U が軌道を一周する周期 との比 は ケ である。この運動は元の円運動とは異なるものの,宇宙船 U がその後も継続して地球を周回し続けることは変わらない。
(3) 質量 の宇宙船 U が質量 の天体 X のまわりを運動する場合を考える。 は より十分小さいとする。宇宙船 U には天体 X からの引力のみがはたらくが,その力の大きさはニュートンの万有引力の法則を含む一般的な形で,
と表せるとする。ここで, は天体 X の中心から宇宙船 U までの距離, と は正の定数であり,, ならばニュートンの万有引力の法則に相当する。なお以下では,天体 X からの引力以外の物理法則,すなわち遠心力を表す式とケプラーの第 2 法則は変わらず成り立つものとする。
いま,任意の の場合に対して,この引力を向心力とする,天体 X の中心を周回する半径 の円運動を考えることができる。このときの半径方向に垂直な方向の速さを で表すと コ である。ここで,宇宙船 U に,天体 X の中心に向かう方向に十分弱い力が外部から瞬間的に加わった場合を考察しよう。
(2)と同様に,宇宙船 U の軌道がわずかに内向きに変化したとする。宇宙船 U の軌道のずれが内向きを正として の場合,合力の増分を(2)と同様の方法で考えることができる。引力の大きさを表す式が となったことに注意し,その増分を に比例する形で を用いて表すと
である。内向きを正とする合力の増分も に比例する形で を用いて
と求まる。以上の議論は が負,つまり宇宙船 U の位置が半径 から外側にずれた場合にも成立する。
これより,宇宙船 U の運動は の値に応じて異なることが以下のようにわかる。まず,(2)で考えたような半径方向の微小振動を伴う運動となるのは ス の場合のみである。また,この場合,微小な振動の周期 と軌道を一周する周期 の比 は のみの関数として セ と表せる。
問 2 ス の場合,軌道が内側に だけずれたときに合力の増分のはたらく向きはどちら向きで,大きさは とともにどのように変わるか, が正の場合について答えよ。また,その結果,宇宙船 U の運動はどのようになるか述べよ。
物理問題 Ⅱ
次の文章を読んで, に適した式または数値を,{ }からは適切なものを一つ選びその番号を,それぞれの解答欄に記入せよ。なお, はすでに で与えられたものと同じものを表す。また,問 1,問 2 では,指示にしたがって,解答をそれぞれの解答欄に記入せよ。ただし,真空中のクーロンの法則の比例定数は ,円周率は とする。
(1) 真空中に置かれた正の電気量 の点電荷から出る電気力線の本数を考える。点電荷を中心とする球面を考えると,その球面を貫く単位面積あたりの電気力線の本数(電気力線の密度)は,電場の強さと等しくなるように定められている。このことから,点電荷から出る電気力線の本数は イ である。
(2) 真空中にある半径 の導体球 A に正の電気量 を与えると,電荷は{ロ:①球内全体に,②球の表面に}一様に分布する。球の中心 O から距離 の球面を貫く電気力線の本数は では イ で,電気量 の点電荷を中心 O に置いたときと同じである。そのため,電場の強さと電位は,点電荷の場合と変わらない。一方, では電場の強さは ハ で,電位は ニ となる。ただし,無限遠を電位の基準(電位 )とする。
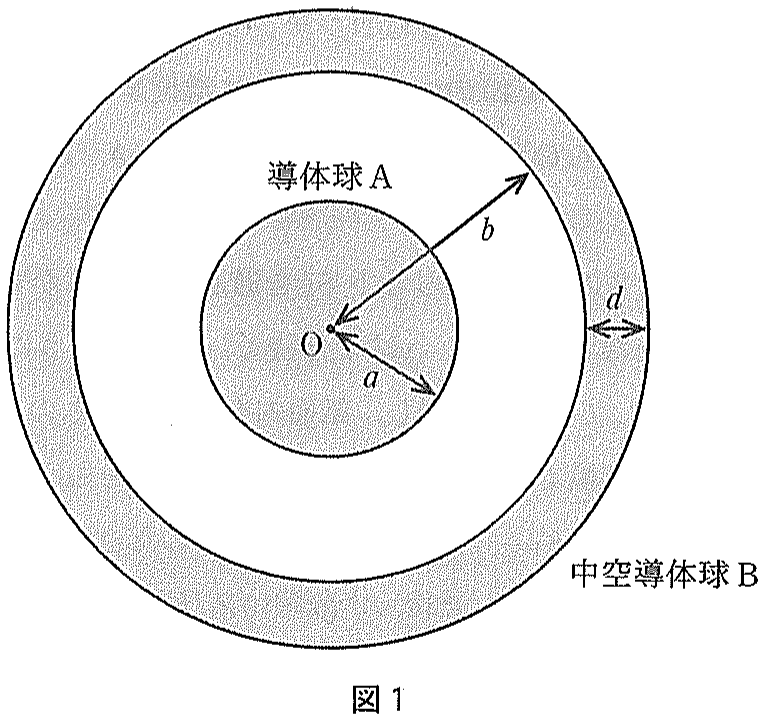
(3) (2)の状態にある導体球 A を,図 1 の断面図のように,電荷が与えられていない中空の導体球 B(内半径 ,厚さ )で囲む。ただし,導体球 A と中空導体球 B は同一の点 O を中心とする。中空導体球 B を,導体球 A がつくる電場の中に置いたので,中空導体球 B には静電誘導によって正電荷と負電荷の分布の偏りが生じた。その結果, では,電場の強さが(2)の状態から変化したが,それ以外の領域では囲む前と同じであった。そのため, では,電位は無限遠を基準として(2)の状態と変わらない。また,導体球 A と中空導体球 B に挟まれた領域()においても,(2)の状態から電場が変化していないので,この領域内の 2 点間では,電位差も変化しない。よって,中空導体球 B の内側表面()と導体球 A の表面()との電位差()は ホ と求められる。
問 1 (3)の状態の電位 について, を横軸, を縦軸として,グラフを描け。 における の値がわかるように縦軸に記入せよ。
(4) (3)の状態から中空導体球 B を接地したところ,電気量 ヘ が地表に流れた。接地により中空導体球 B の電位は 0 になり,導体球 A の電位は ト になった。この状態の電荷分布の様子から,導体球 A と中空導体球 B の組み合わせは, の電気量を蓄えたコンデンサーとみなすことができる。このコンデンサーの電気容量は チ である。
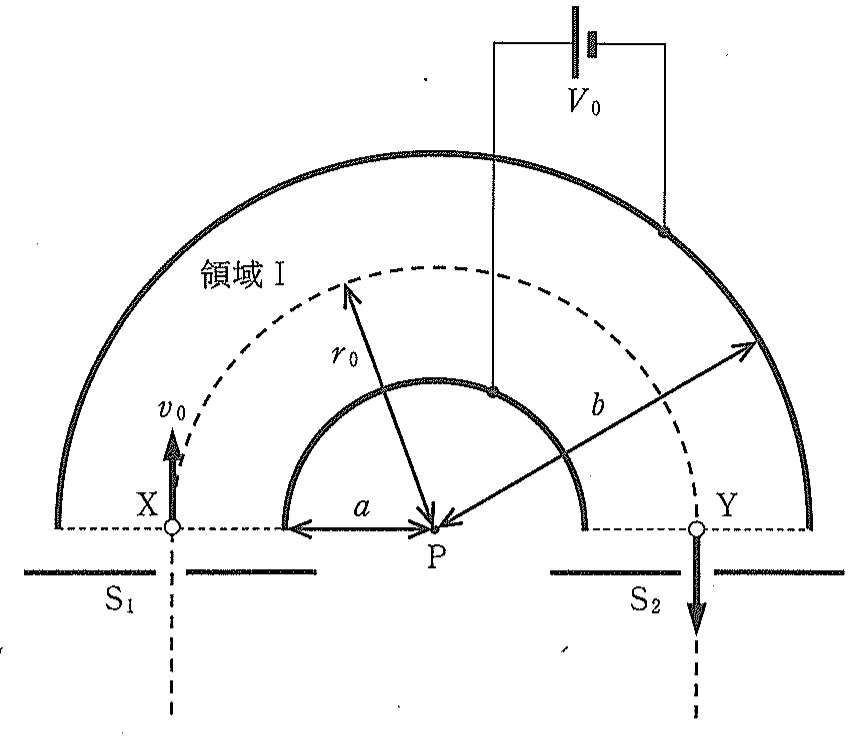
(5) 図 2 の断面図のように,同一の点 P を中心とする,半径 および の半球形の,厚さを無視できる薄い導体が真空中に置かれている。この装置を利用して,光電効果などで真空中に放出された電子(質量 ,電気量 )の運動エネルギーを分析することができる。内側の半球(内球)と外側の半球(外球)の間に電位差 を与えると,両者に挟まれた領域(領域Ⅰ)に電場が生じる。ただし,半球の端における電場の乱れや,他の領域の電場は無視できるとする。このとき,内球と外球の組み合わせはコンデンサーとみなすことができる。領域Ⅰに生じる電場の強さは,(4)のコンデンサーに電位差 を与えたときの値と同じであり,中心 P からの距離 の関数として を用いて リ と表される。
次に,電子が図 2 の装置のスリット を通過し,点 X から領域Ⅰに進入した場合を考える。ただし,スリットは十分狭く,図 2 のように電子は,点 P と点 X を結ぶ直線に対して垂直に通過し,紙面内を運動するものとする。また,重力と地磁気の影響は無視できるとする。特定の速度 をもったもの,すなわち,特定の運動エネルギー をもったものだけが,点 P を中心とする等速円運動をし,点 Y に到達した後,十分狭いスリット を通過することができる。ここで,円軌道の半径は である。このときの電子の運動エネルギー は を用いて ヌ と表すことができる。
(6) 金属の表面に紫外線などの光を当てたときの光電効果を考えよう。金属内部の自由電子は,いろいろなエネルギーをもっている。そのエネルギーの最大値を とし,最大のエネルギーをもつ電子を金属の外に取り出すために必要なエネルギーの最小値(仕事関数)を とする。 より低いエネルギーをもつ電子を金属の外に取り出すには, より大きいエネルギーが必要である。
ここで特に,金属内部でエネルギー をもった電子について考える。この電子が,ある波長 の単色光を金属に照射したことで,光子のエネルギーを受け取り,運動エネルギー の光電子として放出されたとする。このとき,光電子の運動エネルギー は, および真空中の光速 ,プランク定数 を用いて ル と表される。
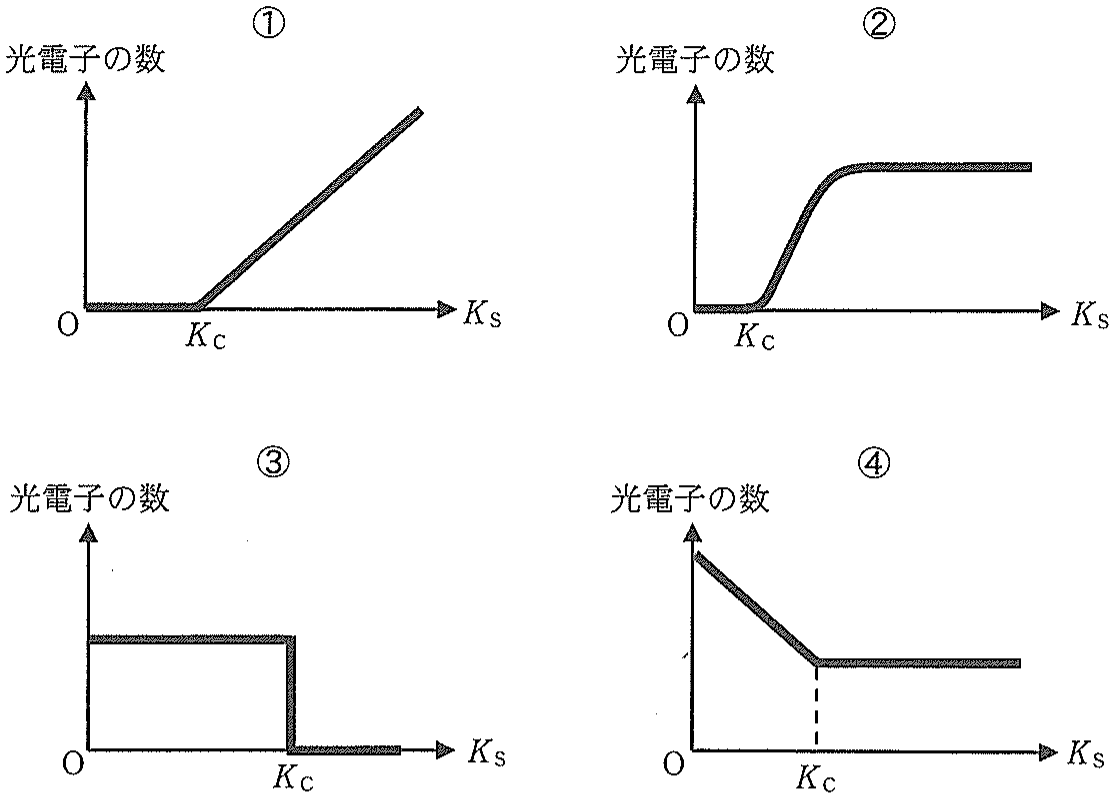
問 2 放出された光電子の数を,光電子の運動エネルギー の関数として描いたとき,そのグラフの概形として最も適切と考えられるものを,図 3 の①〜④のうちから選び,その番号を解答欄に記入せよ。また,グラフを特徴づける運動エネルギー を のうち必要なもので表せ。
図 2 の装置を利用して,光電子の運動エネルギーの分布を決めることができる。このような方法は光電子分光法と呼ばれている。
物理問題 Ⅲ
次の文章を読んで, に適した式または数値を,それぞれの解答欄に記入せよ。なお, はすでに で与えられたものと同じものを表す。問 1,問 2 では,指示にしたがって,解答をそれぞれの解答欄に記入せよ。ただし,円周率は とし,角度の単位にはラジアンを用いる。
偏光はディスプレーや光通信,光量子技術など様々な分野で利用されている。この偏光を操作する方法について考えてみよう。
光は電磁波の一種であり,電場と磁場が光の進行方向と垂直に振動しながら伝わる。電場の振動する方向を,ここでは偏光の方向と呼ぶ。電場はベクトルであり,異なる 2 つの方向の成分に分解し,また合成して考えることができる。偏光板は,ある特定の方向(透過軸と呼ぶ)と平行に振動する電場成分を損失なく透過し,透過軸と垂直に振動する電場成分を完全に遮断するとする。また以下で考える光検出器の信号強度 は,偏光の方向に依存せず,入射する光の電場の振幅の 2 乗に比例するものとする。
なお偏光板や光検出器および後述する透明物体は,その表面が光の進行方向と垂直になるように真空中に置かれており,表面における光の位相の変化や反射は無視する。また,以下での入射光の波長の値は真空中での値とする。
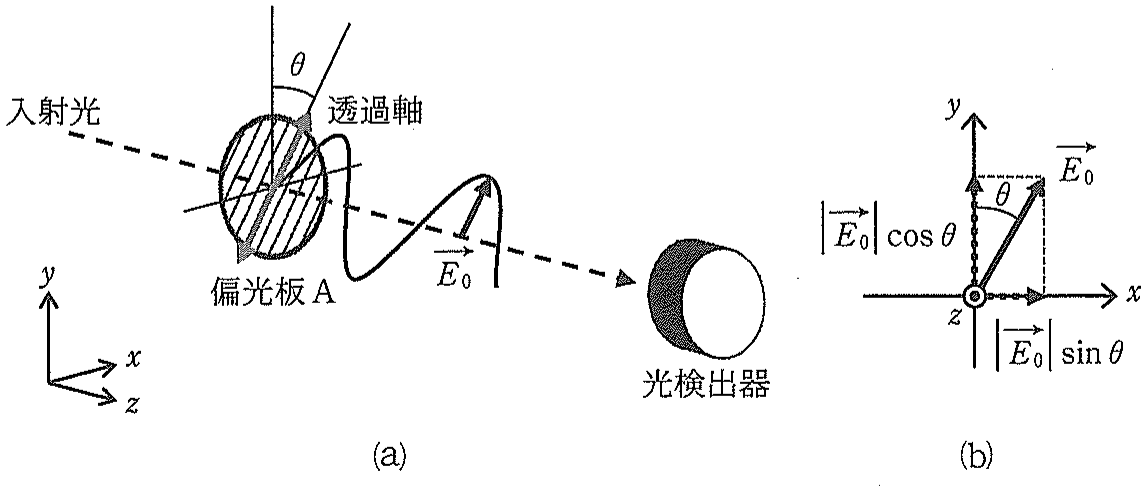
いま図 1 (a)のように,波長が の単色の入射光を,偏光板 A を通過させた後,光検出器で検出した。 軸を光の進行方向として図 1 (a)の左下のように 軸と 軸をとり,偏光板の透過軸と 軸のなす角度を とする。偏光板は の範囲で, 平面内で回転できる。入射光にはいろいろな方向に振動する光が一様に含まれている。そのため, を上記の範囲で変化させたとき,光検出器の信号強度は で常に一定であった。また,他の波長の入射光を用いた場合にも同様の結果が得られた。偏光板 A を通過した後の光の状態は,その大きさが電場の振幅で,その向きが電場の向きと一致するベクトル (以下,これを振幅ベクトルと呼ぶ)を用いて特徴づけられる。図 1 (b)に示すように, は 軸方向の成分と 軸方向の成分に分解して考えることができ, と表せる。なお図 1 (b)では紙面の裏から表の向きを 軸の正の方向とする。
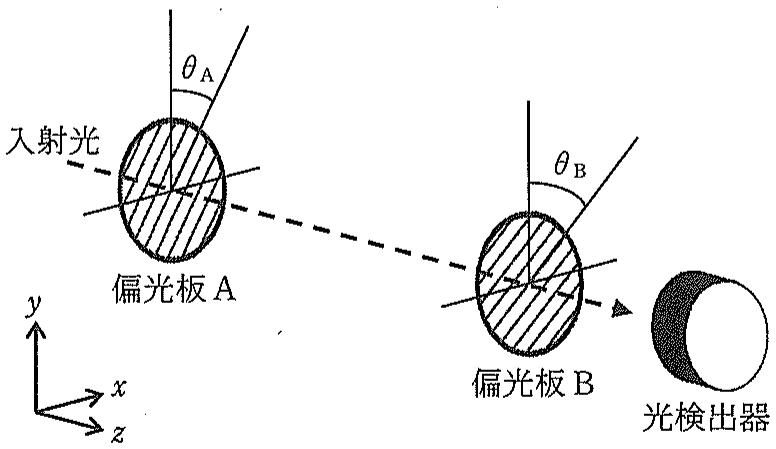
(1) 図 2 のように,偏光板 A と光検出器の間に偏光板 B を設置した。偏光板 A の角度 を 0 に固定し,偏光板 B の角度 だけを変化させた場合,前ページの下線部に注意すると,光検出器の信号強度は あ となる。また,偏光板 A の角度 と,偏光板 B の角度 を,同じ角度にして変化させた場合の光検出器の信号強度は い となる。
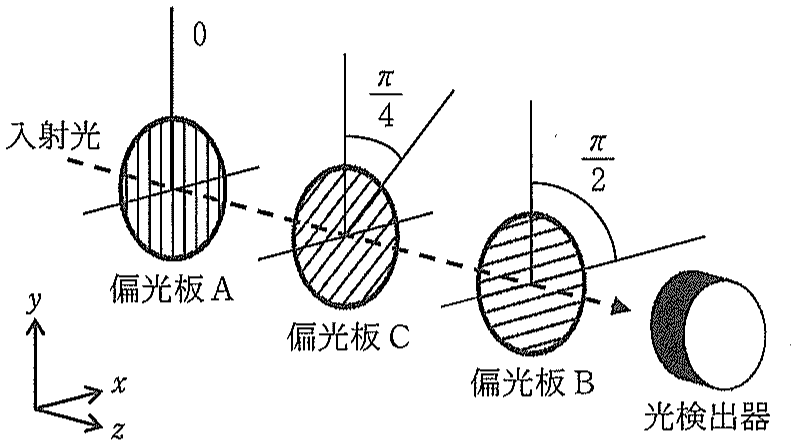
(2) 偏光の方向を操作する方法として,偏光板のみを用いる方法について考えよう。図 3 のように,偏光板 A の角度を 0,偏光板 B の角度を に固定し,その間に偏光板 C を,角度を にして設置した。波長 の光を入射したときの光検出器の信号強度 は,う である。
次に図 4 のように,偏光板 A の角度を 0,偏光板 B の角度を に固定し,その間に偏光板を ( は 2 以上の整数)枚設置した。偏光板 A に近いものから順に偏光板 ()と呼び,偏光板 の角度を に設定する。波長 の光を入射したときの光検出器の信号強度 は,え であり, のときには お となる。
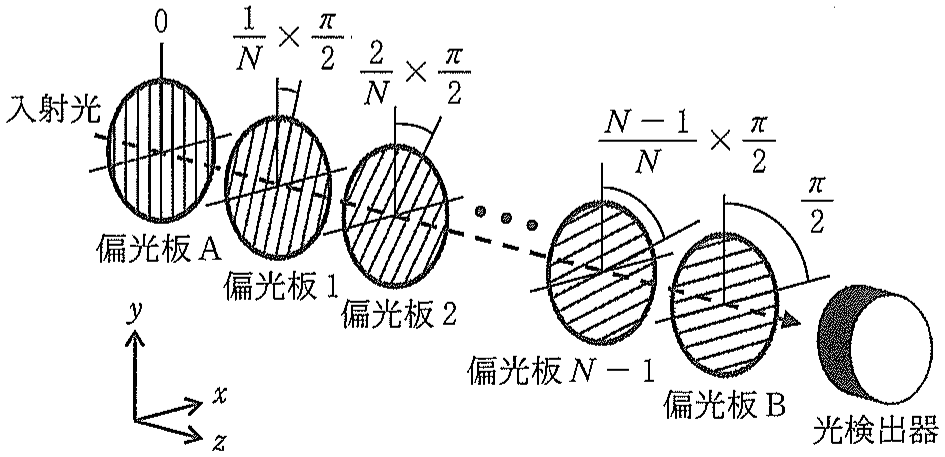
さらに が 1 より十分大きい場合について考えてみよう。 が 1 より十分小さい()とき と近似でき,また を定数として のとき と近似できることを用いると,え は
と近似できる。このことから, の極限での光検出器の信号強度 は, に漸近することがわかる。この結果より,光強度を減衰させずに偏光の方向を角度 だけ回転させることが,原理的には偏光板のみを用いて可能であるという,興味深い結論が得られる。
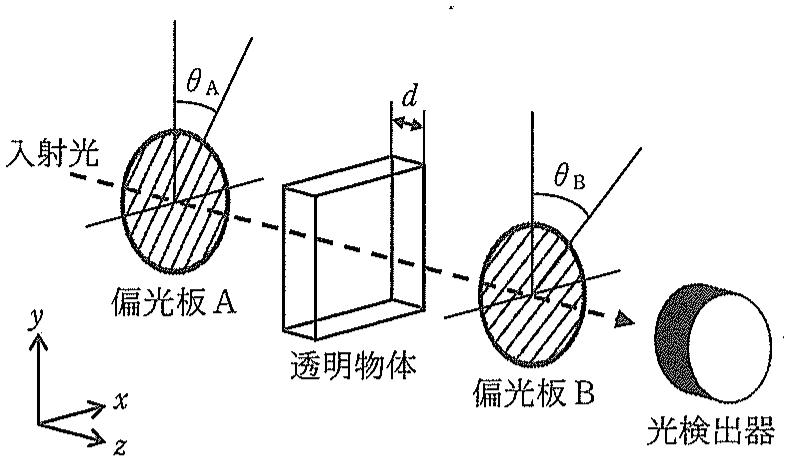
(3) 偏光の方向を操作する別の方法として,光の偏光の方向によって屈折率が異なる透明な媒質を用いる方法について考えよう。図 5 のように,偏光板 A と偏光板 B の間に,そのような媒質からなる直方体の透明物体を挿入した場合を考える。その光の進行方向の厚みを ,光の電場の振動方向が 軸方向の場合の屈折率を , 軸方向の場合を とし,これらの屈折率は光の波長によらず一定で,互いに異なる()とする。また,この透明物体中では,光は偏光の方向によらず同じ経路を直進し,光の吸収は無視できるとする。
いま偏光板 A の角度 と偏光板 B の角度 をともに に設定し,波長 の光を入射すると,光検出器の信号強度が 0 になった。このような状況になる透明物体の最小の厚みを求めてみよう。
偏光板 A を通過した光の偏光方向が 軸となす角度は であり,電場の 軸方向成分と 軸方向成分は,それぞれの振幅を として同位相(位相差 0)で振動している。透明物体部分の光路長は電場の 軸方向成分に対しては き, 軸方向成分に対しては く であり,それらの光路差()は け で与えられる。この光路差が, および 0 以上の整数 を用いて こ と表されるとき,透明物体を通過した後の電場の 軸方向成分と 軸方向成分は逆位相(位相差 )となる。このとき,電場の振幅ベクトルの 軸方向成分が,透明物体を通過する前と変わらず だとすれば, 軸方向成分は,符号が反転し となる。これらの成分がベクトルとして合成される結果,偏光方向が 軸となす角度は となり,偏光板 B の透過軸と直交し,検出器の出力は 0 となる。この条件を満たす透明物体の最小の厚み を を用いて表すと, さ である。
問 1 のとき,偏光板 A と偏光板 B の角度をともに として, を 0 から まで変化させた際の光検出器の信号強度 の変化を,グラフに描け。その際, を横軸,光検出器の信号強度 を縦軸にとり,信号強度 の最大値,最小値と,それぞれに対応する の値が分かるように図示せよ。
(4) (3)の状況で,図 5 の偏光板 A の角度 と偏光板 B の角度 をともに に設定し,こんどは厚みが の 20 倍()の同種の透明物体を設置して,波長 の光を入射した。このとき,光検出器の信号強度は し となった。
問 2 (4)の状況で,入射光として波長が の単色の光を用いると,信号強度は 0 となった。このような入射光の波長 は複数考えられる。 として,最小の を, を用いて表せ。導出過程も示せ。
以上で調べた,屈折率が異なる媒質における偏光方向の変化は,結晶の性質や厚みを調べる偏光顕微鏡などでも活用されている。