物 理 (3 問題 100 点)
物理問題 Ⅰ
次の文章を読んで, に適した式または数値を,{ }からは適切なものを一つ選びその番号を,それぞれの解答欄に記入せよ。また,問 1 では,指示にしたがって,解答を解答欄に記入せよ。ただし,円周率を ,重力加速度の大きさを とする。
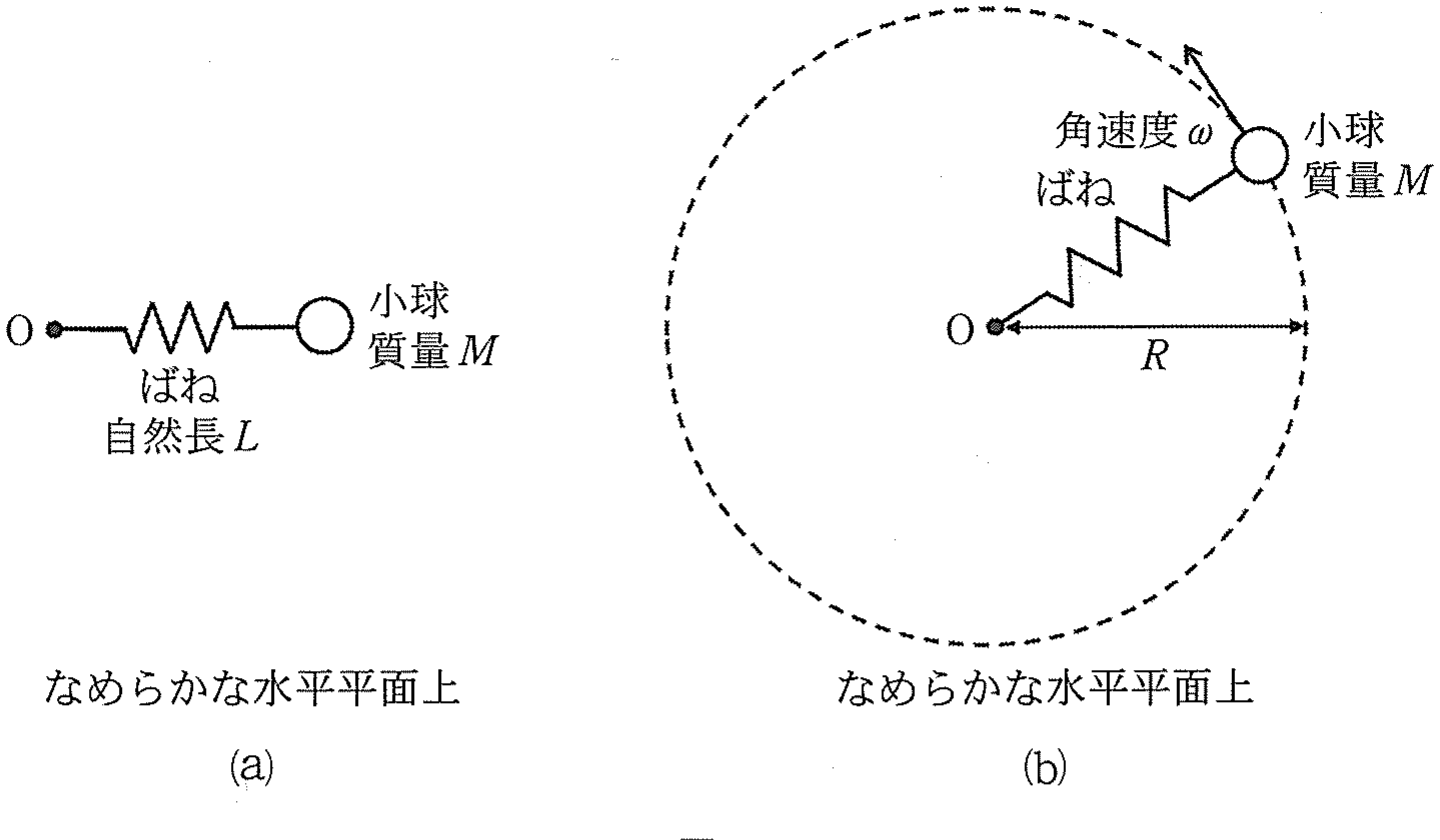
(1) 図 1 (a)のような自然長 で質量が無視できるばねの一端に,質量 で大きさが無視できる小球を取り付けた。このばねのばね定数は である。一体となったばねと小球を,なめらかな水平平面上に置き,小球が付いていない方のばねの端を,水平平面上の点 O に固定した。ばねは点 O のまわりを自由に回転できる。
水平平面上で,小球を点 O のまわりで,ある一定の角速度 で等速円運動させたとき,ばねは伸びて,図 1 (b)のように点 O から小球までの距離が であった。ばねの復元力により小球には点 O の方向へ大きさ ア の力がかかっている。また小球には点 O から遠ざかる方向へ大きさ イ の遠心力がかかっている。反対の方向へ働くこれらの力の大きさは,いずれも点 O から小球までの距離に依存する。すなわち,角速度が の場合に,両者の大きさが等しくなる点 O から小球までの距離が であり,それは を用いて ウ と表される。
問 1 図 1 (b)の小球が等速円運動を行うための条件を導出し,角速度 の範囲で示せ。
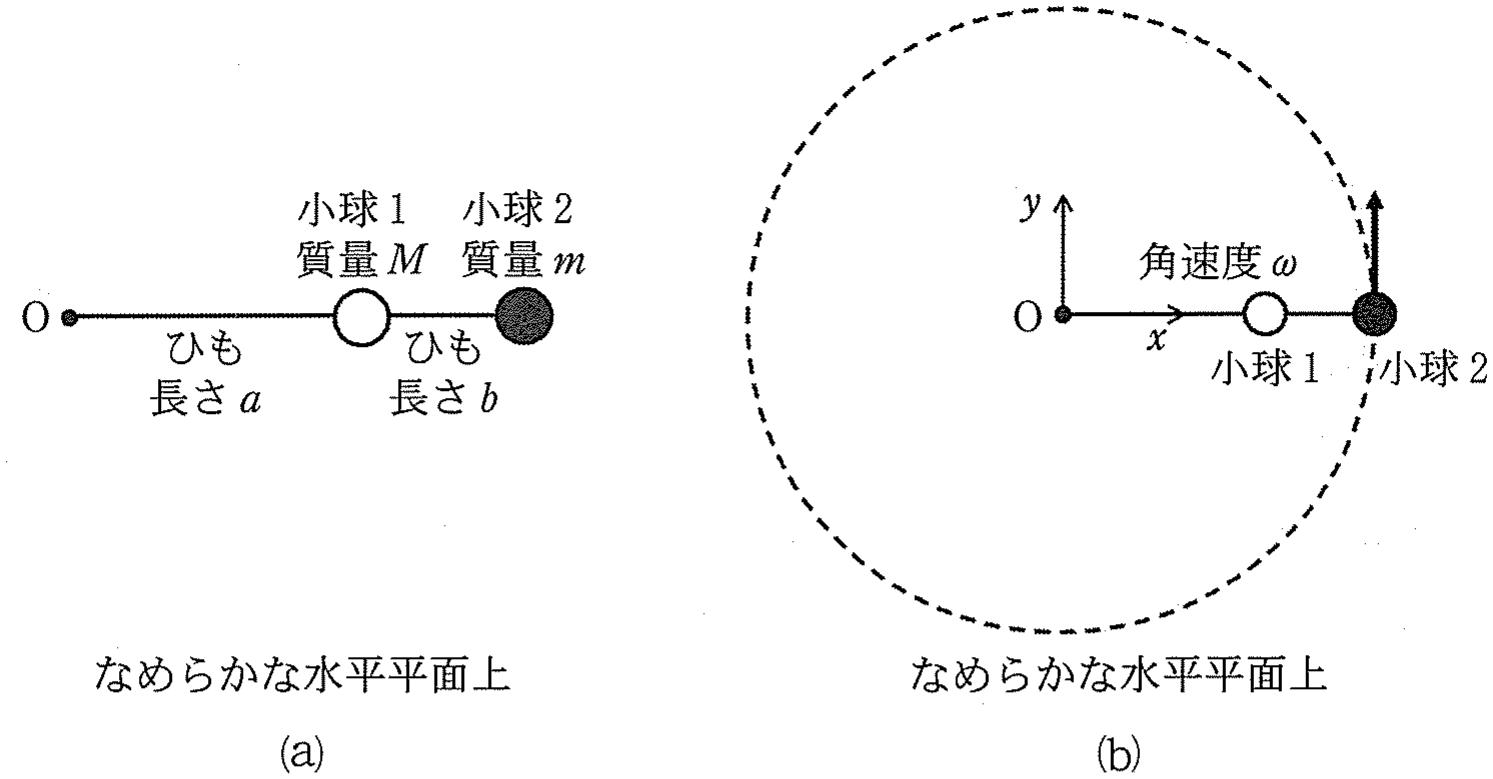
(2) 図 2 (a)のように,質量が無視できる軽くて伸び縮みしない長さ のひもの一端を,なめらかな水平平面上の点 O に固定した。また,このひものもう一方の端に,質量 で大きさが無視できる小球 1 を取り付けた。小球 1 にはさらに,質量が無視できる軽くて伸び縮みしない長さ のひもの一端を取り付け,そのひもの他端には質量 で大きさが無視できる小球 2 を取り付けた。
はじめ,2 つの小球と 2 本のひもは,一直線上に連結されたまま,なめらかな水平平面上で,点 O を中心とする角速度 の等速円運動をしていた。図 2 (b)中に示す通り,点 O を座標原点とし,水平平面上のある方向に 軸を,それと垂直な方向に 軸をとる。回転している小球 2 の座標が のとき(図 2 (b)),長さ のひもが切れた。切れた瞬間の時刻を とする。なお切れた後のひもは,その後の 2 つの小球の運動には影響を与えないものとする。
長さ のひもで連結された 2 つの小球の運動に注目する。ひもが切れた直後の 2 つの小球の重心の位置は エ,オ である。このとき重心から見た小球 1 の相対速度の大きさは カ であり,その向きは{キ:① 軸正の方向,② 軸負の方向,③ 軸正の方向,④ 軸負の方向}である。重心から見た小球 2 の相対速度の大きさや向きも,小球 1 のそれらと同様に求めることができる。小球 1 と小球 2 を連結する長さ のひもにかかっている張力は ク であり,2 つの小球は重心まわりを角速度 ケ で回転する。また,重心の運動は 2 つの小球の質量が重心に集中したものとして考えることができる。重心にかかる加速度の大きさは コ であることから,重心は{サ:①円運動,②直線運動,③単振動}することがわかる。
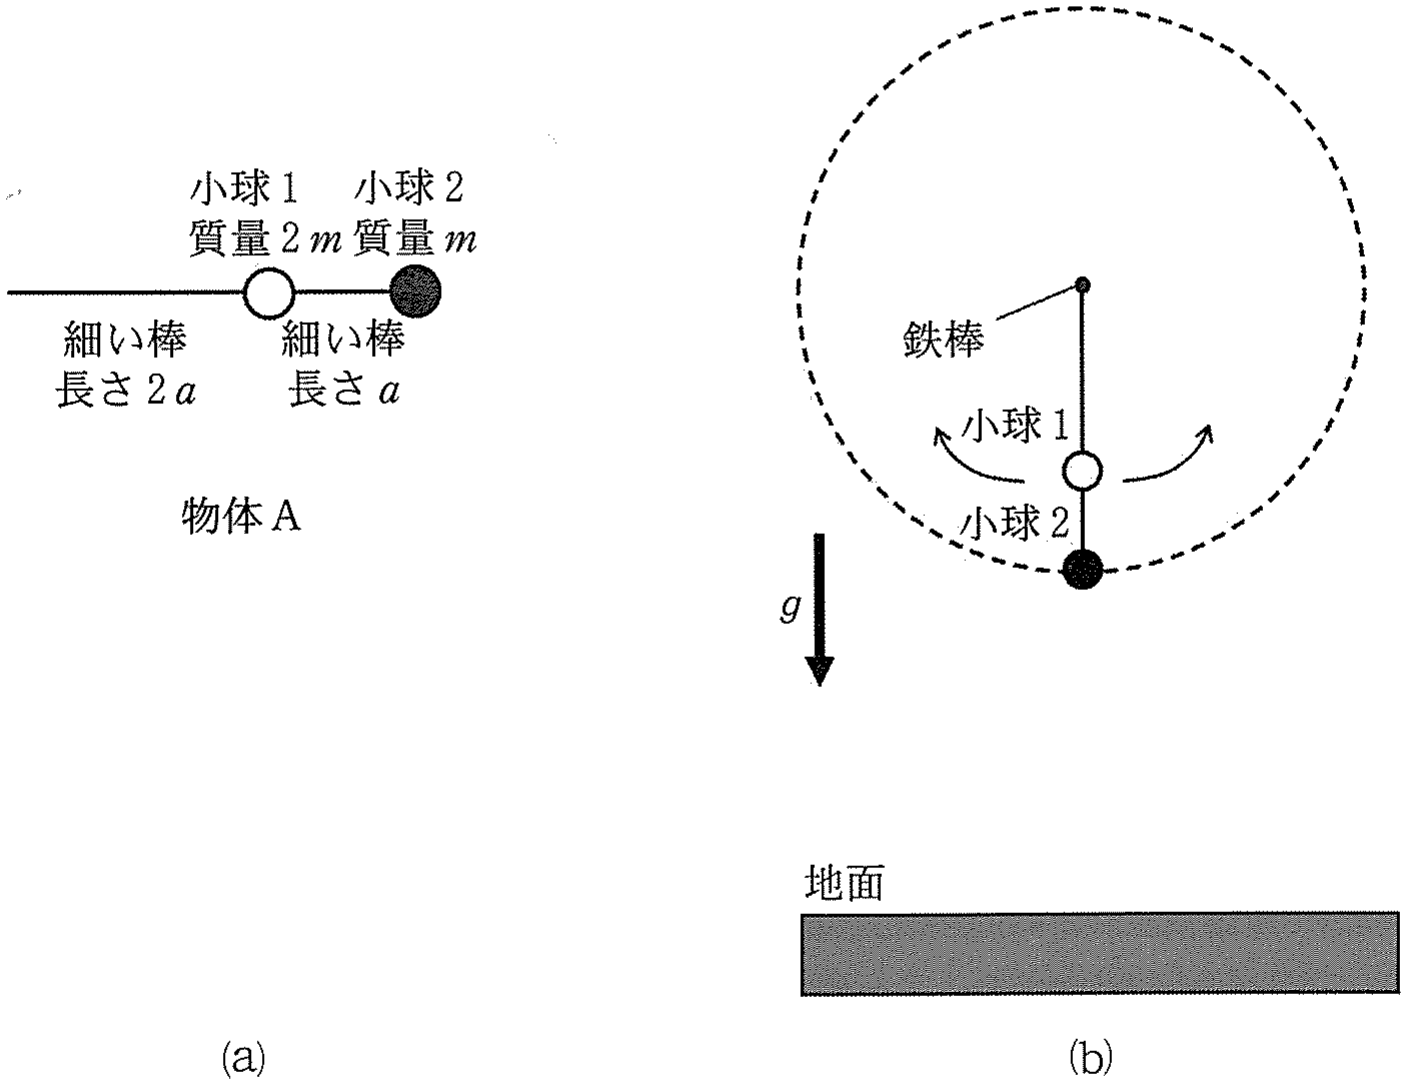
(3) 図 3 (a)のような,質量が無視できる 2 本の変形しない細い棒と,大きさが無視できる 2 つの小球が連結された物体 A を作製した。まず長さ の細い棒の一端に質量 の小球 1 を接着した。小球 1 にはさらに,長さ の細い棒の一端を固定し,さらにその細い棒の他端には質量 の小球 2 を固定した。長さ の細い棒と長さ の細い棒は,それぞれの軸の延長線が完全に一致している。
水平な地面からある高さの位置に,地面に平行に設置されたまっすぐで細い鉄棒がある。さきに作製した物体 A を構成する細い棒の,いずれの小球とも接続されていない一端を,この鉄棒に垂直に取り付けた。図 3 (b)は,物体 A を取り付けた点を含む鉄棒に垂直な平面を,鉄棒の軸方向から見た図である。連結された物体 A は,鉄棒に垂直なこの平面内で,鉄棒のまわりを自由に回転できる。
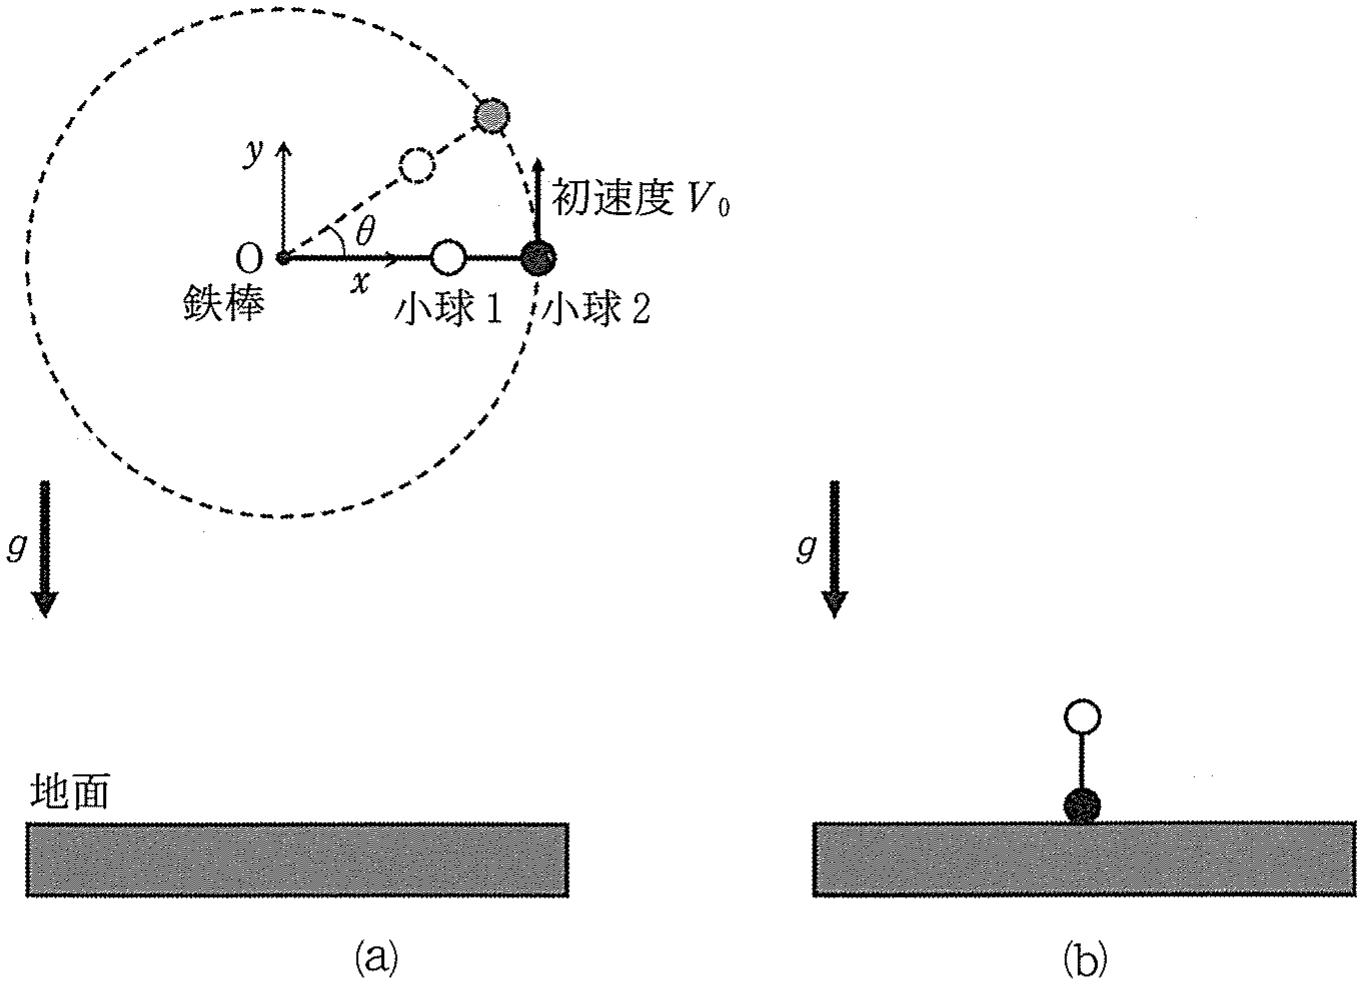
はじめ,物体 A が図 4 (a)のように地面と平行となるように保持されている。座標原点 O を鉄棒の位置にとり,そこから小球 2 の方向を 軸正の方向,鉛直上方を 軸正の方向とする。また図 4 (a)中に示す通り, 軸からの回転角を (反時計回りを正,単位はラジアン)で表す。ただし とし,たとえば 軸正の方向は で表される。
物体 A が の位置にあるとき,鉛直上方へ向かう初速度を小球 2 に与えた。小球 2 の初速度を とすると,このとき物体 A のもつ運動エネルギーは シ と書ける。また, を位置エネルギーの基準高さとすると,初速度を与えられたのち,物体 A が回転して回転角が となったときに,物体 A がもつ位置エネルギーは ス と書ける。
以下では として, を用いずに解答せよ。
物体 A が初めて の位置に到達する直前には,物体 A は図 4 (a)の方向から見たとき{セ:①時計回り,②反時計回り}に回転している。物体 A が の位置に到達したとき,その回転の角速度の大きさは ソ である。このとき,接着してあった長さ の細い棒と小球 1 の連結部が一瞬で外れた。連結が外れた瞬間の時刻を とする。長さ の細い棒で連結された 2 つの小球の, での運動を考える。 で初めて小球 2 が小球 1 の鉛直下方に到達したとき,ちょうど小球 2 が地面に接した(図 4 (b))。よって地面を基準として,鉄棒の高さは タ であると求められる。
物理問題 Ⅱ
次の文章を読んで, に適した式または数値を,{ }からは適切なものを一つ選びその番号を,それぞれの解答欄に記入せよ。なお, はすでに で与えられたものと同じものを表す。また,問 1〜問 3 では,指示にしたがって,解答をそれぞれの解答欄に記入せよ。ただし,円周率を とし,以下に登場する物質や気体の透磁率はすべて とする。
(1) 図 1 のように,長さ ,半径 の円筒に抵抗の無視できる導線を一様に 回巻き付けて作ったソレノイド(以下コイルとよぶ)がある。円筒内部は気体で満たされており,コイルの長さ は と比べて十分長く,このコイルに電流を流すと円筒内部には一様な磁束密度ができる。このコイルに外部電源を接続して電流 を流したときに円筒内部に発生する磁束密度の大きさは イ である。
次に,微小時間 の間に電流を から にゆっくりと変化させると,コイルには誘導起電力 ロ が発生する( は微小量であり,起電力の符号は電流の上流側の電位が高い場合を正とする)。このことから,このコイルの自己インダクタンスは ハ である。また,時間 の間に外部電源がコイルにした仕事は ニ である。
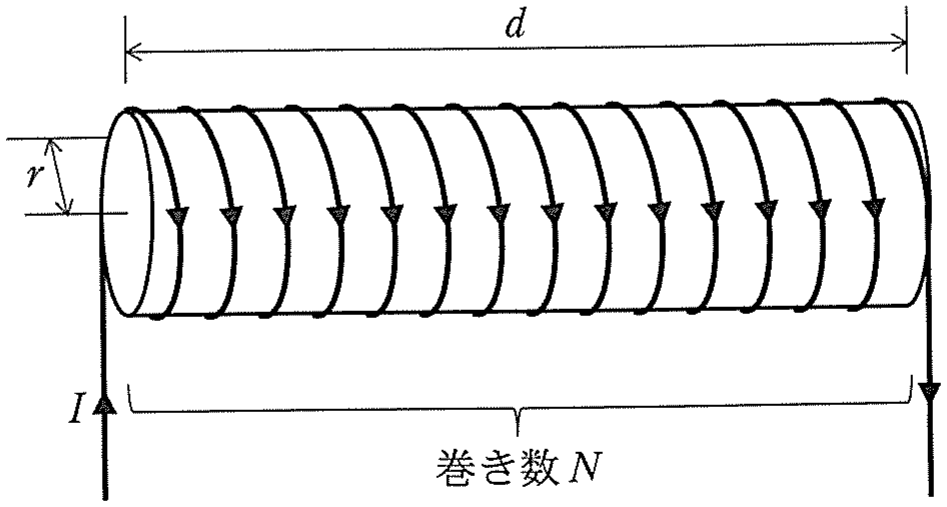
図 1 のコイルに電流 が流れているとき,コイルにはエネルギー ホ が蓄えられている。コイルを流れる電流が から に変化する際のこのエネルギーの増加は, を満たす十分小さな に対して成立する近似式
を使うと ニ となり,外部電源がコイルにした仕事と一致する。つまり,外部電源が行った仕事がコイルのエネルギーとして蓄積される。
(2) 図 2 のように,バルーンアート用の風船のような細長い円筒形状をした伸縮自在の閉じた膜に,伸縮自在で抵抗の無視できる導線を巻き数密度(円筒軸方向の単位長さ当たりの導線の本数)が一様となるように 回巻き付けて作ったソレノイド(以下コイルとよぶ)がある。膜内部の気体の量は調整でき,このとき膜は円筒形状を保ったまま半径や長さが変わる。導線は膜に接着されており,膜の半径や長さが変化するとき導線は膜に接したままむらなく伸び縮みし,巻き数密度は一様に保たれるものとする。また,膜は厚みの無視できる絶縁体でできており,膜と導線は容易に伸縮するものとし,膜の面積,導線の長さおよび形状の変化に要する仕事は十分小さく無視できるものとする。
なお,以下では必要に応じて近似式(i)を使って を無視し,解答欄には を使わずに解答を記入せよ。
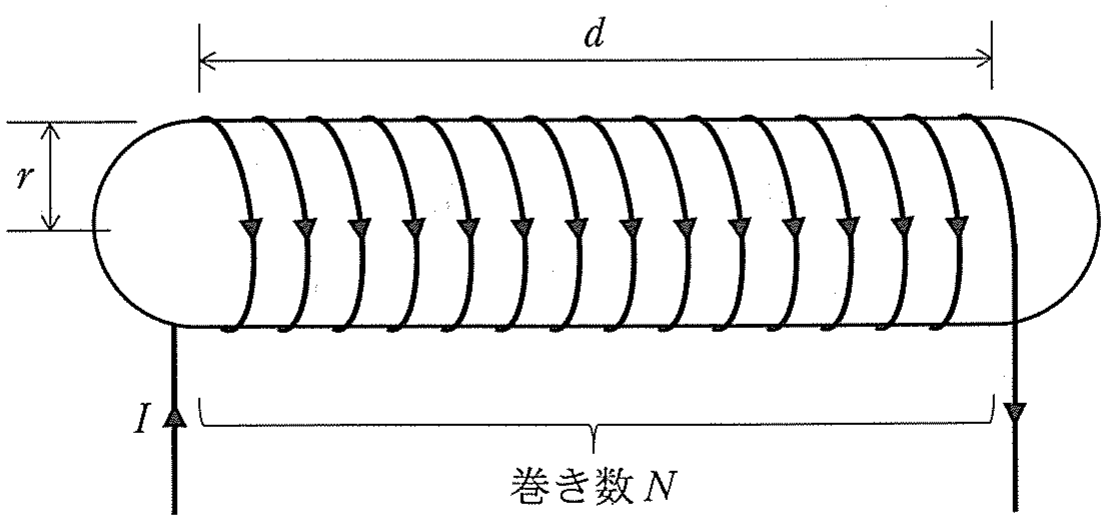
まず,コイルの両端を固定装置で固定して動かないようにし,膜の長さが に保たれるようにした。この状態でコイルに電流 を流し,膜内部の気体の量を調整して,図 2 のようにコイルの半径が となる状態を作った。このとき,コイル内部には一様な磁束密度 イ が発生した。この状態から,電流 を一定に保ったまま膜内部の気体の量をゆっくり増加させたところ,コイルの半径は速さ で大きくなり,微小時間 ののちに になった。このとき,コイル一巻きを貫く磁束は の間に ヘ だけ増加するので,コイルには誘導起電力 ト が発生する(起電力の符号は電流の上流側の電位が高いときを正とする)。また,時間 の間に外部電源がコイルに対して行う仕事は チ である。
一方,コイルに蓄えられるエネルギー(ホ)は,コイル半径が大きくなったことにより時間 の間に リ だけ増加する。このエネルギーの変化は,外部電源が行った仕事 チ と,膜内外の気体の圧力差が膜に対して行った仕事の和に等しい。時間 の間にコイルの体積は ヌ だけ増加するので,膜内外の気体の圧力差を
とすると,膜内外の気体の圧力差が時間 の間に膜に対して行う仕事は を使って ル と書ける。以上のことから膜内外の気体の圧力差 を求めることができ, と イ で求めたコイル内部の磁束密度 のみを用いて表すと ヲ と書ける。
いま,膜には膜内外の気体がもたらす圧力差に加え,電流 が作り出す圧力が働いている。これらの圧力がつり合いの条件を満たすことから,電流 が作り出す圧力は,{ワ:①コイルを膨らませる方向に働いている,②コイルを収縮させる方向に働いている,③働いていない}。
(3) コイルを図 2 の状態に戻してから,コイルの半径を に固定したうえでコイルの円筒軸方向の長さを自由に変化させられるようにした。コイルの円筒軸方向の長さが の状態から,電流 を一定に保ったまま膜の内部の気体量を変化させたところ,円筒軸方向の長さが速さ でゆっくりと大きくなり,微小時間 ののちに になった。このとき, を満たす十分小さな に対して成り立つ近似式
を使って の 2 次以上の項を無視すると,微小時間 の間に外部電源がコイルに対して行う仕事は カ であることが分かる。このとき問 1〜問 3 に答えよ。
問 1 膜内外の気体の圧力差を
とするとき, を求めよ。ただし,近似式(ii)を使って の 2 次以上の項を無視し,解答には と イ で求めたコイル内部の磁束密度 のみを用いよ。
問 2 電流 がコイルの両端面に作り出す圧力の向きについて,適切なものを以下から選んで番号を解答欄に記入せよ。
① コイルが円筒軸方向に伸びようとする圧力が働いている。
② コイルが円筒軸方向に縮もうとする圧力が働いている。
③ 圧力は働いていない。
問 3 問 2 の結果を,コイルを形成する各一巻きの導線を流れる電流が相互に及ぼす力に基づいて簡潔に説明せよ。
物理問題 Ⅲ
次の文章を読んで, に適した式または数値を,{ }からは適切なものを一つ選びその番号を,それぞれの解答欄に記入せよ。なお, はすでに で与えられたものと同じものを表す。また,問 1,問 2 では,指示にしたがって,解答をそれぞれの解答欄に記入せよ。
(1) 1 モルの単原子分子理想気体の状態変化について考える。絶対温度 におけるこの気体の内部エネルギーは, を気体定数とすると である。また,ゆっくりとした断熱変化では,この気体の圧力 と体積 の間にはポアソンの式 一定が成り立つ。以下,重力加速度の大きさを とする。
図 1 (a)に示すように,この理想気体を断面積が の円筒状の容器に入れ,蓋で封じる。蓋は断熱性であり,気密性を失わずに鉛直方向に滑らかに動くことができる。容器は透熱性と断熱性に切り替えることができ,はじめ透熱性である。また,容器は十分に深く蓋が外れることはない。蓋にかかる重力による圧力と大気圧とを合わせた圧力を とする。 と理想気体の圧力が釣り合い,蓋は静止している。容器は透熱性のため外部と熱のやり取りが十分速く行われ,理想気体の温度は周囲の大気と同じである。この状態を始状態と呼ぶ。
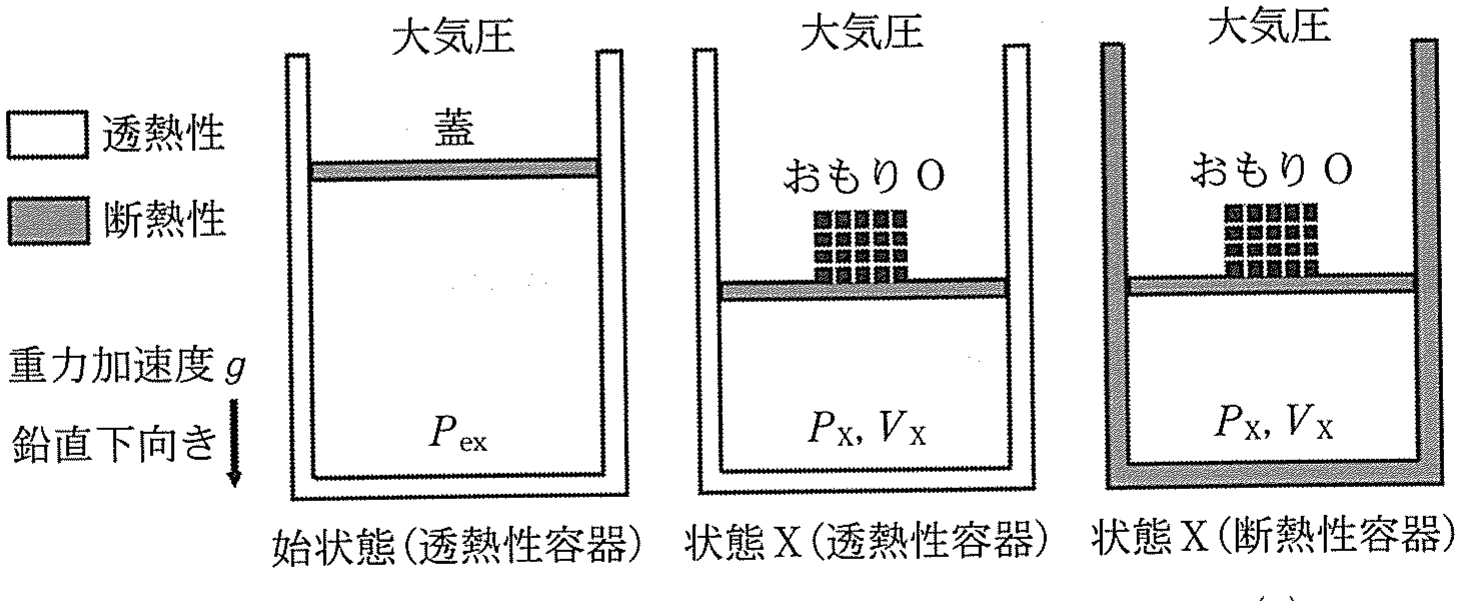
始状態において蓋に質量 のおもり O を静かに載せ,ゆっくりと気体を圧縮すると,気体の圧力と体積がそれぞれ で蓋は静止した。この状態を状態 X とする(図 1 (b))。 あ である。
次に,状態 X にある容器を断熱性に切り替え,外界との熱の出入りができないようにした(図 1 (c))。また,おもり O は 個の等価な小さなおもり c からなり,おもり c を 1 個ずつ取り除くことで気体にかかる圧力を変えることができる。ここで, は十分大きな正の整数で,おもり c を 1 個取り除くことによる外部から気体にかかる圧力の変化量は小さく,また気体の膨張による体積の変化量も小さい。以下の操作 を繰り返し,おもり c を 1 個ずつ取り除いていく。
操作 :おもり c を 1 個素早く取り除き,蓋が静止するまで膨張させる
操作 を 回繰り返した後の理想気体の圧力と体積をそれぞれ とする。ここで, は の整数であり, は状態 X に対応している。 を用いると い である。操作 を 回行った後にさらに操作 を 1 回行う。このとき気体がする仕事は, が十分大きいので, と近似できる。また,内部エネルギー変化は, を用いると,う と表される。これらを用いることで, え の関係式を得る。操作ごとの圧力変化と体積変化をそれぞれ , とおくと
の関係式が得られる。 が大きくなると と は 0 に近づくので,操作 の繰り返しは,気体の圧力と体積が連続的に変化するものとみなすことができ,ポアソンの式が得られる。
状態 X から操作 を 回繰り返すと,全てのおもり c が取り除かれる。図 1 (c)の状態から開始して,断熱的におもり c を 個取り除いた場合の最終的な気体の圧力と体積を とする。一方,図 1 (b)の状態から開始して,等温的におもり c を 個取り除いた場合の最終的な気体の圧力と体積は であるとする。 と を比較すると{か:①,②,③}である。
問 1 {か}の大小関係について,理想気体の膨張による仕事と内部エネルギー変化をもとに説明せよ。
(2) 単原子分子理想気体とは異なる状態方程式や内部エネルギーの式に従う気体 F の状態変化について考える。ただし,この気体 F は考えている温度や圧力の範囲で気体として振る舞う。また,熱力学第一法則に従い,理想気体と同様に加熱すると圧力が上昇し,気体がする仕事は理想気体と同様に表される。この気体の圧力,体積,内部エネルギーをそれぞれ とすると,気体 F について であることがわかっている。
気体 F の断熱膨張を考える。気体の体積が から に微小変化するとき,圧力は から に,内部エネルギーは から に,それぞれ微小変化するとする。ここで,,, である。また,以下では などの微小量どうしの積は無視してよい。この微小変化により気体がする仕事を, から必要なものを用いて表すと き となる。したがって,
が得られる。これより,気体 F のゆっくりとした断熱変化において 一定( く)の関係が成り立つことが示される。
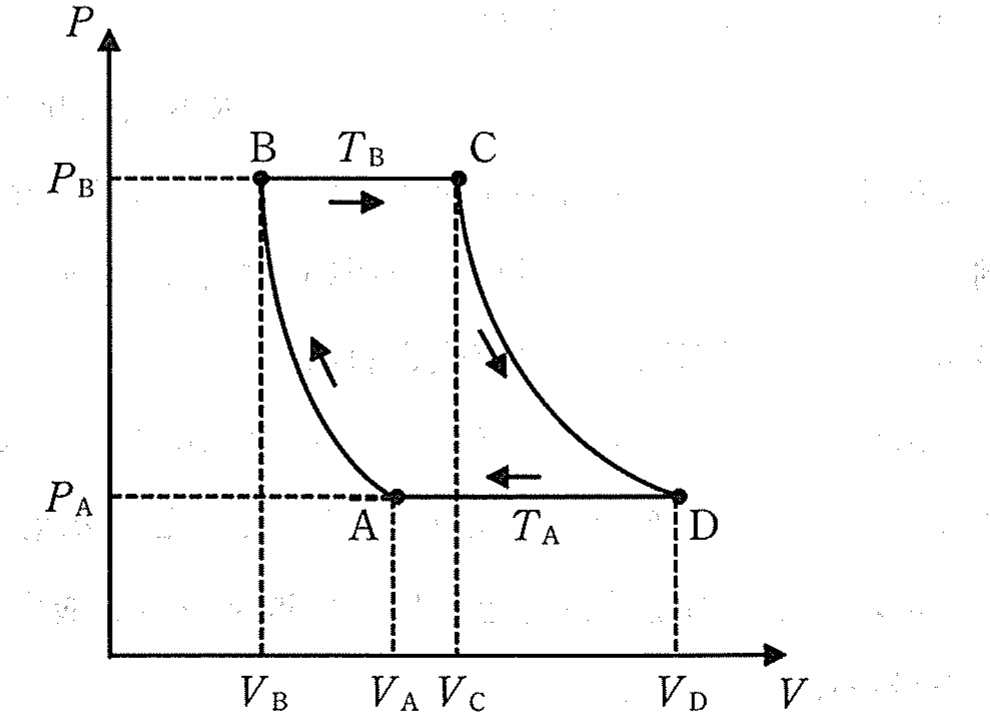
単位体積あたりの内部エネルギーはエネルギー密度と呼ばれる。気体 F のエネルギー密度を と表すと である。気体 F のエネルギー密度は,絶対温度 のみに依存し と表されることがわかっている。ここで, と は正の定数である。気体 F を作業物質とするサイクルを考えることで を求めてみよう。このサイクルでは,図 2 に示すように,気体は状態 A → 状態 B → 状態 C → 状態 D → 状態 A のように変化し,もとに戻る。各変化は,
状態 A → 状態 B:気体を断熱壁で覆った断熱変化
状態 B → 状態 C:絶対温度 の熱源に気体を接触させた等温変化
状態 C → 状態 D:気体を断熱壁で覆った断熱変化
状態 D → 状態 A:絶対温度 の熱源に気体を接触させた等温変化
である。ここで,各変化はゆっくりと進行し,また各状態での気体の体積と圧力は図 2 に示す通りである。以下では,状態 i から状態 j への変化で気体が得た熱を と表す。ここで,i と j は A〜D のいずれかを指す。
状態 B の体積 は, と を用いると け となる。気体 F の は だけでなく にも依存することに注意すると, は, を用いて こ と表される。また, を を用いて表すと さ となる。
ゆっくりと進む等温変化と断熱変化からなるサイクルにおいて,一般に次の事実が知られている。高温(絶対温度 )の熱源から得た熱を ,低温(絶対温度 )の熱源から得た熱を とすると, の関係が成り立つ。これを気体 F のサイクルにあてはめると
が得られる(ただし,し と す は を用いて表せ)。この式が任意の と について成り立つことから せ となる。
問 2 気体 F の定圧モル比熱は定義することができない。その理由を述べよ。
問題訂正(理科(物理))
物理問題 Ⅰ 1 ページ
問 1 1 行目
(誤)条件を角速度
(正)条件を導出し,角速度
以 上