— 1 —
物 理 (3 問題 100 点)
物理問題 Ⅰ
次の文章を読んで, に適した式または数値を,それぞれの解答欄に記入せよ。なお, はすでに で与えられたものと同じものを表す。また,問 1,問 2 では,指示にしたがって,解答をそれぞれの解答欄に記入せよ。ただし,重力加速度の大きさは g
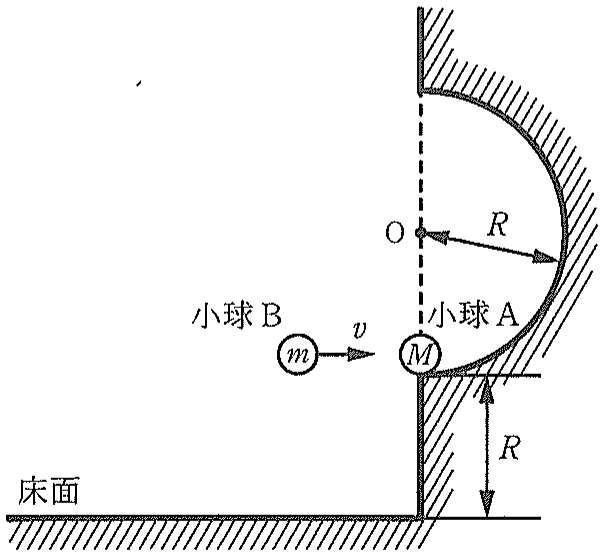
図 1 のように,鉛直な壁があり,水平な床面から高さ R O R M m v V
図1 — 2 —
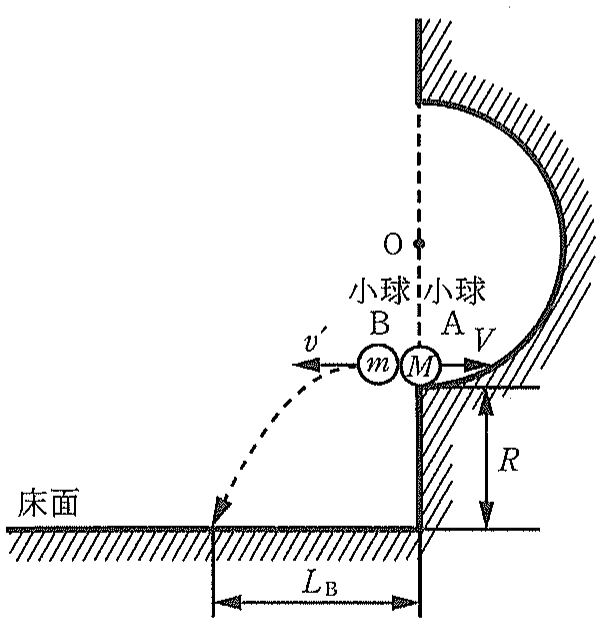
(1) 図 2 のように小球 B が速さ v ′
m v = − m v ′ + ア が,力学的エネルギー保存の法則から
1 2 m v 2 = イ が成立するので,m , M , V v = ウ ,v ′ = エ と表せる。これより,小球 B が左向きに跳ね返される条件は M m オ と表せる。さらに,小球 B が床面に落下する地点と壁の距離 L B m , M , V , R , g L B = カ と表せる。
V = キ のとき,小球 A は半円筒の中心 O と同じ高さまで登る。つまり,V < キ のとき,小球 A は半円筒の中心 O よりも低い高さまで登ったのちに半円筒に沿って下ってくる。そして半円筒の端から放物線を描いて床面に落下する。ここで,小球 A の落下地点が小球 B の落下地点と同じであるとき,M m ク と表せる。
図2 — 3 —
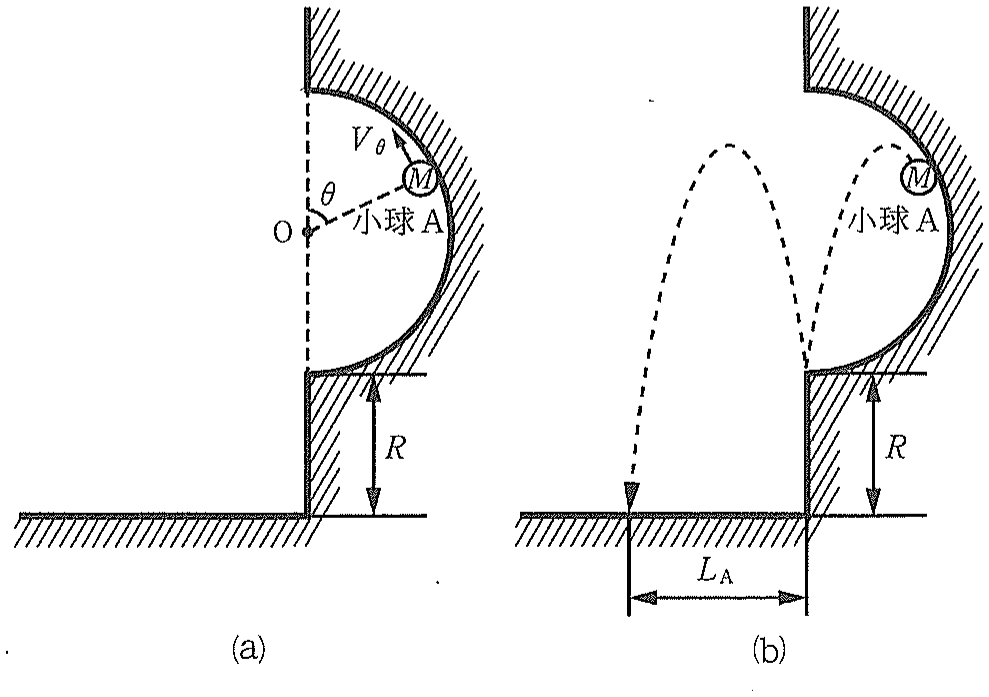
(2) 図 3 (a)のように,小球 A が半円筒の中心 O よりも高い位置まで登り,角度 θ V θ g , R , θ V θ = ケ と表せる。このとき,衝突直後の速さ V g , R , θ V = コ と表せる。
次に,図 3 (b)のように,半円筒の壁から離れた小球 A が,はじめに静止していた位置(半円筒の下の端の位置)に落下し,そこで跳ね返って床面に落下する場合を考える。小球 A が跳ね返る面は水平とみなす。
小球 A がはじめに静止していた位置に落下するのは cos θ = 1 2 V 1 g R V 1 = サ と表せ,鉛直方向下向きの速さ V 2 g R V 2 = シ と表せる。そして,小球 A が床面に落下する地点と壁の距離 L A g , R , V 1 , V 2 L A = ス と表せる。
問 1 下線部で述べたように,小球 A がはじめに静止していた位置に落下するのは cos θ = 1 2
図3 — 4 —
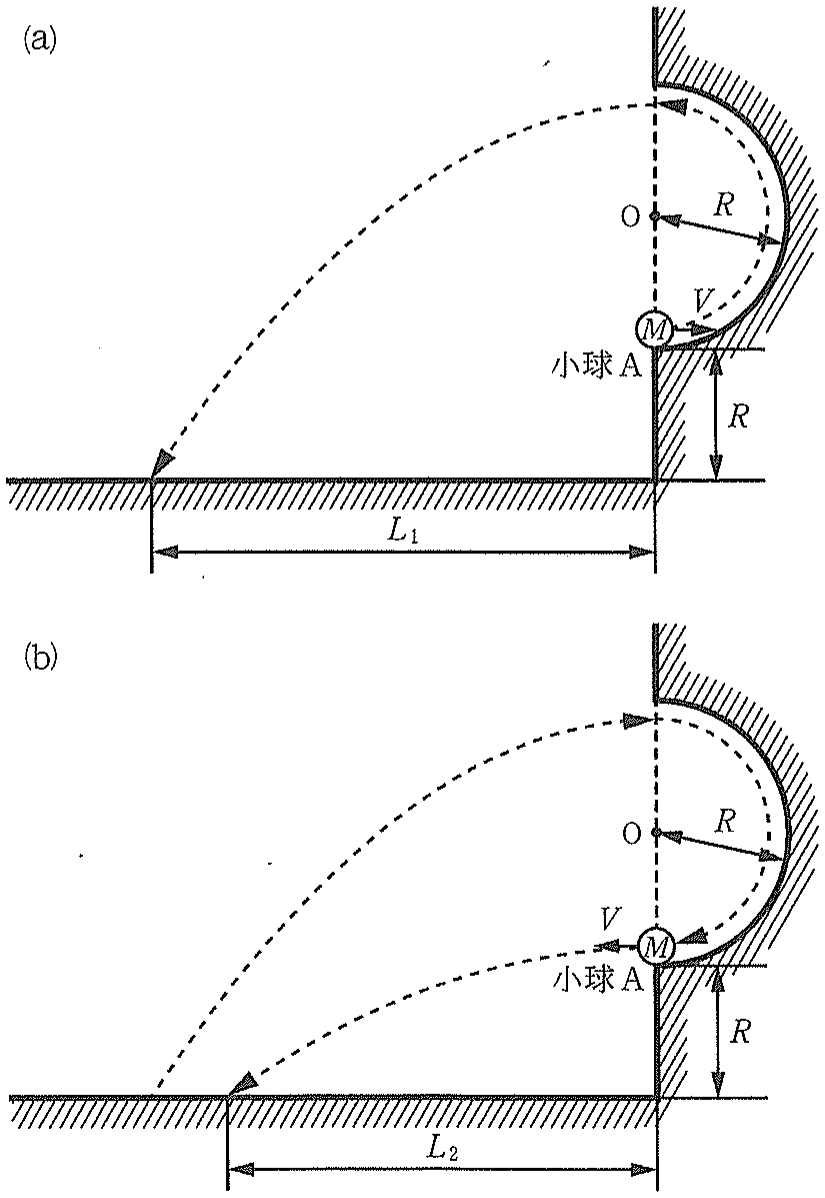
(3) 速さ V L 1 V L 2
問 2 これら 2 つの距離の比 L 1 L 2 V 3
図4 — 5 —
物理問題 Ⅱ
次の文章を読んで, に適した式または数値を,それぞれの解答欄に記入せよ。なお, はすでに で与えられたものと同じものを表す。また,問 1 では,指示にしたがって,解答を解答欄に記入せよ。
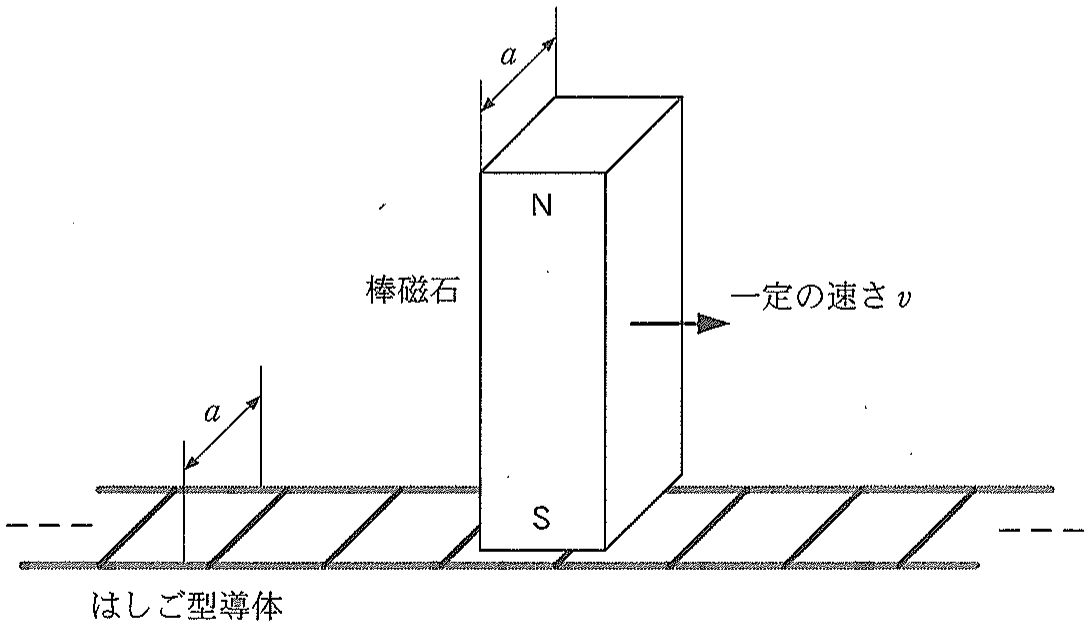
図 1 のように,水平面に無限の長さのはしご型導体が固定されており,その上に接触しないように少し隙間を設けて,直方体状の長い棒磁石が,図に示した N,S の向きで鉛直に配置されている。なお,棒磁石の奥行方向の幅は,はしご型導体の幅と等しく a
棒磁石を鉛直に保ったまま,図の右方向に水平に一定の速さ v
図1 — 6 —
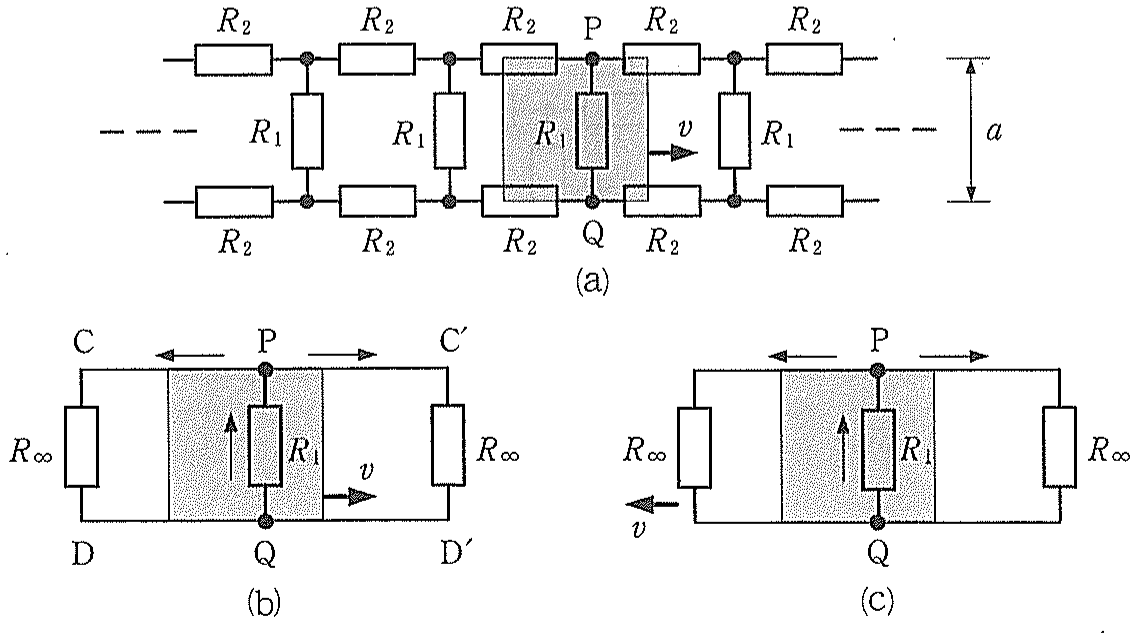
まず,棒磁石の端面の形状が,はしご型導体の格子のちょうど 1 区画に一致する場合を考える。はしご型導体は,図 2 (a)のように,抵抗のみからなる左右に無限に続く回路網であると考えることができる。いま,棒磁石が一定の速さ v B R 1 , R 2
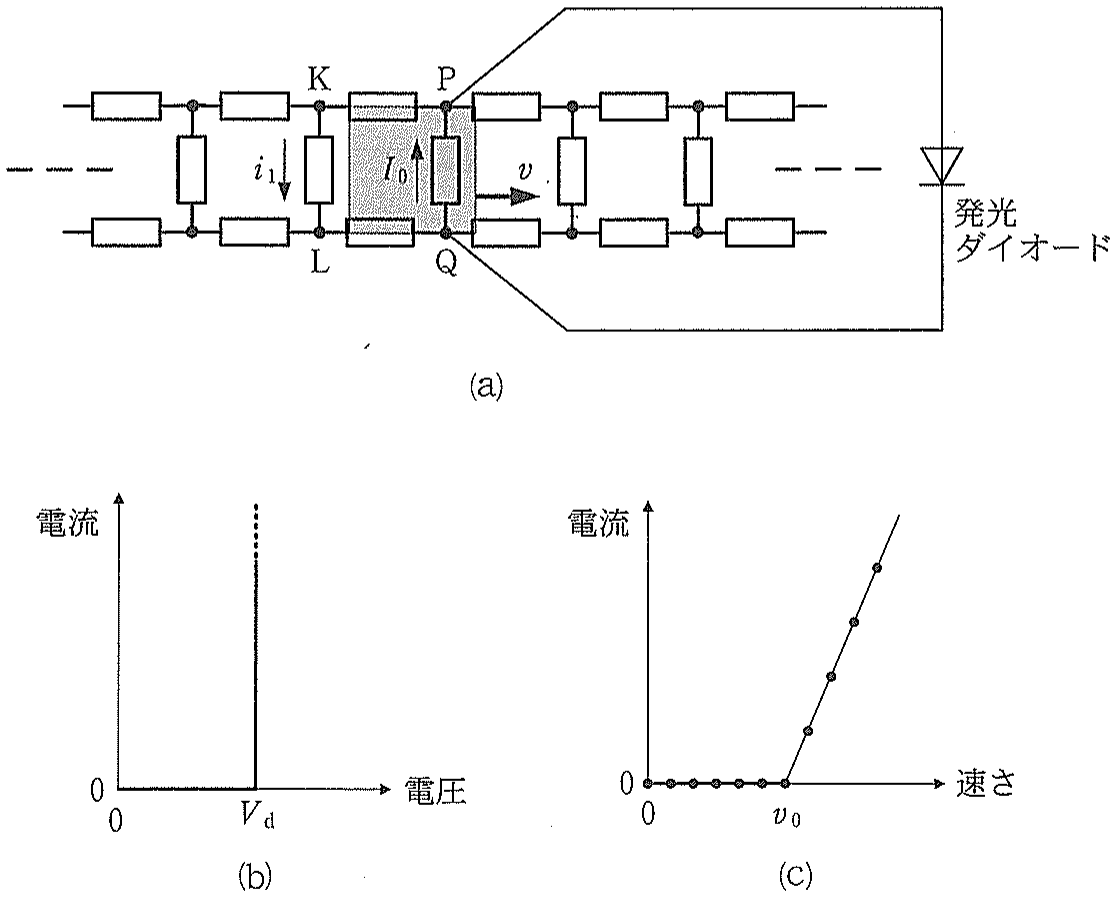
(1) ここでは,無限に続く回路網を,図 2 (b)の回路に置き換えて考える。すなわち,図 2 (a)の PQ の左右両側の半無限部分が,それぞれ 1 つの抵抗値 R ∞ イ の誘導起電力が発生する。したがって,Q から P に流れる電流は ロ と求まる。電流が流れて抵抗において熱としてエネルギーが失われるから,棒磁石を一定の速さ v ハ の仕事をしなくてはならない。なお,回路を流れる電流を求めるとき,図 2 (c)のように,棒磁石が固定され,はしご型導体が速さ v
図2 — 7 —
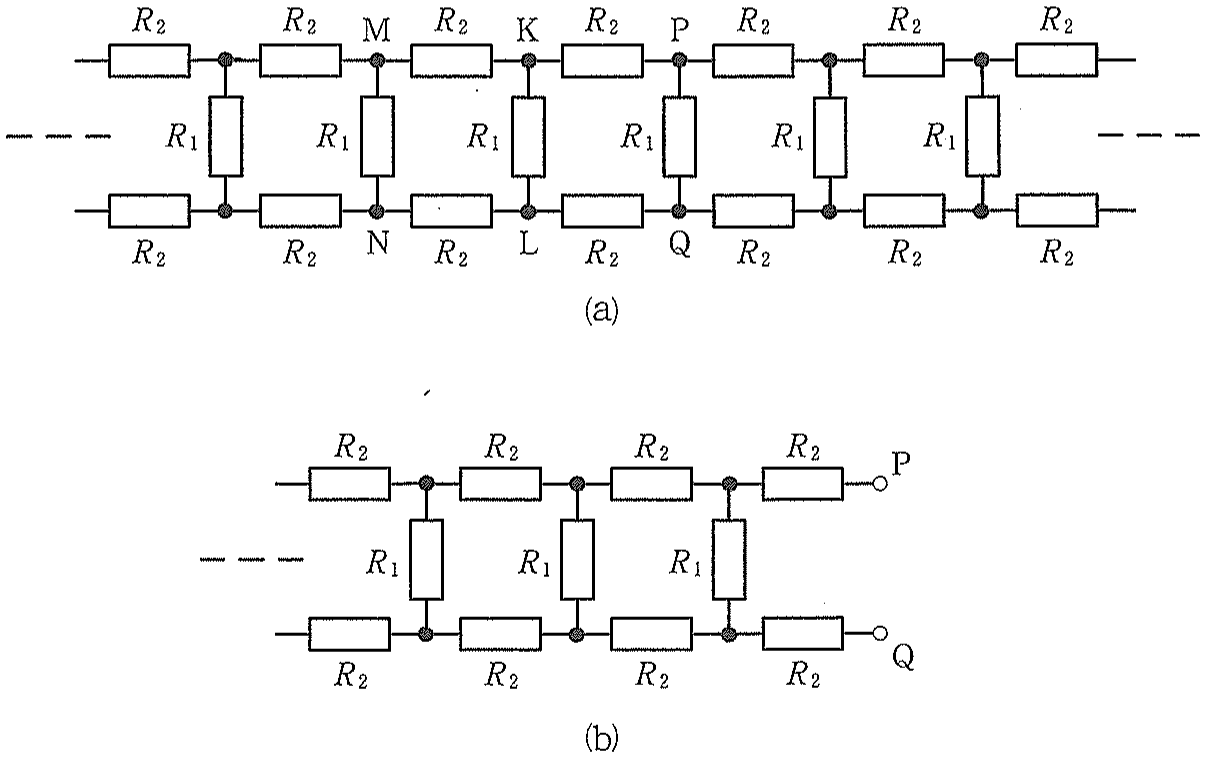
(2) 次に,はしご型導体と等価とみなした図 3 (a)に示す無限の回路網について考える。ここで,図 3 (a)は図 2 (a)と同じ無限の回路網である。図 3 (b)は,図 3 (a)の回路網を P と Q で切り離した左側の部分である。一方で,この半無限回路網は,図 3 (a)の回路網を,K と L,あるいは M と N で切り離したものと考えることもできる。このことを利用すると,図 3 (b)に示す半無限回路網の合成抵抗値を求めることができる。また,その合成抵抗値によって,図 3 (a)の回路網のどの半無限部分でも,1 つの抵抗に置き換えて考えることができる。
問 1 R 1 : R 2 = 4 : 1 R ∞ R 1
図3 — 8 —
以下,図 4,図 5,図 6 の回路網は,図 2 (a)と同じ無限の回路網である。ただし,(3),(4),(5)においては,R 1 : R 2 = 4 : 1 R ∞ = R , R 1 = R , R 2 = R 4 イ の起電力を E
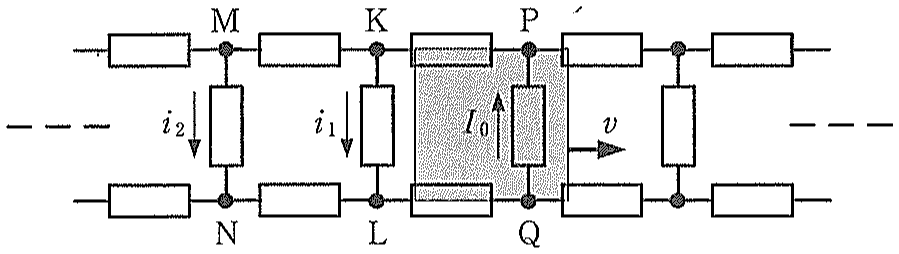
(3) 図 4 に示す Q から P に流れる電流 I 0 R E ニ である。また,(2)で述べたことを利用すれば,無限の回路網のあらゆる部分の電流を求めることができる。たとえば,K から L に流れる電流 i 1 I 0 ホ 倍,M から N に流れる電流 i 2 I 0 ヘ 倍である。
図4 — 9 —
(4) 図 5 (a)のように,点 P と点 Q に発光ダイオードを図に示した向きで接続する。この発光ダイオードの電流電圧特性は,図 5 (b)に示すように,順方向電圧が V d V d
棒磁石を動かす速さ v v 0 v 0 ト である。また,速さが v 0 R , E , V d I 0 チ ,K から L に流れる電流 i 1 リ ,発光ダイオードを流れる電流は ヌ である。
図5 — 10 —
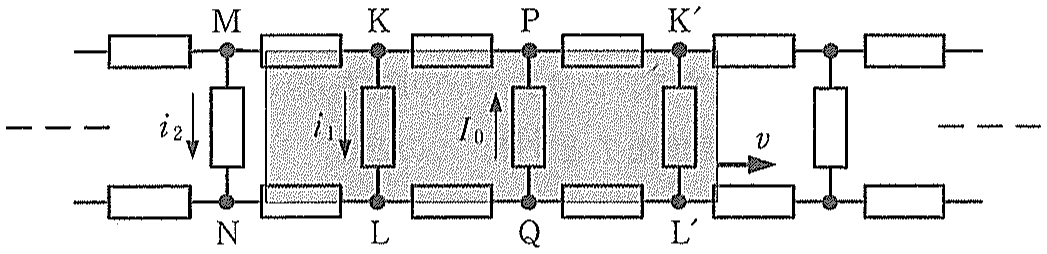
(5) つぎに,棒磁石の端面の形状が,はしご型導体の格子のちょうど 3 区画に一致する場合を考える(ただし,発光ダイオードは接続していない)。図 6 は,一定の速さ v B R , E I 0 ル ,K から L に流れる電流 i 1 ヲ ,M から N に流れる電流 i 2 ワ である。
図6 — 11 —
物理問題 Ⅲ
次の文章を読んで, に適した式または数値を,{ }からは適切なものをすべて選びその番号を,それぞれの解答欄に記入せよ。問 1,問 2 では,指示にしたがって,解答をそれぞれの解答欄に記入せよ。ただし,Δ T Δ
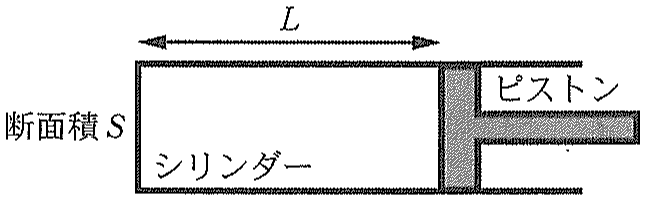
(1) 図 1 のように,ピストンによって,断面積 S n R L T p p = あ である。
図1 図 1 の状態から,次の 2 通りの状態変化について考える。
ア) 気体の体積を一定に保って外部から熱を加え,温度を T + Δ T C V Δ U Δ T Δ U = い という関係式が成り立つ。
イ) 気体の温度 T L + Δ L Δ U = う であり,気体が外部にした仕事 Δ W Δ W = え × Δ L
— 12 —
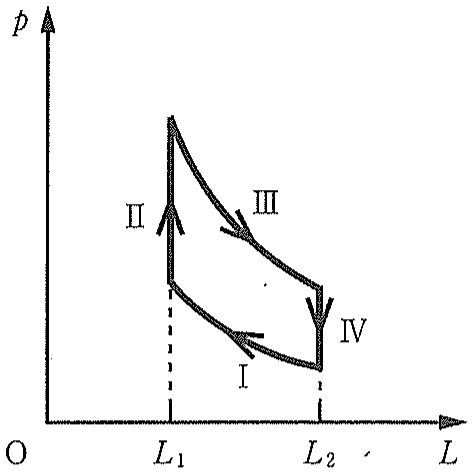
前述のような気体の状態変化を組み合わせて,図 2 のような,過程Ⅰ,過程Ⅱ,過程Ⅲ,過程Ⅳの 4 つの過程からなる熱力学的なサイクルを考える。
図2 ・過程Ⅰでは,温度を T A L 2 L 1
・過程Ⅱでは,長さ L 1 T A T B
・過程Ⅲでは,温度を T B L 1 L 2
・過程Ⅳでは,長さ L 2 T B T A
なお,L 1 , L 2 , T A , T B L 1 < L 2 T A < T B
これらの過程のうち,気体が吸熱する過程をすべて挙げると,{お:①過程Ⅰ,②過程Ⅱ,③過程Ⅲ,④過程Ⅳ}が該当する。このサイクルにおいて,気体が外部に対してする仕事の総量は,{か:①正,②0,③負}である。
— 13 —
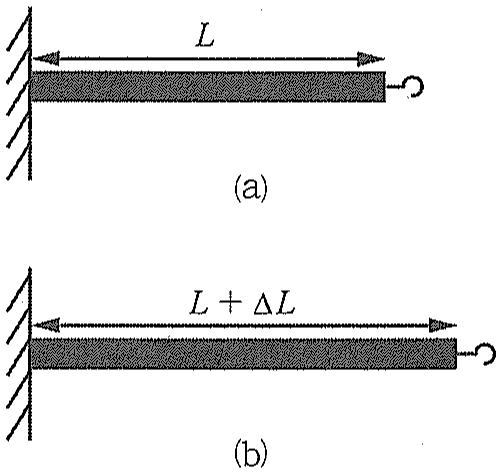
(2) 理想気体とは異なる物質を用いても,熱力学的なサイクルを作ることができる。以下では,ゴムのように伸縮するヒモを熱力学的に考察してみよう。ヒモを自然長 L 0 F T L ( ≧ L 0 )
F = A T ( L − L 0 ) で表せる場合を考える。ここで,L 0 A T L U T L K
U = K T と表せるものとする。
図3 図 3 (a)のような,長さ L ( ≧ L 0 ) T Δ L L + Δ L T + Δ T F
Δ W = − F Δ L と書ける。ヒモの吸熱量を Δ Q Δ U F , K , Δ W Δ U = き となる。一方,この過程における温度変化に注目すると,Δ U = K Δ T Δ T A , K , L 0 , L , T , Δ L Δ T = く と表せる。
— 14 —
このヒモの状態変化を組み合わせて,以下の過程 α β γ δ
・過程 α T A L L 1 L 2
・過程 β L 2 T A T B
・過程 γ T B L L 2 L 1
・過程 δ L 1 T B T A
なお,L 1 , L 2 , T A , T B L 0 < L 1 < L 2 T A < T B
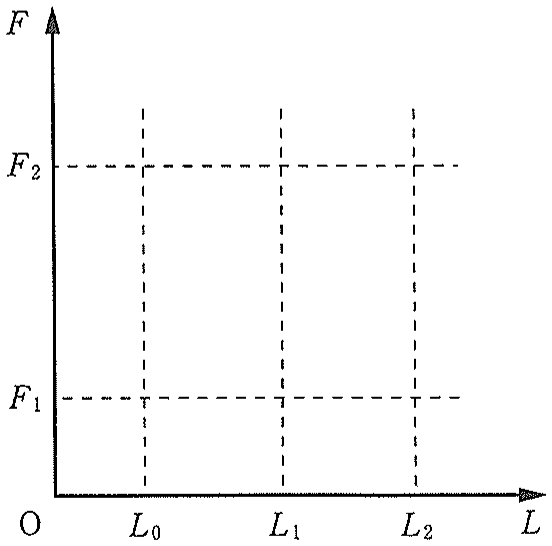
問 1 図 4 を解答欄に描き写し,過程 α β γ δ L F α F 1 β F 2 L F α , β , γ , δ
図4 — 15 —
このサイクルの各過程でヒモが外部にする仕事をみてみよう。各過程でヒモがする仕事は,微小な Δ W = − F Δ L = − A T ( L − L 0 ) Δ L
過程 α W 1 T A , L 1 , L 2 , A , L 0 W 1 = け と表される。過程 γ W 3 W 3 = こ × W 1 β W 2 δ W 4 W 2 = W 4 = さ である。以上より,この 1 サイクルにおいて,ヒモが外部に対してする仕事の総量は,{し:①正,②0,③負}であることがわかる。
問 2 (1)の理想気体と(2)のヒモでは,系の長さ L L
第1問 半円筒を登る小球:どこで離れ、どこに落ちるか 出題意図(京大) 小球の運動を題材にしている。弾性衝突や、斜面を転がり上がる運動、放物運動を通して、運動量保存則やエネルギー保存則等についての基礎的な理解を問う問題である。また、始状態が与えられた際の終状態の記述、終状態が与えられた際の初期条件の導出によって、基礎的なことを組み合わせる応用力を問うている。
京大の解答例との答え合わせ 京大はこの問題の解答例を出していない(出題の意図だけを公表している)
答えは京大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方 壁の半円筒のくぼみの下端(床から高さ R
使う考え方は 弾性衝突(運動量保存+エネルギー保存) 、円運動の中心向きの式(垂直抗力が 0 になる所で離れる) 、放物運動 。摩擦が無いので、半円筒の上でも力学的エネルギーは保存する。
(1) ア〜エ 衝突の前後で運動量と運動エネルギーが保存する。B が左向き v ′
m v = − m v ′ + M V , 1 2 m v 2 = 1 2 m v ′ 2 + 1 2 M V 2
1 つ目から v + v ′ = M m V m ( v − v ′ ) ( v + v ′ ) = M V 2 v − v ′ = V
v = m + M 2 m V , v ′ = M − m 2 m V
「弾性衝突では、近づく速さと遠ざかる速さが等しい(v = V − ( − v ′ )
答え ア M V イ 1 2 m v ′ 2 + 1 2 M V 2 ウ m + M 2 m V エ M − m 2 m V
(1) オ・カ B が左向きにはね返る ⇔ v ′ > 0 M > m
B は高さ R v ′ 1 2 g t 2 = R t = 2 R g
L B = v ′ 2 R g = M − m 2 m V 2 R g
(1) キ・ク O と同じ高さは下端から R 1 2 M V 2 = M g R V = 2 g R M g cos φ φ N = M V 2 R + M g cos φ
もどったときの速さはエネルギー保存で V L A = V 2 R g L A = L B M − m 2 m = 1 M = 3 m
(2) ケ・コ O より上では、重力の中心向きの成分 M g cos θ N N + M g cos θ = M V θ 2 R M N = 0
V θ = g R cos θ
下端から見た高さは R + R cos θ 1 2 V 2 = 1 2 V θ 2 + g R ( 1 + cos θ )
V = g R ( 2 + 3 cos θ )
(2) サ〜ス cos θ = 1 2 V θ = g R 2 V θ cos θ V θ sin θ
V 1 = V θ cos θ = 1 2 g R 2 = 2 g R 4
鉛直方向は、離れた点から下端まで R cos θ + R = 3 2 R
V 2 2 = ( V θ sin θ ) 2 + 2 g · 3 2 R = 3 g R 8 + 3 g R = 27 g R 8 , V 2 = 3 6 g R 4
下端の水平な面で弾性的にはね返ると、鉛直成分だけ向きが逆になり、上向き V 2 V 1 R − R = V 2 t − 1 2 g t 2 t = V 2 + V 2 2 + 2 g R g
L A = V 1 g ( V 2 + V 2 2 + 2 g R )
答え サ 2 g R 4 シ 3 6 g R 4 ス V 1 g ( V 2 + V 2 2 + 2 g R )
問1 O を原点、上向きを y x ( R sin θ , R cos θ ) ( − V θ cos θ , V θ sin θ ) V θ 2 = g R cos θ
下端 ( 0 , − R ) x = 0 t = R sin θ V θ cos θ y
y = R cos θ + V θ sin θ · t − 1 2 g t 2 = R cos θ + R sin 2 θ cos θ − R sin 2 θ 2 cos 3 θ
(V θ 2 = g R cos θ − R 2 cos 3 θ sin 2 θ = 1 − cos 2 θ c = cos θ
2 c 3 + 3 c 2 − 1 = 0 ⟺ ( c + 1 ) 2 ( 2 c − 1 ) = 0
O より上で離れるので 0 < c ≦ 1 c = 1 2
答え 示すこと。離れる点 ( R sin θ , R cos θ ) (O が原点)、速度 ( − V θ cos θ , V θ sin θ ) 、 V θ 2 = g R cos θ 。 x = 0 になる時刻 t = R sin θ V θ cos θ で y = − R となる条件を整理すると 2 cos 3 θ + 3 cos 2 θ − 1 = ( cos θ + 1 ) 2 ( 2 cos θ − 1 ) = 0 。 0 < cos θ ≦ 1 なので cos θ = 1 2 のみ
問2 (a) は、上端(床から 3 R V 2 − 4 g R 2 R 6 R g
(b) は、(a) の運動を時間を逆にたどったものなので、同じ道を逆にもどって半円筒をまわり、下端から速さ V R 2 R g
L 1 L 2 = V 2 − 4 g R 6 R / g V 2 R / g = 3 · V 2 − 4 g R V
V 4 g R V 2 落ちる高さが 3 R R (落ちる時間が 3 3
答え (a) は床から 3 R の上端から速さ V 2 − 4 g R で、(b) は床から R の下端から速さ V で水平に飛ぶ。落ちるまでの時間の比は 6 R / g : 2 R / g = 3 : 1 。 L 1 L 2 = 3 V 2 − 4 g R V で、 V が大きいと速さの比が 1 に近づくので 3 に近づく
第2問 磁石の下だけ起電力。電流は 1 区画ごとに半分 出題意図(京大) 磁石の運動に伴って導体内に発生する渦電流を扱った問題であり、電磁誘導、回路網におけるキルヒホッフの法則、ダイオードの特性に関する理解度を問う。
京大の解答例との答え合わせ 京大はこの問題の解答例を出していない(出題の意図だけを公表している)
答えは京大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方 棒磁石の下の区画だけ、はしごの縦の棒(または閉回路)を横切る磁束が変わり、起電力が生じる。磁石を固定してはしごを動かして考えてよい(図 2 (c))ので、磁石の下の縦の棒だけが「起電力 v B a と見ることができる。
無限の回路網は、「端から 1 区画外しても同じ回路網」という性質を使うと合成抵抗が求まる。さらに R 1 : R 2 = 4 : 1 R 1 電流が縦の棒と残りの回路網に半分ずつ分かれる 。これが (3)〜(5) の計算を簡単にする。
(1) イ〜ハ 閉回路 QPCD の中で、磁束密度 B a v B a v v B a
図 2 (c) のように見ると、起電力 v B a R 1 R ∞ R ∞ 2
I = v B a R 1 + R ∞ 2 ( ロ )
磁石を動かす仕事は、回路で熱になる電力と等しく、単位時間あたり v B a · I = ( v B a ) 2 R 1 + R ∞ / 2
答え イ v B a ロ v B a R 1 + R ∞ 2 ハ ( v B a ) 2 R 1 + R ∞ 2
問1 図 3 (b) の半無限回路網から、P・Q 側の 1 区画(上下の R 2 R 1 R ∞ R 2 R 1 R ∞ R 2
R ∞ = 2 R 2 + R 1 R ∞ R 1 + R ∞
R ∞ 2 − R 1 2 R ∞ − R 1 2 2 = 0 ⟺ ( R ∞ − R 1 ) ( R ∞ + R 1 2 ) = 0
答え 示すこと。半無限回路網は、端の 1 区画を外しても同じ回路網なので R ∞ = 2 R 2 + R 1 R ∞ R 1 + R ∞ 。 R 2 = R 1 4 を入れると R ∞ 2 − R 1 2 R ∞ − R 1 2 2 = 0 、正の解は R ∞ = R 1
(3) ニ〜ヘ R ∞ = R 1 = R I 0 = E R + R / 2 = 2 E 3 R
I 0 I 0 2 R R ∞ = R i 1 = I 0 4 1 4 i 2 = I 0 8 1 8
(4) ト〜ヌ ダイオードが無いとき、P と Q の電位差は、外の抵抗 R 2 I 0 2 E 3 R · R 2 = E 3 V d E = v B a v 0 B a 3 = V d v 0 = 3 V d B a
流れているときは P−Q の電位差が V d E − R I 0 = V d I 0 = E − V d R R V d R i 1 = V d 2 R
I 0 − 2 · V d R = E − 3 V d R ( ヌ )
答え ト 3 V d B a チ E − V d R リ V d 2 R ヌ E − 3 V d R
(5) ル〜ワ 磁石の下に縦の棒が 3 本(KL・PQ・K′L′)あり、それぞれに起電力 E 1 本ずつに起電力があるときの電流を足し合わせればよい (重ね合わせ)。
1 本のときの答えは (3) から:その棒に上向き I 0 = 2 E 3 R I 0 4 I 0 8
- PQ(Q→P):自分 + I 0 − I 0 4 I 0 − I 0 2 = I 0 2 = E 3 R I 0 − I 0 I 0 4 I 0 8 − I 0 + I 0 4 + I 0 8 = − 5 8 I 0 = − 5 E 12 R I 0 4 I 0 8 I 0 16 7 16 I 0 = 7 E 24 R
ヲ が負なのは、KL の電流が実際には L→K 向き(自分の起電力の向き)だということ。
第3問 気体とゴムひも:伸ばすと冷える?温まる? 出題意図(京大) 温度、圧力、仕事、サイクルなど、熱力学的な諸量の関係を問う問題である。理想気体に関する基礎的な問題と、ゴムのように伸縮するヒモに対する応用的な問題により、熱力学的な諸関係を正しく理解できているかを問う。
京大の解答例との答え合わせ 京大はこの問題の解答例を出していない(出題の意図だけを公表している)
答えは京大の正解ではなく、自分で解いて、式とは別の計算で確かめたもの。
問題の読み方 前半は理想気体、後半は「張力 F = A T ( L − L 0 ) U = K T 熱力学第 1 法則 Δ U = Δ Q − Δ W (Δ W p S Δ L Δ W = − F Δ L < 0
(1) あ〜え 体積は S L p S L = n R T p = n R T S L
体積一定では仕事 0 なので、熱はすべて内部エネルギー:Δ U = n C V Δ T Δ U = 0 p · S Δ L = n R T L Δ L n R T L
答え あ n R T S L い n C V Δ T う 0 え n R T L
(1) お・か - Ⅰ(T A Δ U = 0 W < 0 Q < 0 L 1 W = 0 Δ U > 0 T B Δ U = 0 W > 0 L 2
よって お は ②③。仕事の総量は、高温(圧力が大きい)で広げ低温で縮めるので、広げるときの仕事の方が大きく、正(か ①)。図 2 では時計回りで、囲む面積に断面積 S W = ∮ p S d L
(2) き・く 第 1 法則 Δ U = Δ Q − Δ W Δ W = − F Δ L = − A T ( L − L 0 ) Δ L
Δ U = Δ Q + A T ( L − L 0 ) Δ L ( き )
断熱(Δ Q = 0 K Δ T = A T ( L − L 0 ) Δ L
Δ T = A T ( L − L 0 ) Δ L K ( く )
伸ばす(Δ L > 0 上がる 。ゴムを急に伸ばすと温かくなるのと同じ。
答え き Δ Q + A T ( L − L 0 ) Δ L く A T ( L − L 0 ) Δ L K
問1 F = A T ( L − L 0 ) ( L 0 , 0 ) A T
- α:T A L 1 F 1 L 2 L 2 F 2 = A T B ( L 2 − L 0 ) T B L 2 L 1 L 1 F 1
補助線として、2 本の直線を L 0 ( L 0 , 0 )
答え F−L 図で、α は ( L 1 , F 1 ) から ( L 2 , A T A ( L 2 − L 0 ) ) まで、 ( L 0 , 0 ) を通る傾き A T A の直線の上を右へ。β は L = L 2 で F 2 = A T B ( L 2 − L 0 ) まで上へ。γ は傾き A T B の直線の上を L 1 まで左へ。δ は L = L 1 で F 1 まで下へ(反時計回り)。補助線として 2 本の直線を L 0 までのばした破線
(2) け〜し α でヒモがする仕事は、− F L 1 L 2
W 1 = − ∫ L 1 L 2 A T A ( L − L 0 ) d L = − A T A 2 { ( L 2 − L 0 ) 2 − ( L 1 − L 0 ) 2 } ( け )
γ は同じ範囲を逆向きに、傾きが A T B W 3 = − T B T A W 1
合計は W 1 ( 1 − T B T A ) W 1 < 0 1 − T B T A < 0 低温で伸ばし、高温で縮む と外に仕事ができる。
答え け − A T A 2 { ( L 2 − L 0 ) 2 − ( L 1 − L 0 ) 2 } こ − T B T A さ 0 し ①
問2 - 理想気体 :長さを大きくすると、気体はピストンを押して外に正の仕事をする(Δ W > 0 ヒモ :長さを大きくするには外から引っぱる必要があり、ヒモがする仕事は Δ W = − F Δ L < 0
同じ「長さを大きくする」でも、仕事の符号が逆なので温度の変化が逆になる。
答え 理想気体は断熱で長さを大きくすると外に正の仕事をする。熱の出入りが無いので内部エネルギーがへり、温度が下がる。ヒモは伸ばされるとき Δ W = − F Δ L < 0 (外から仕事をされる)なので内部エネルギーがふえ、温度が上がる( Δ T = A T ( L − L 0 ) Δ L K > 0 )